ATLAS (revival)
- Year
- 2016
- Team
- 박성현, 이건준, 이규원, 지경준
#URP#Disaster rescue
Concept과 개발목표
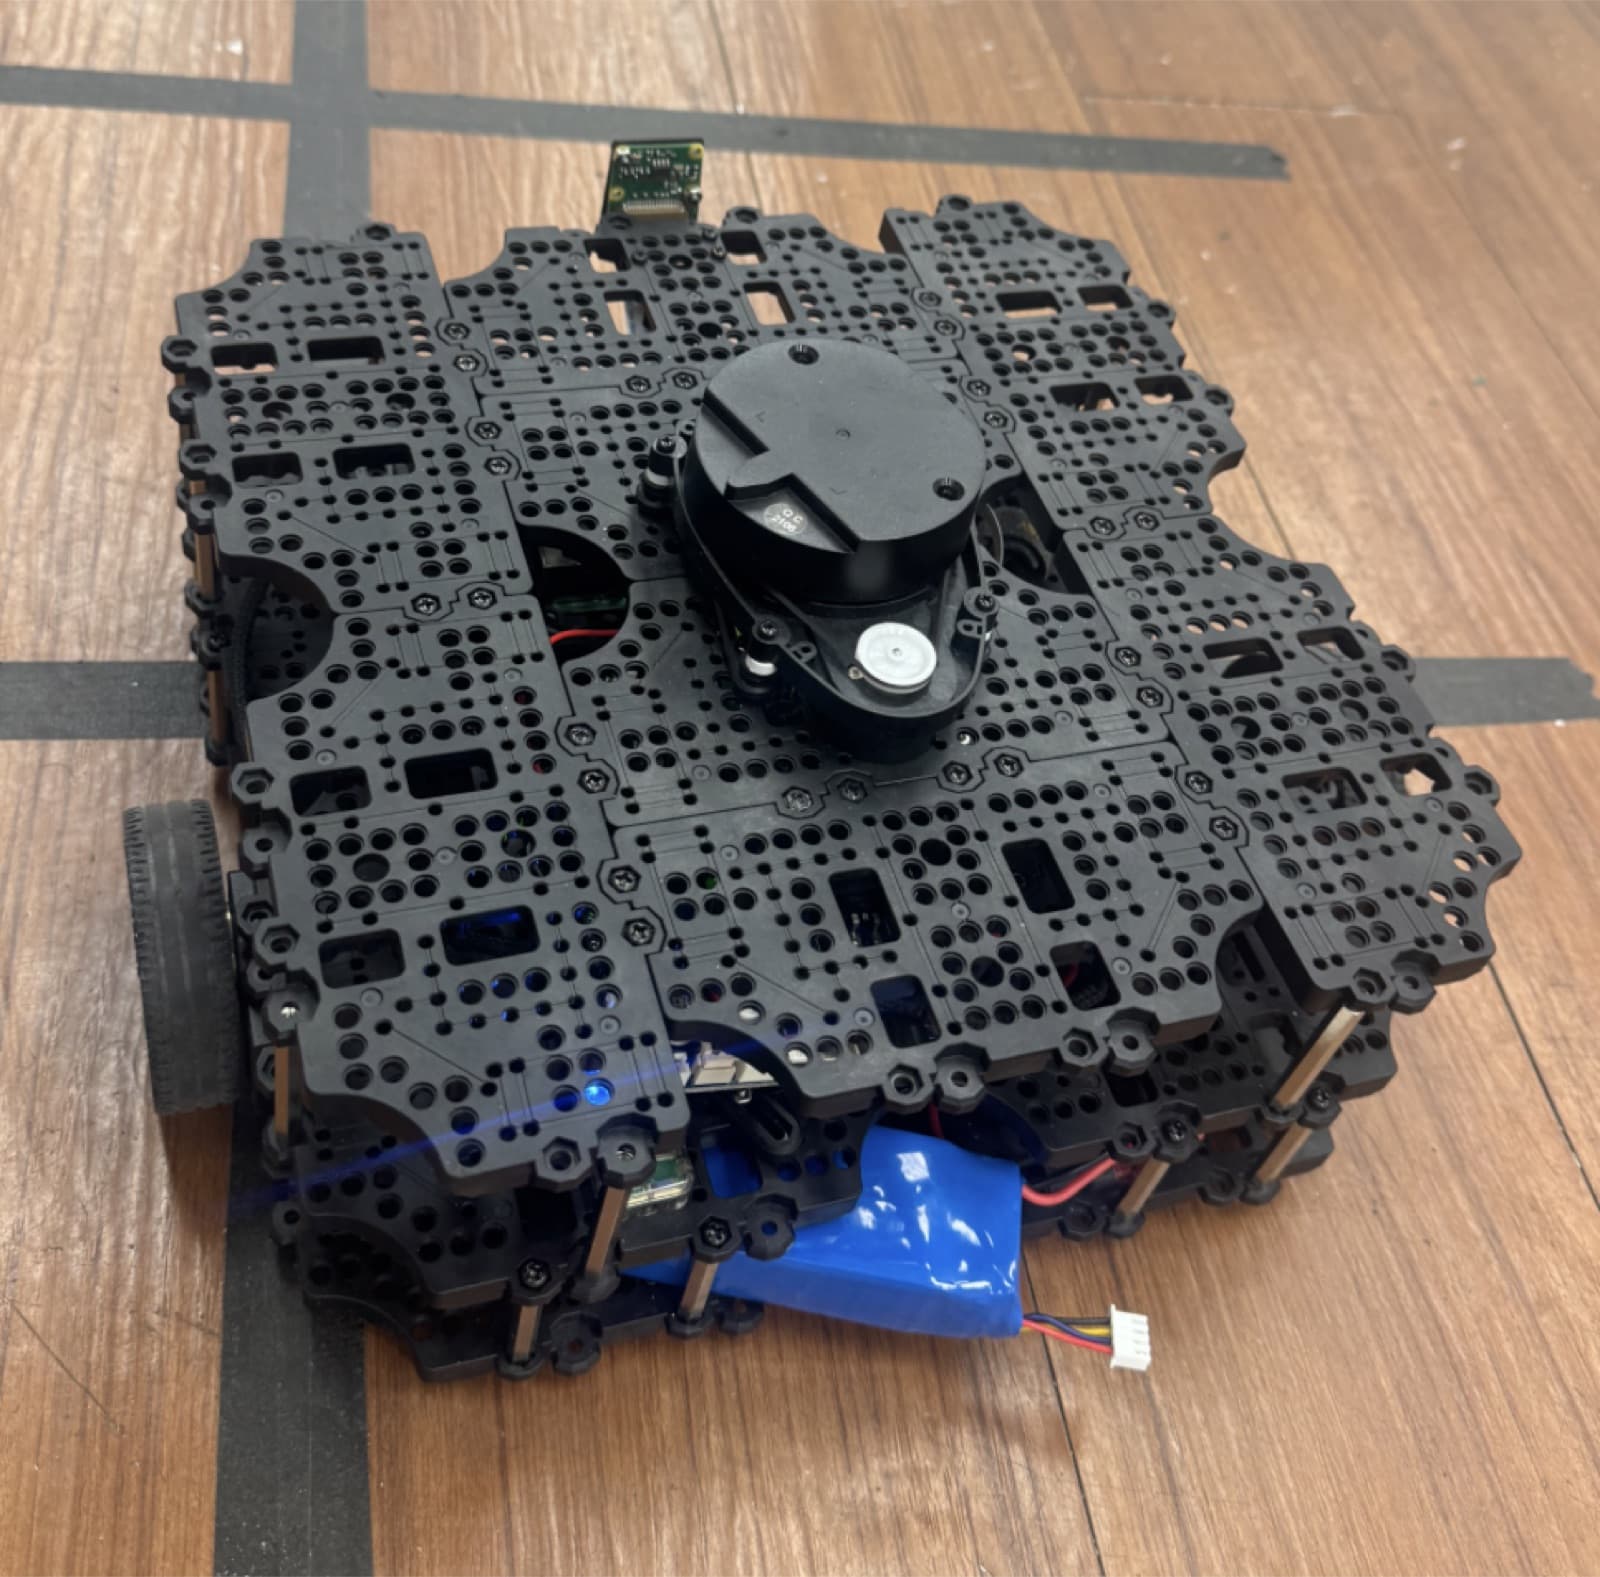
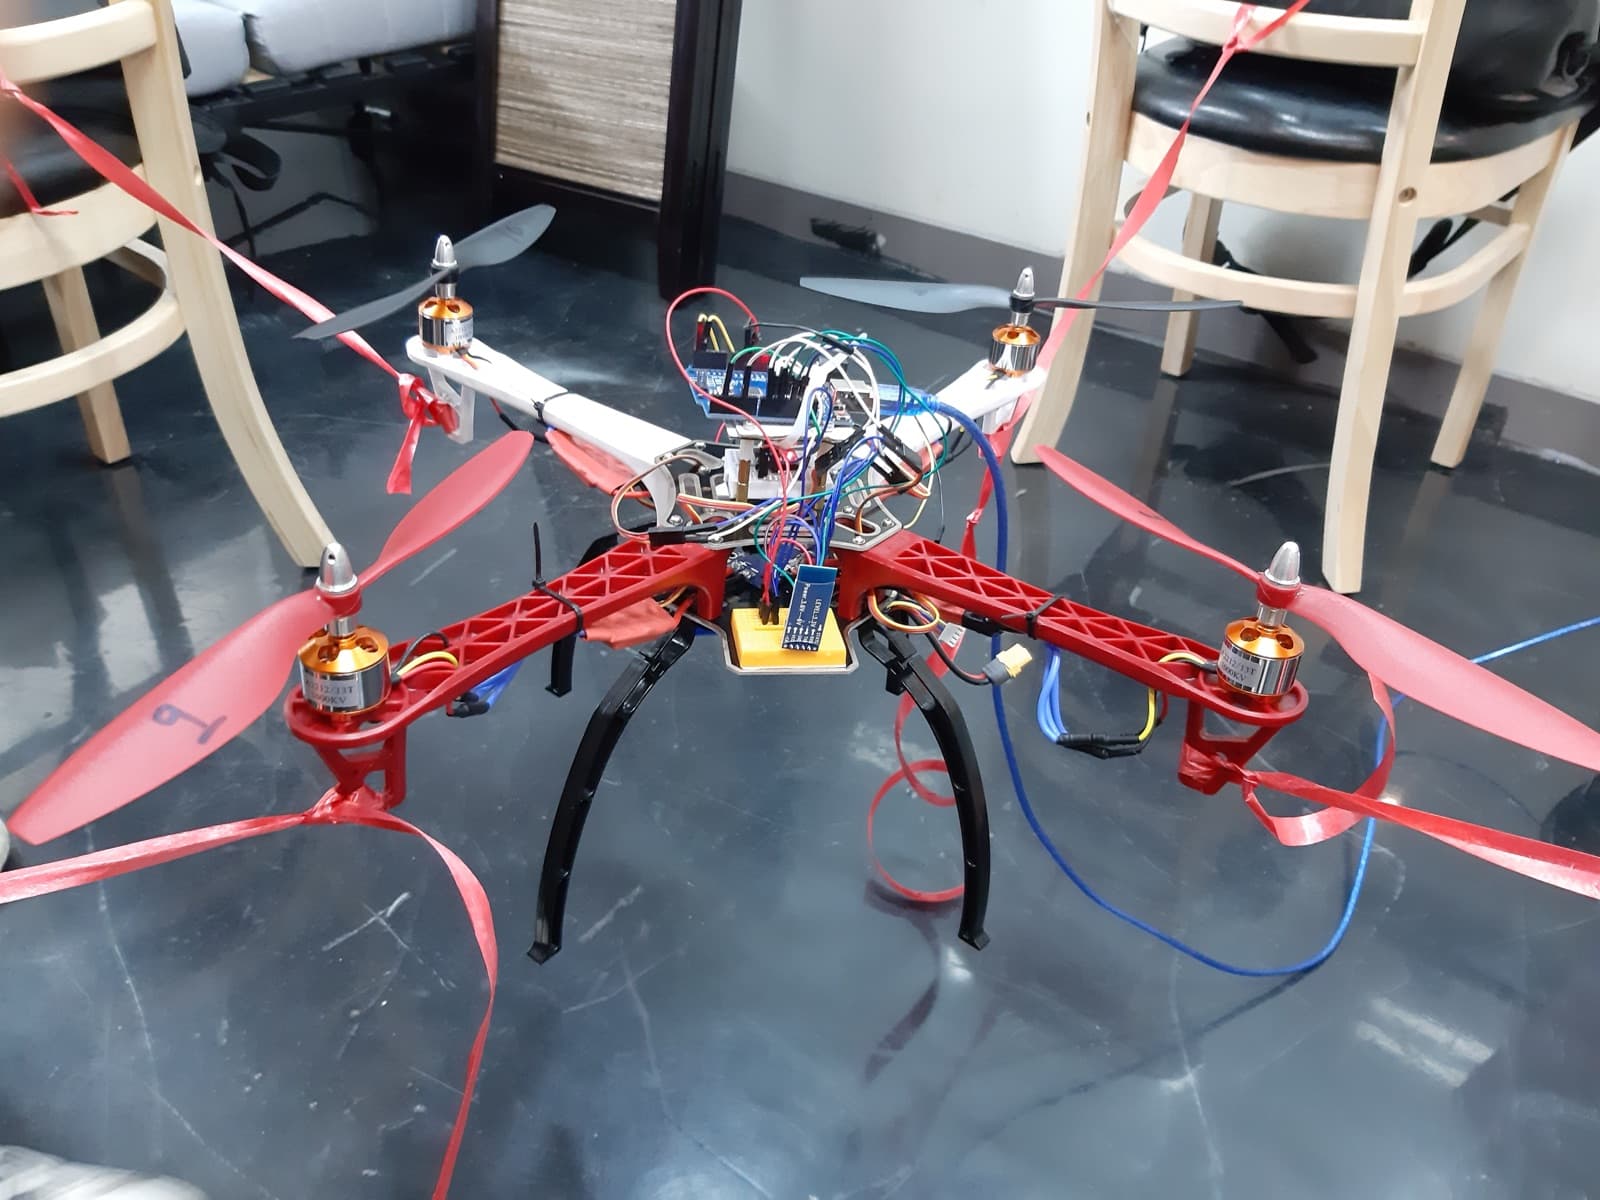
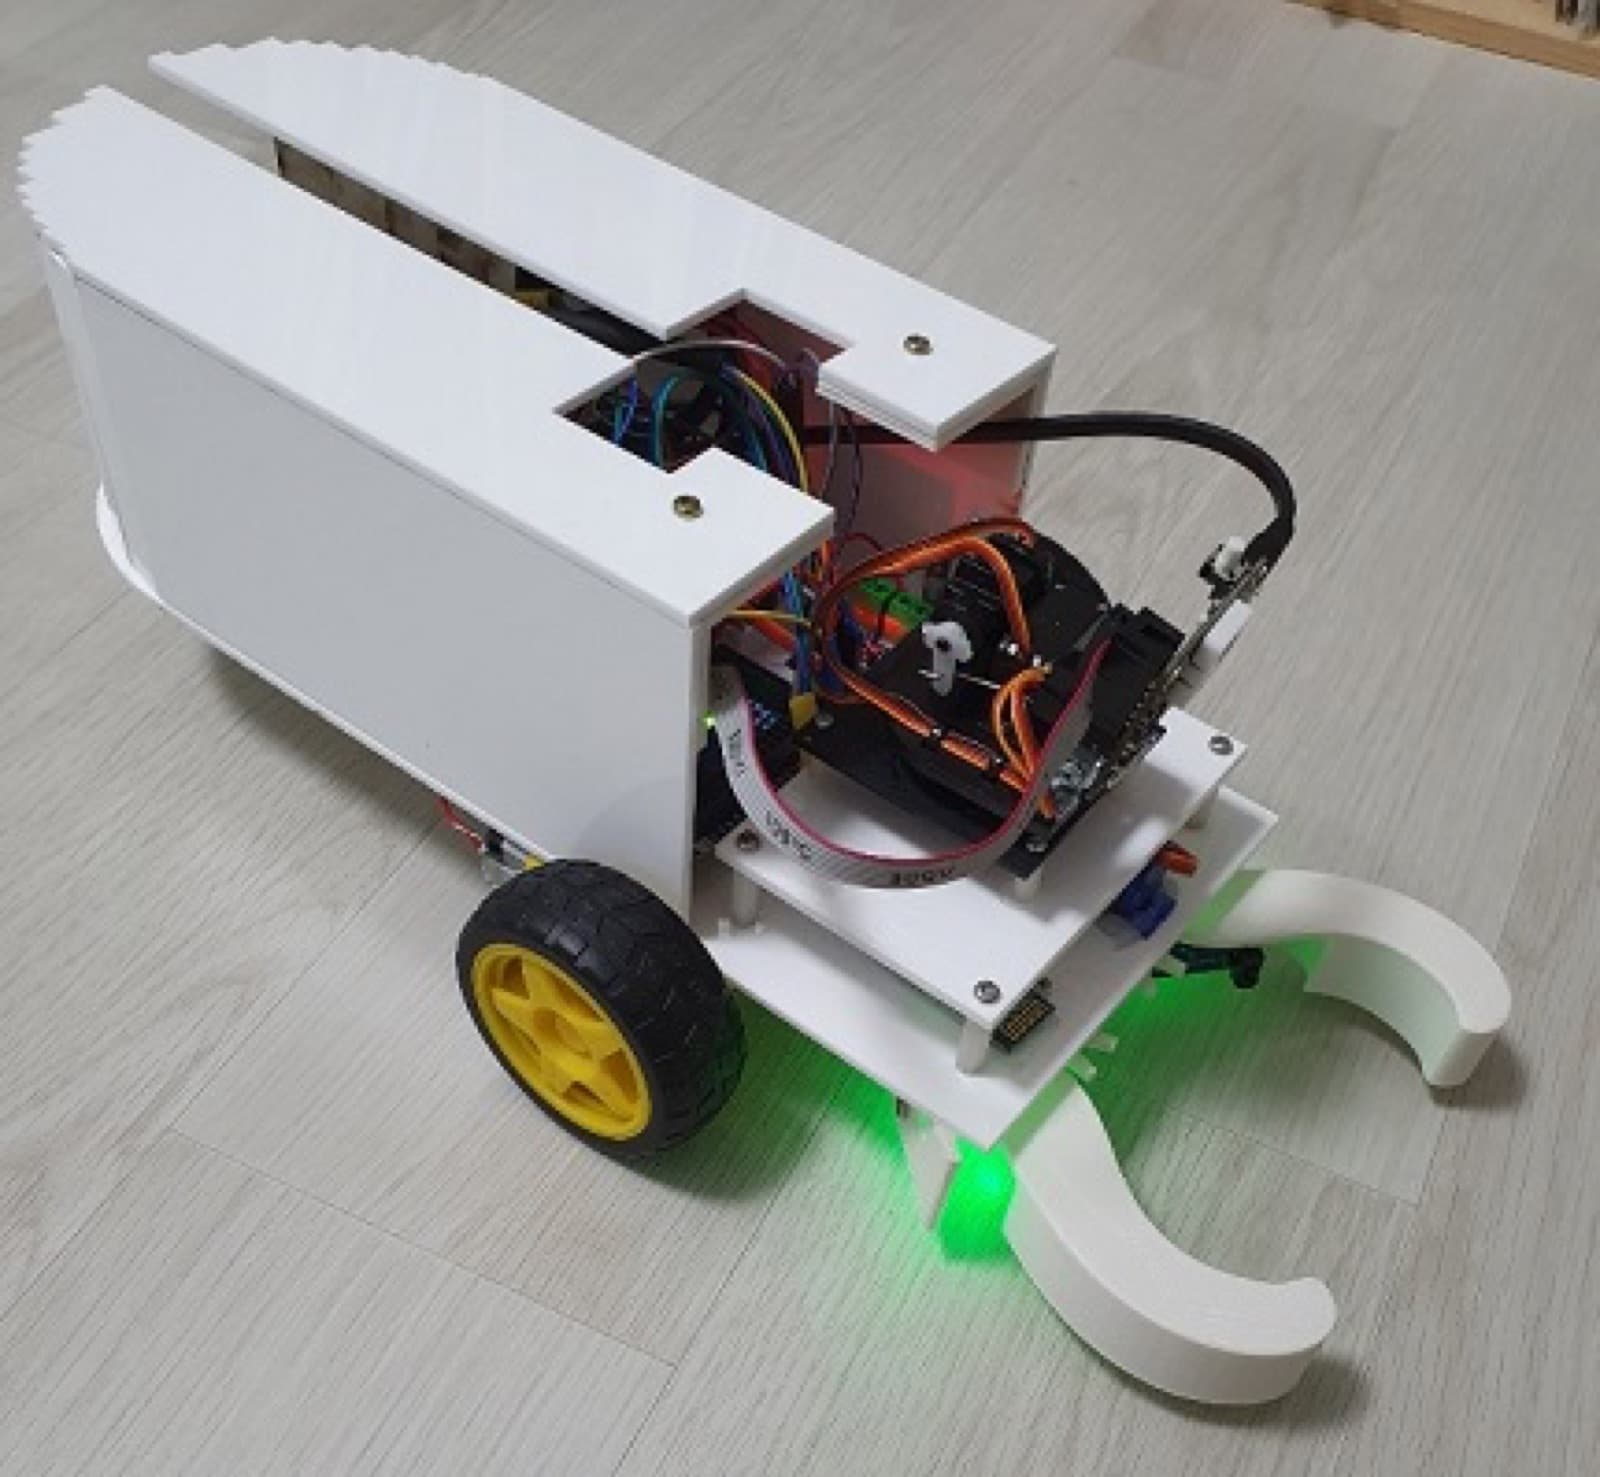
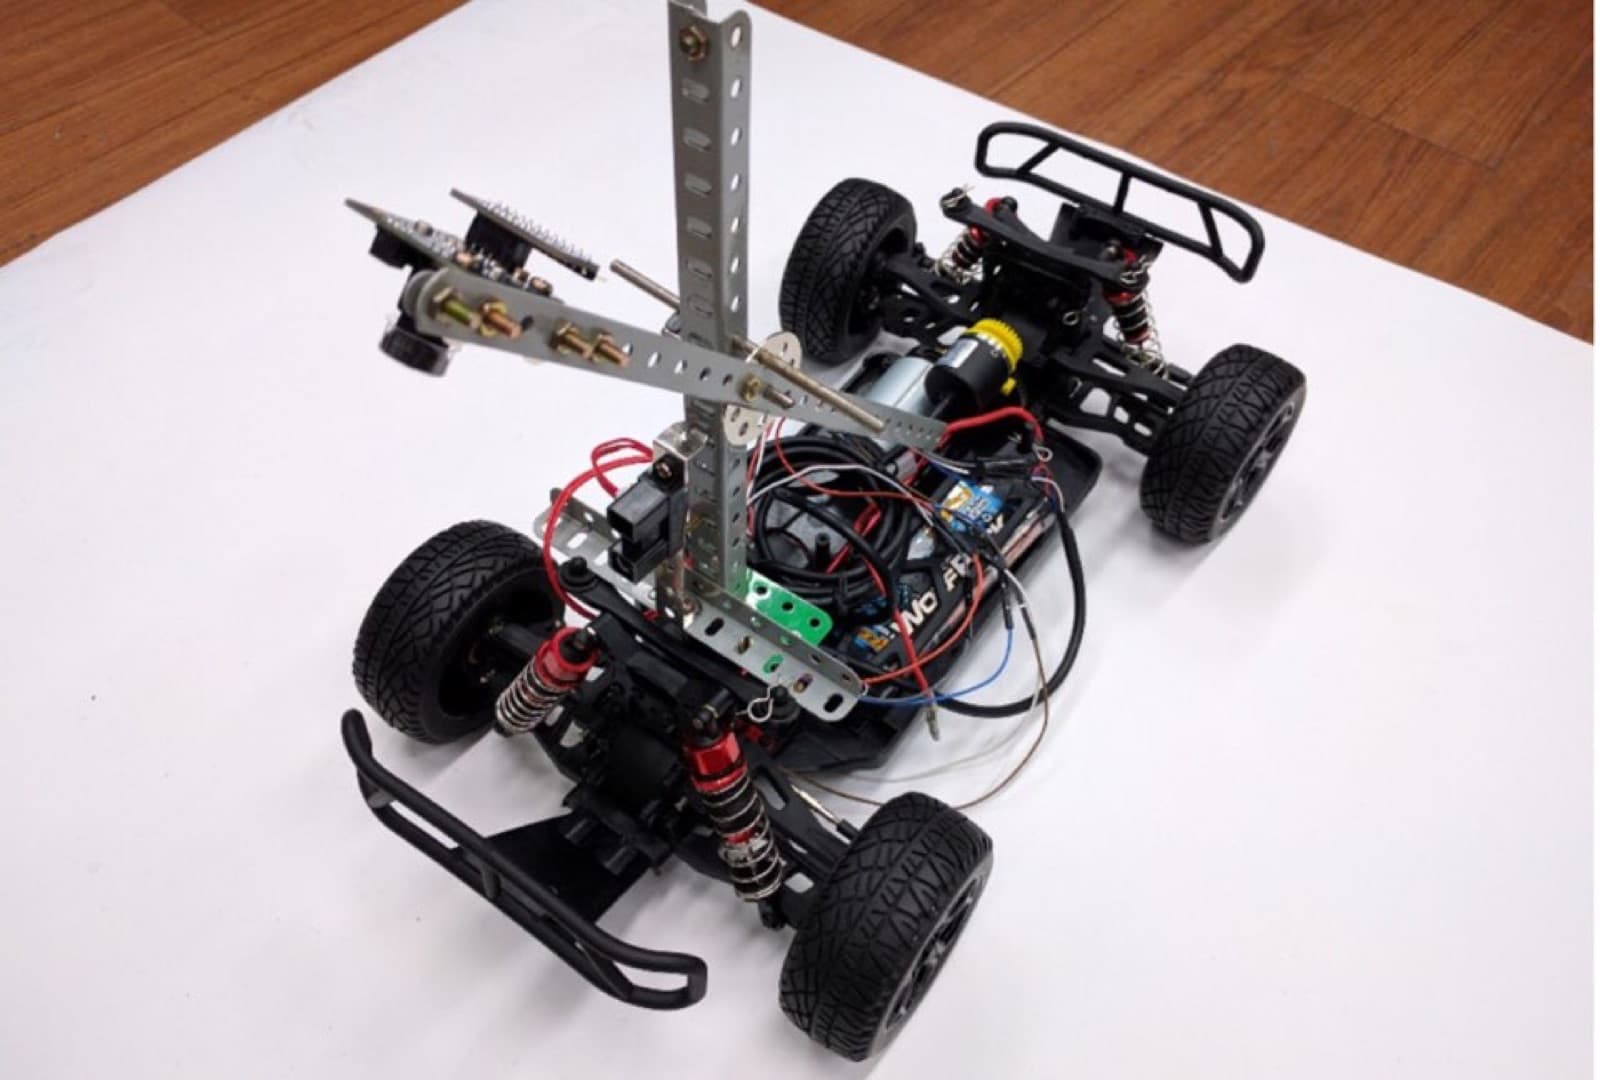
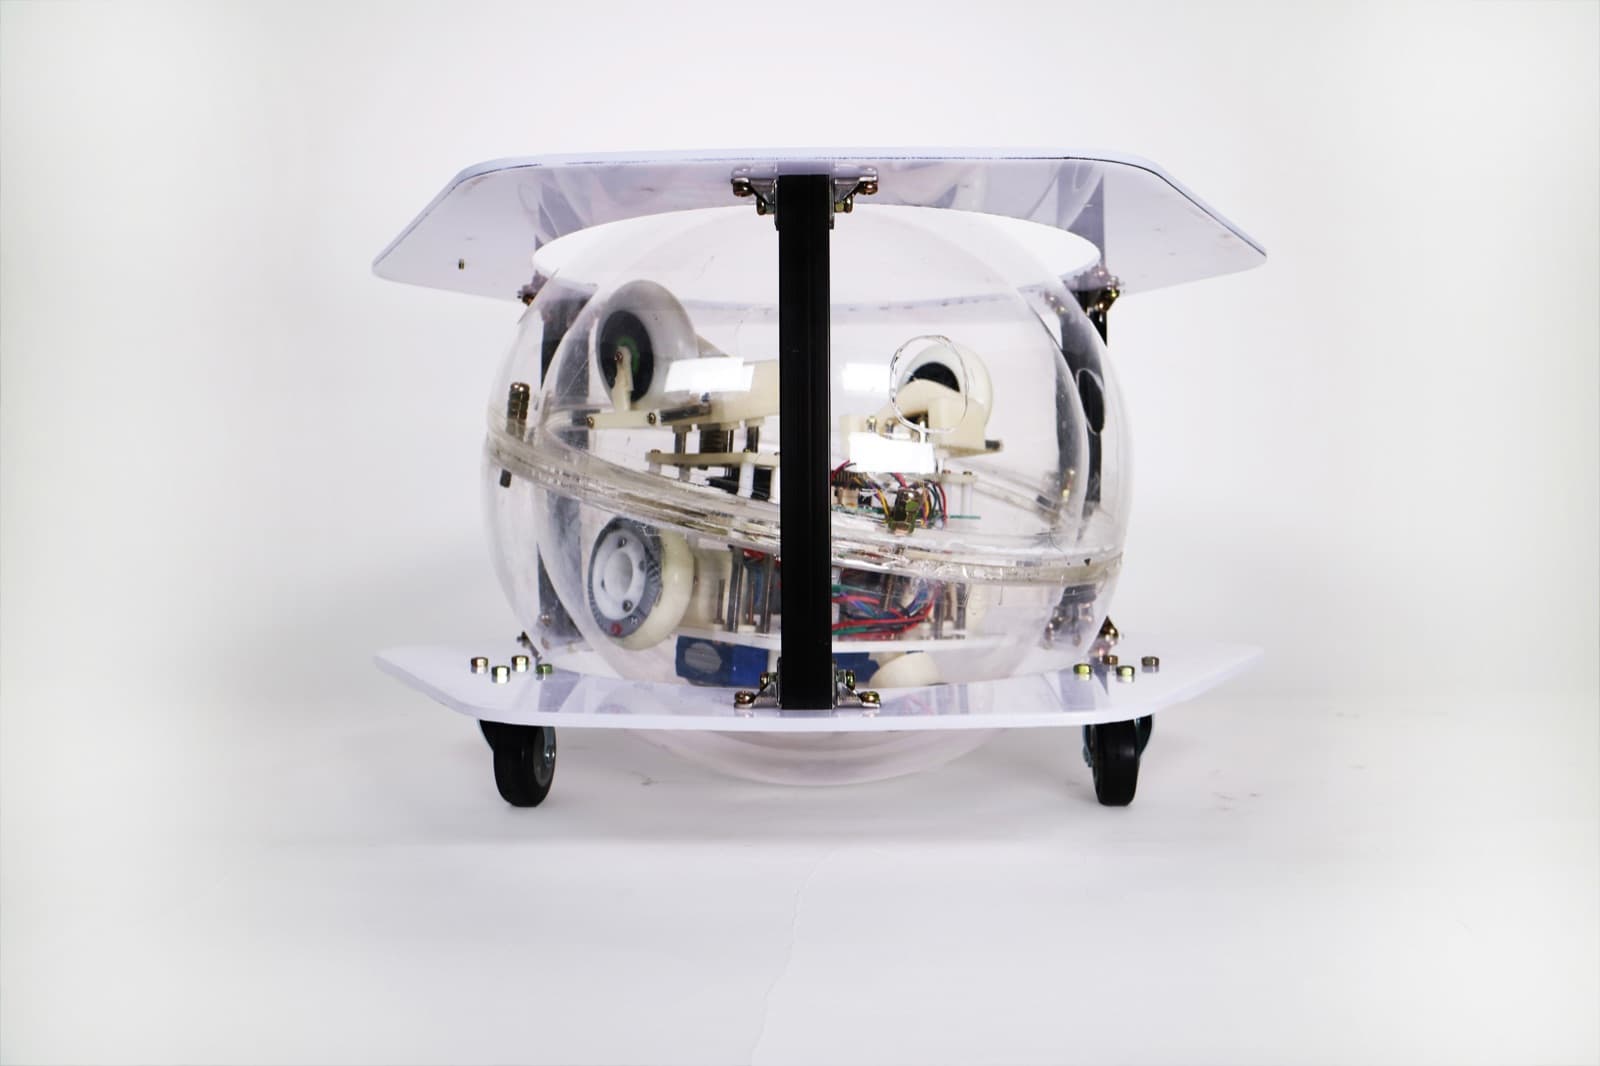
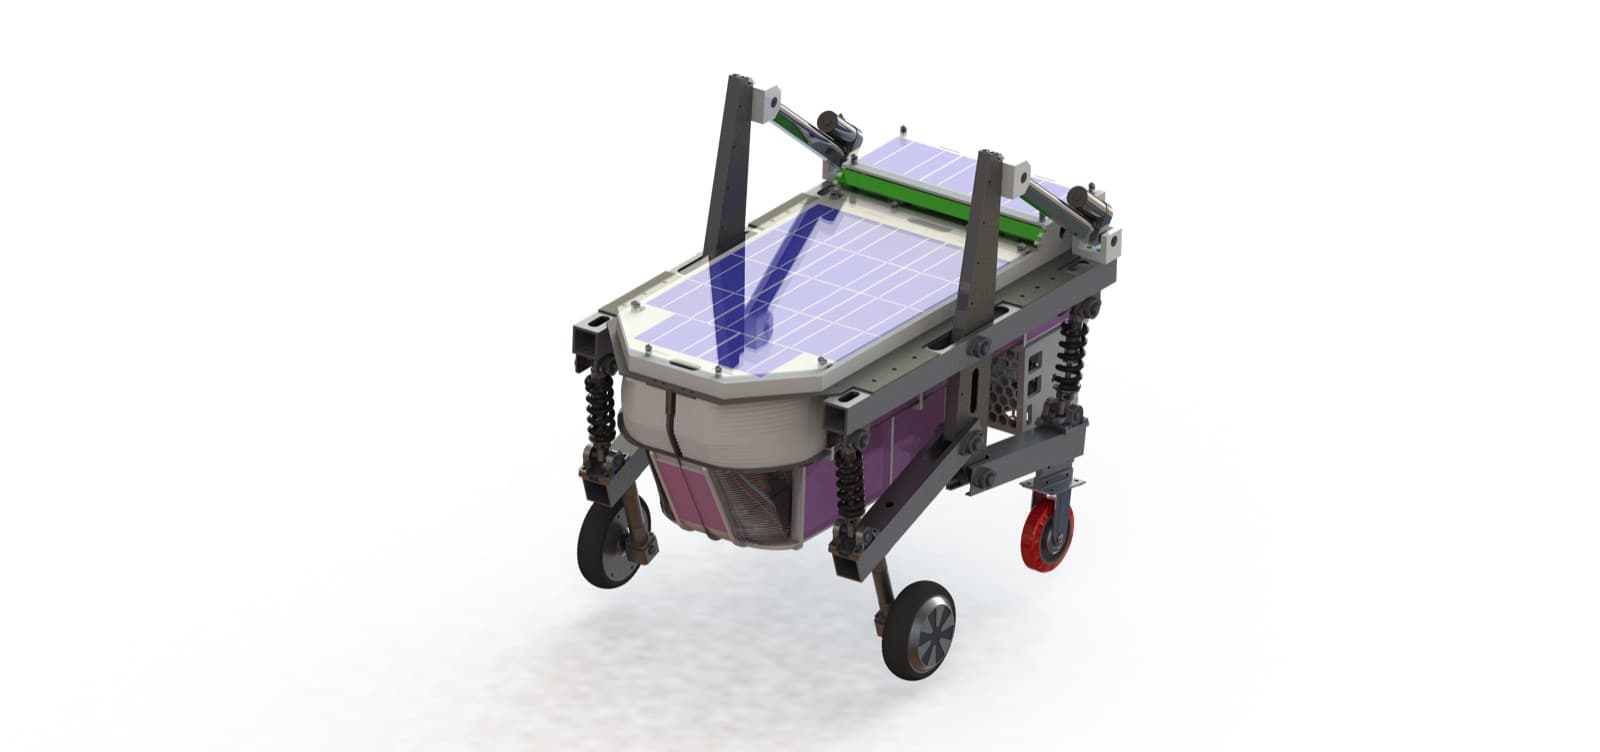
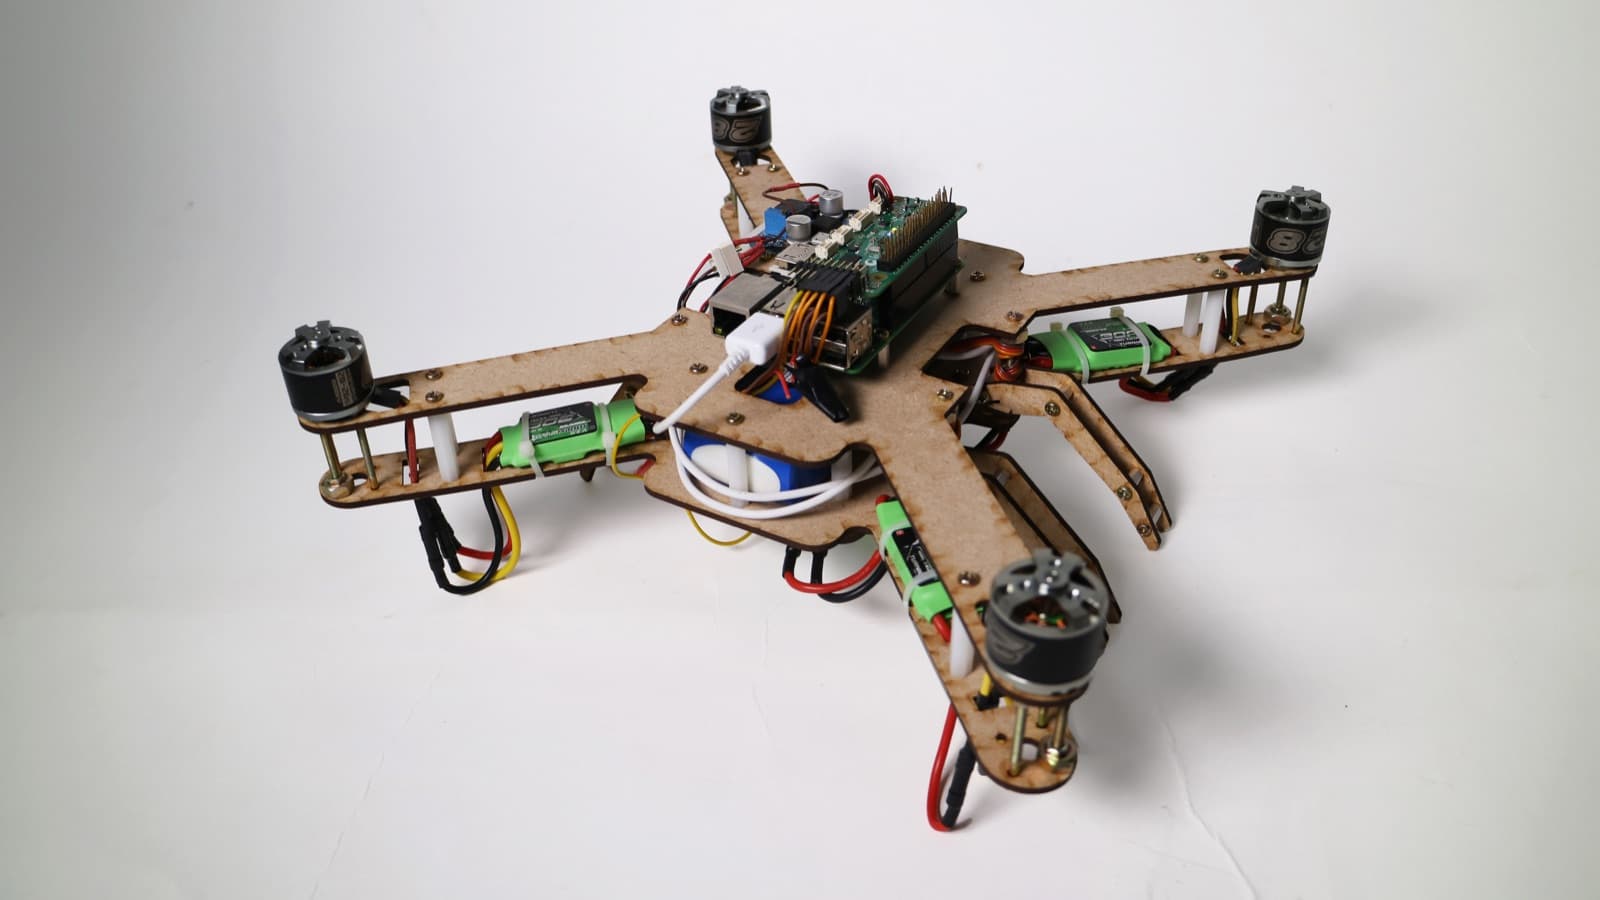
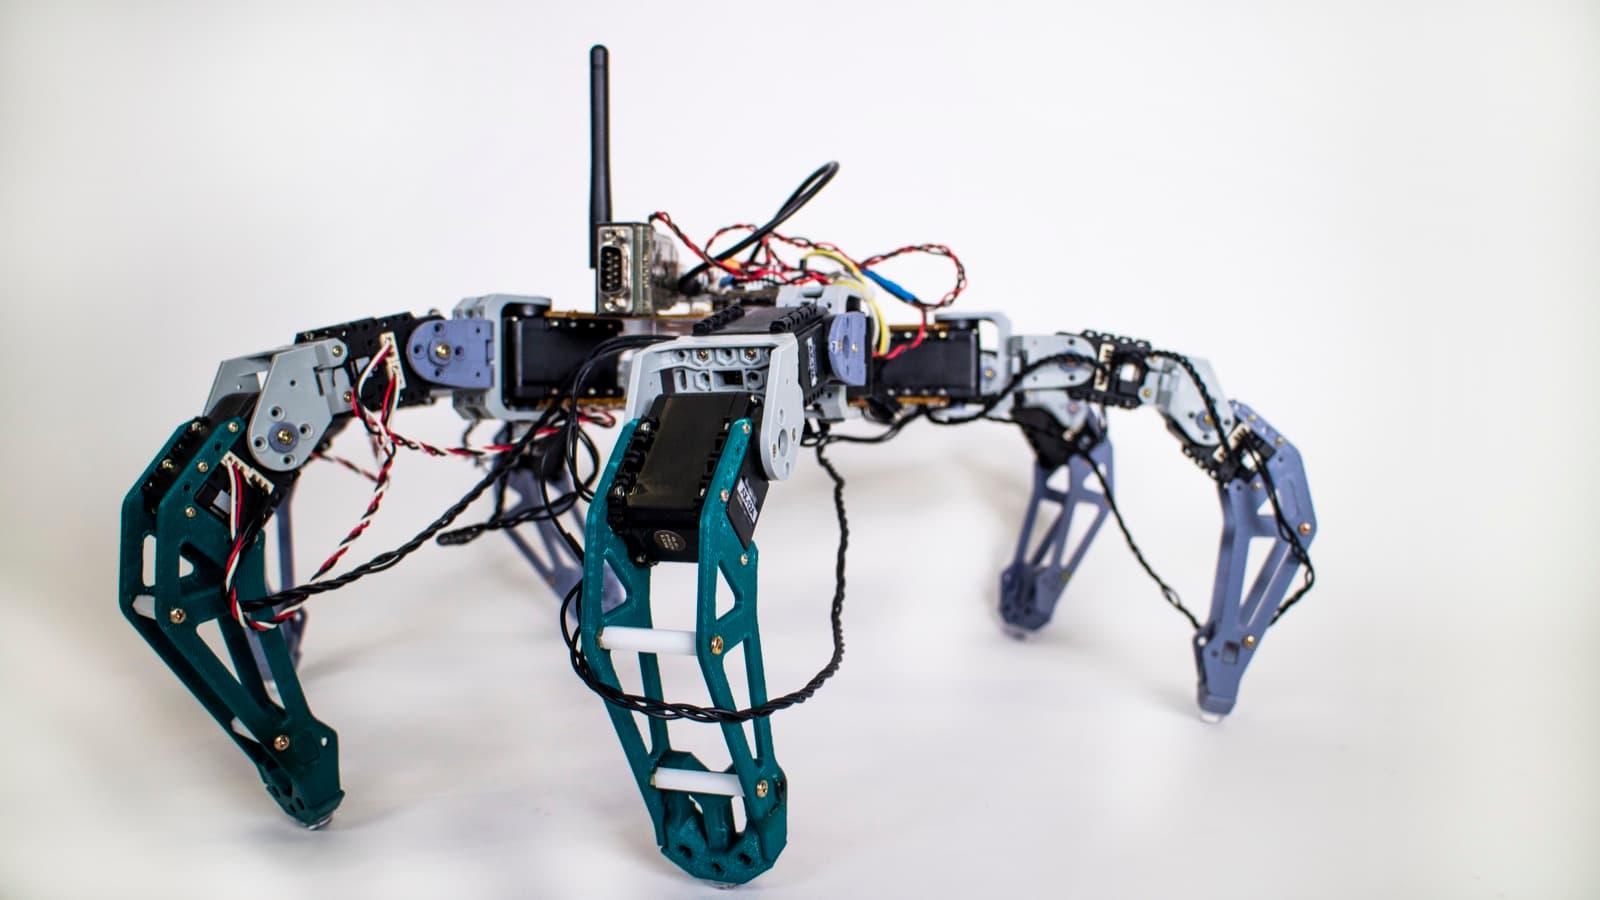
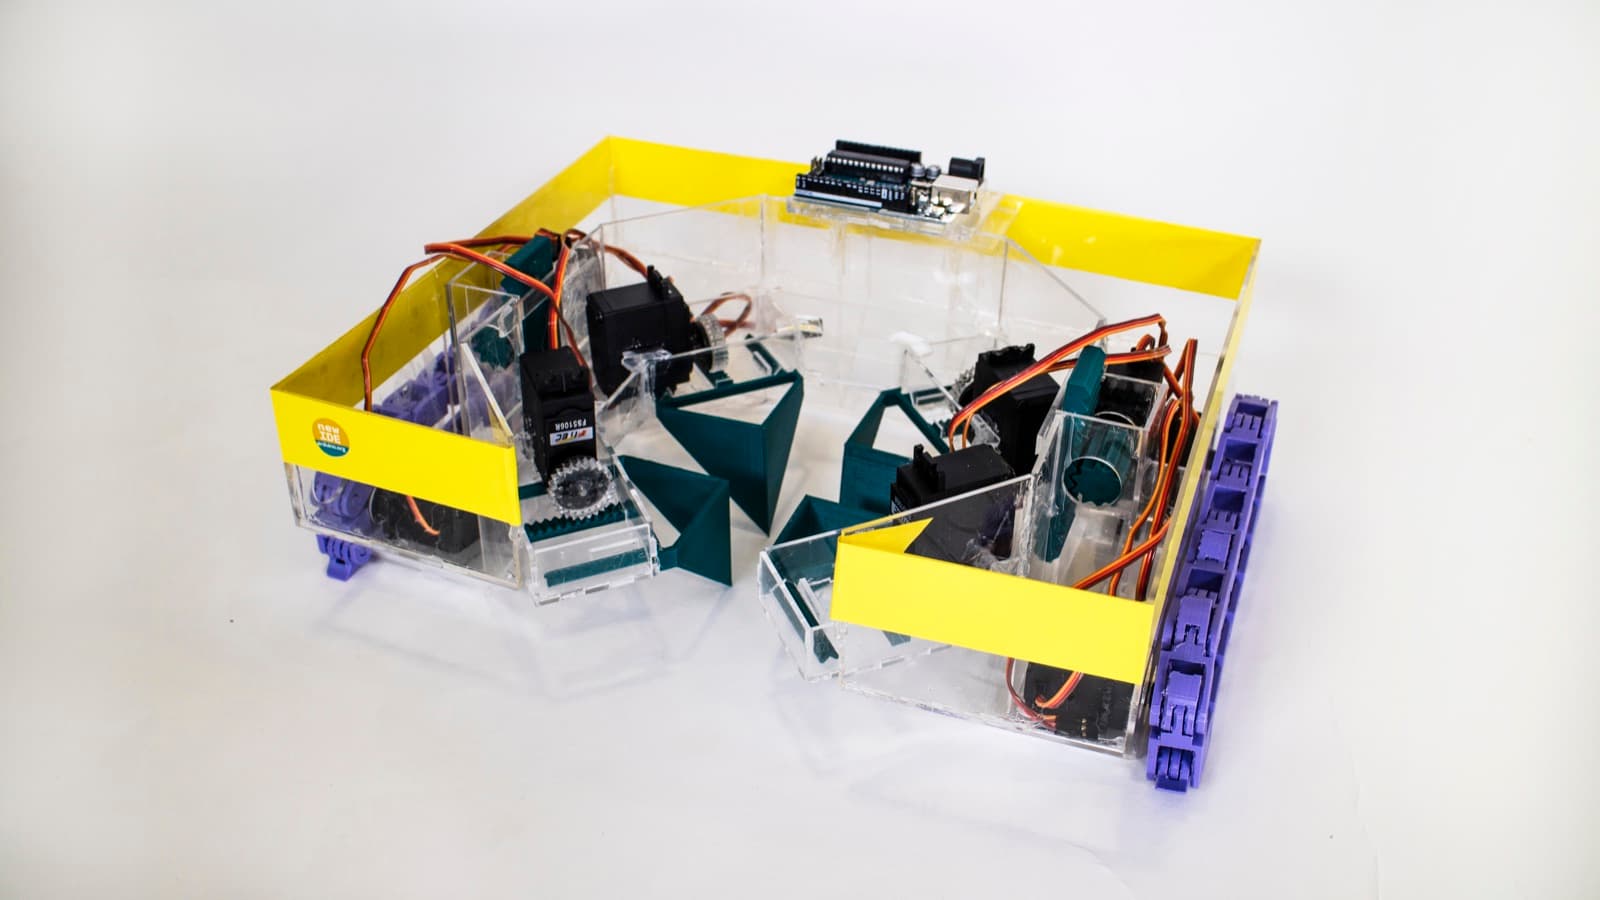
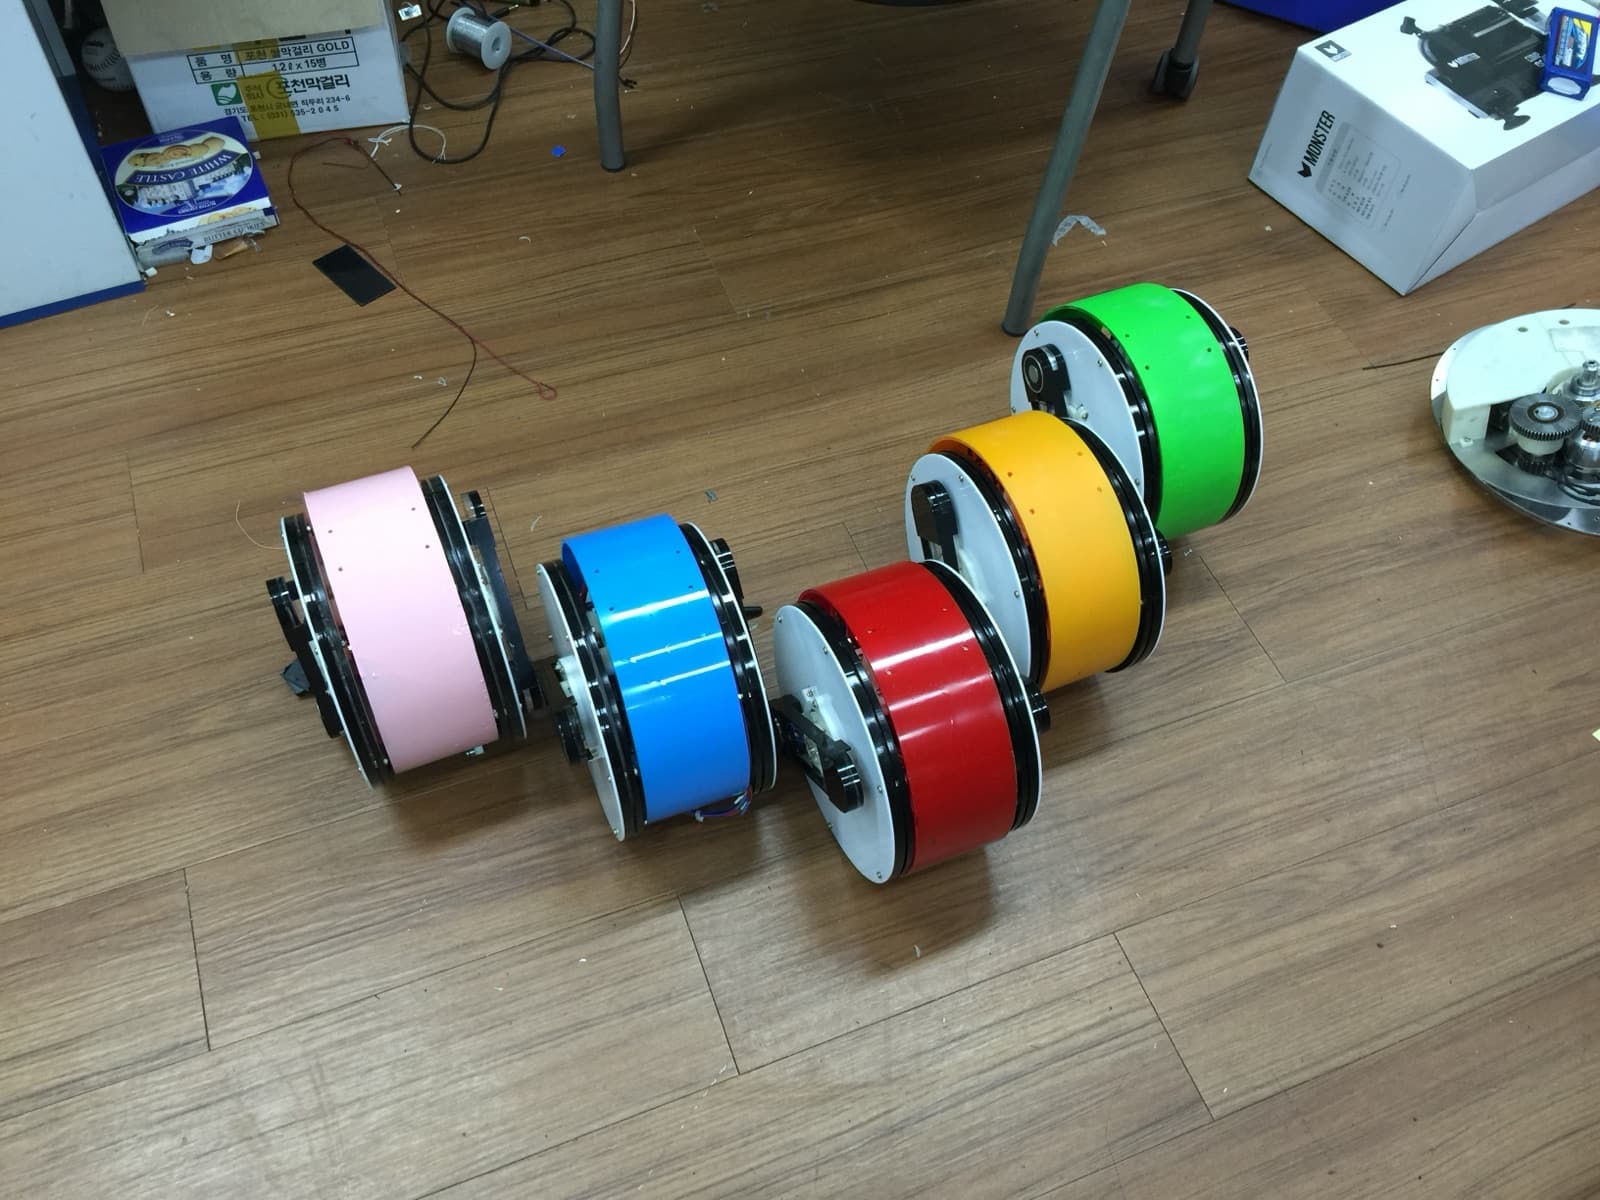
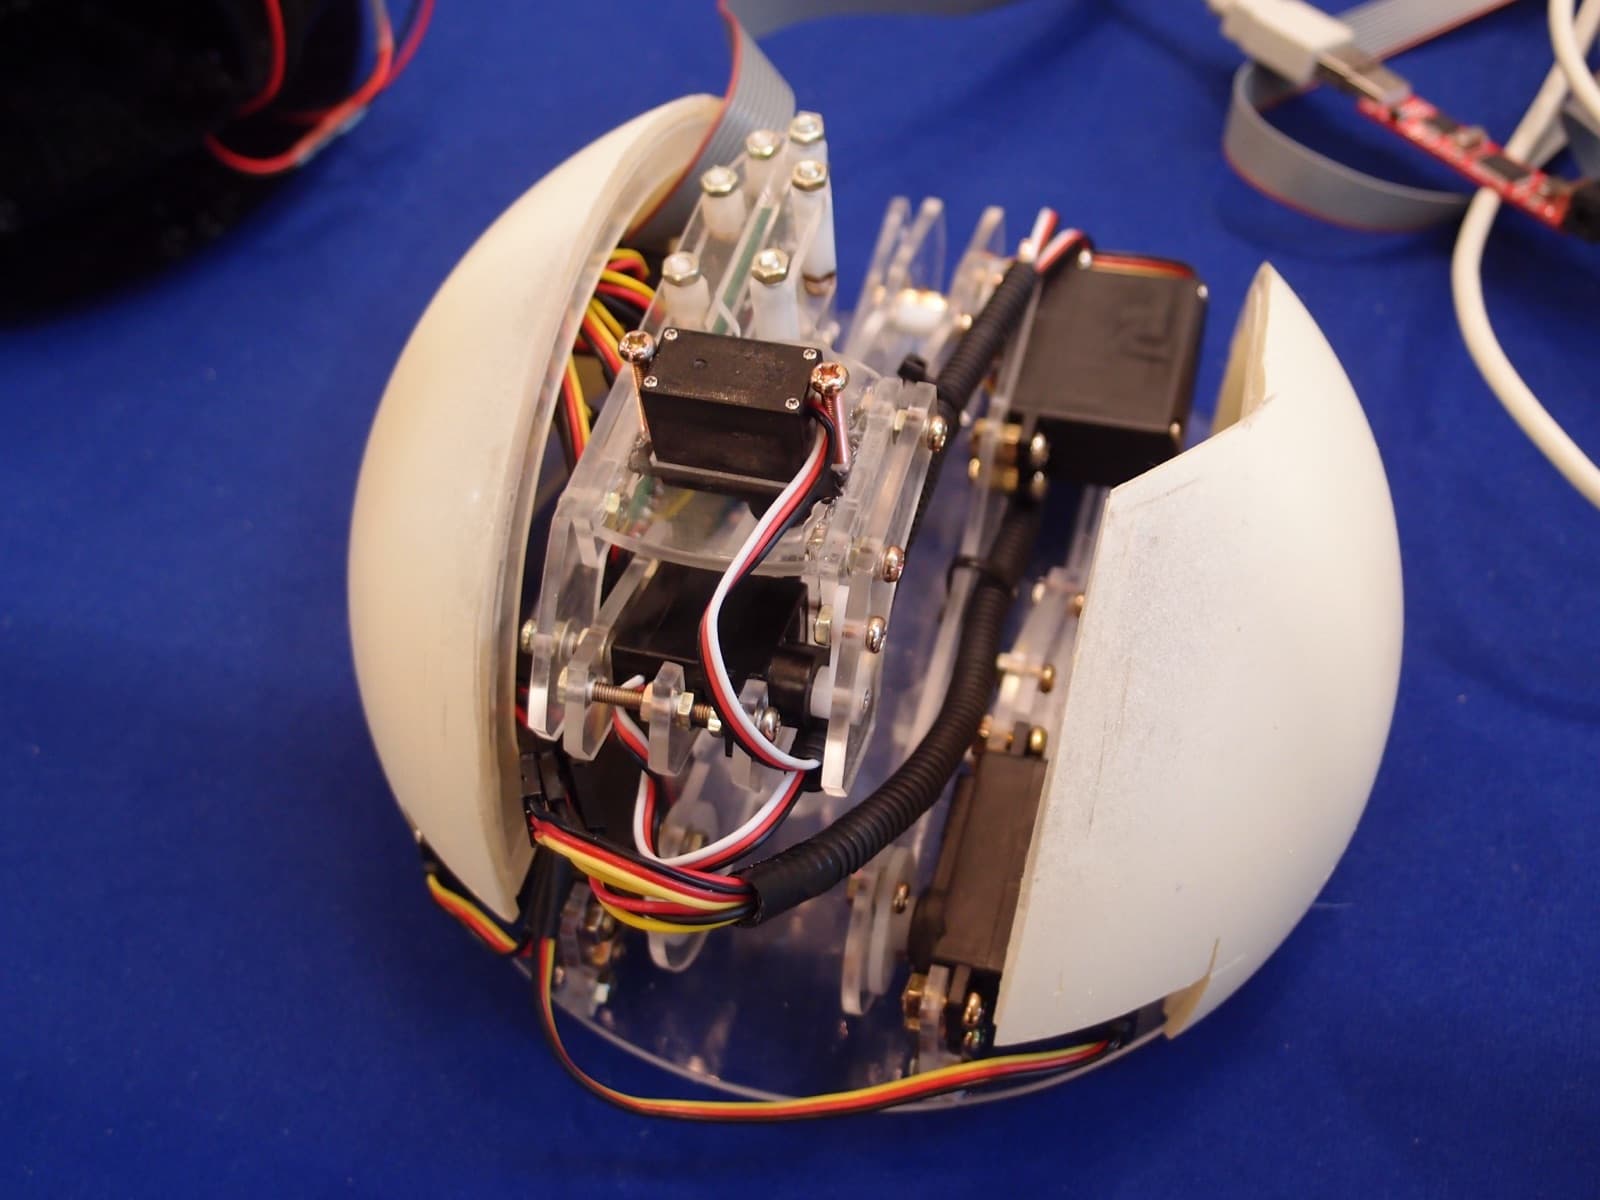
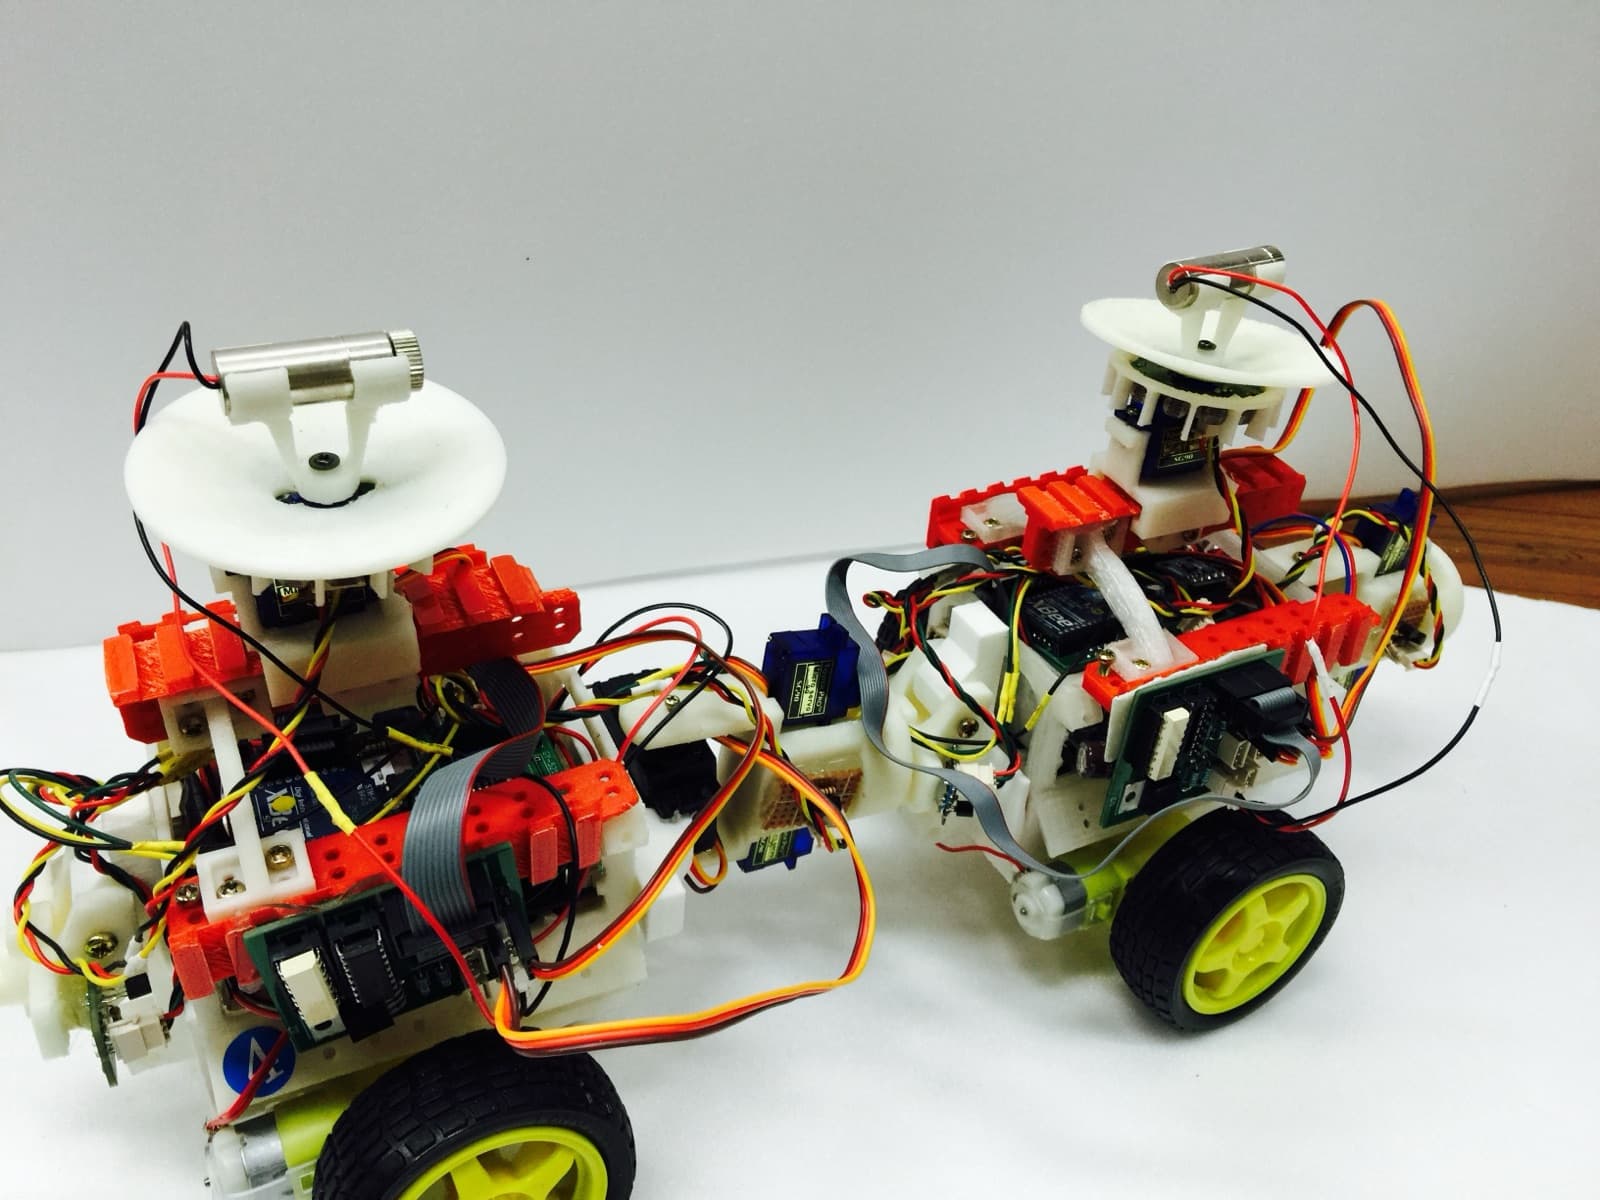
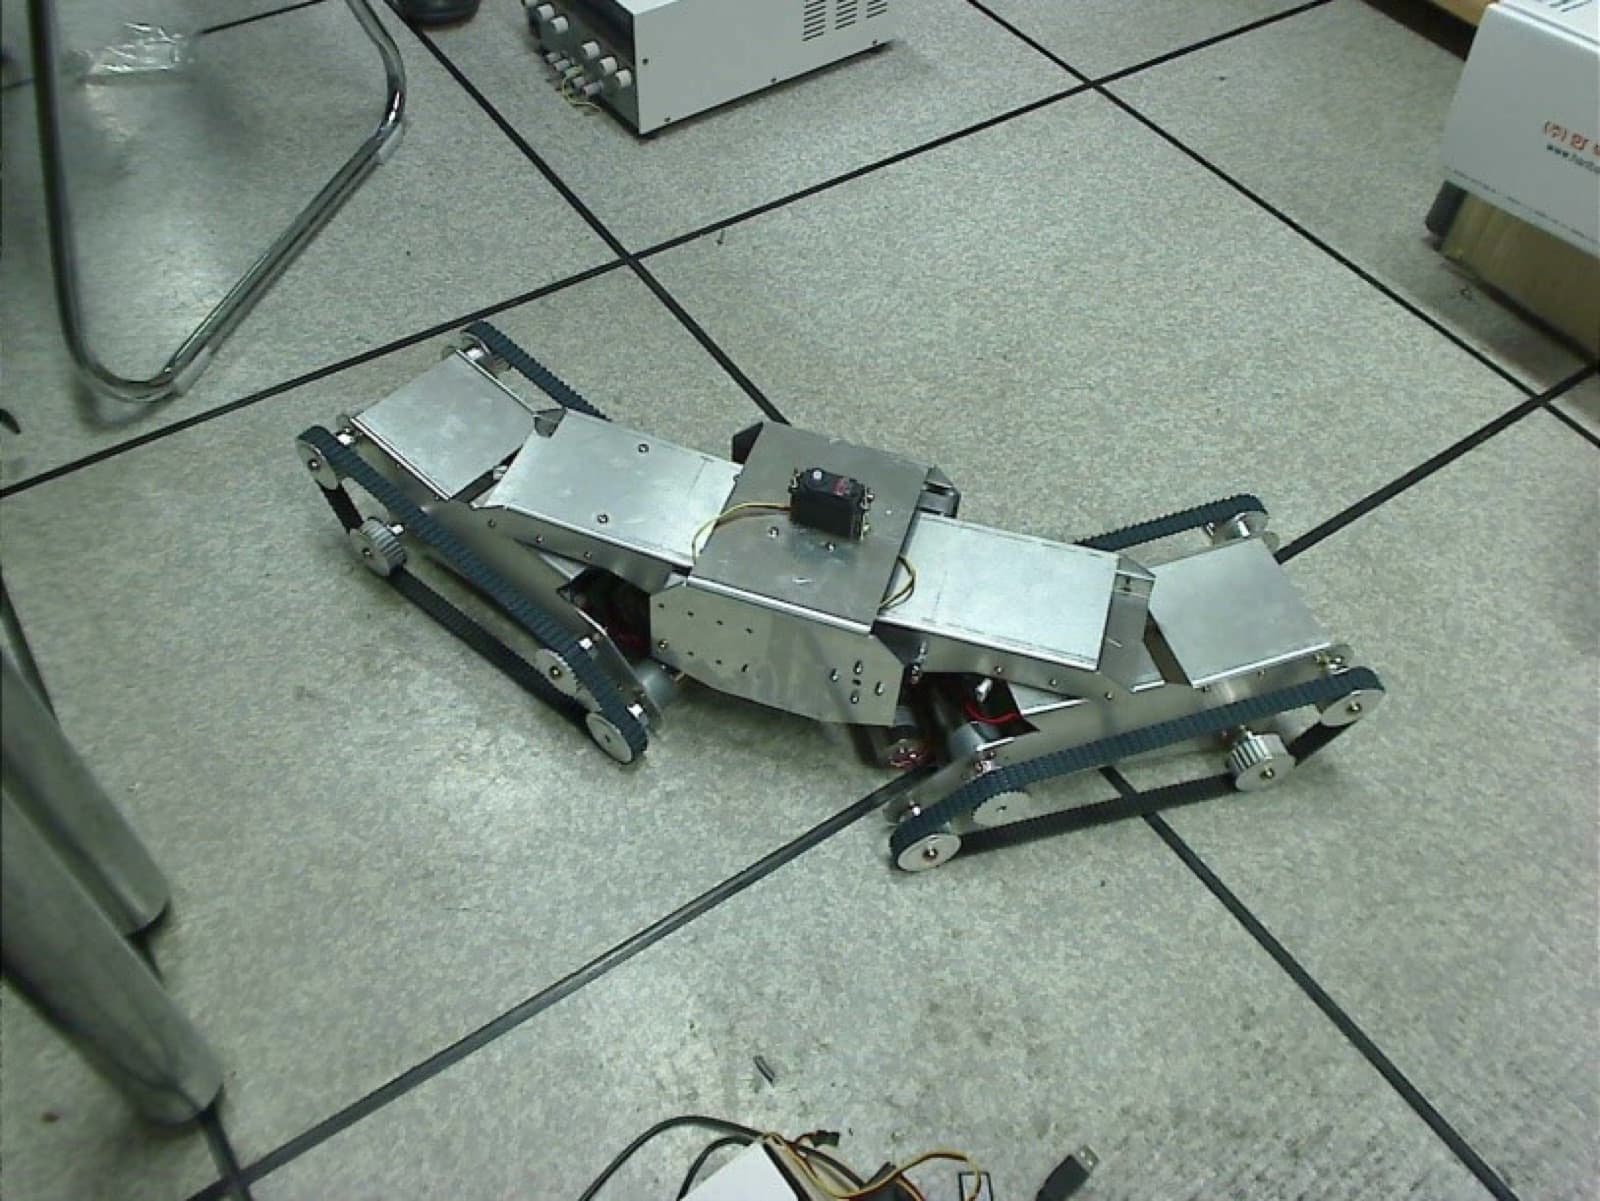
2015년. 네팔에서 일어난 대지진으로 많은 난민이 발생하였다. 특히 재난 후 건물에 갇힌 사람들, 재난 수습에 있어서 인력적으로 많은 제한이 있었다. 재난 피해자들을 위해 무엇을 할 수 있을까 고민했고, 이번 ATLAS 부활 프로젝트는 재난 상황에서 사람을 구조할 수 있으며, 재난 상황을 원격으로 모니터링할 수 있는 로봇을 만들고자 하였다. 항공모함 컨셉을 채용해 ATLAS 본함 내부에 작은 모듈 로봇들을 수용되고, ATLAS 본함이 다니기 어려운 험지에서는 모듈로봇들이 활동할 수 있는 시스템 구축을 개발목표로 하였다.
중점개발
이와 같은 개발목표를 구현하기 위해 ATLAS 프로젝트는 두가지 개발중점을 두었는데, 첫째는 재난상황에서도 운용이 가능한 안정적인 기계적 설계, 둘째는 실시간 모니터링을 위한 모듈로부터의 비디오 스트리밍 구축이다.
2.1 재난상황에서도 운용이 가능한 안정적인 기계적 설계
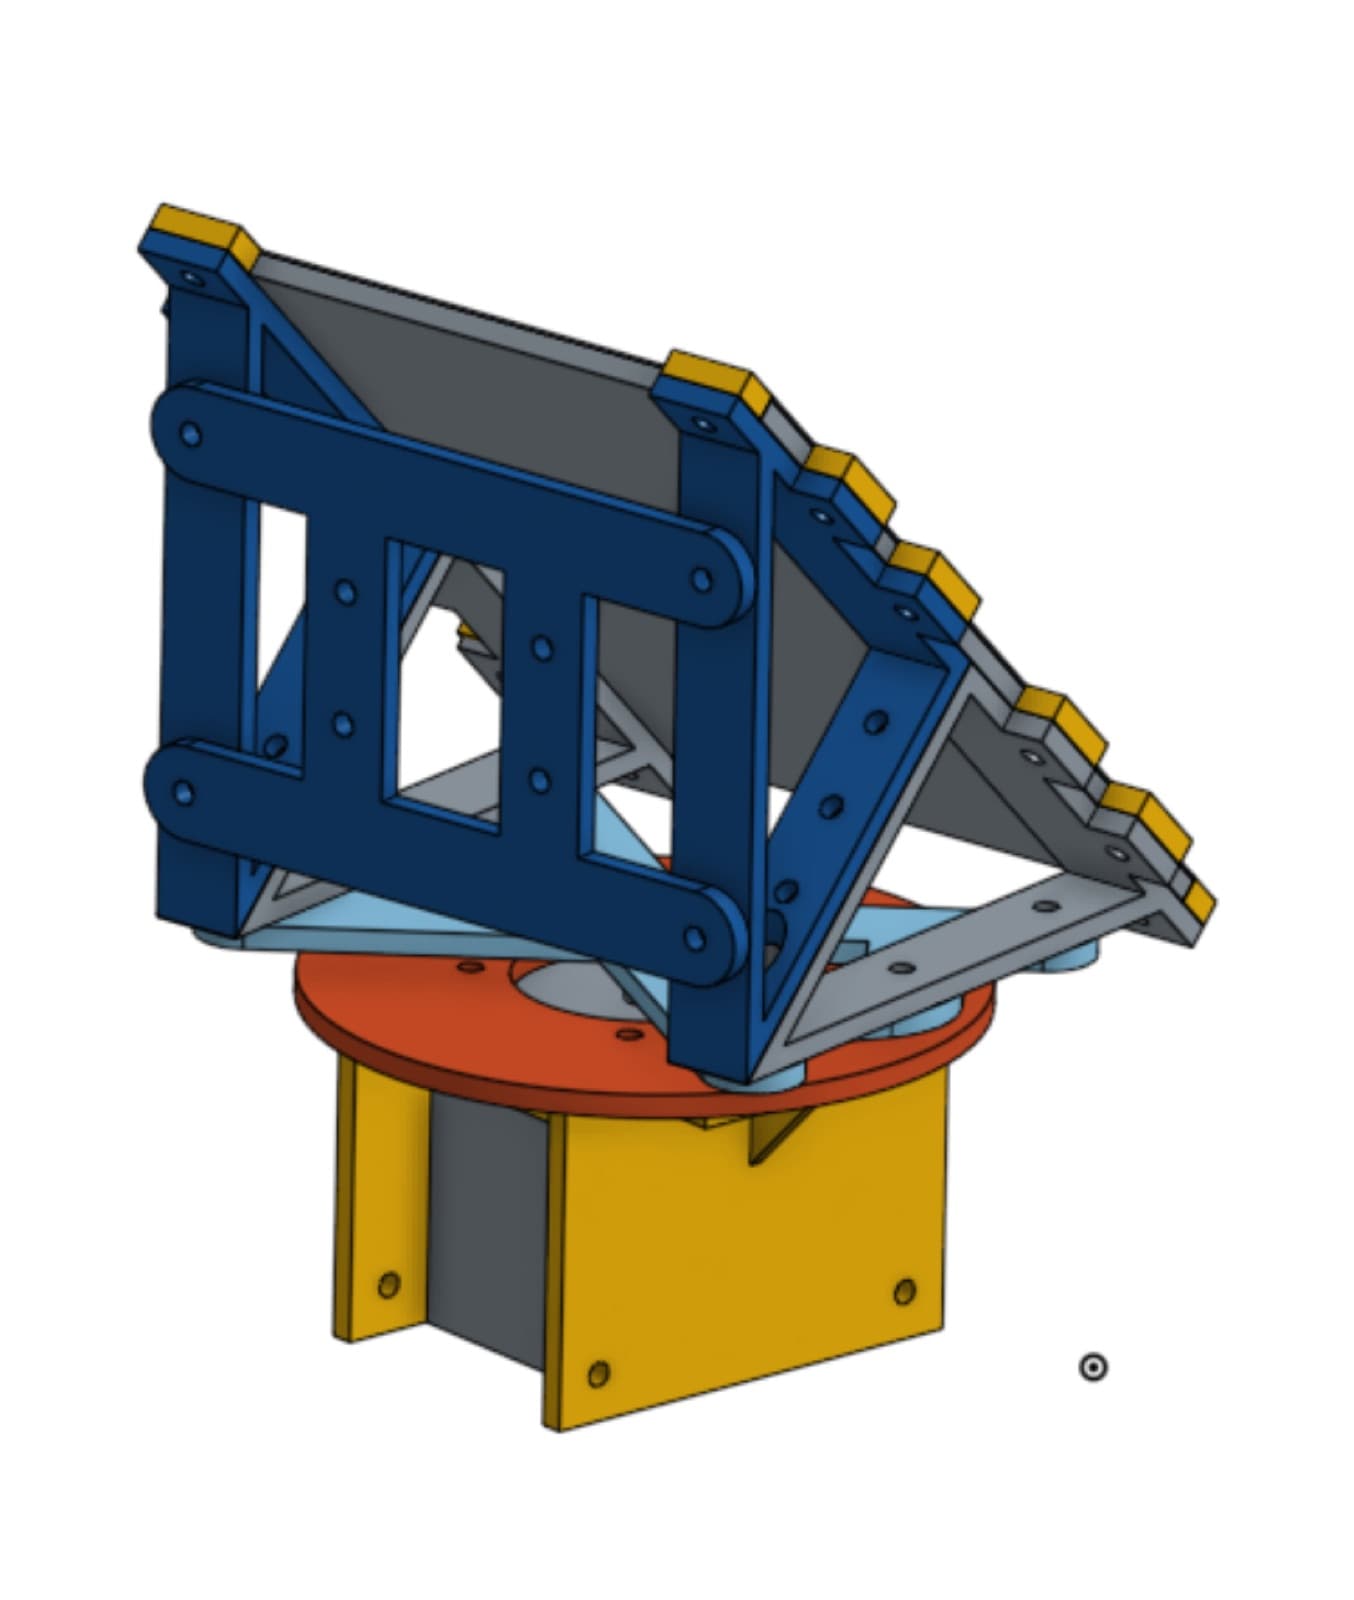
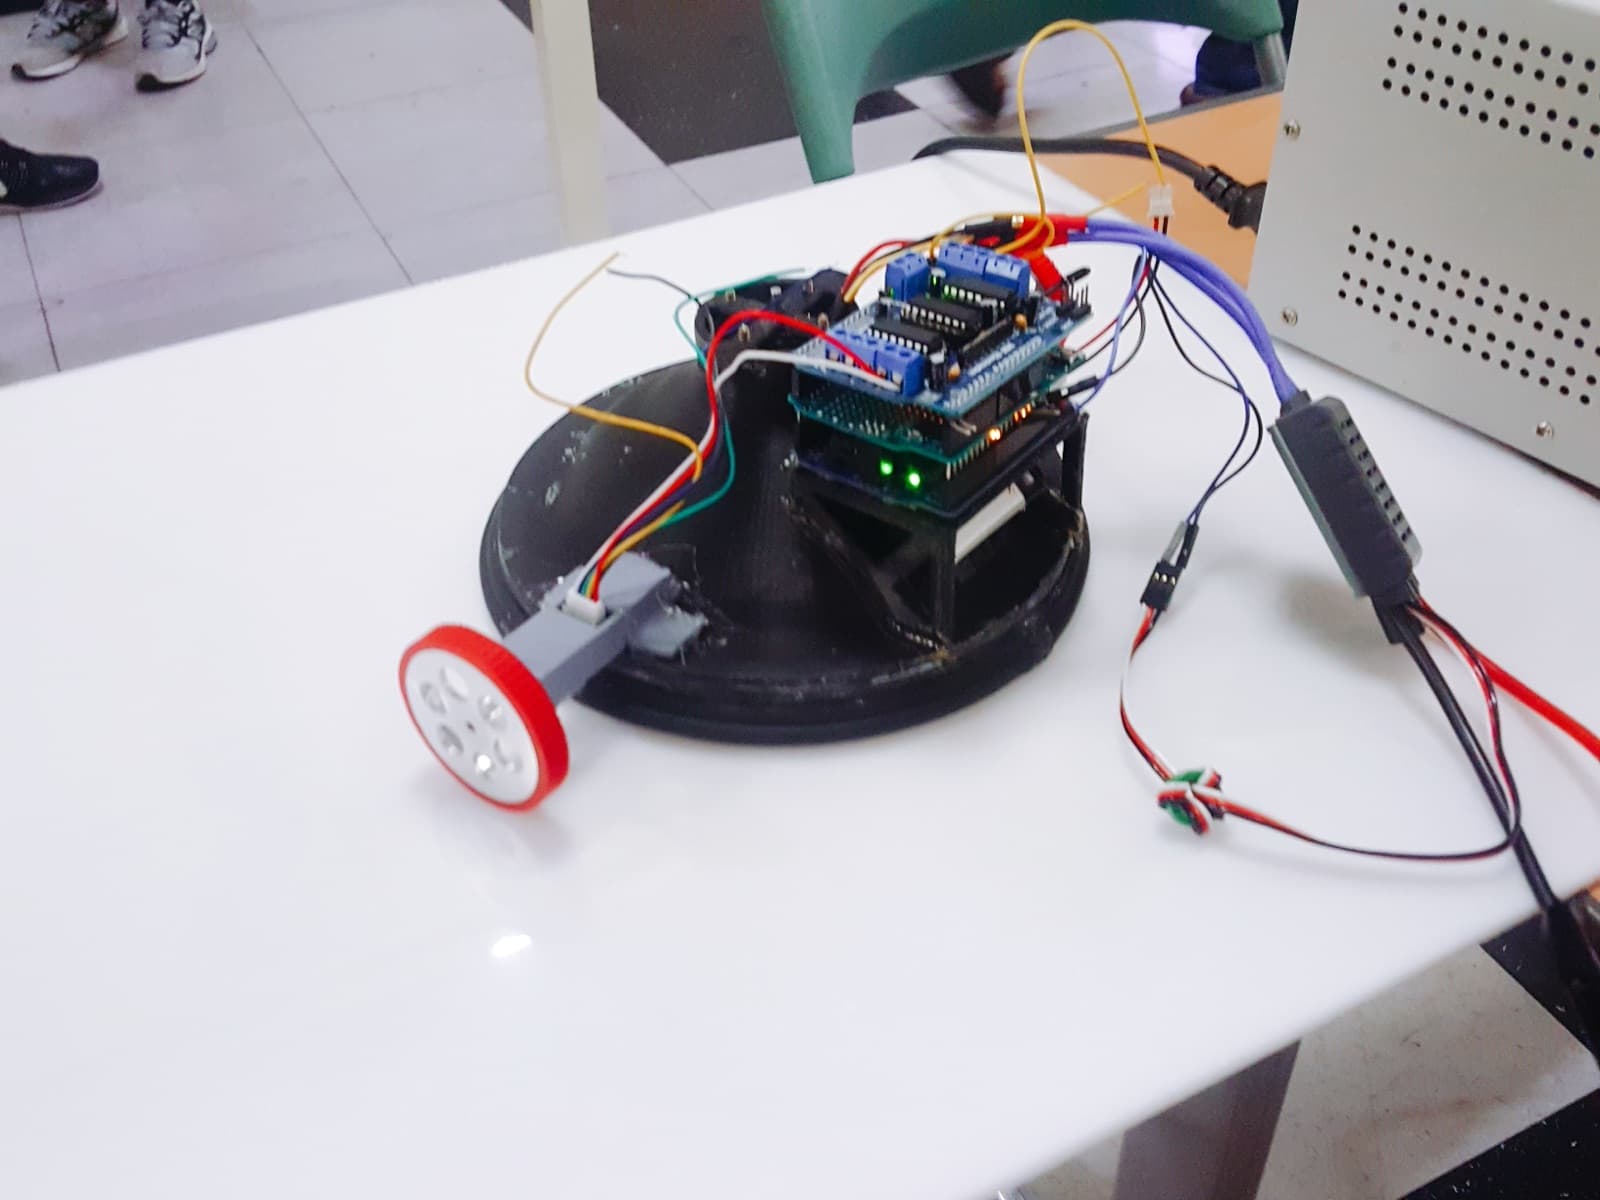
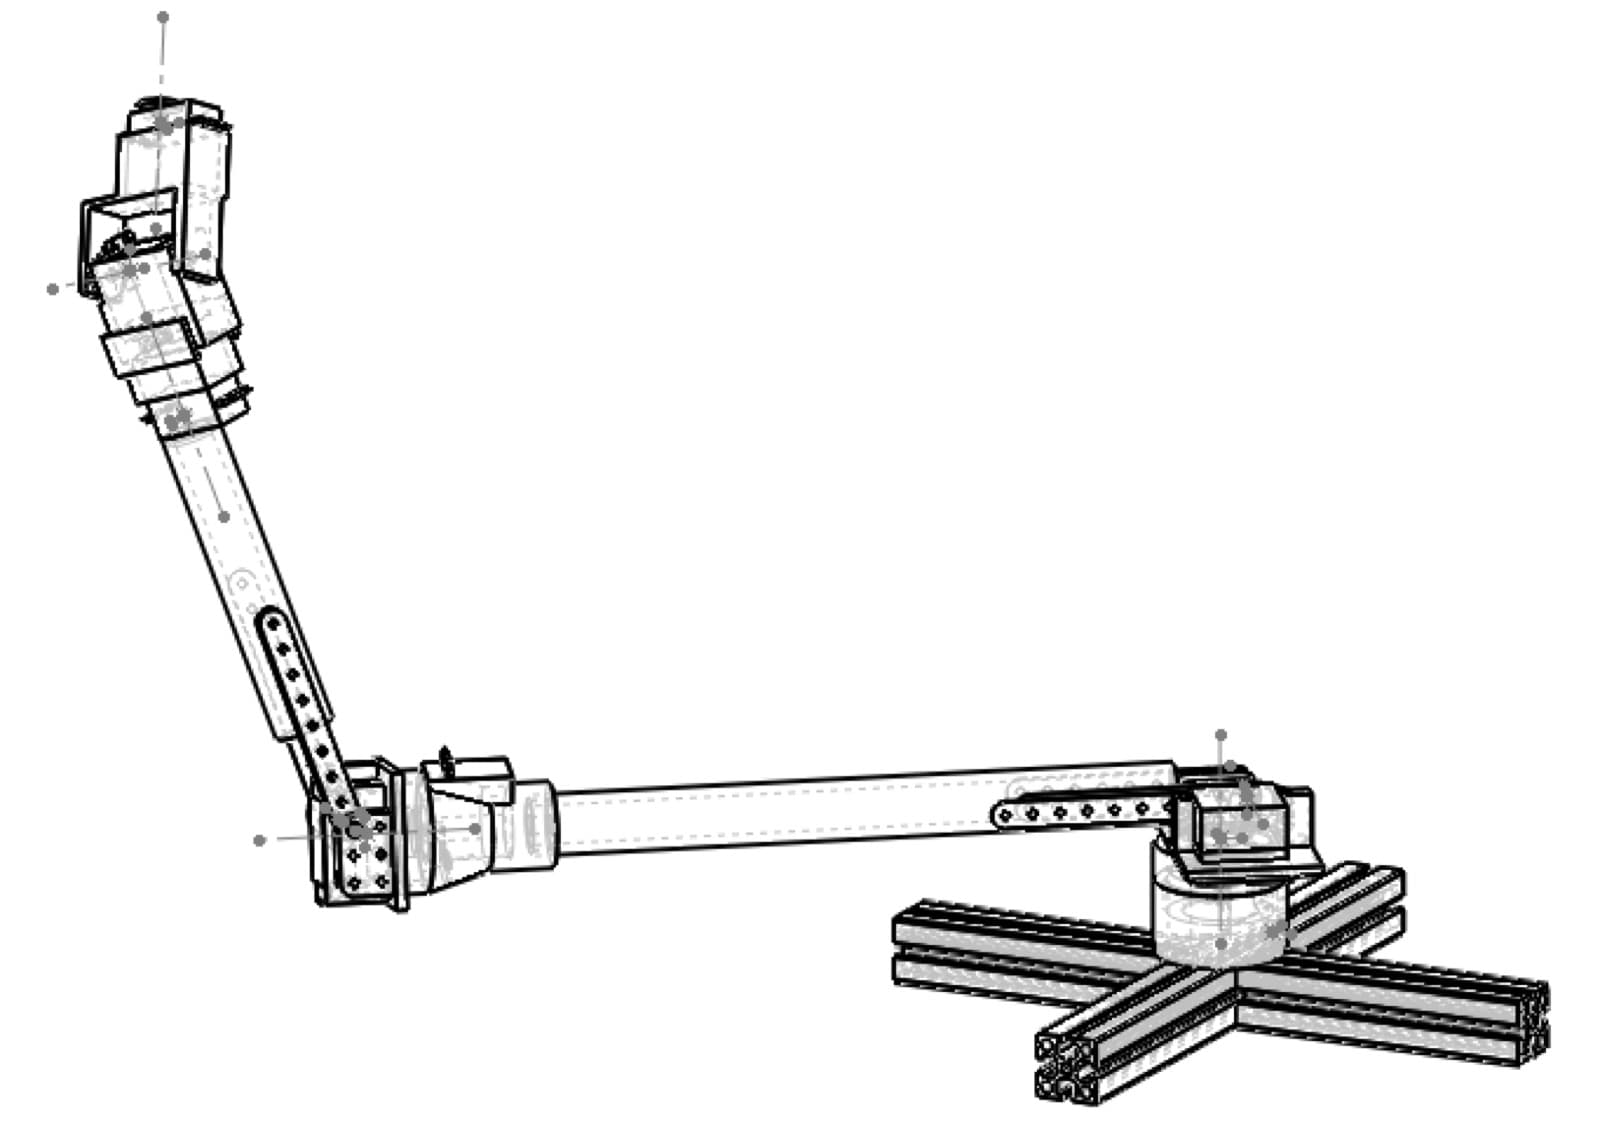
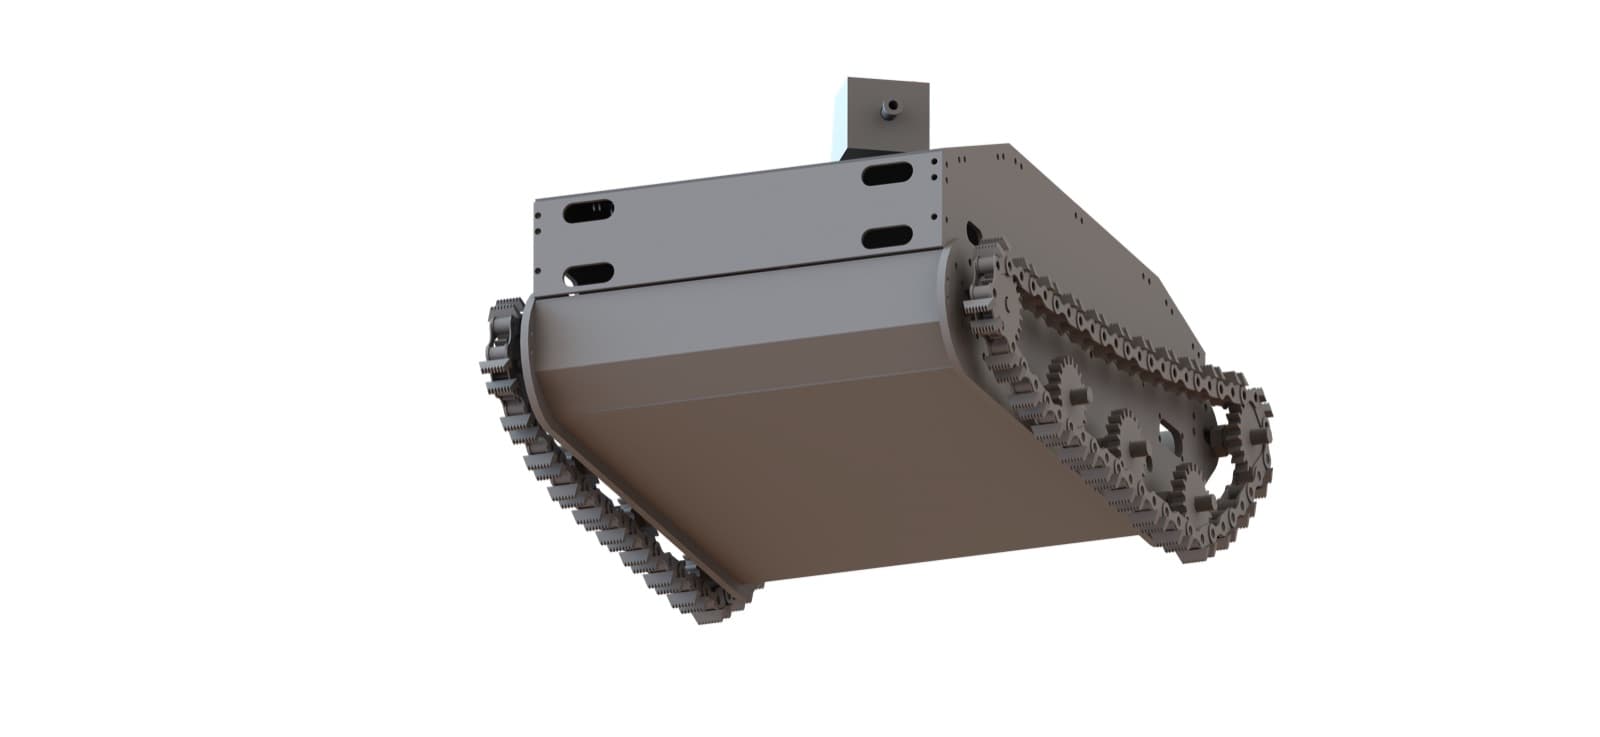
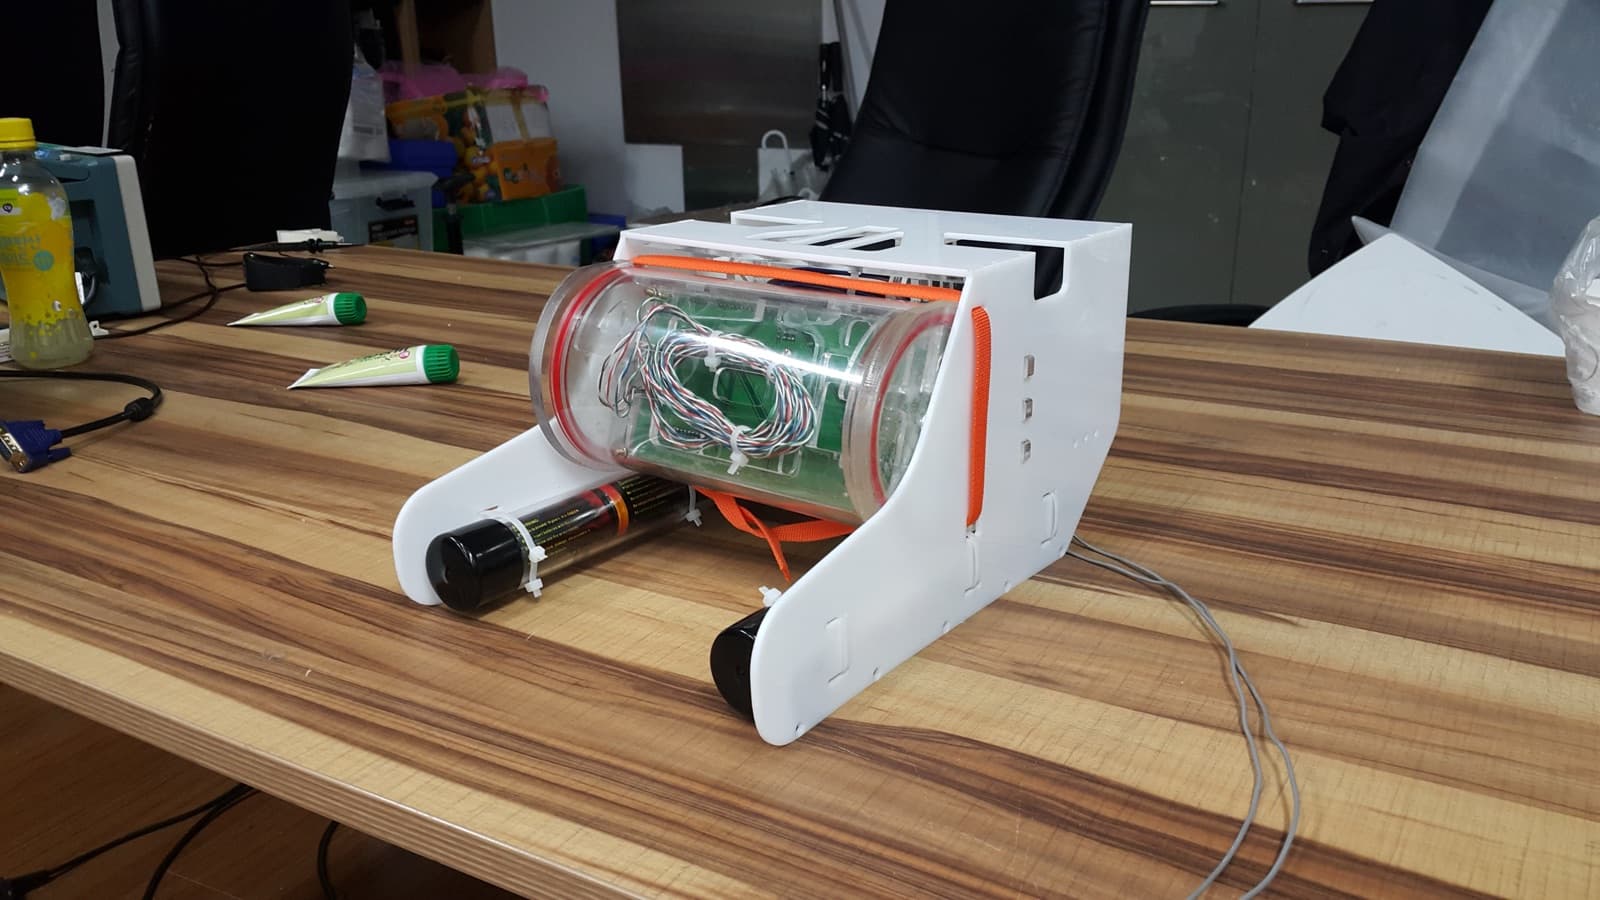
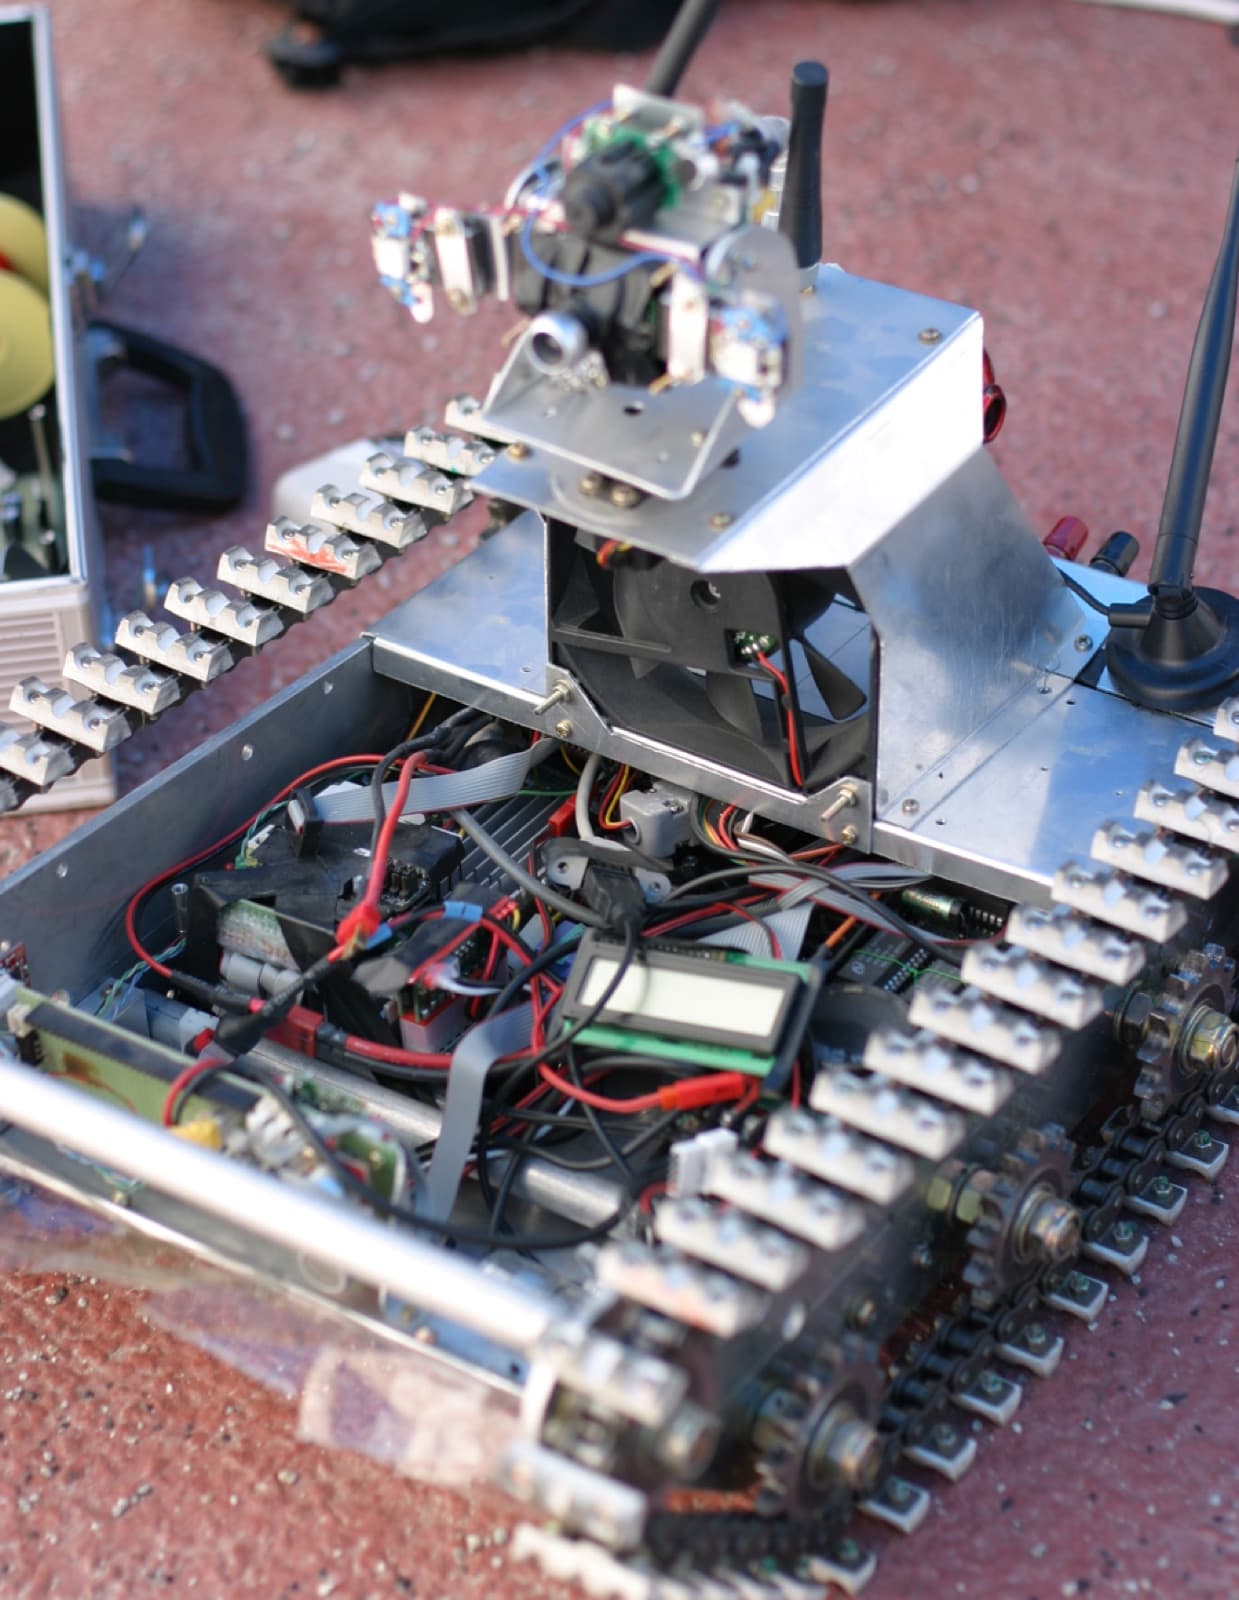
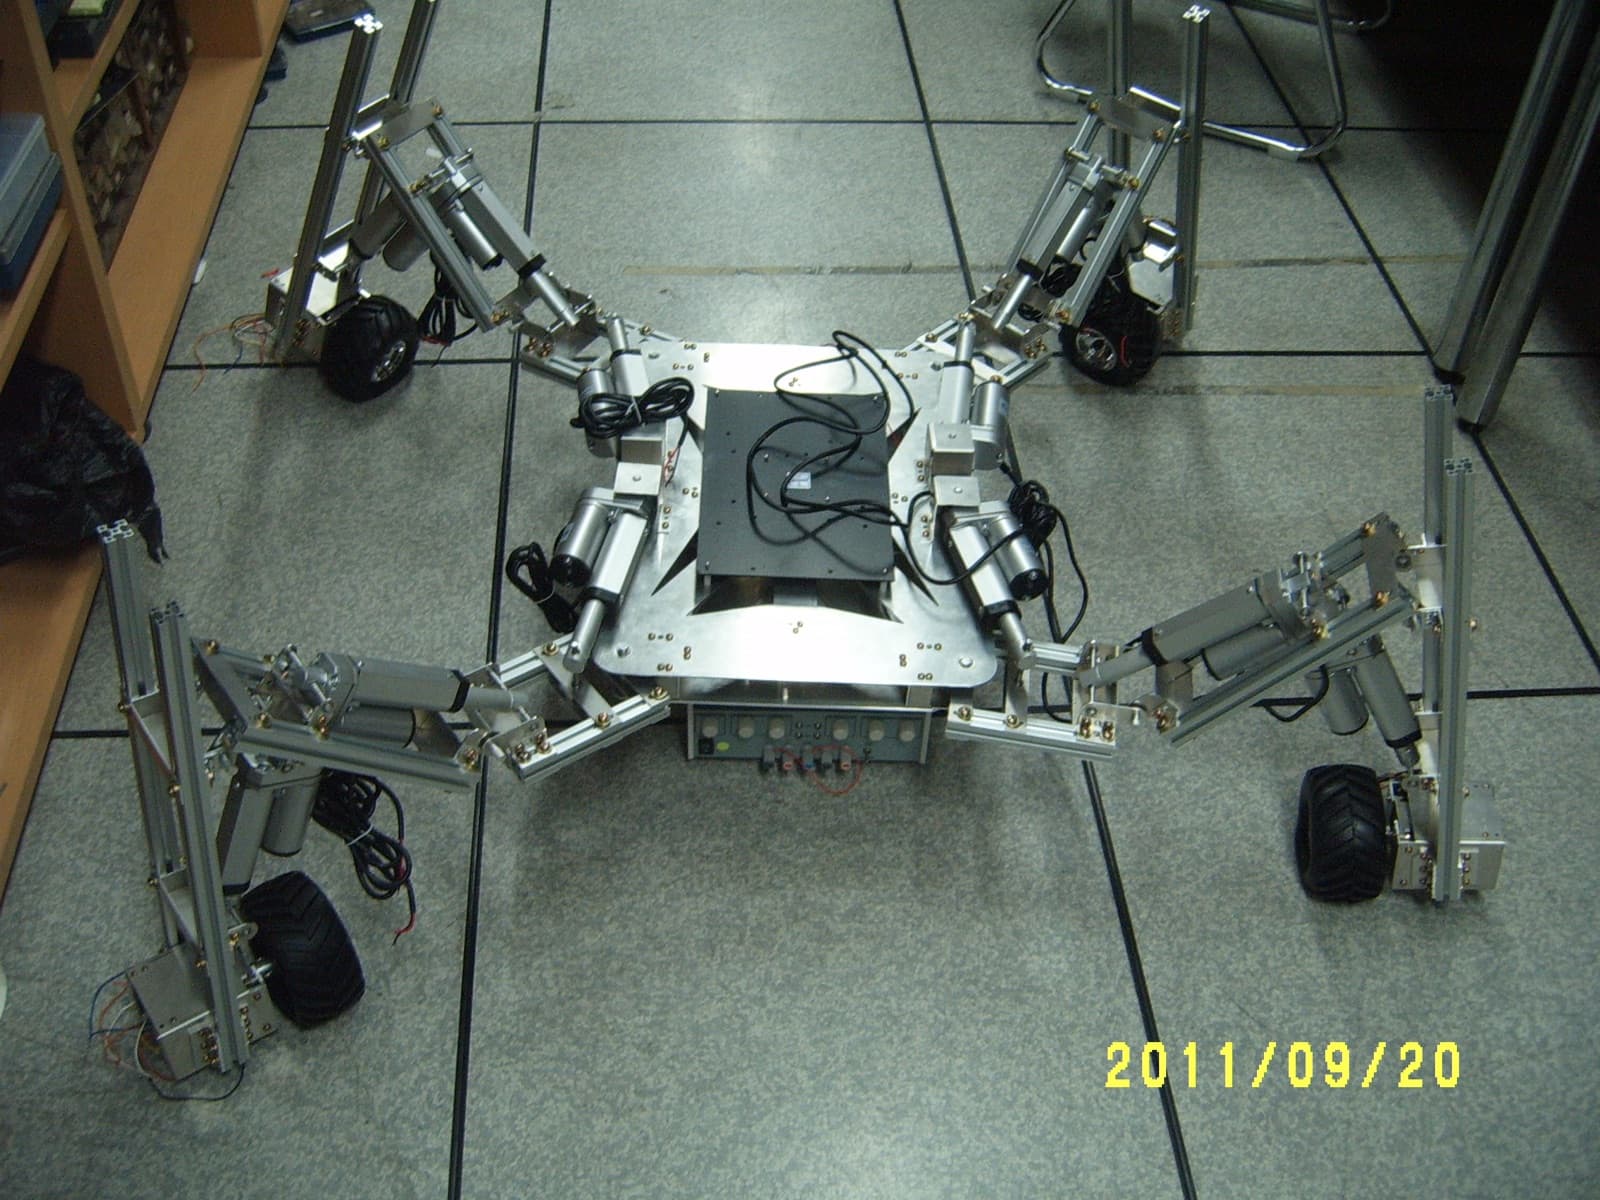
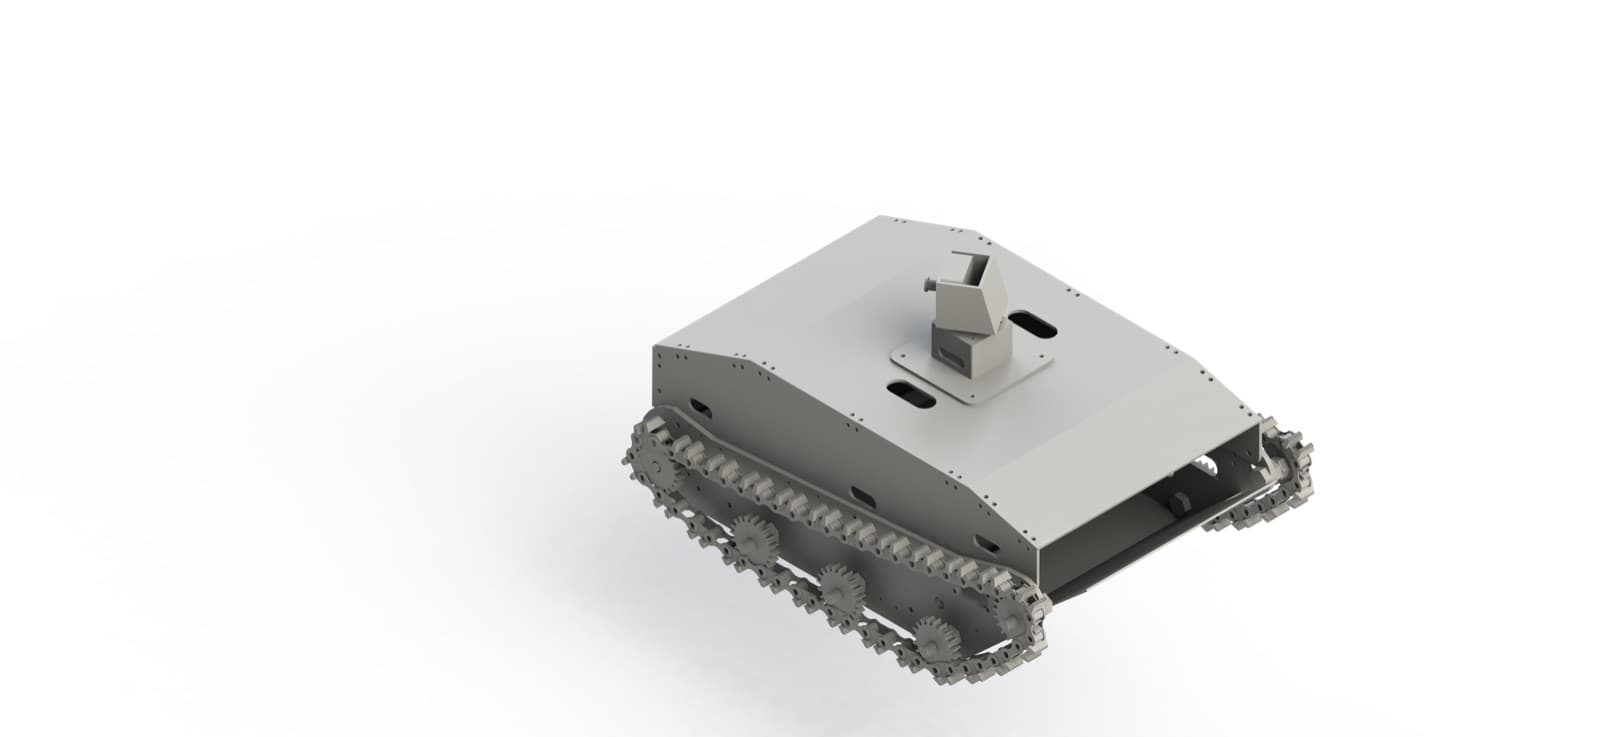
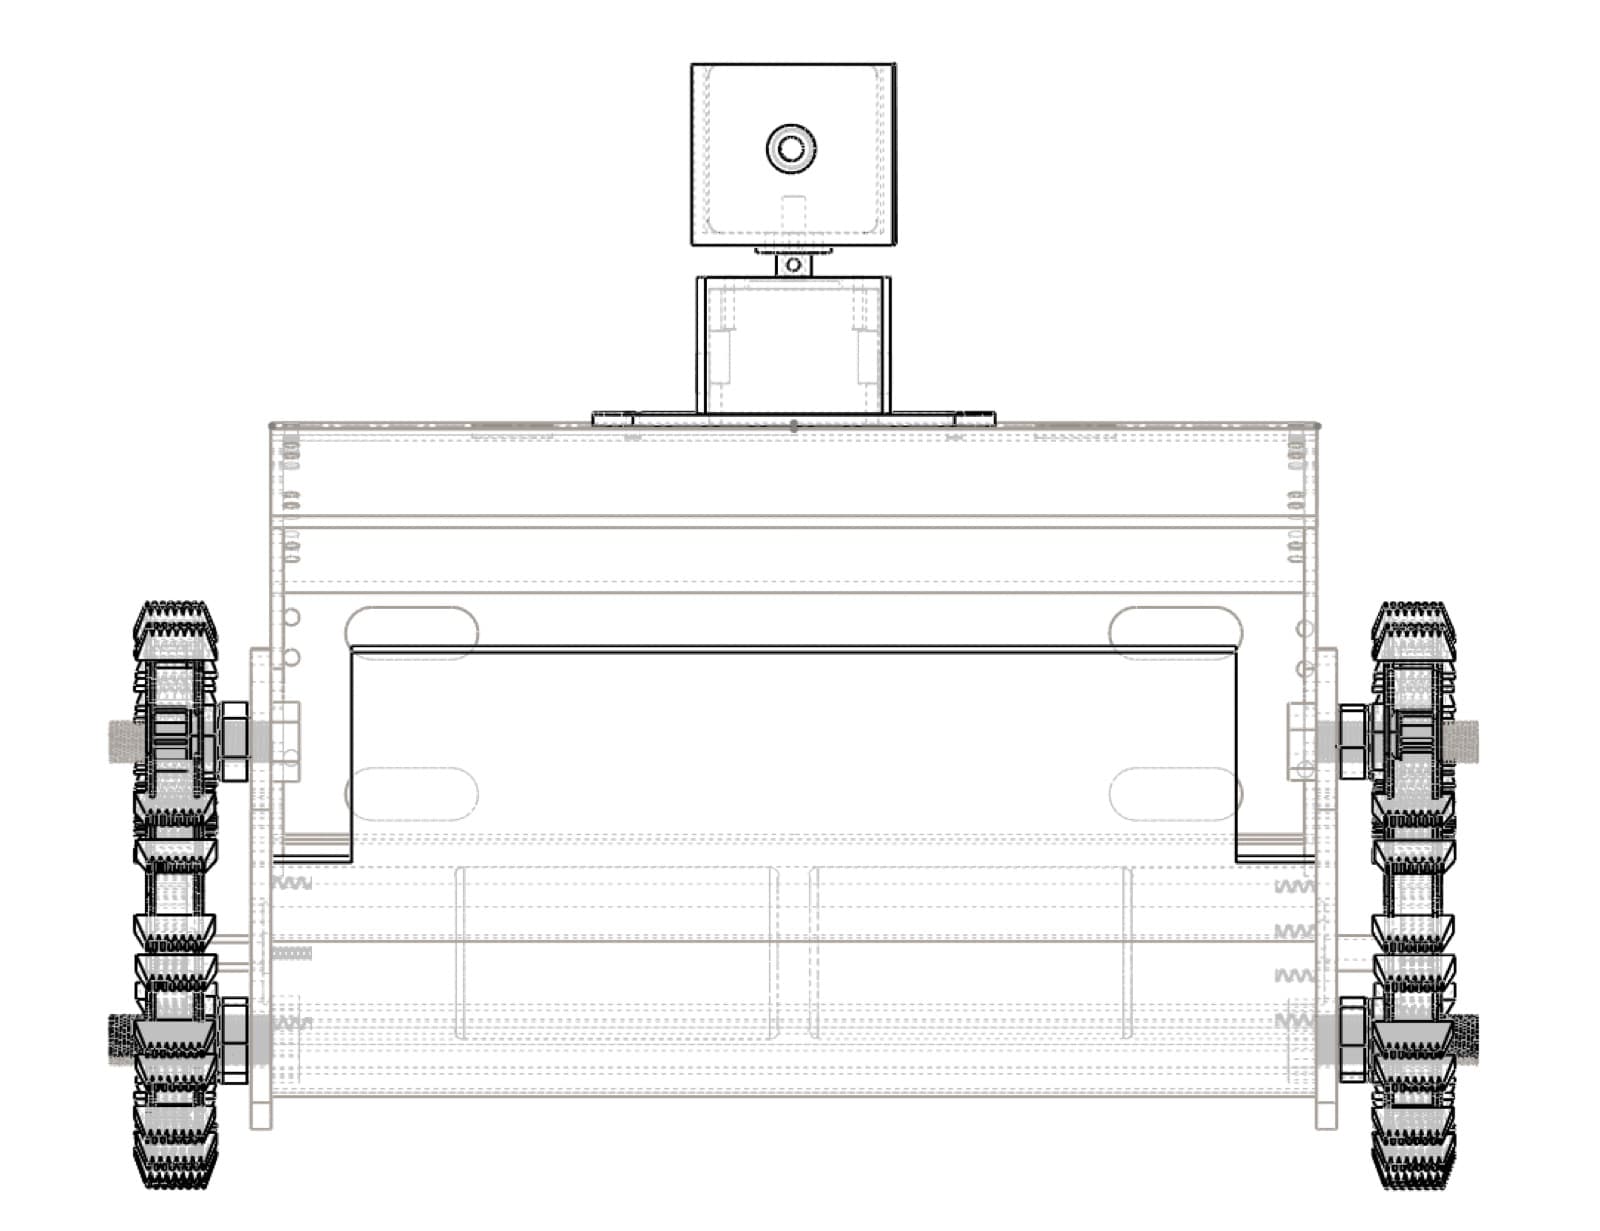
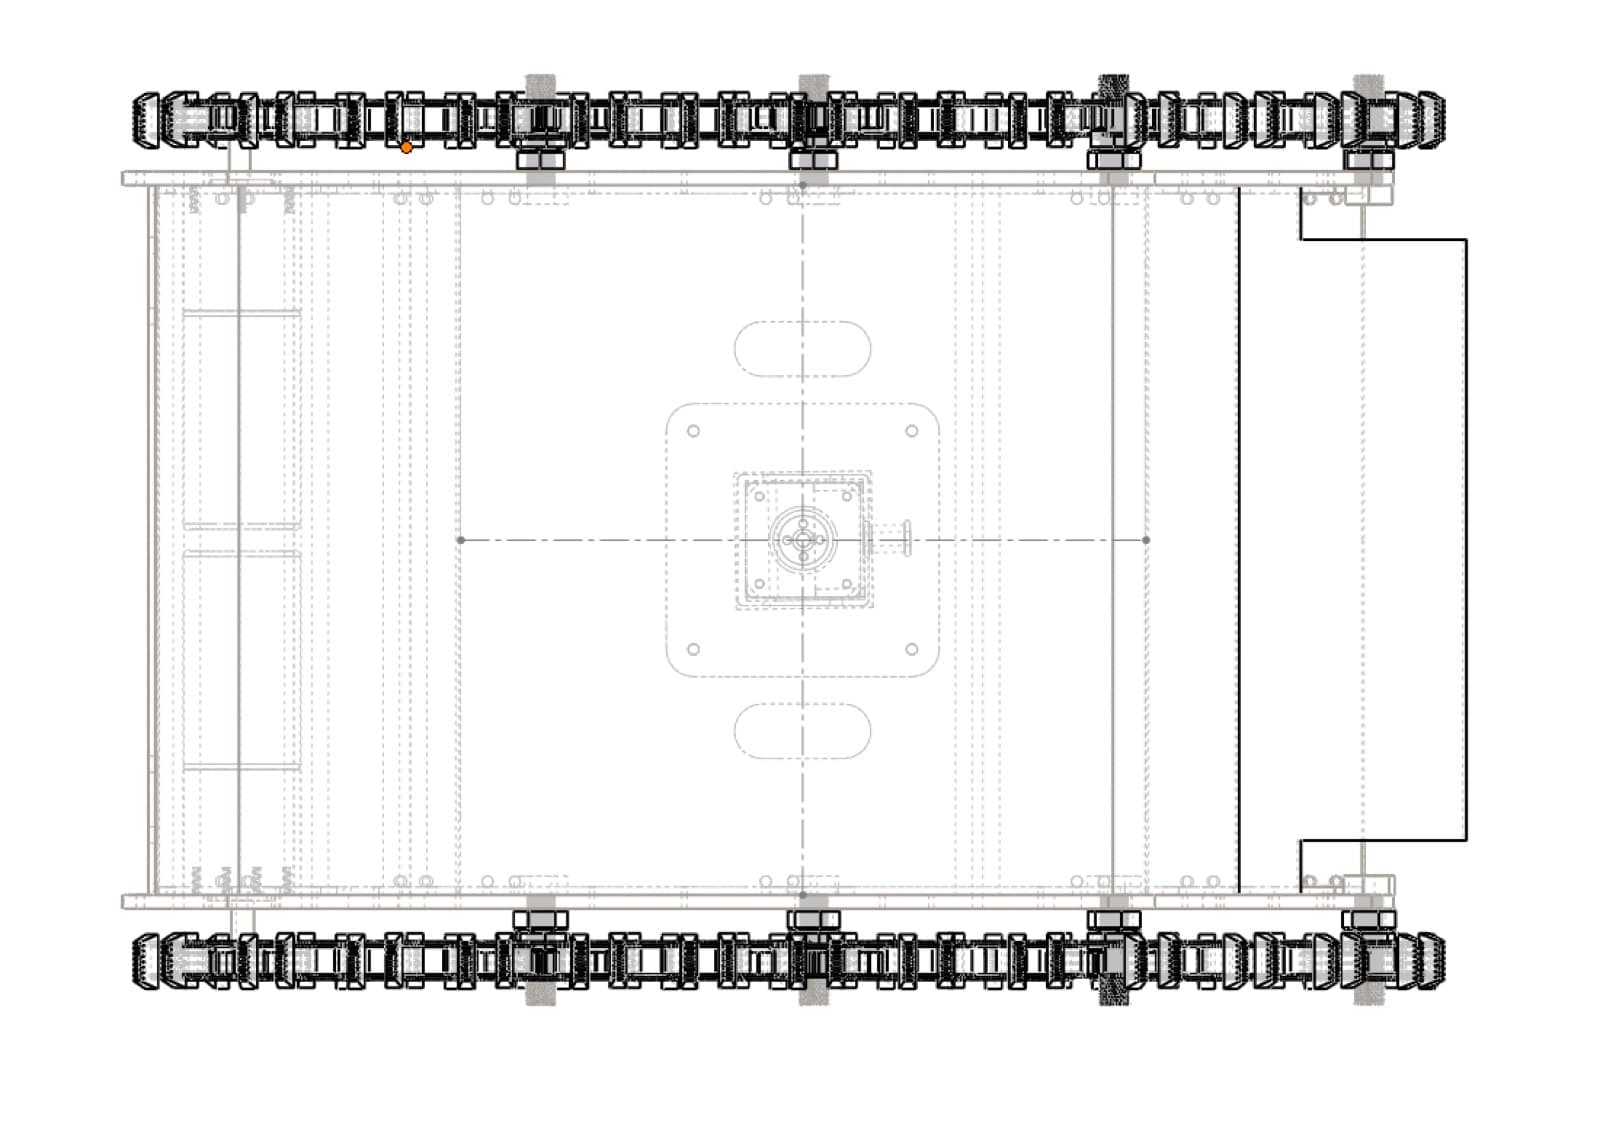
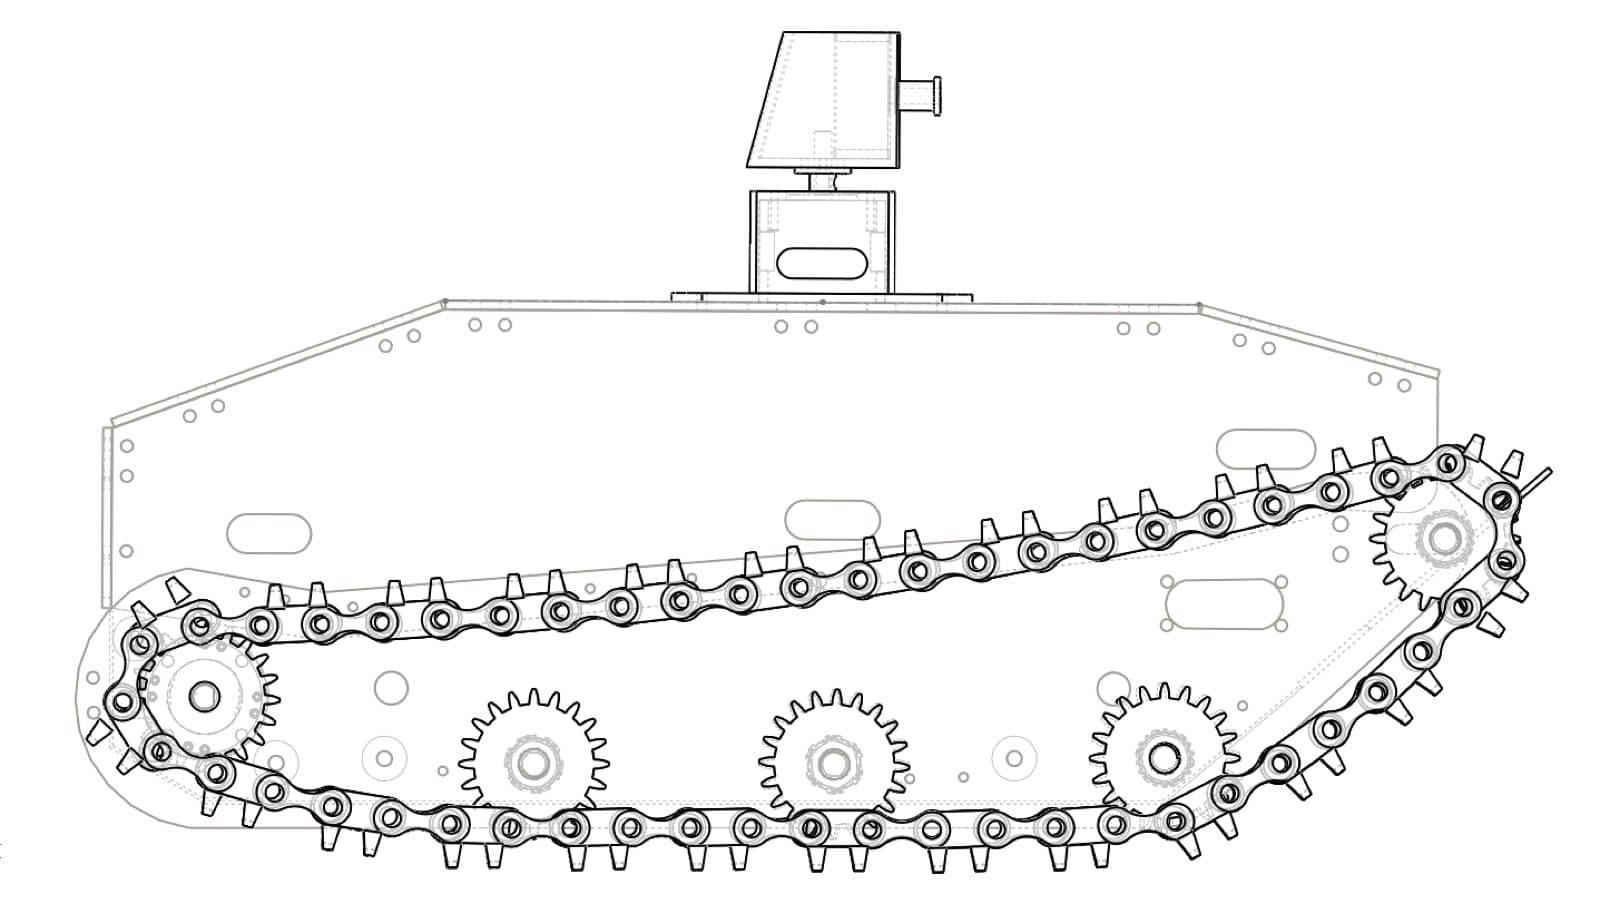
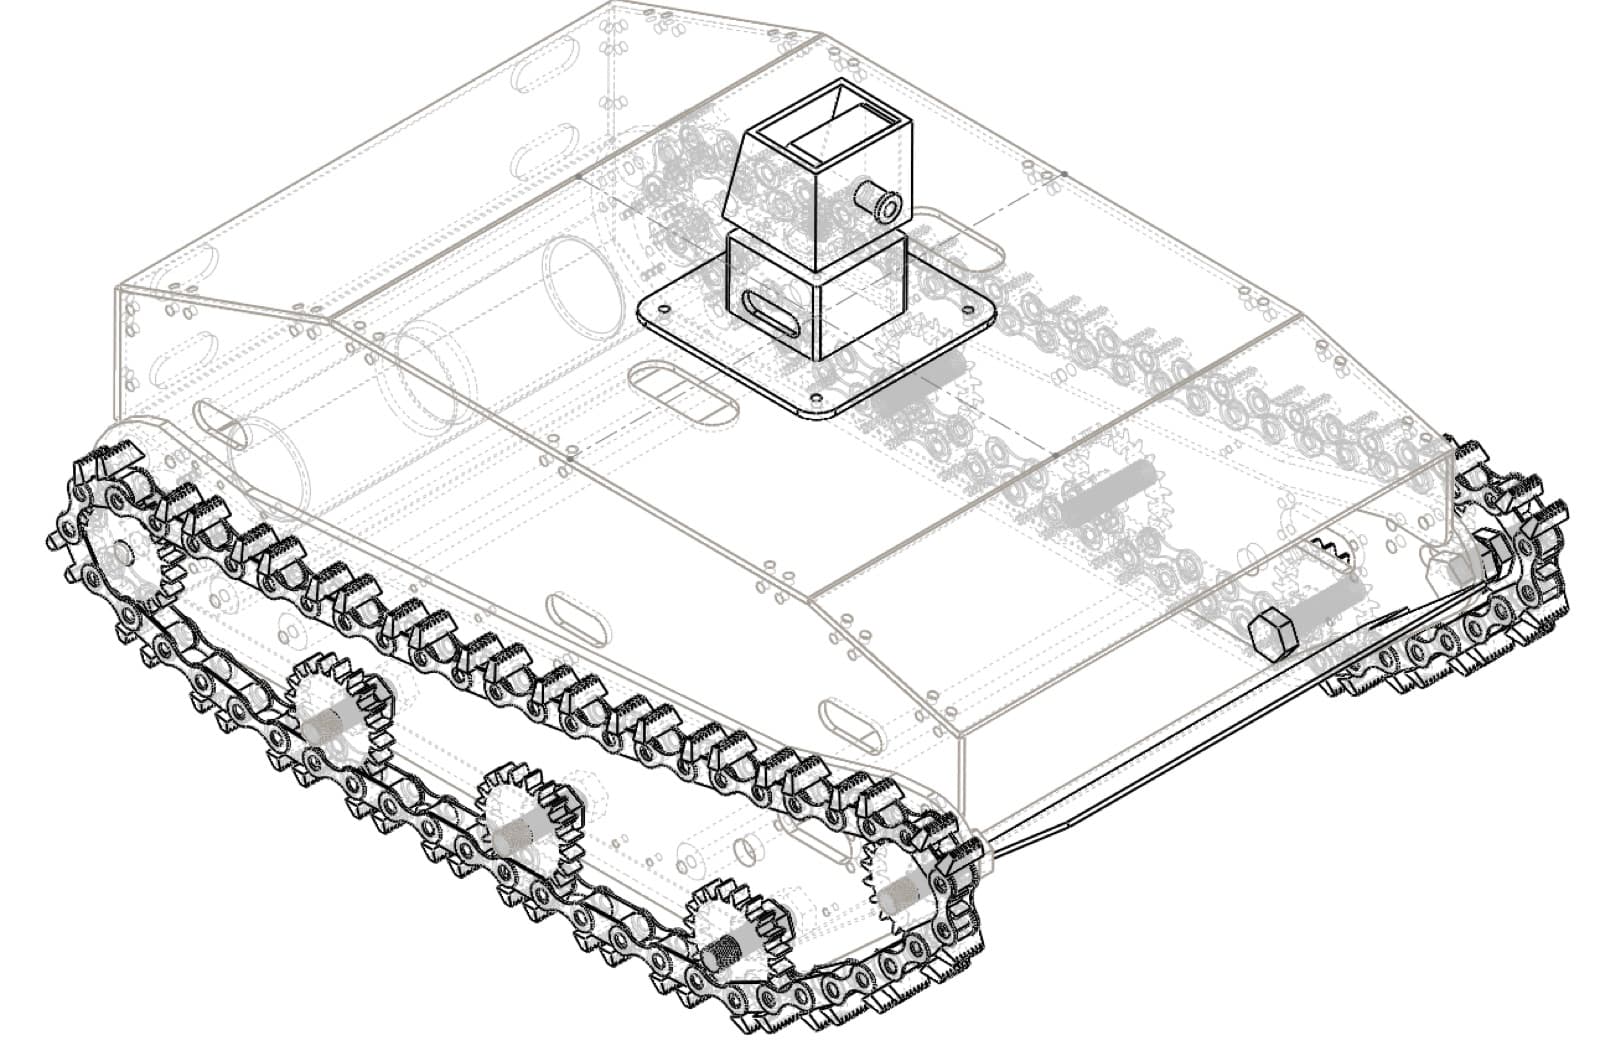
재난 상황에서도 ATLAS 본함은 내부에 작은 모듈 로봇을 수용하고 이동할 수 있어야 한다. 이를 가능하기 위해 ATLAS 본함은 3mm 두께의 철판으로 설계되었으며, 기존 ATLAS 로봇의 구동부를 활용하여 무한궤도 구동성을 그대로 살렸다. 과거 ATLAS에 비해 늘어난 전자장비 및 회로 부분을 외부환경으로부터 보호하기 위해 본체 내부를 외부와 밀폐되도록 설계하였다. 기존 설계파일이 모두 소실되어있었으나, 기존 구동부의 홀을 재사용하기 위하여 구동부 파트를 리버스 엔지니어링을 진행했고 이에 맞춰 상부 플레이트를 설계하였다. 로봇의 안정성을 더하기 위해 철제 프레임으로 설계 후 로봇의 취약지점 및 모서리 부분의 스트레스 집중도를 계산했고, 이에 맞추어 본체 상부 결합각도를 재설정하였다. 차후 ATLAS 본함 구조의 기본적인 모델링이 끝난 후, 후속 연구로 방진, 방수 및 내열 설계가 진행될 예정이며, 재난로봇으로서의 범용성을 넓히기 위한 작업을 진행할 계획이다.
2.2 실시간 모니터링을 위한 모듈로부터의 비디오 스트리밍 구축
모듈에 장착된 컨트롤러와 웹캠을 활용하여 ATLAS 본함이 재난상황을 모듈로봇으로부터 실시간으로 받고, 이를 웹 서버를 통해 ATLAS 본함이 수집한 비디오를 실시간으로 스트리밍하는 구조를 구축했다. 현재 웹서버와 ATLAS 본함이 통신하는 통신수단으로는 4G LTE 모듈을 활용해 구현했고, 모듈의 컨트롤러와 웹캠이 ATLAS 본함과 통신하는 통신수단으로는 Wi-Fi를 사용해 구현할 예정이다. 모듈 로봇들에게 영상 스트리밍이 가능한 카메라를 연결할 예정이며, 차후 연구에는 최대 4개의 비디오 영상을 스트리밍할 수 있는 웹서버 구축 개발 연구를 진행할 것이다. 후속 개발로는 ATLAS 본함에 ATLAS 원격 조종자의 머리 움직임과 동기화 되어 움직일 수 있는 카메라를 개발, 장착하고자 한다.