Sense of Balance
- Year
- 2017
- Team
- 이석준
#Solo project#Control
Concept과 개발목표
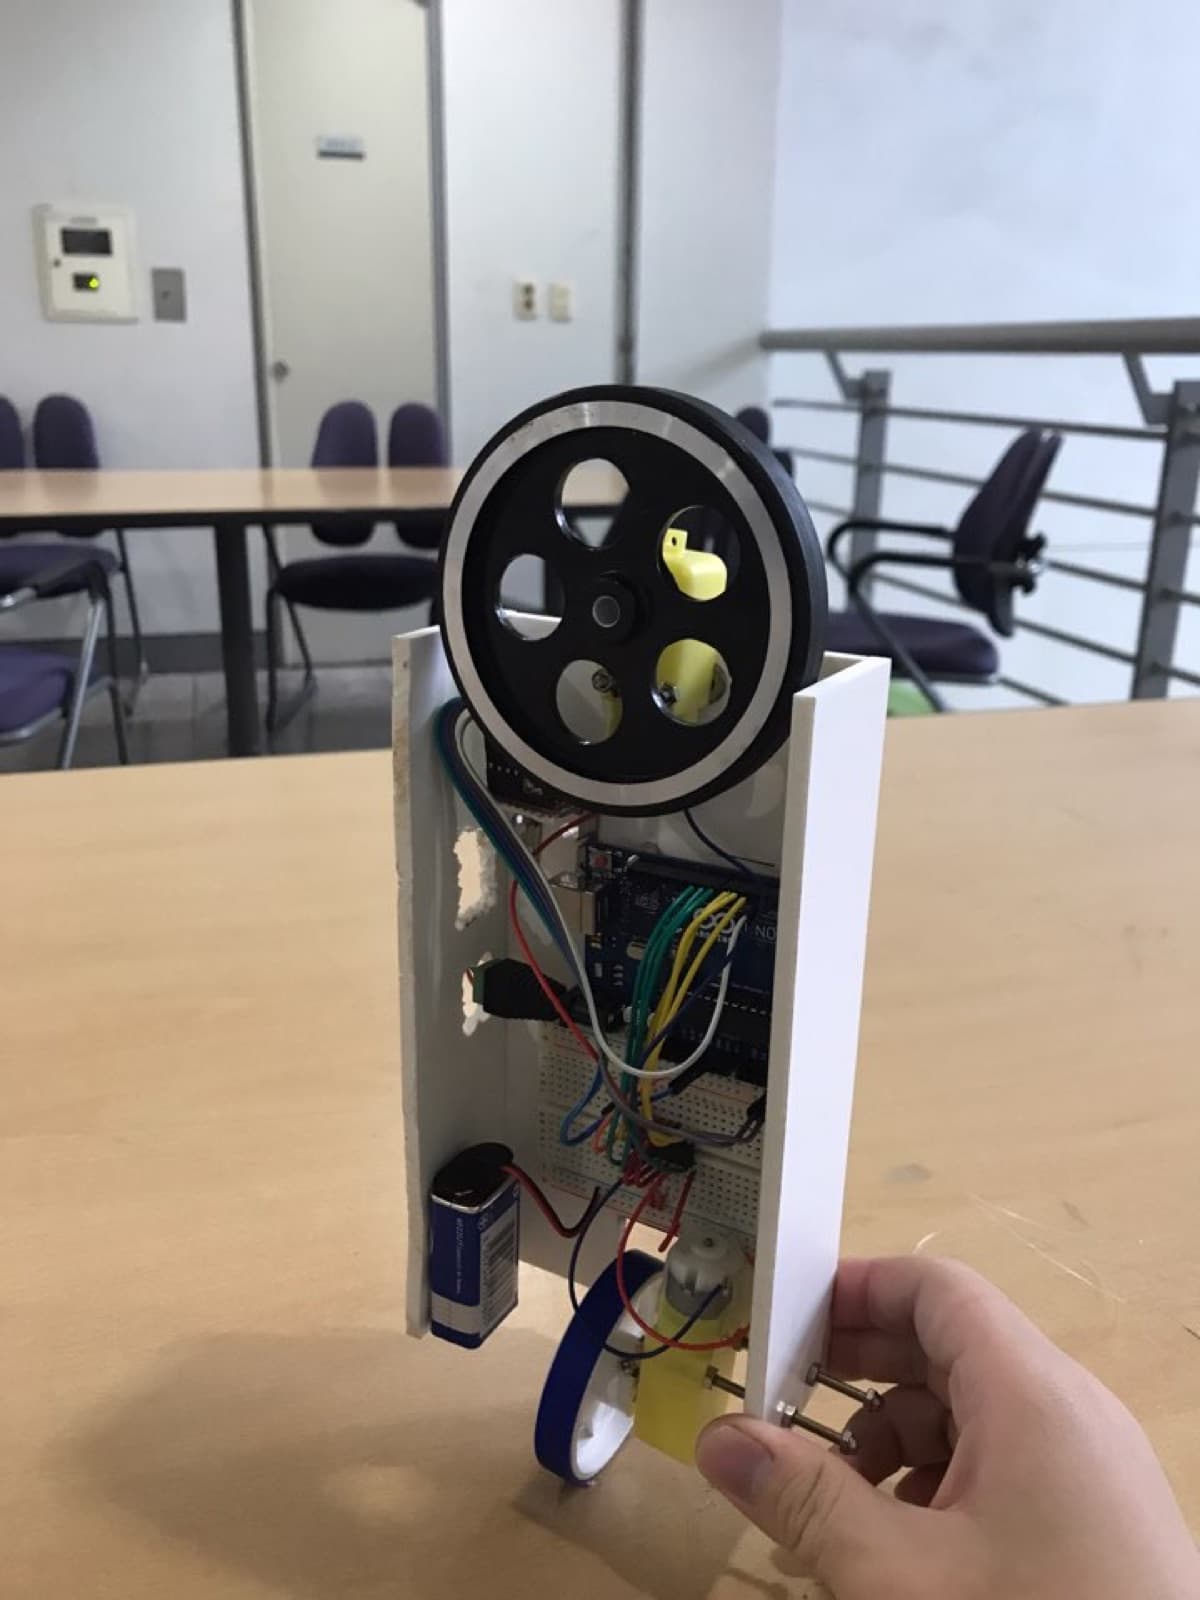
본 프로젝트는 Reaction Wheel과 각 운동량 보존에 의한 회전을 시스템 제어 방법으로서 지상 로봇에 적용해본 프로젝트이다. KAIST 항공우주공학과의 인공위성 랩에서 인공위성의 자세를 제어하는 방법으로 Reaction Wheel을 사용한다는 점에서 영감을 받아 시작했다. 자체 제작한 BLDC 모터 드라이버로 안정적인 시스템 제어를 구현에 성공하는 것이 개발 목표이다.
중점 개발
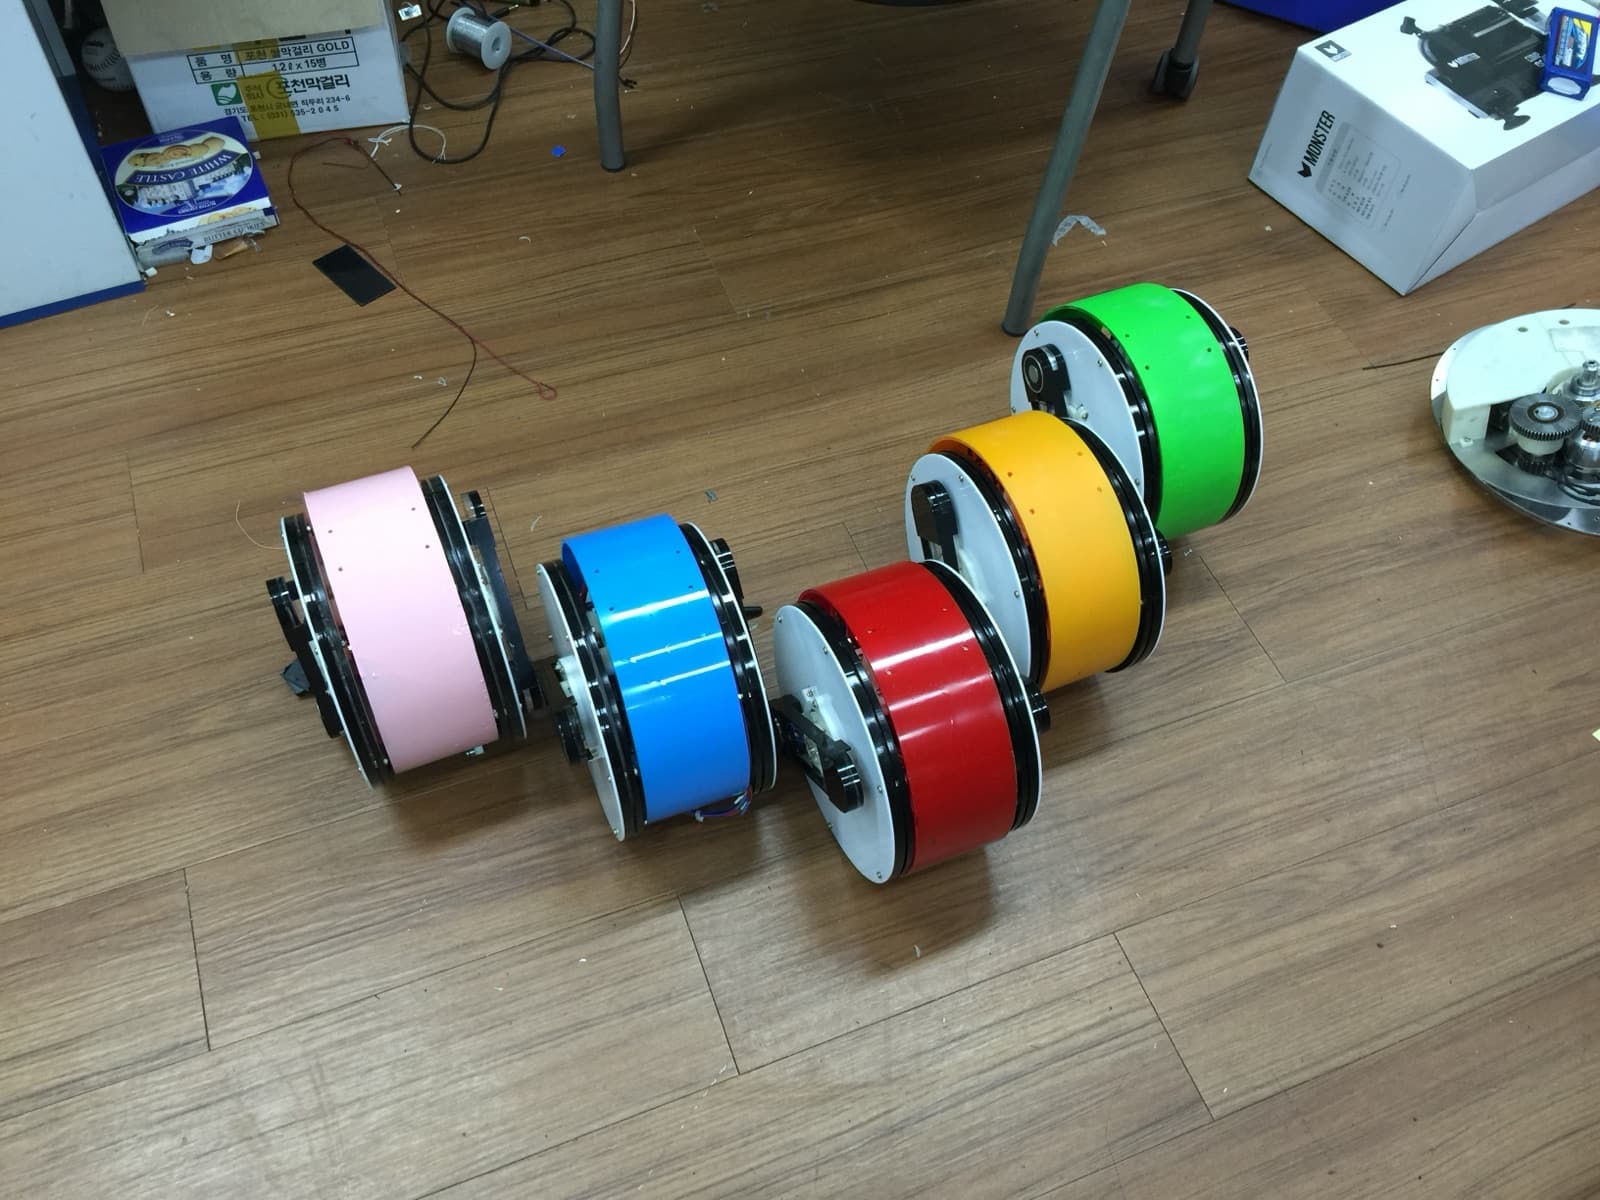
Reaction Wheel을 이용한 동적 균형 유지 시스템 제어를 적용할 로봇의 형태는 Inverted Pendulum 형태로 구성된다. BLDC 모터에 충분한 질량의 휠을 구성하고, 직접 제작한 모터드라이버를 통해 RPM 기준으로 제어한다. Pendulum에는 자이로 센서가 장착되어 있는데, 해당 센서로부터 현재 시스템이 기울어진 정도를 알 수 있으며, 모터드라이버는 위 정보를 바탕으로 Reaction Wheel을 회전시켜 시스템을 제어한다.