Copy Me
- Year
- 2017
- Result
- Encouragement, Creative Design Festival
- Team
- 임건호, 김창현, 김형주, 안형서
#First-year project#Creative Design Festival#Robot arm
Concept과 개발목표
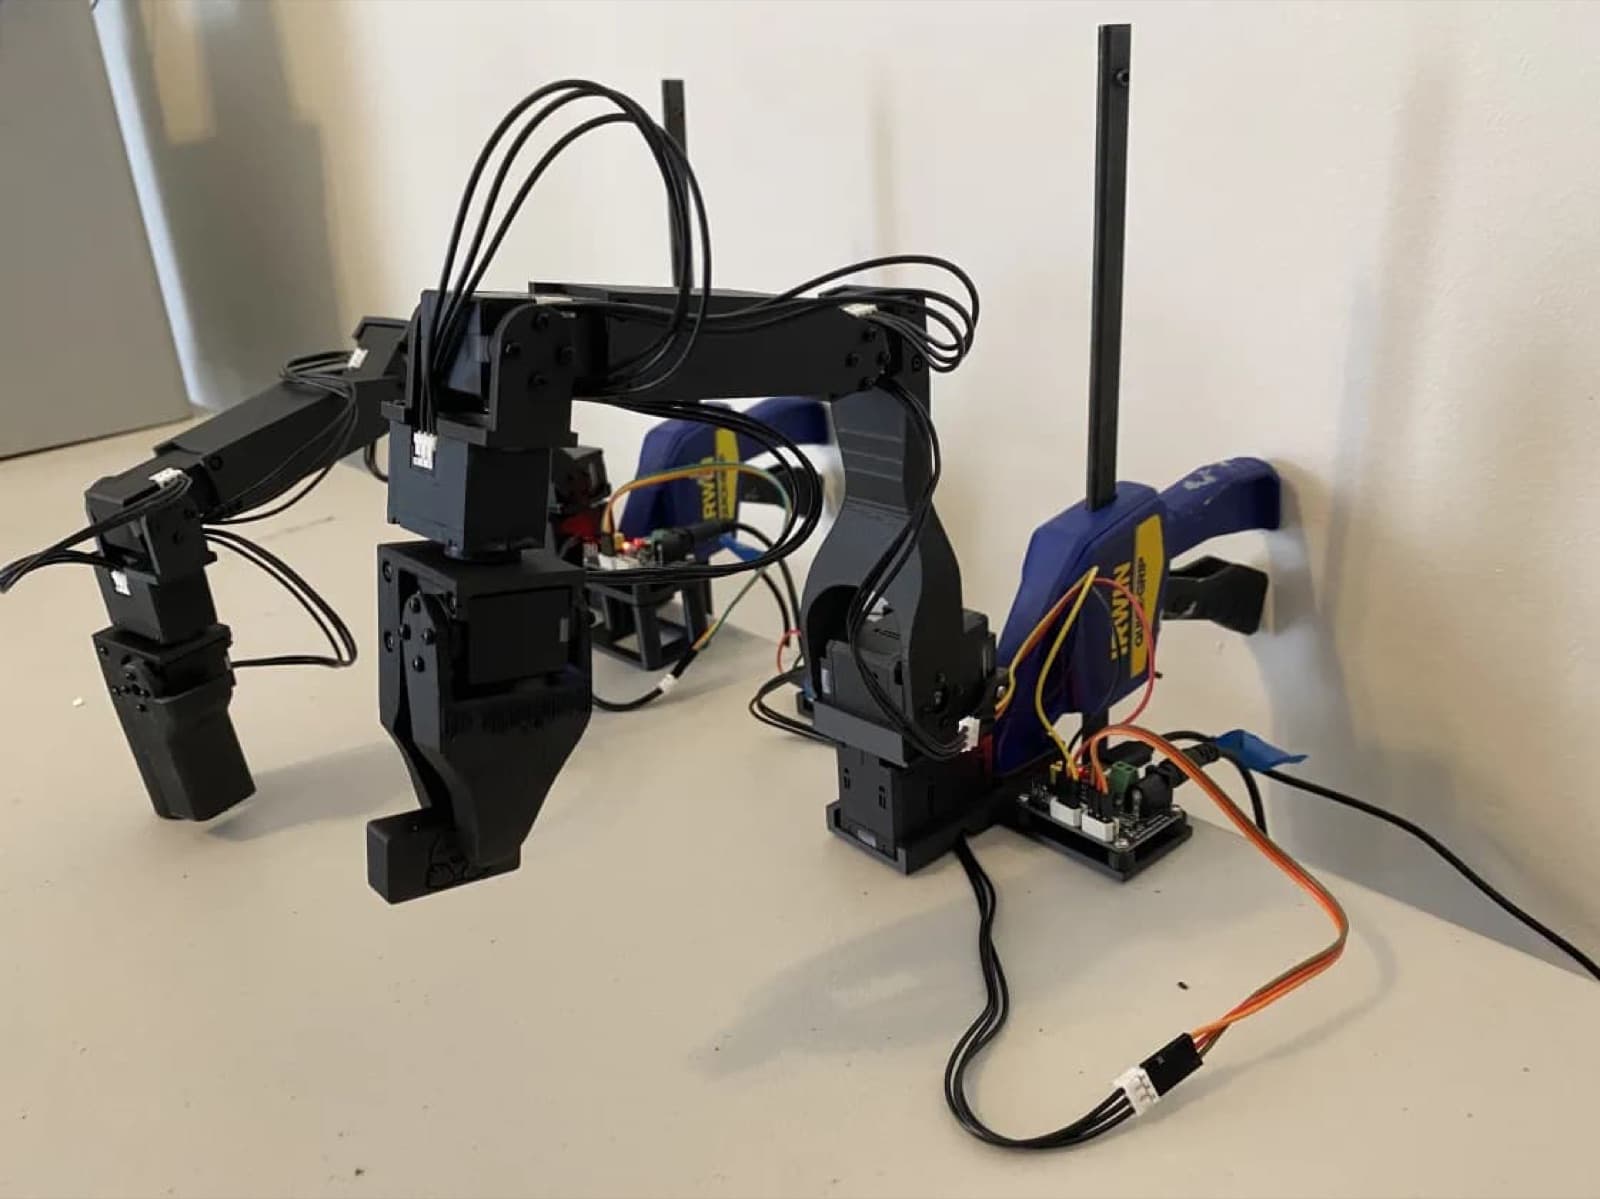
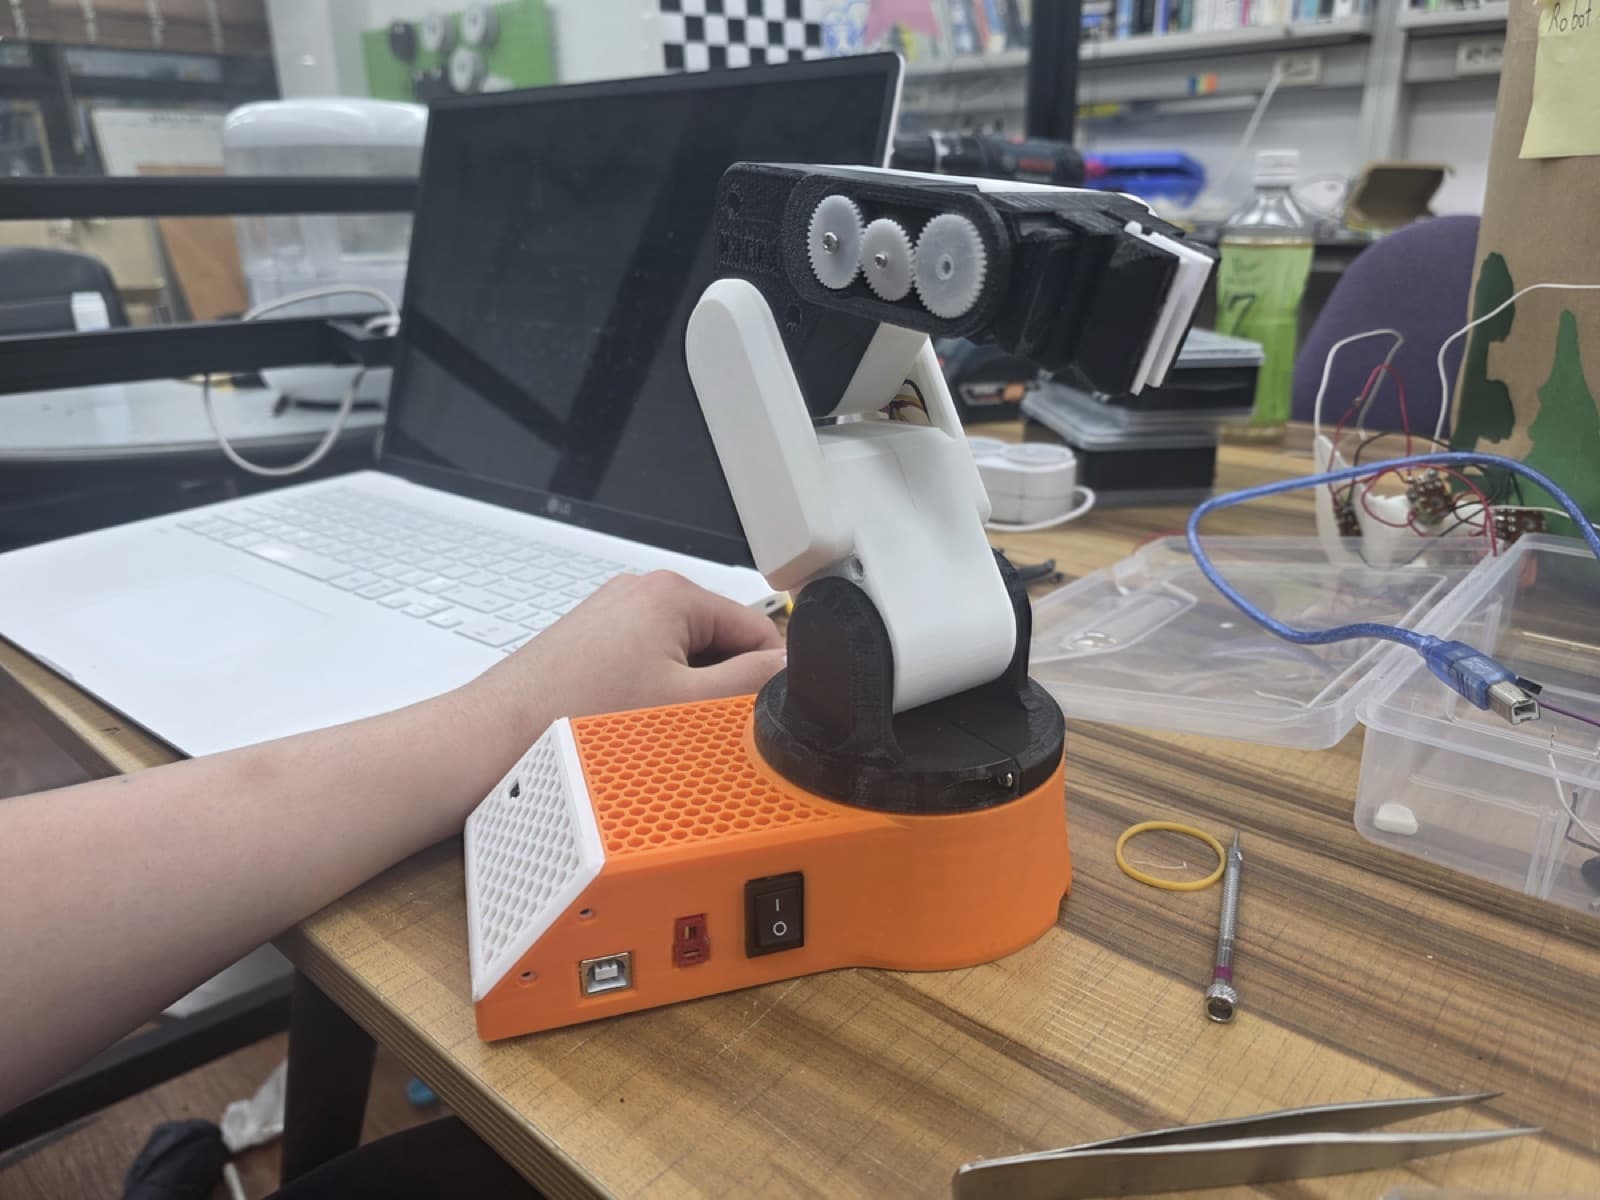
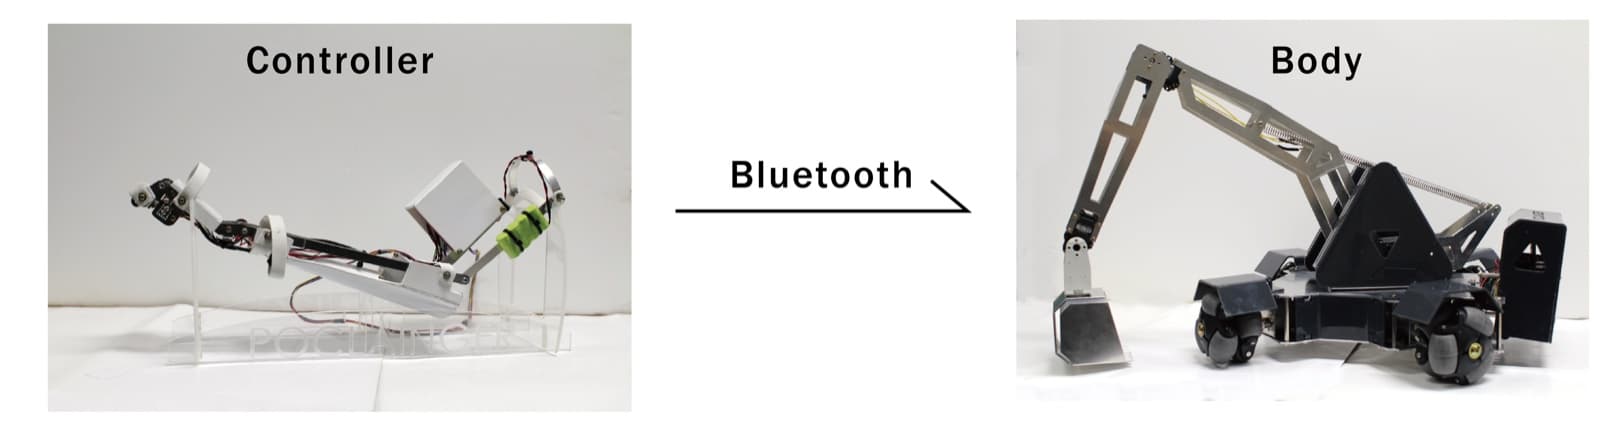
‘날 따라 해봐요 이렇게' 프로젝트는 사람의 복잡한 팔 동작을 모사하여, 동일한 동작을 수행해낼 수 있는 로봇 팔을 개발하는 프로젝트이다. 사용자의 신체에 부가적인 장치가 달려있지 않은 상태에서 동작을 인식하고, 제어를 통해 사용자의 모션을 안정적이고 동일한 동작으로 수행을 해내는 것을 개발 목표로 하였다. ‘날 따라 해봐요 이렇게' 프로젝트팀이 구현 목표로 잡은 팔 동작 수준은 로봇팔이 사람에게 밥을 떠먹여 줄 수 있는 수준과 탁구를 하는 수준이며, 실질적으로 인간의 일상을 그대로 모사할 수 있는 로봇 팔 개발이 최종 목표이다.
중점개발
사용자의 신체에 부가 장치가 달려 있지 않기 위해 본 프로젝트에서는 Leap Motion 컨트롤러를 사용하여 사용자 손바닥의 위치, 배향을 입력받는다. 이렇게 입력받은 값들은 로봇팔을 구성하는 각각의 구동 모터에 필요한 구동 각도로 계산되어 동작한다. 개발 목표인 정확한 동일 동작 수행을 구현하기 위해, ‘날 따라 해봐요 이렇게' 프로젝트팀은 로봇 팔 제어에 개발 중점을 두었다.
간략한 설계 설명
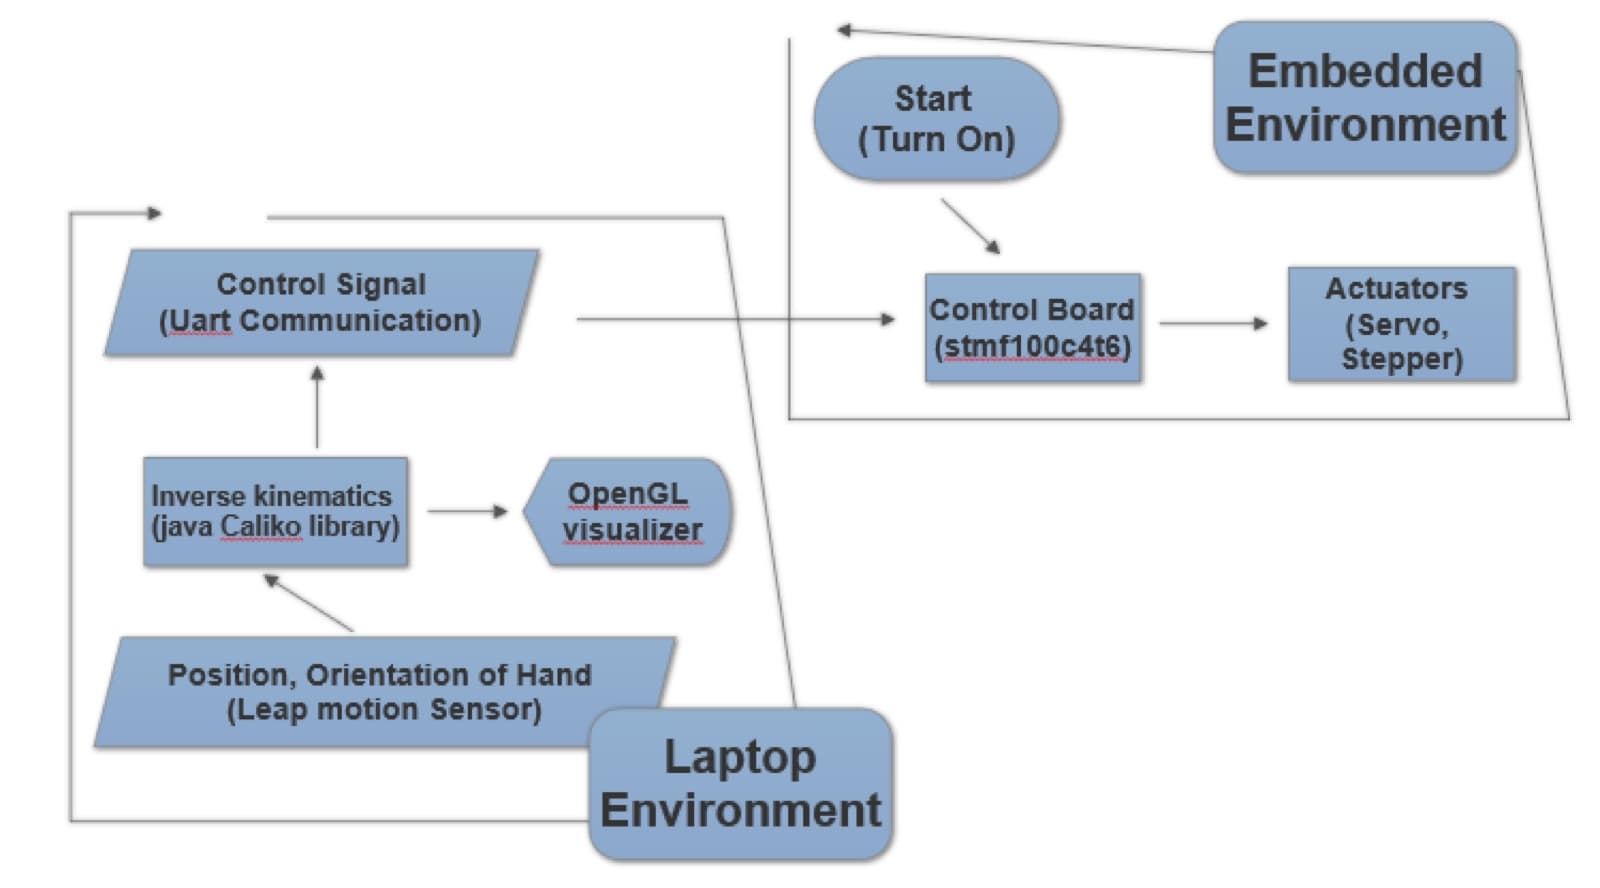
이 작품은 임베디드 환경과 PC 환경으로 구성되어 있다. PC 환경은 윈도에서 JAVA 앱을 개발했고, 해당 앱을 개발하기 위한 라이브러리로 립모션 관련 라이브러리, Inverse Kinematics를 위해 Caliko 라이브러리, 임베디드 환경과 시리얼 통신을 위해 rxtx 라이브러리를 사용하였다. 임베디드 환경은 HAL 라이브러리를 사용해서 EWARM에서 개발했다.
재료 구성
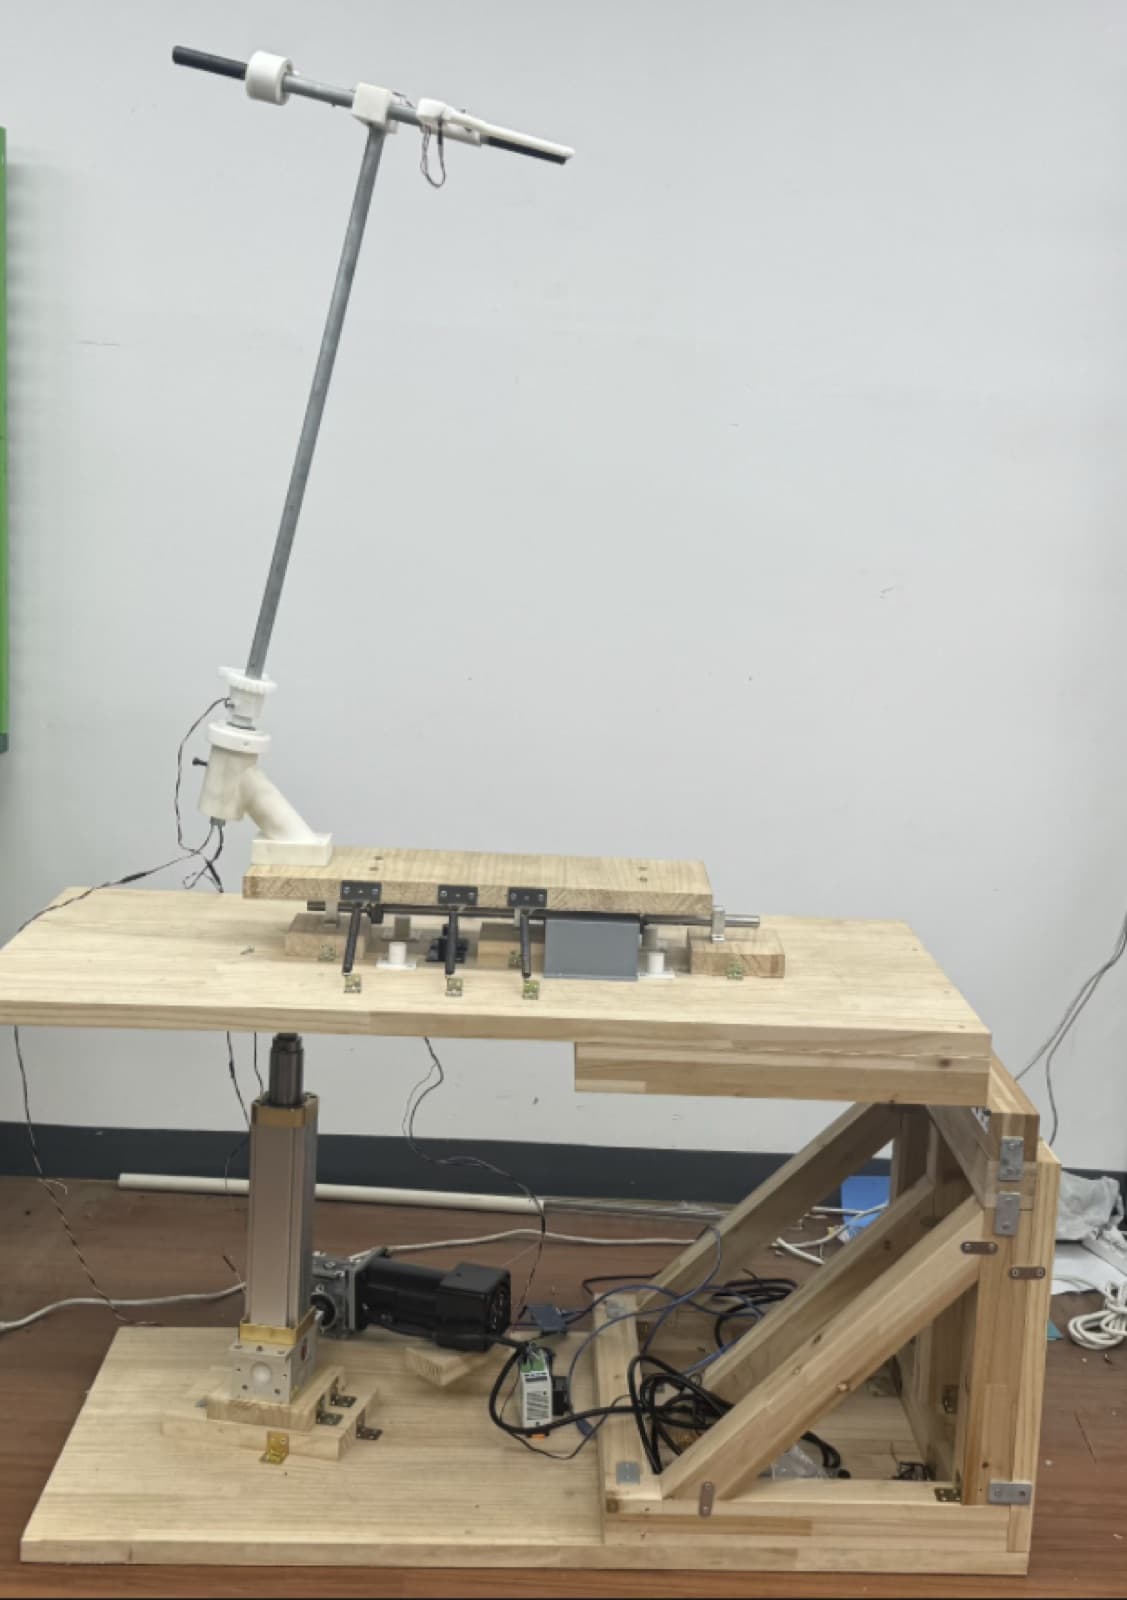
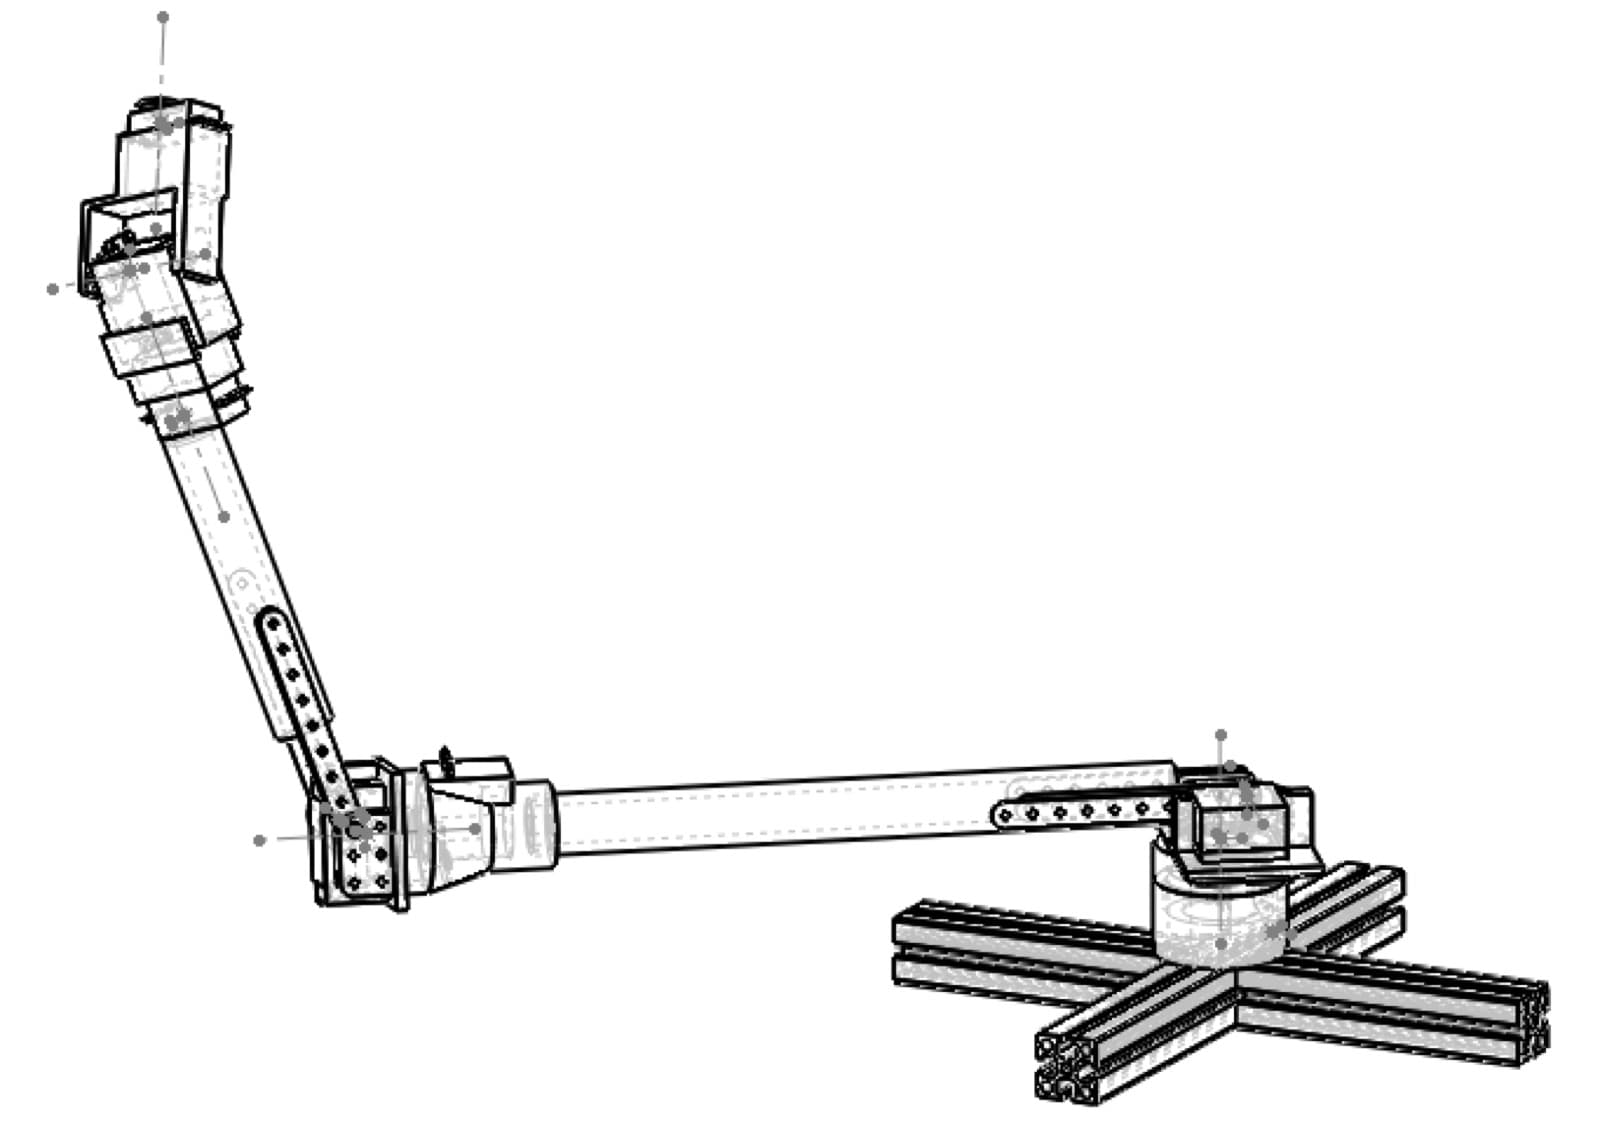
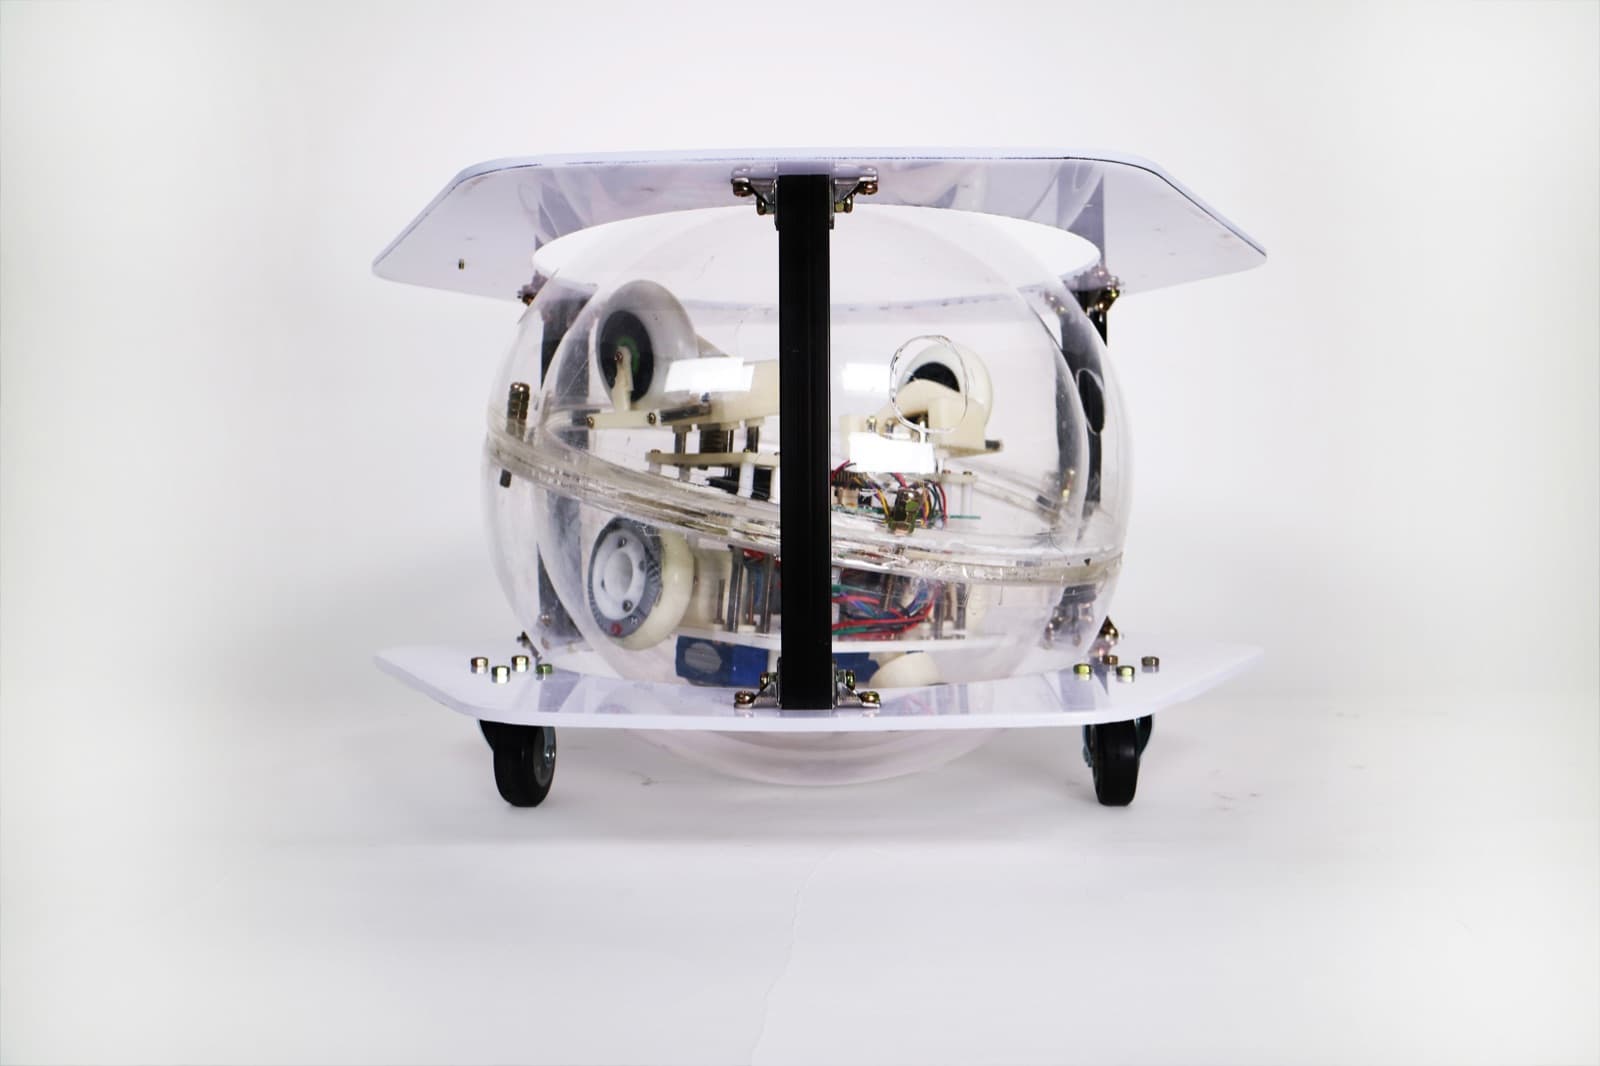
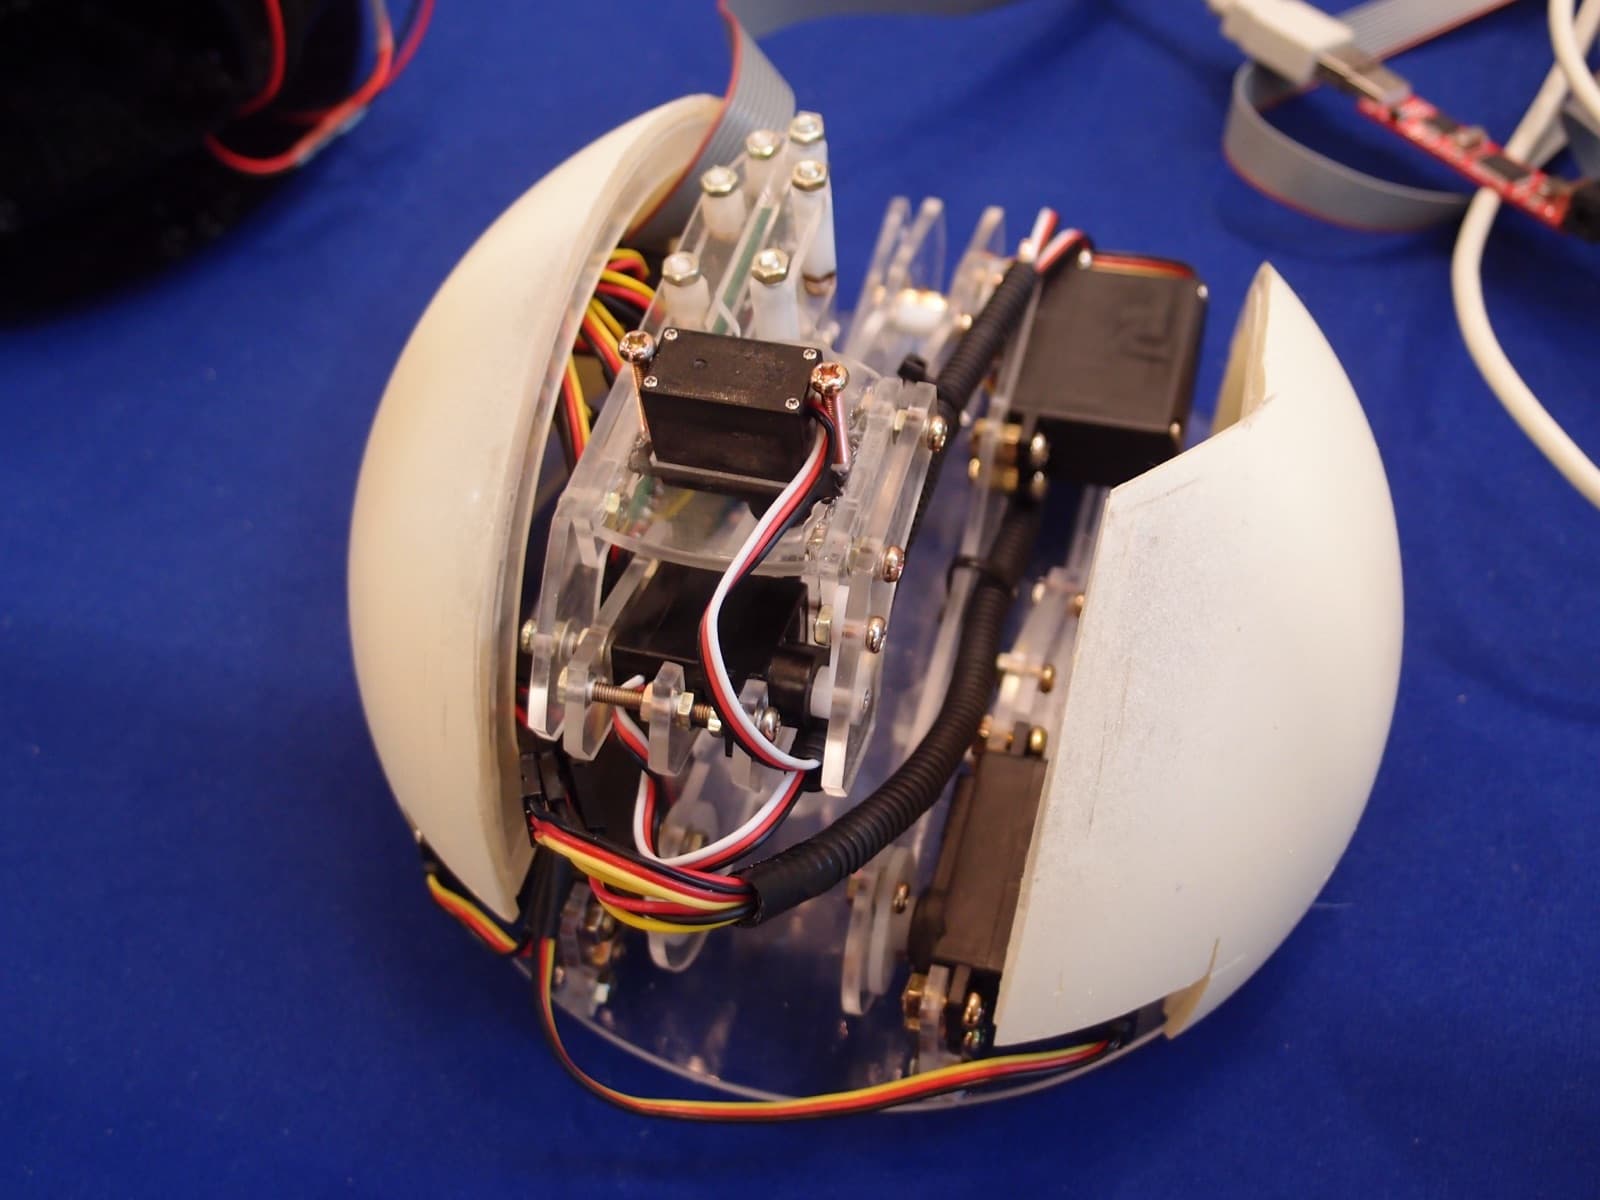
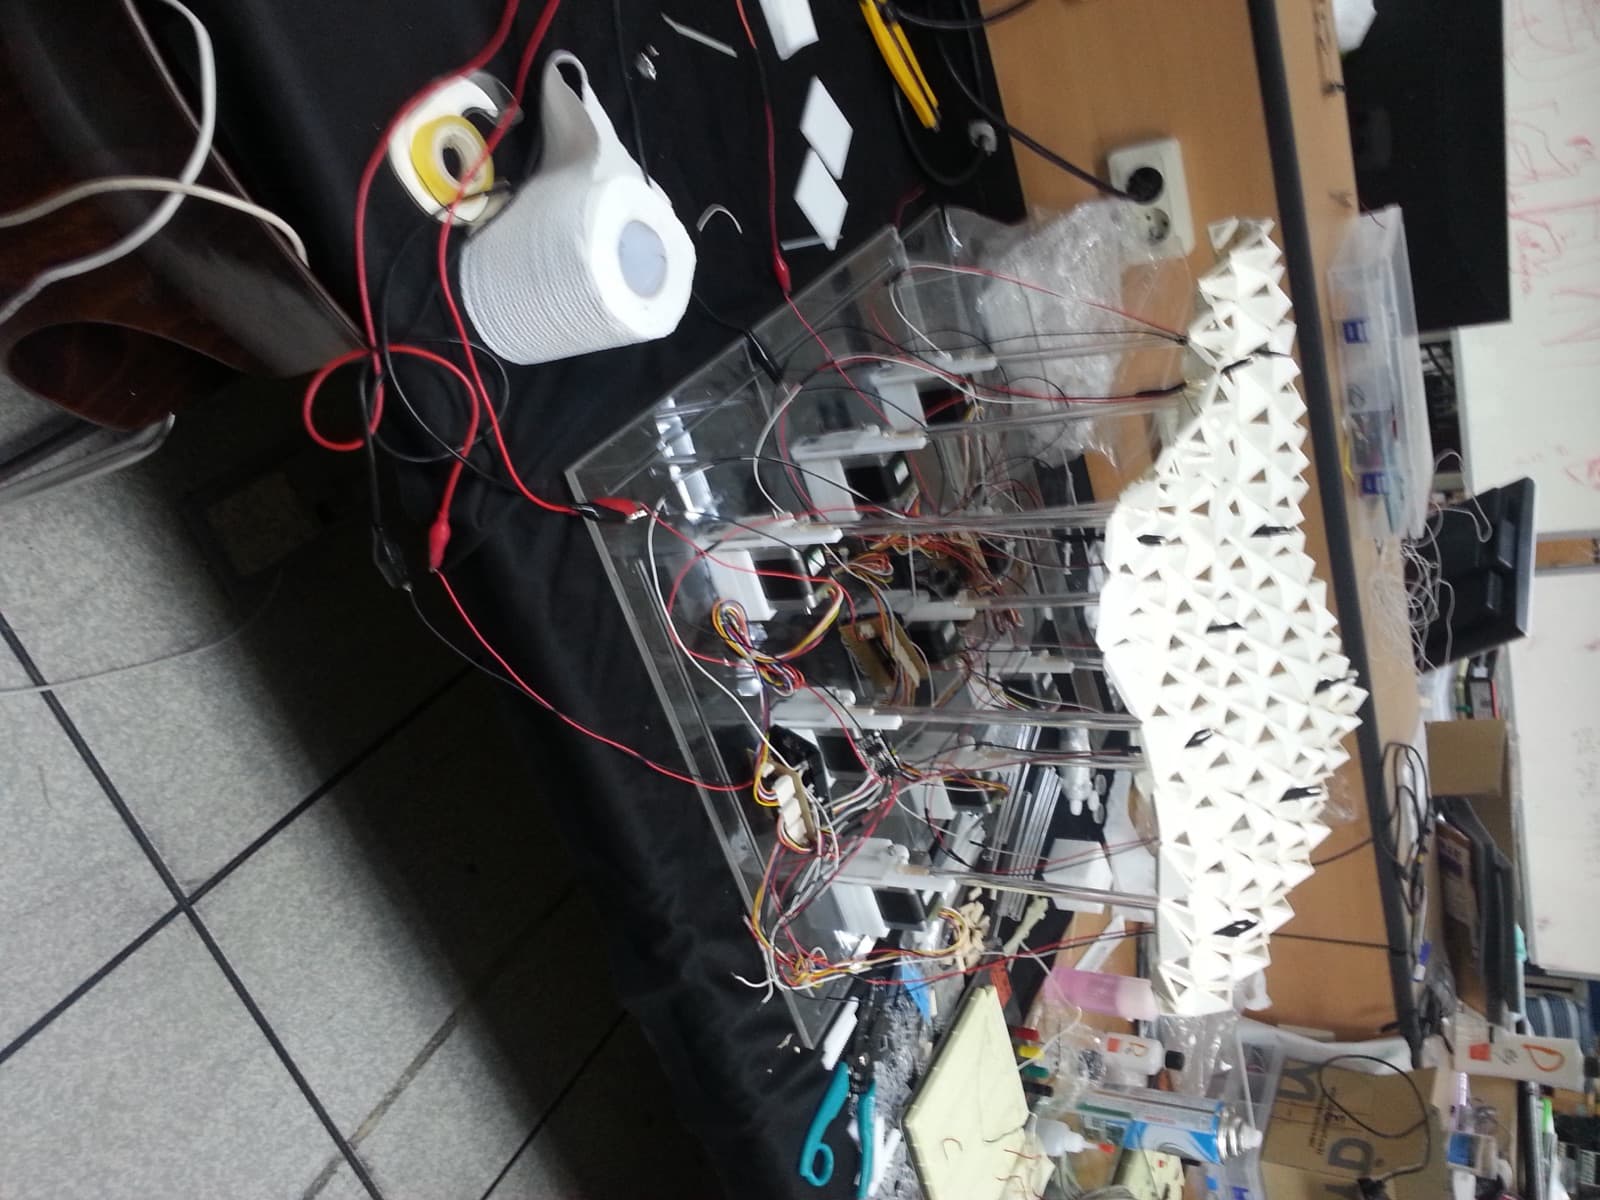
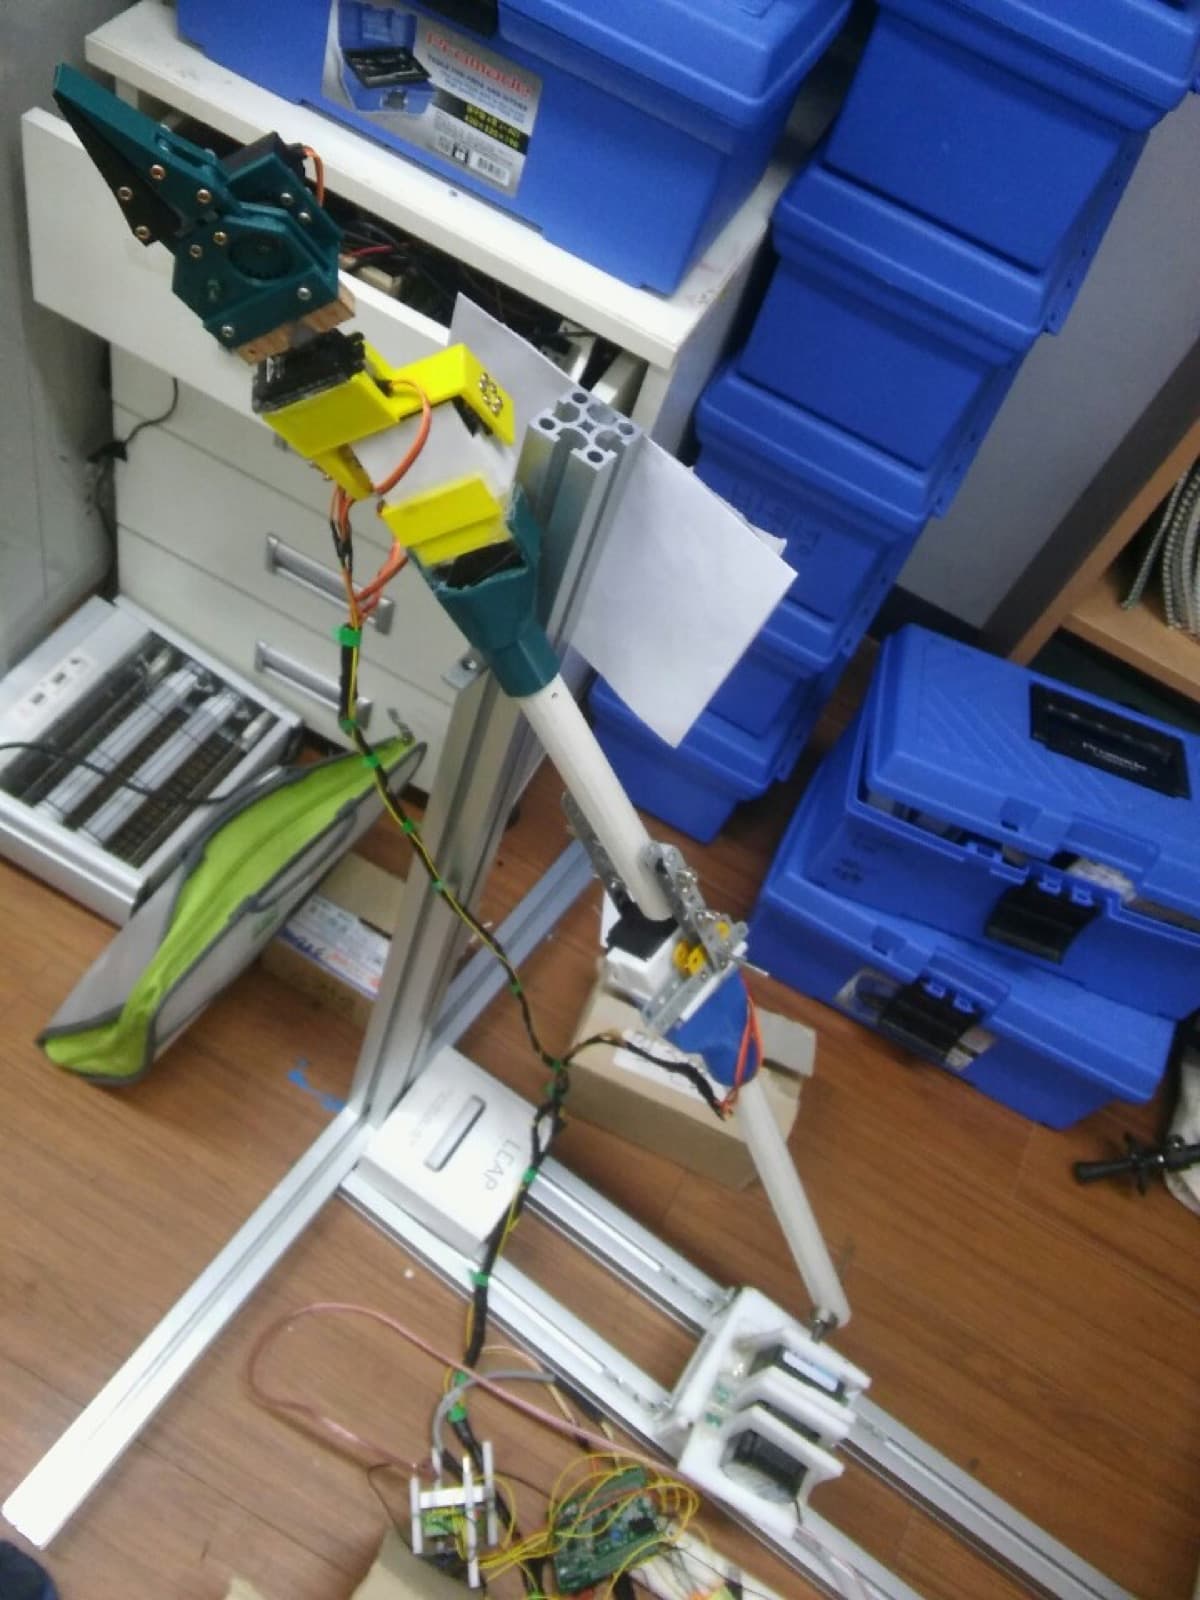
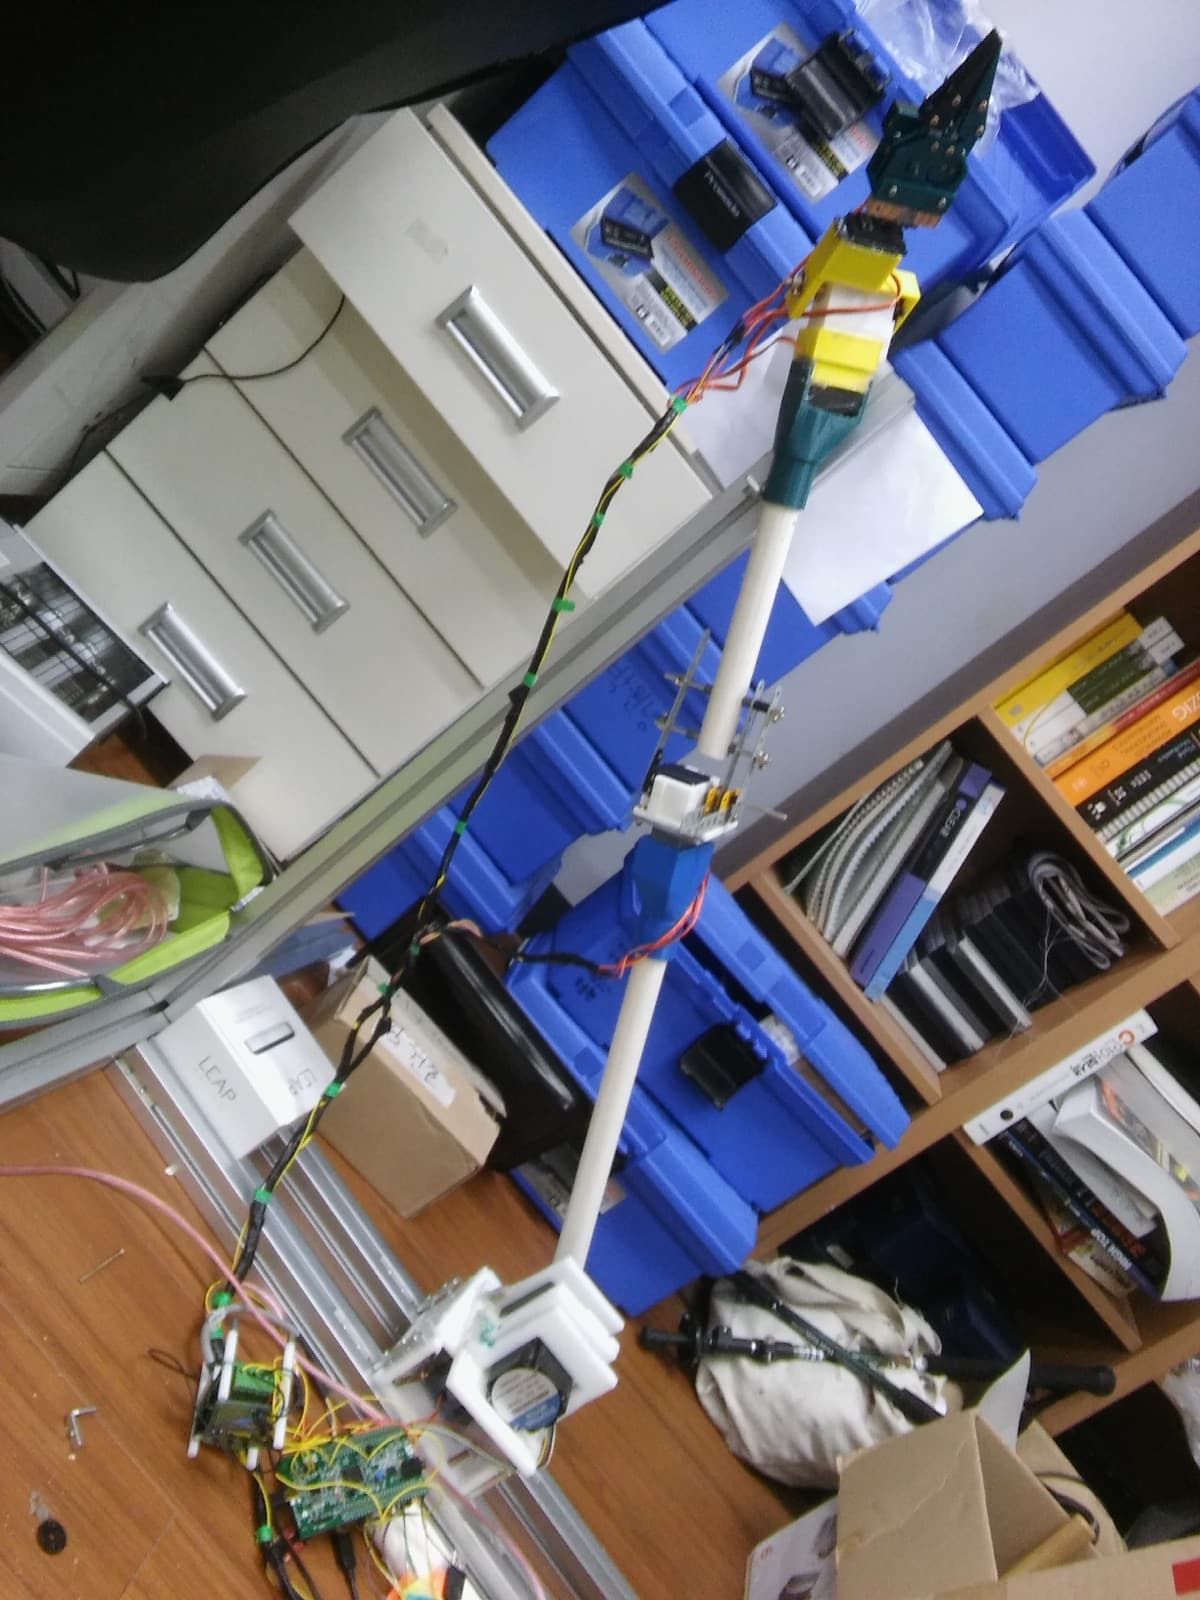
작품은 크게 로봇을 움직일 구동부, 구동부 고정대(Stage), 로봇 팔 링크 부분으로 구성되어 있다. 구동부는 Geared Stepper Motor 1개와 Analog Servo Motor 7개를 통해 동작하며, 가장 강력한 토크가 필요한 구동부 하단에 Stepper Motor를 사용하였다. 구동부 고정대(Stage)는 아크릴로 만든 상자와 알루미늄 프로파일을 사용하였고, 로봇 팔 링크는 규격 20의 PVC 파이프를 사용하였다. 링크 간 PVC 파이프를 연결하는 관절 구조에는 3D프린터 출력물과 과학상자 부품을 활용하였다.
개선 사항
로봇의 구동부를 지지하는 구동부 고정대로서 아크릴을 대체재가 필요하다. 아크릴의 깨지는 특성으로 인해 가공성과 강도가 좋지 못했기 때문이다. 본 팀은 이와 유사한 로봇 설계에 대해서 아크릴 대체재로 mc 나일론과 같이 깨지지 않고, 강성이 좋은 엔지니어링 플라스틱 사용을 권장한다. Leap motion Controller에서 받아 오는 데이터의 경우 노이즈가 있어 Low-Pass Filter 적용이 필요하다. 가장 아랫단에 위치한 구동 회전축은 로봇의 하중이 집중되어 설계상 안정적이지 못하나 동작했다. 다만 조립이 어려워 다른 구조가 필요해 보인다. 링크 활용으로서 PVC의 특성은 활용성이 좋은 편이었다.