Desertree
- Year
- 2016
- Team
- 신호원, 김종민, 김민극, 김정훈, 권혁재
#First-year#Independent research
Concept과 개발목표
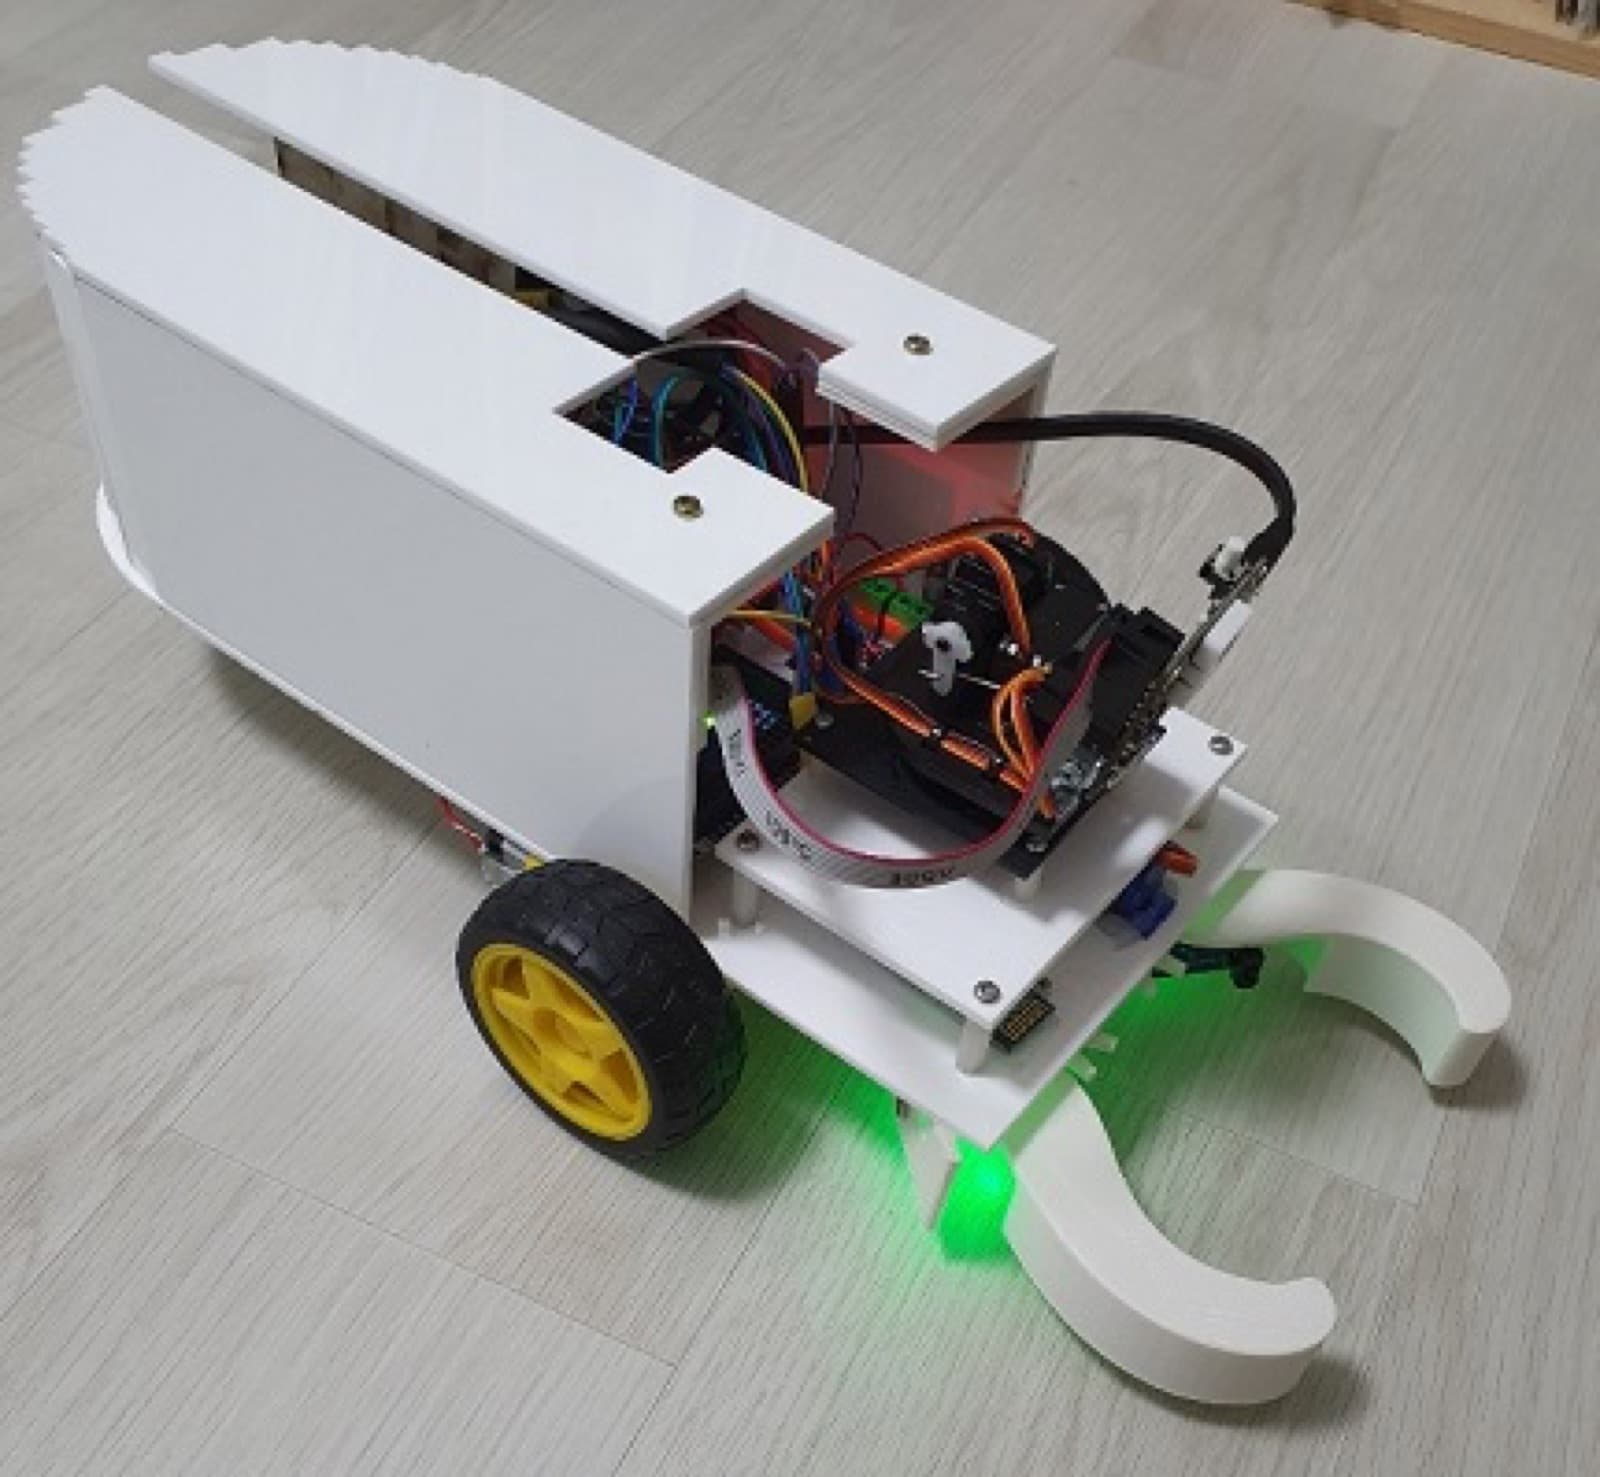
중국 내몽고 마오우쑤 사막에는 1400만평에 달하는 숲이 있다. '인위전'이라는 한 사람이 20년간 나무를 심어 황량한 사막을 숲으로 바꿔놓은 것이다. 사막화가 진행되는 오늘날, 우린 다시 사막에 숲을 심을 수 없을까? 위와 같은 질문으로 Desertree 프로젝트가 시작되었다. 로봇을 통해 더욱 빠르게, 더욱 울창한 숲을 만들어내도록, 나무묘목 심기에 도움을 줄 수 있는 로봇 제작이 Desertree 프로젝트의 목표이다.
중점개발
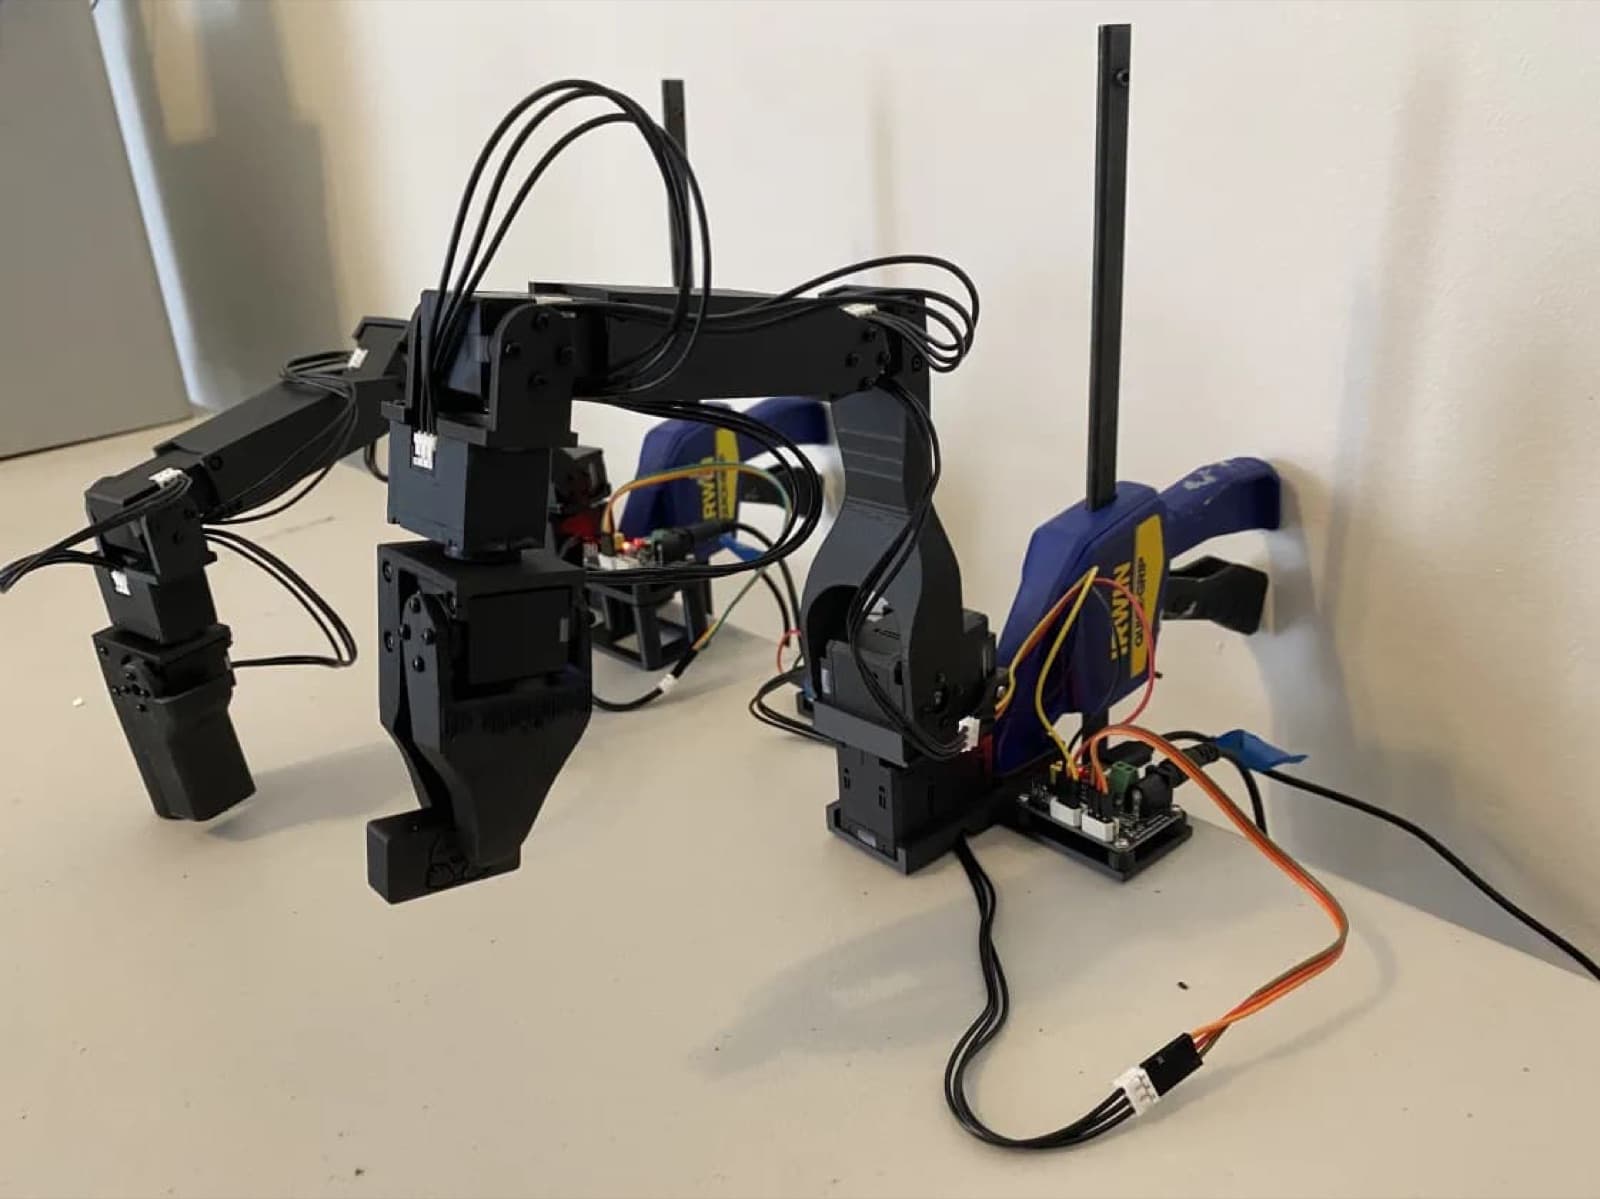
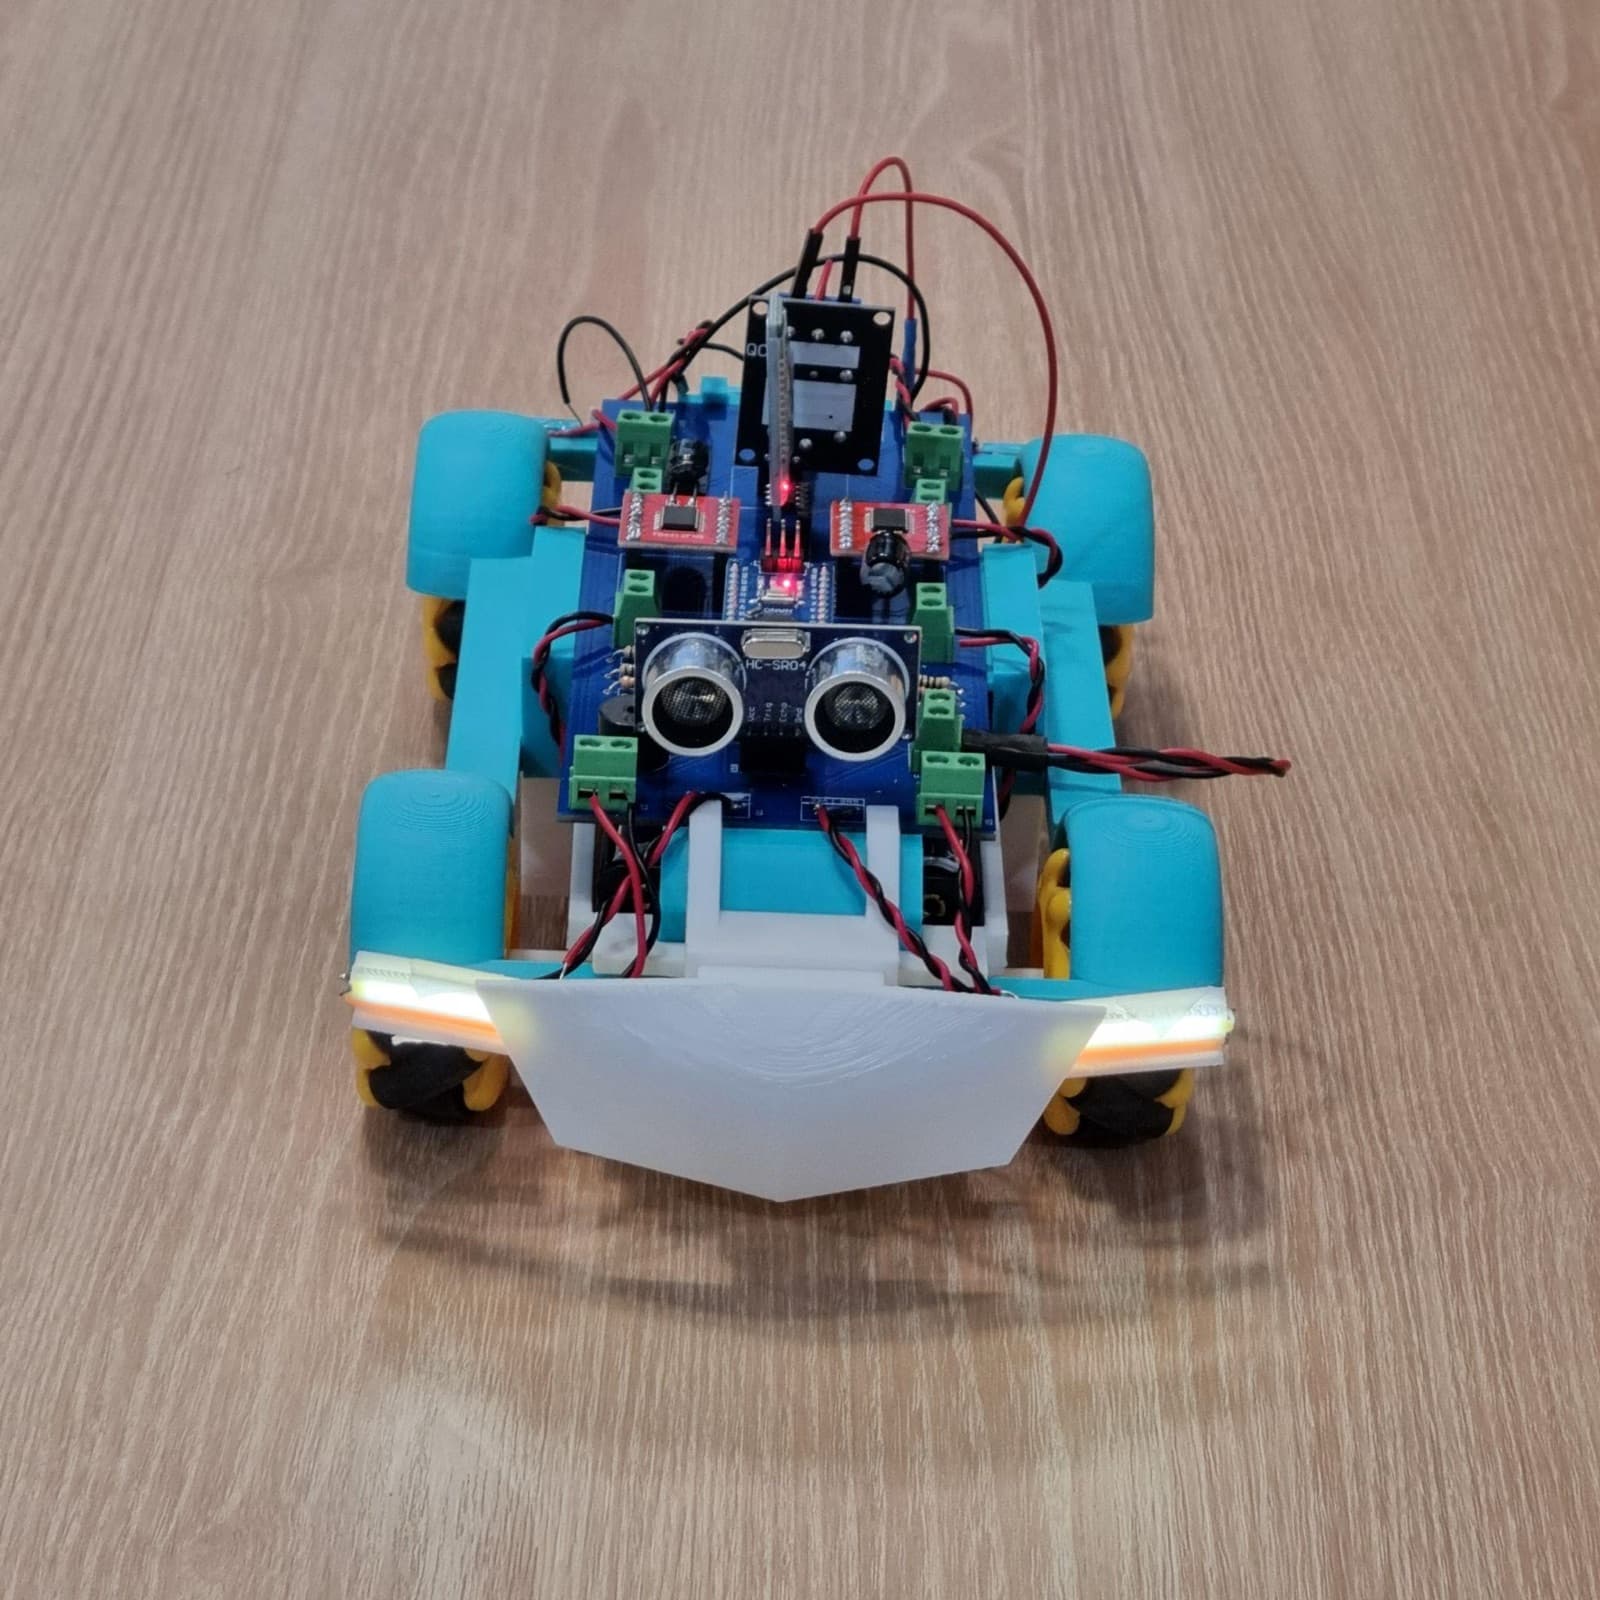
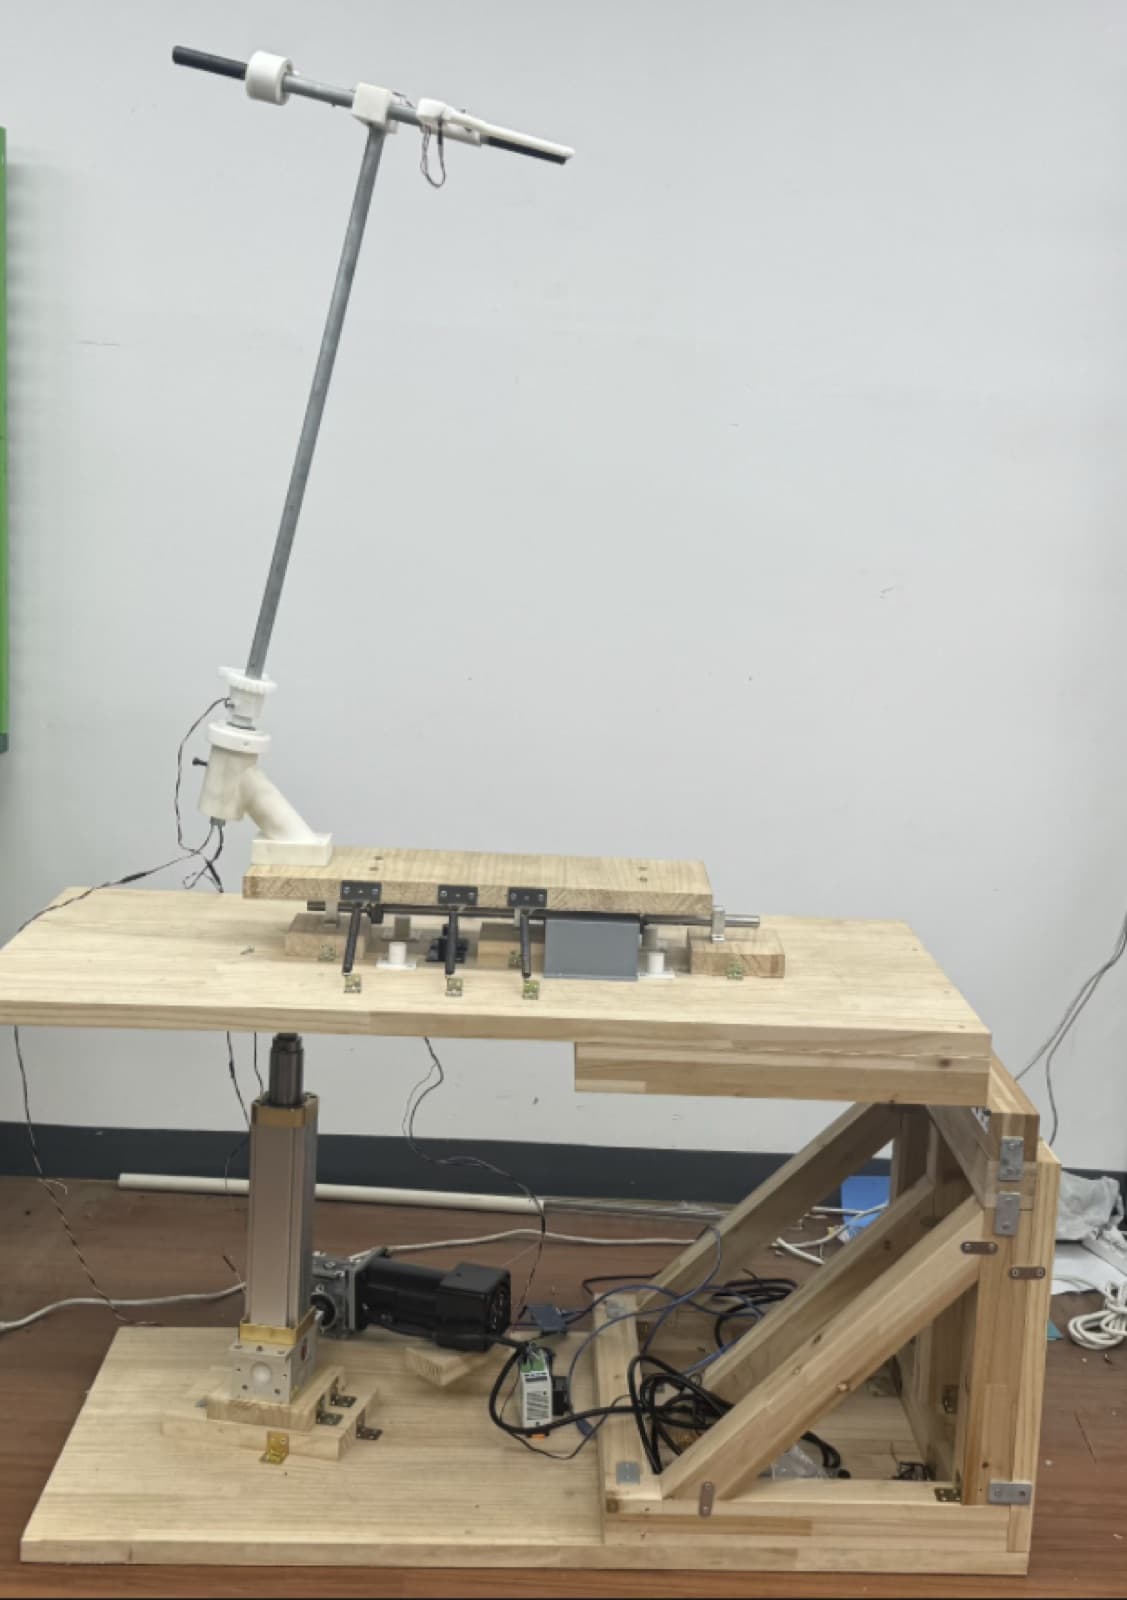
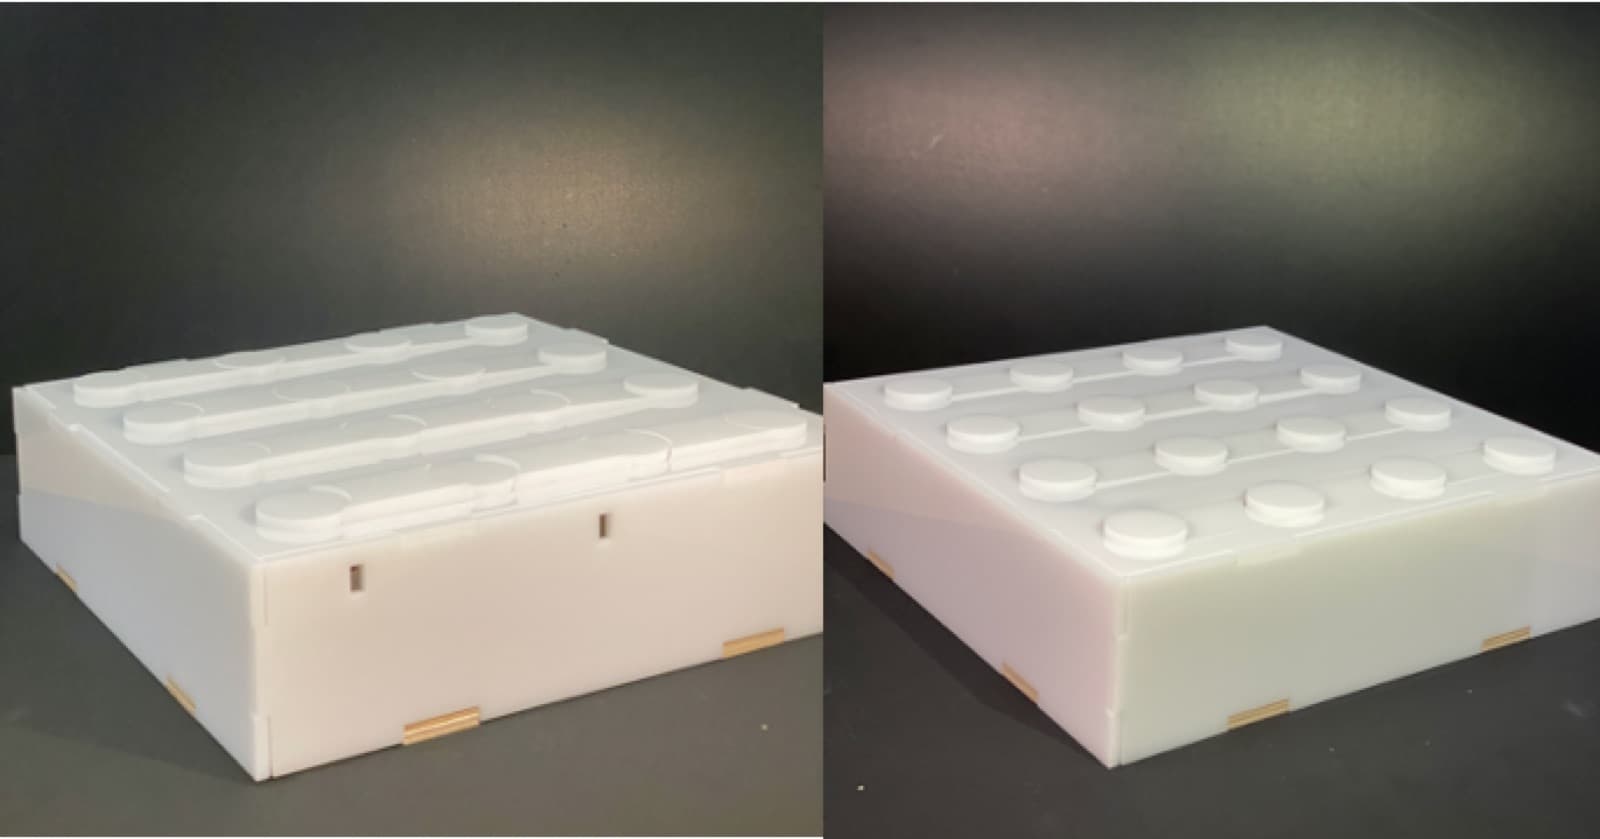
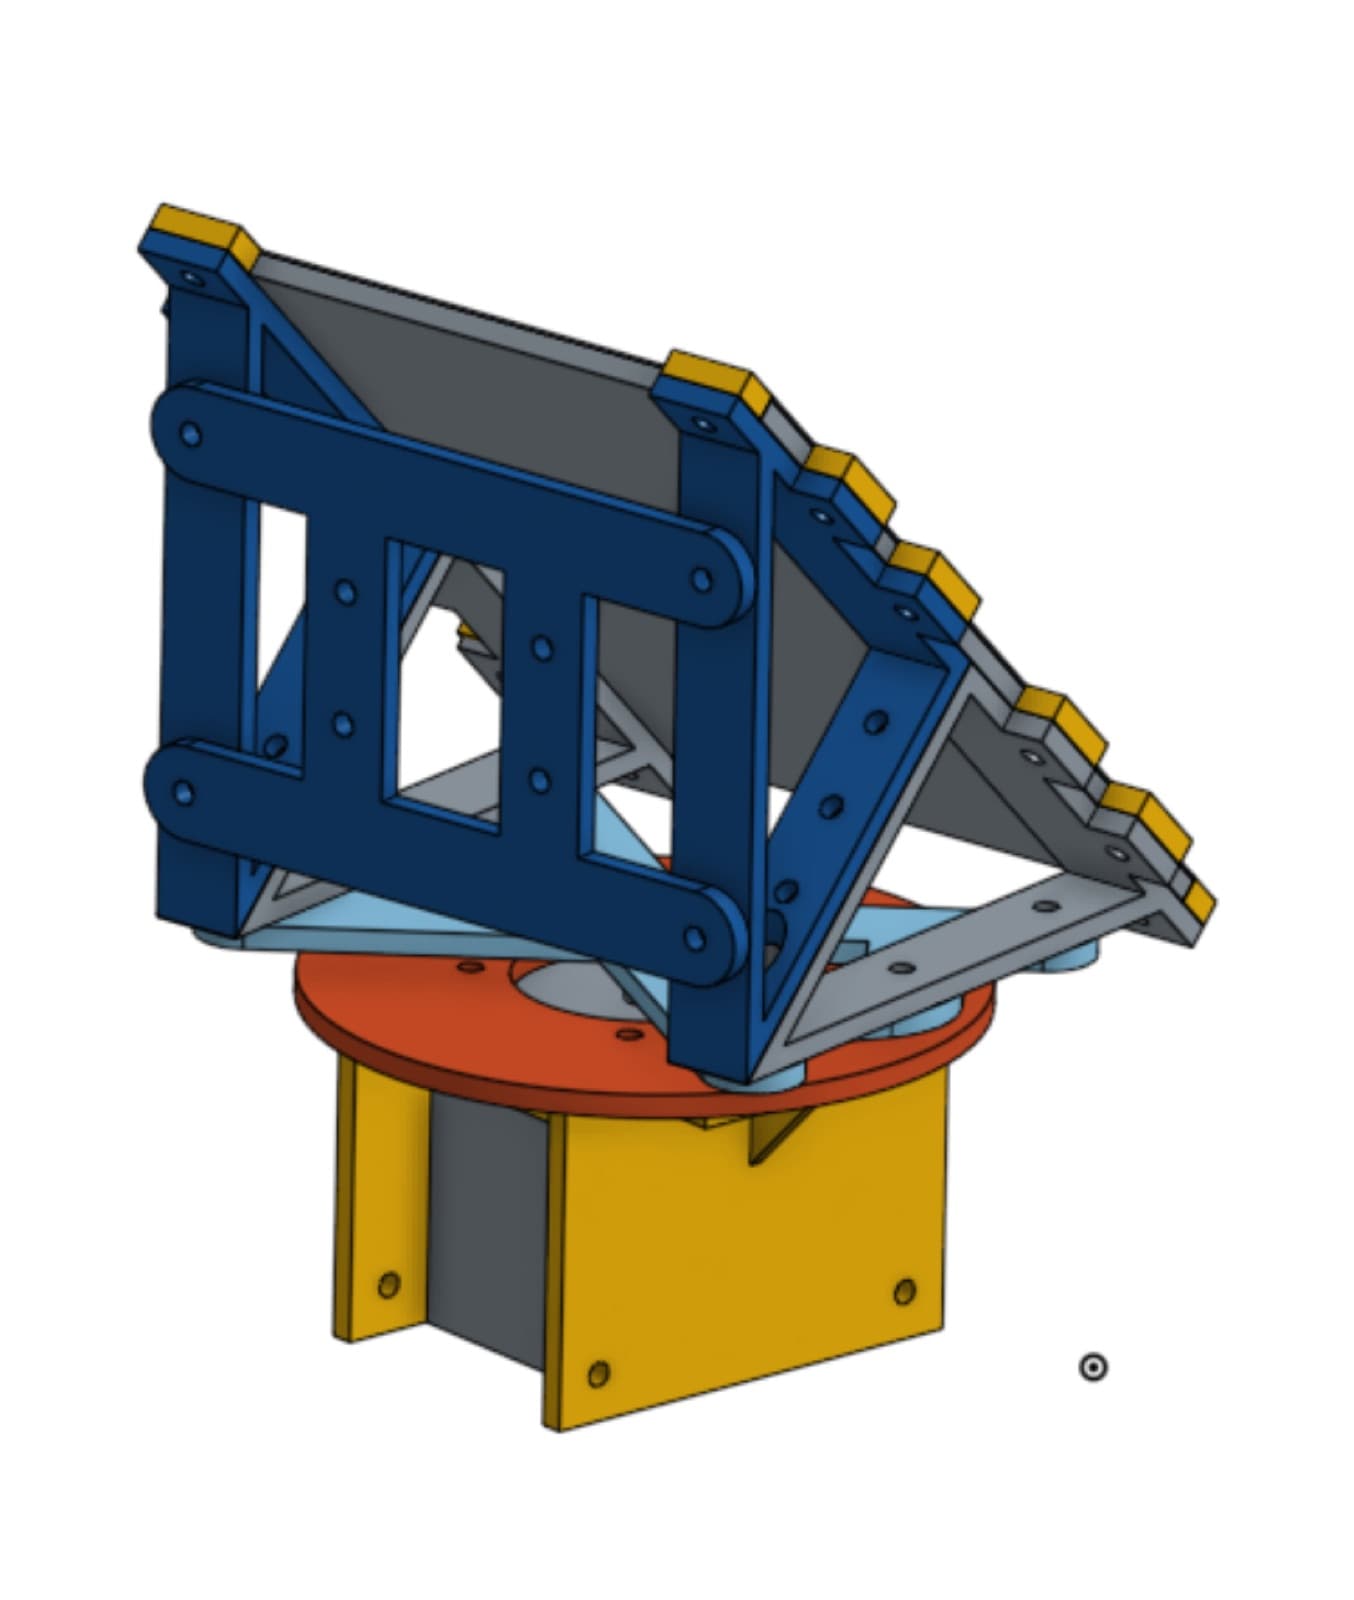
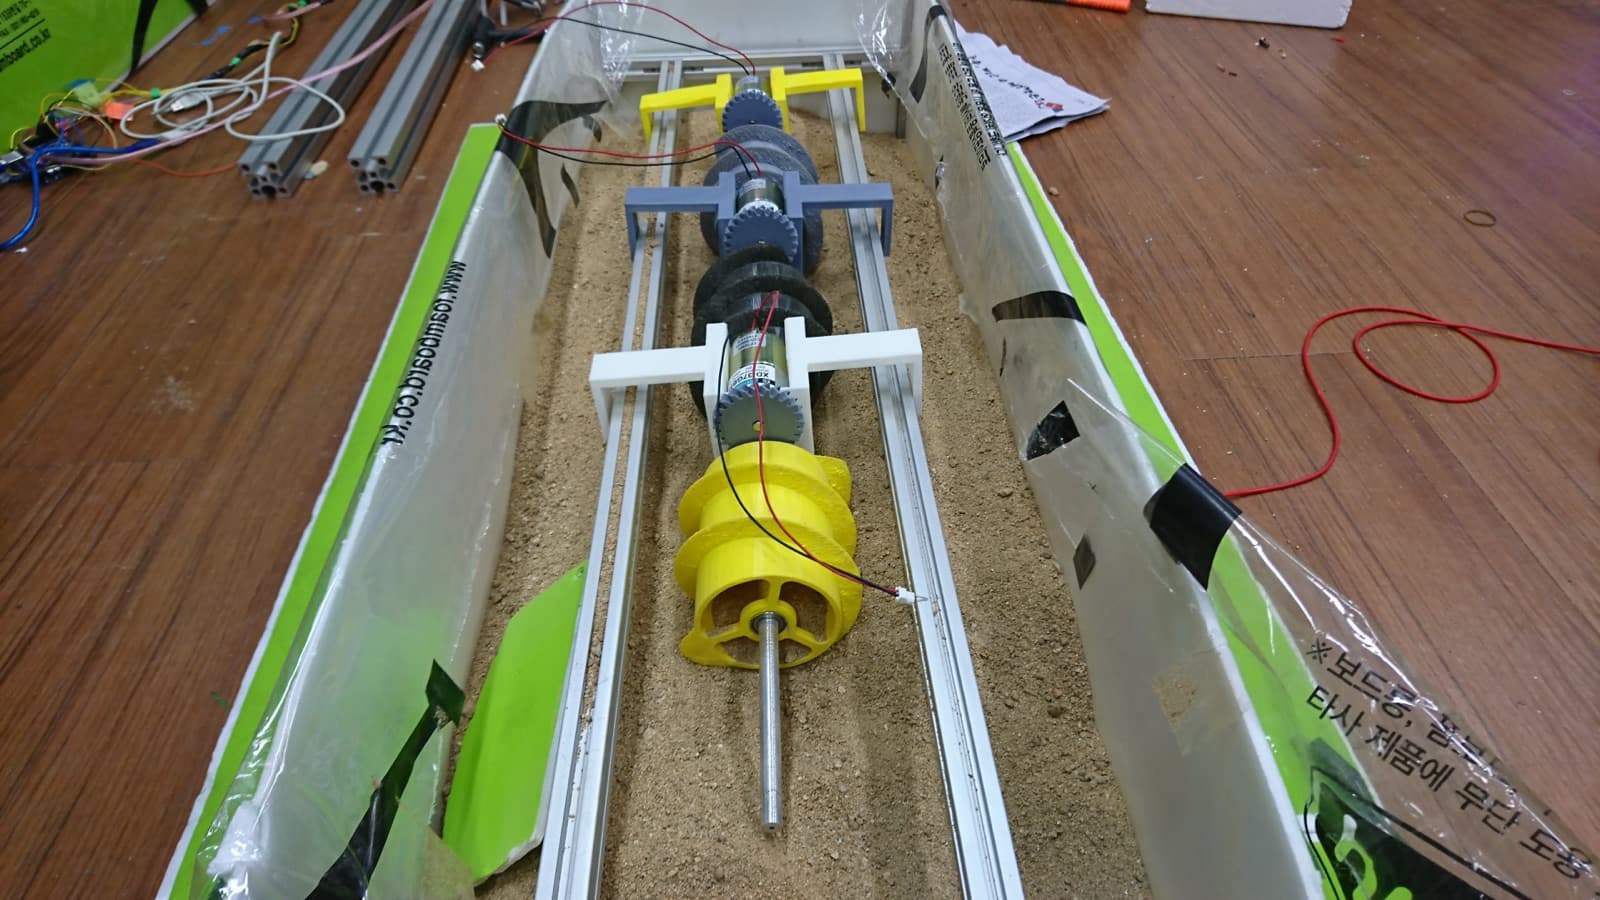
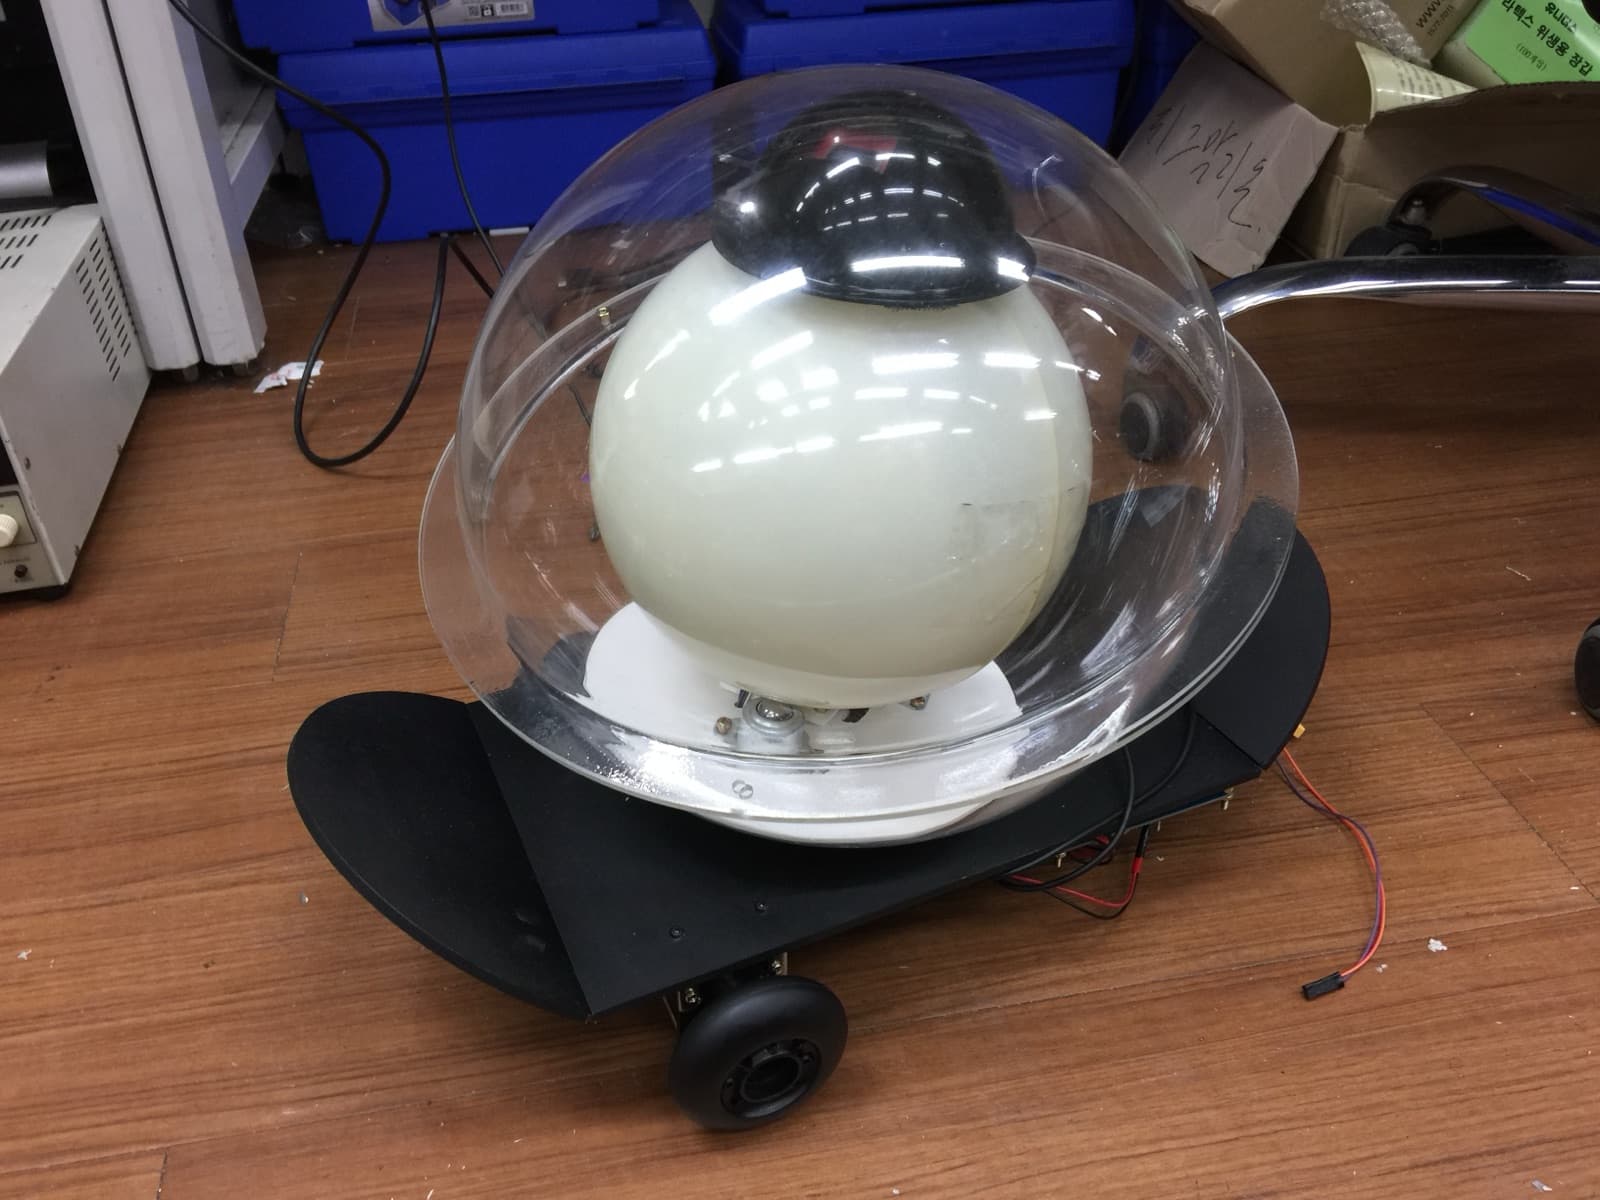
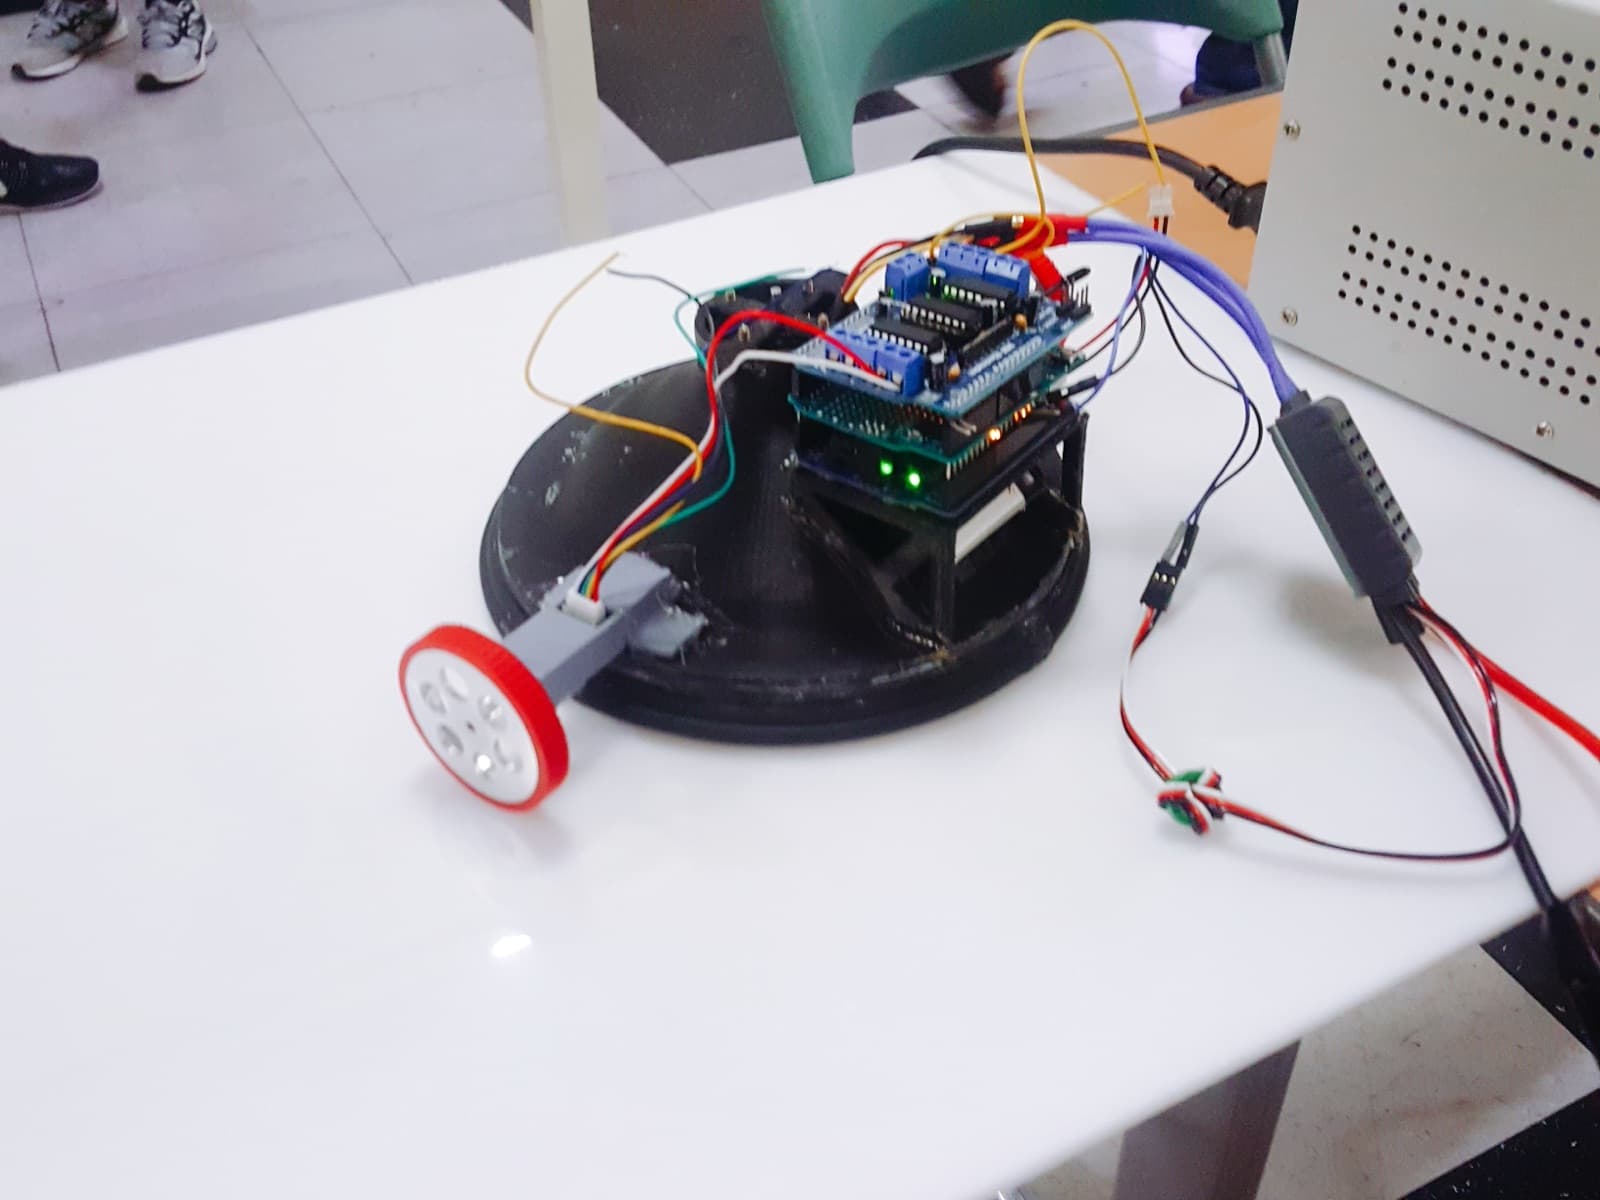
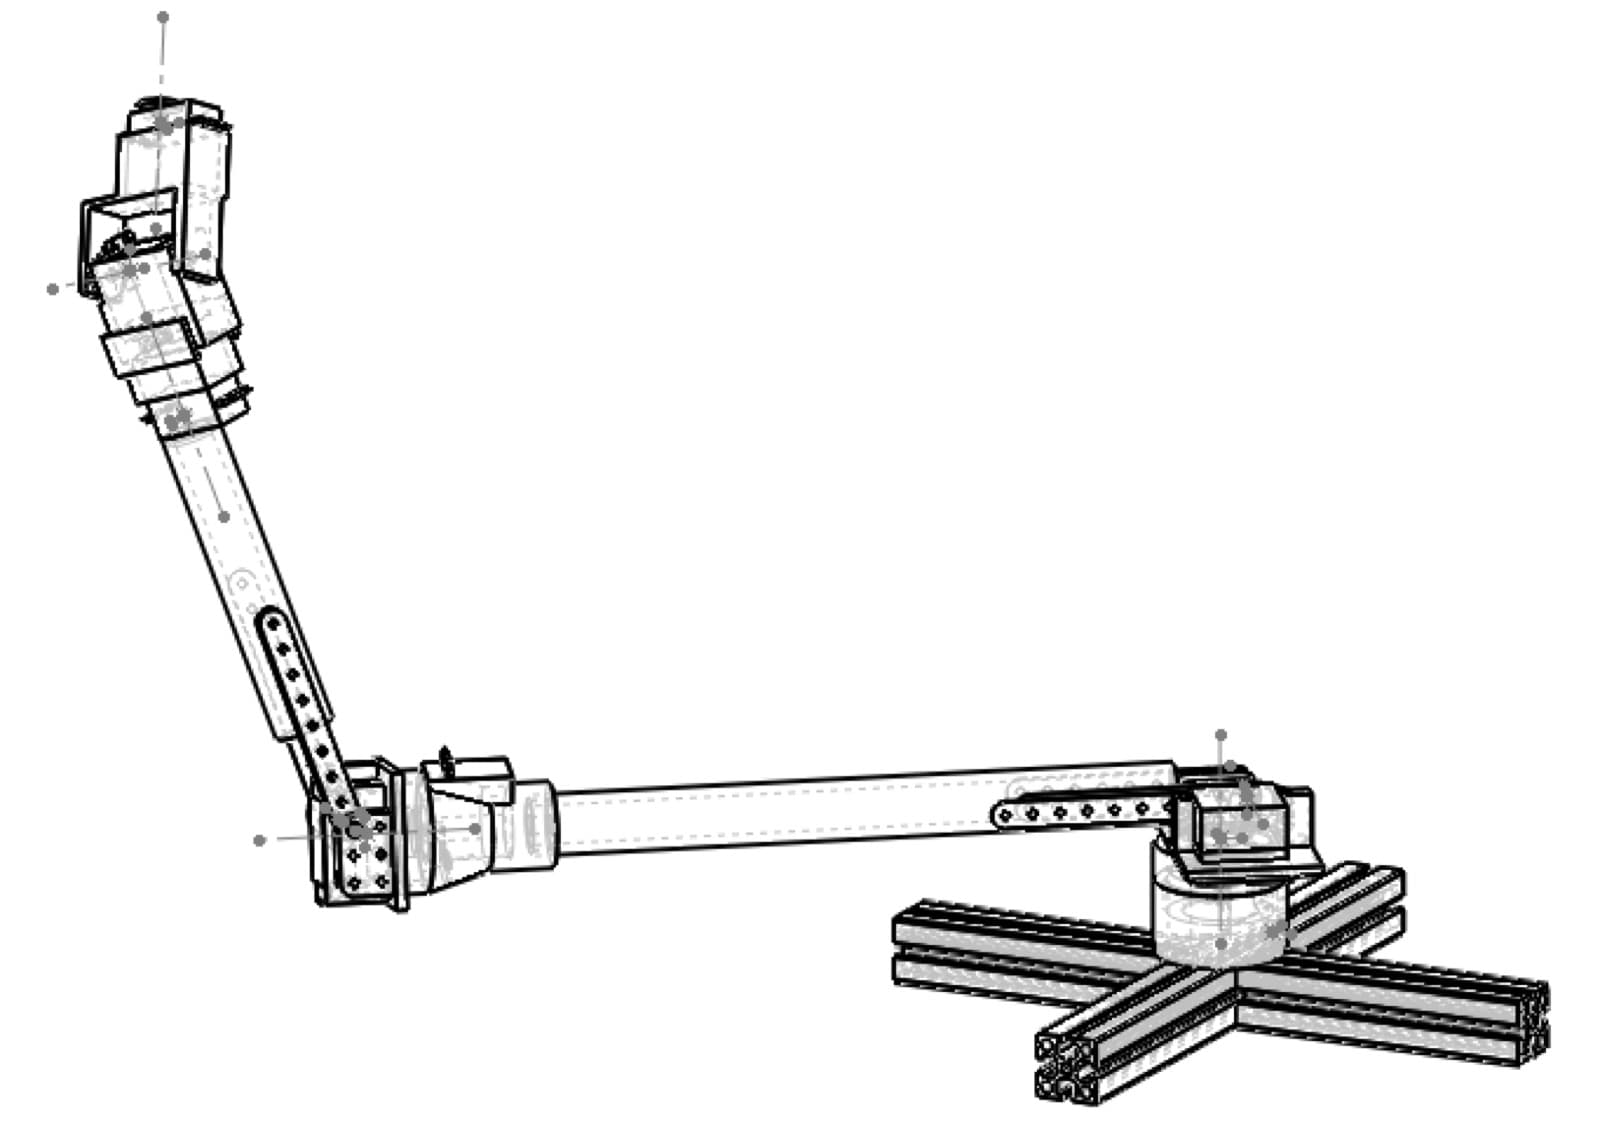
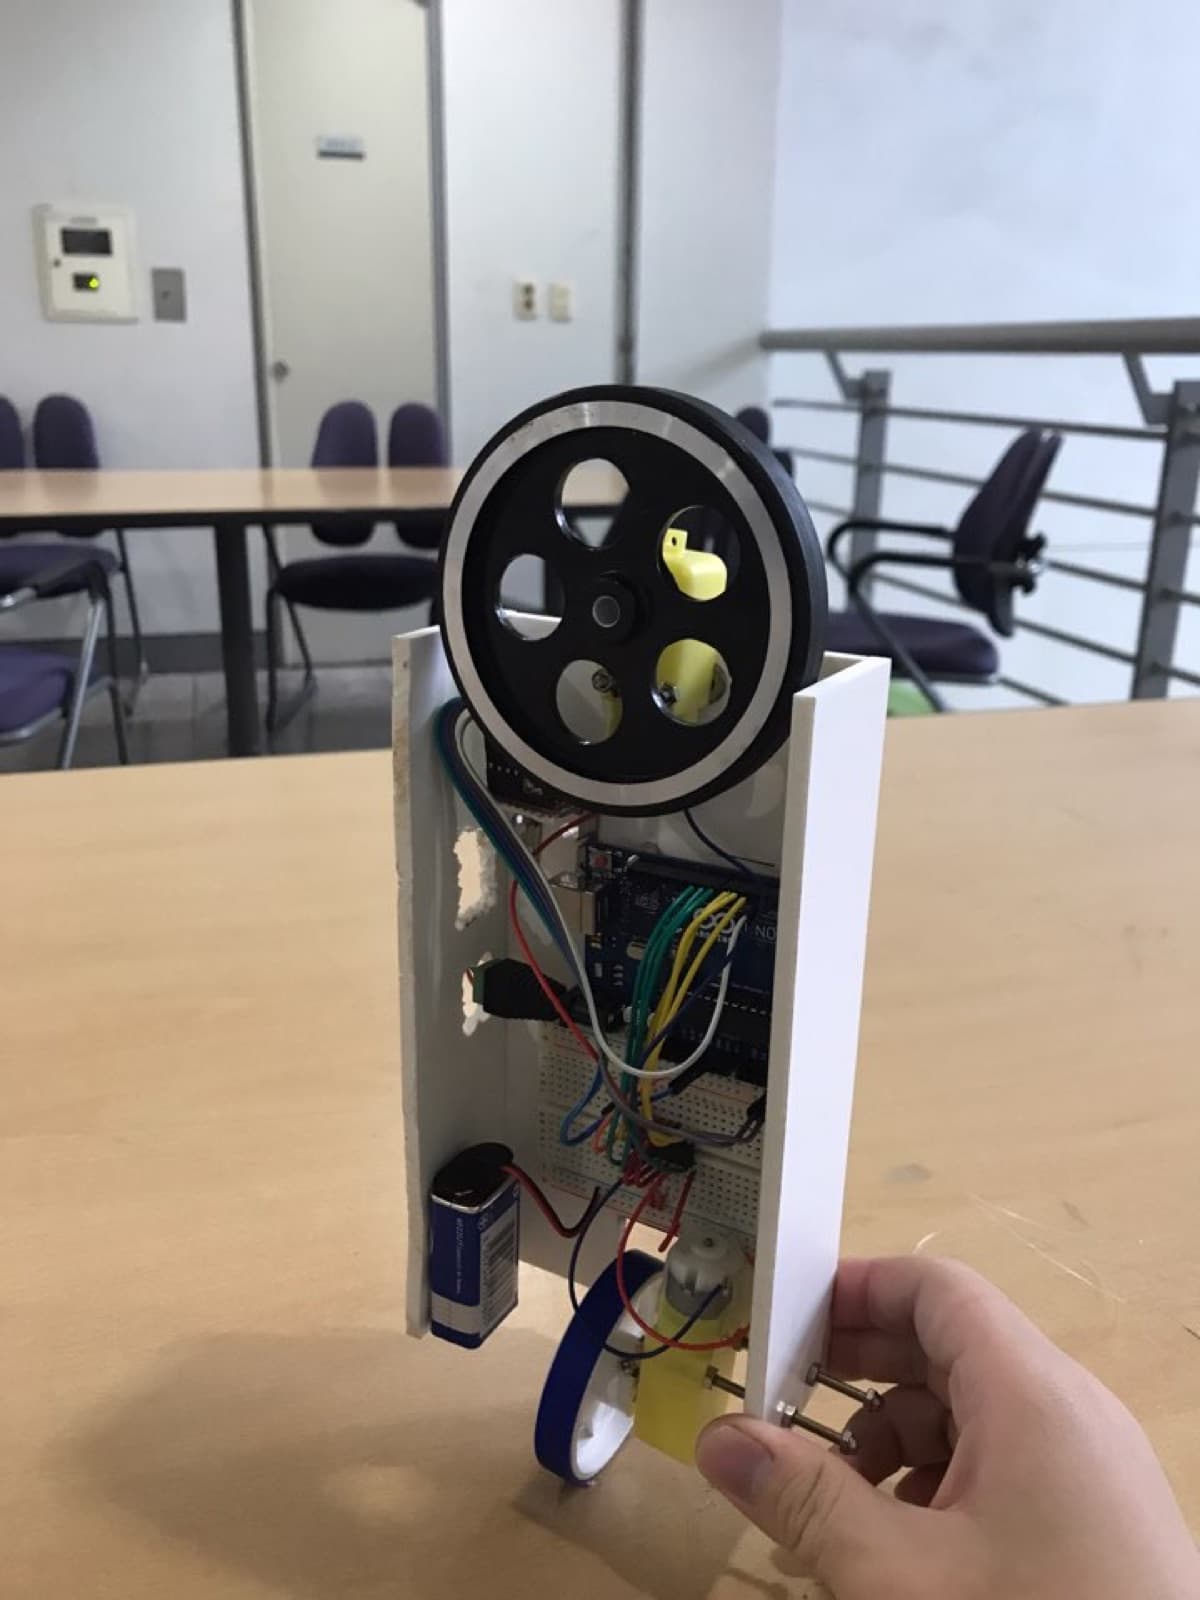
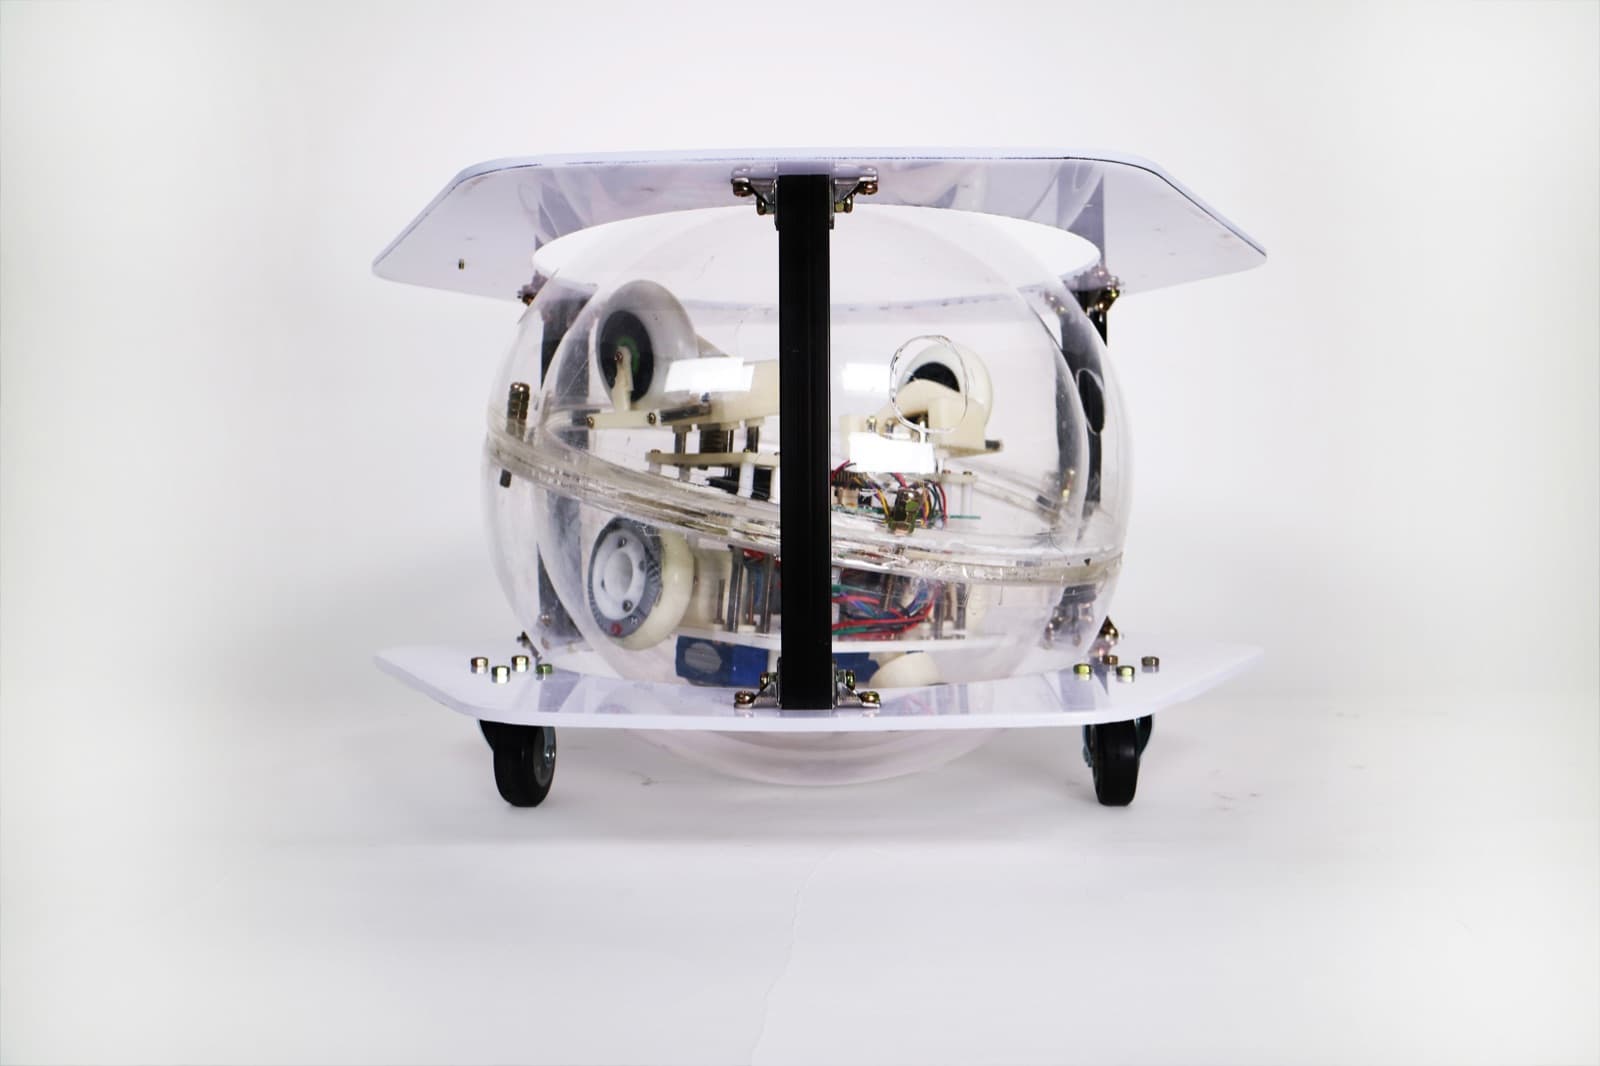
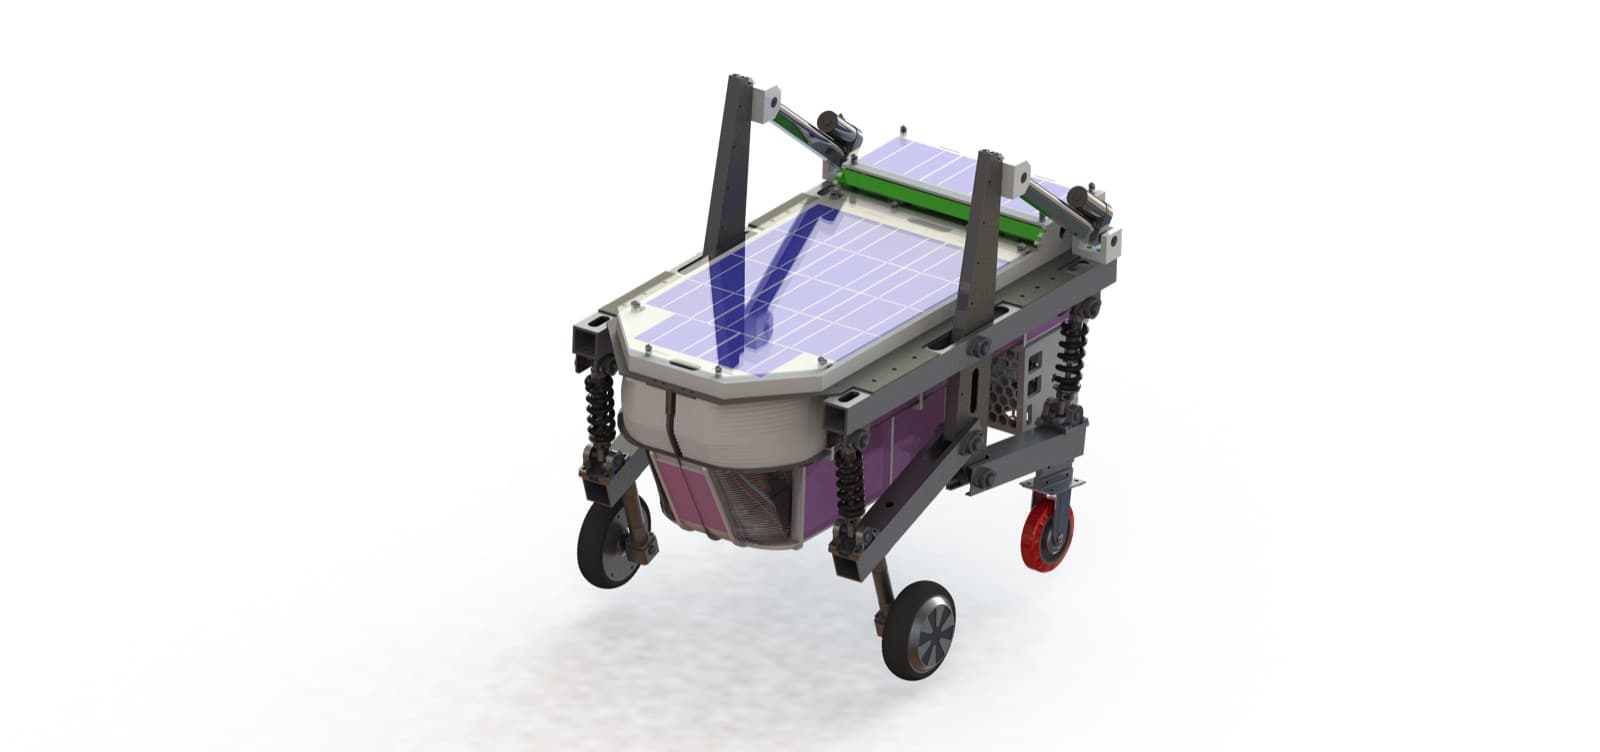
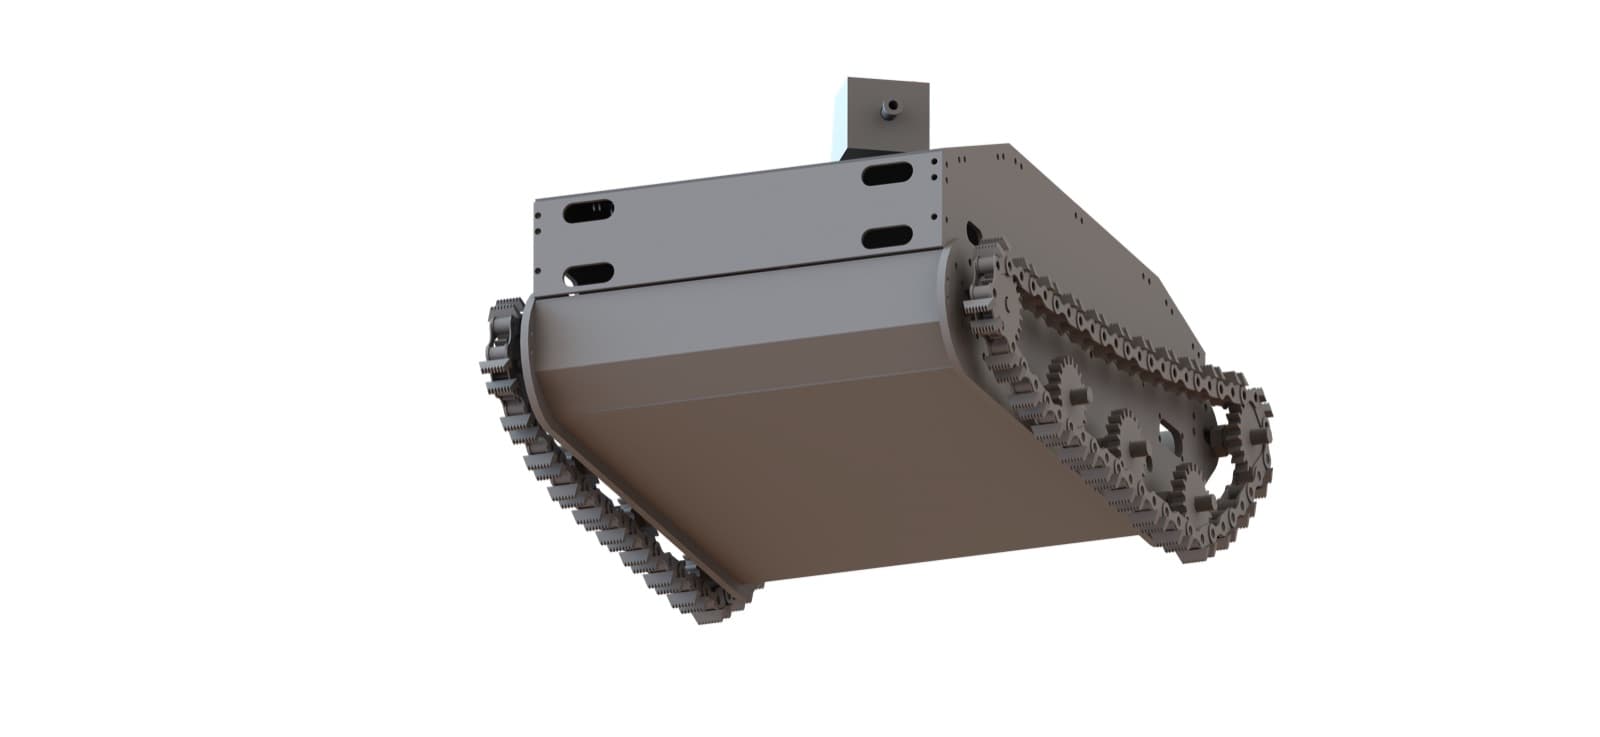
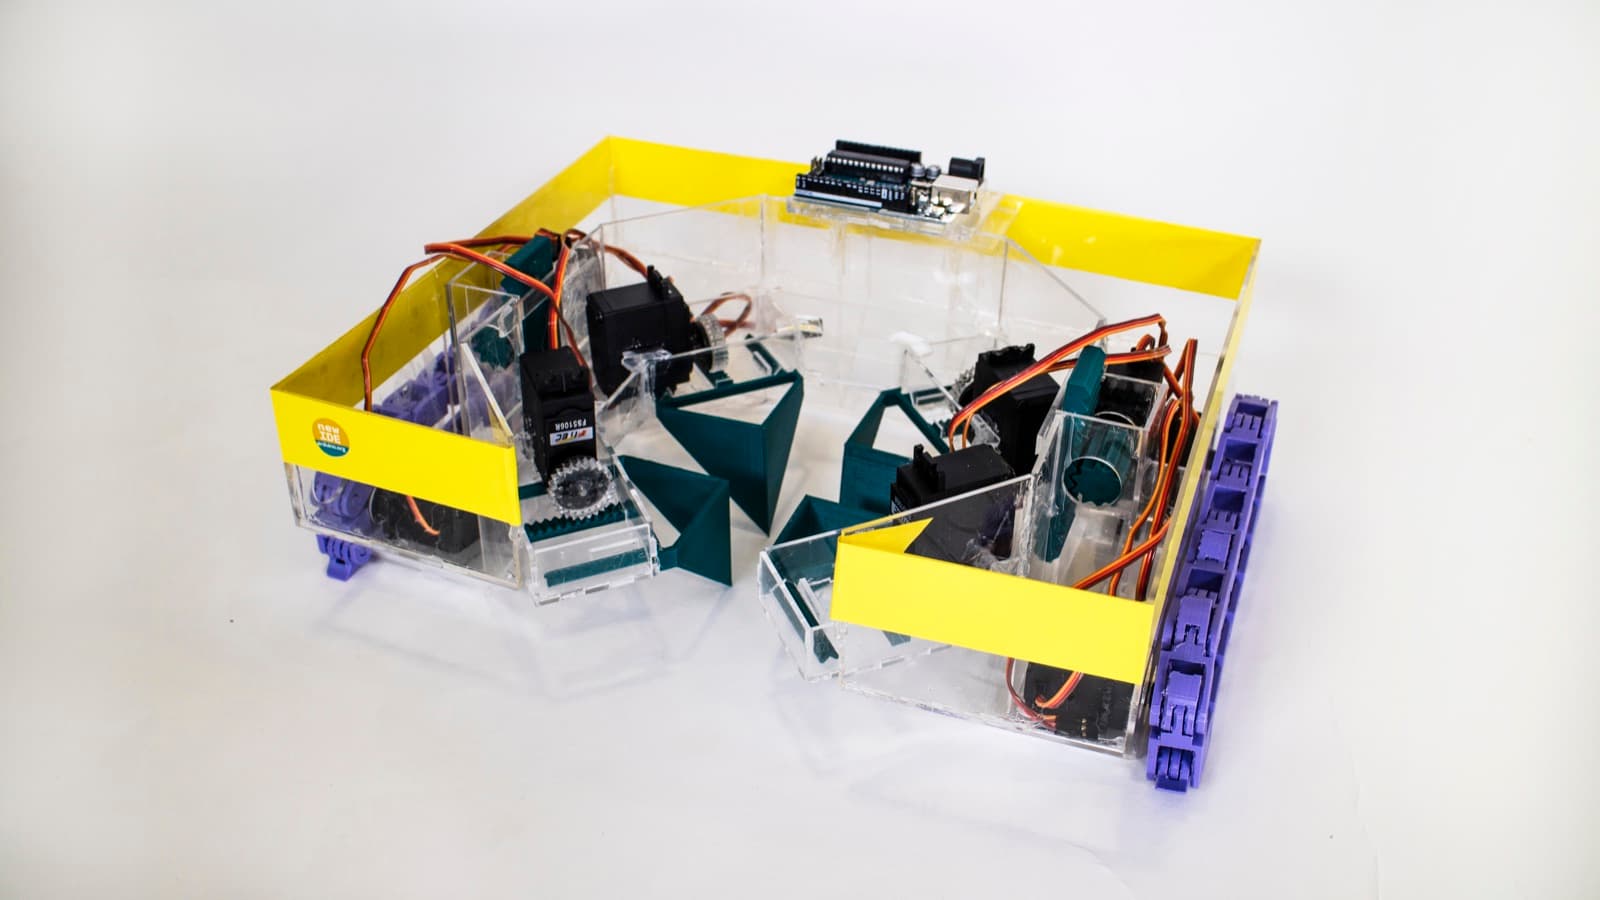
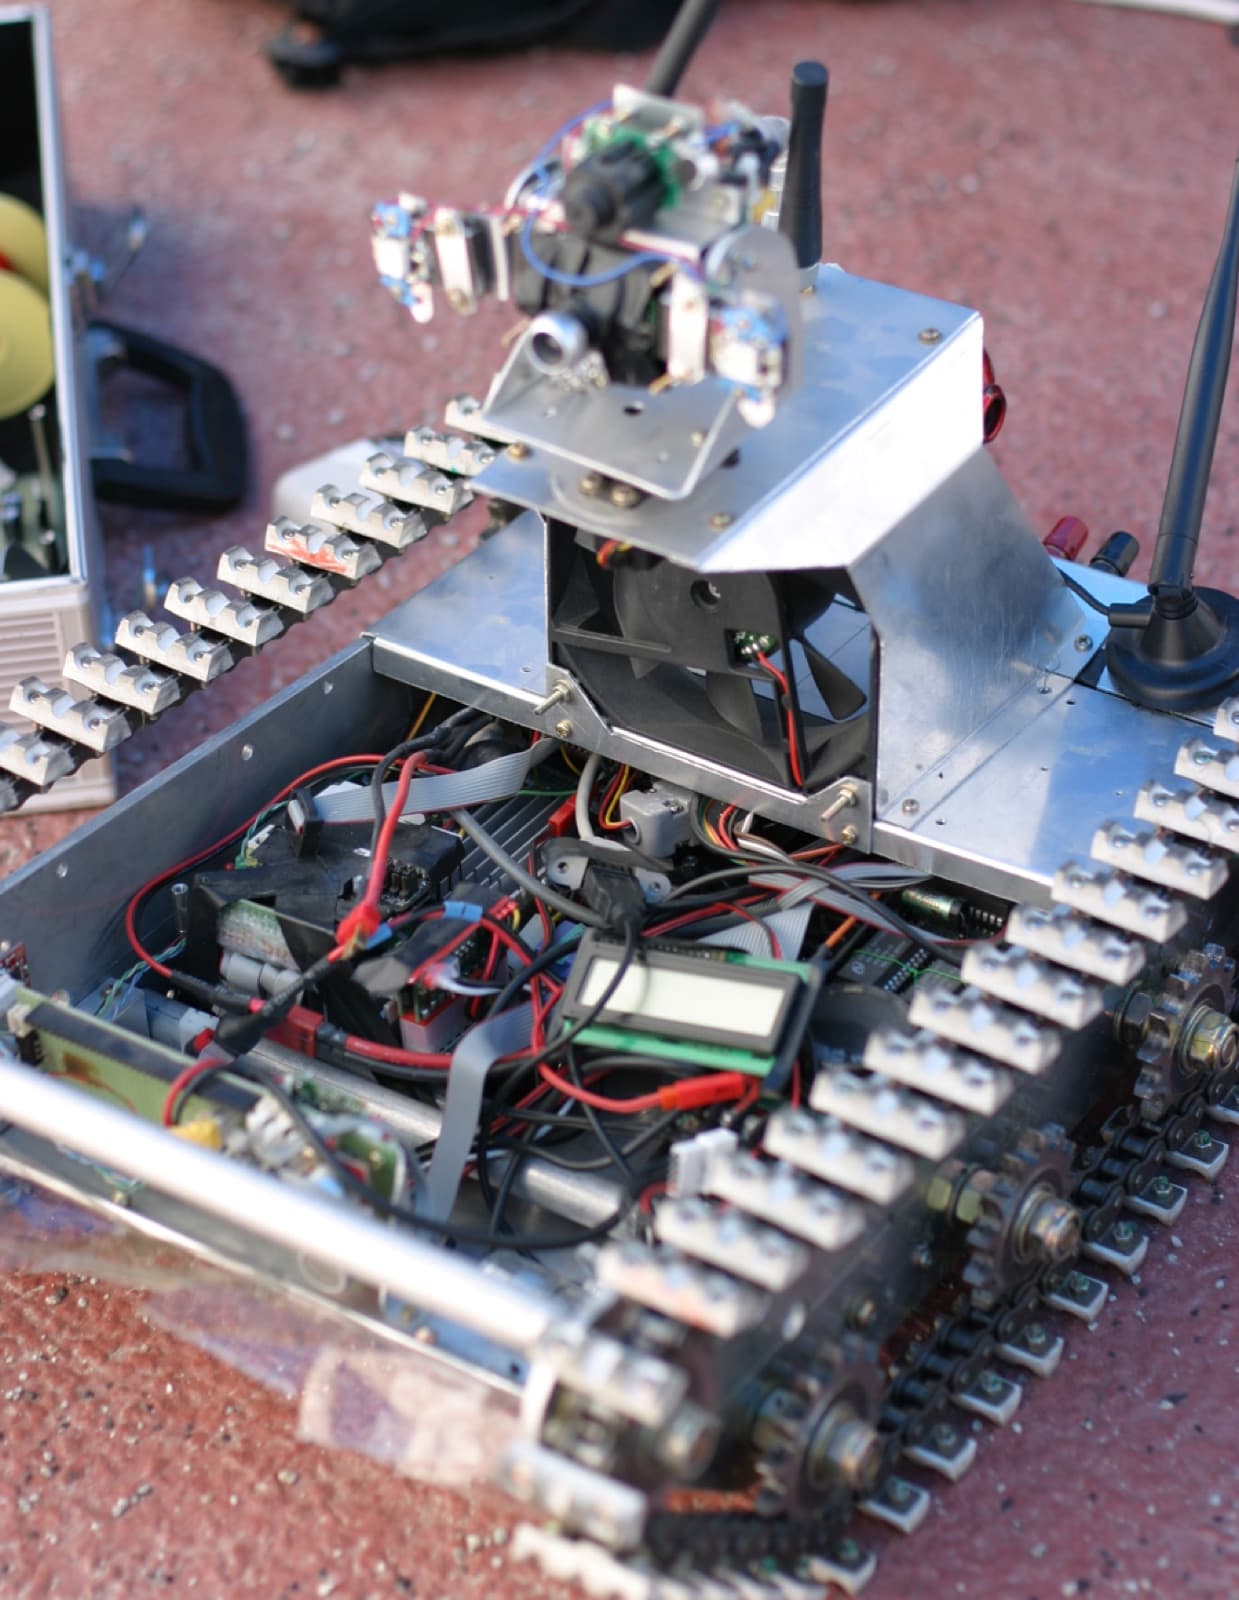
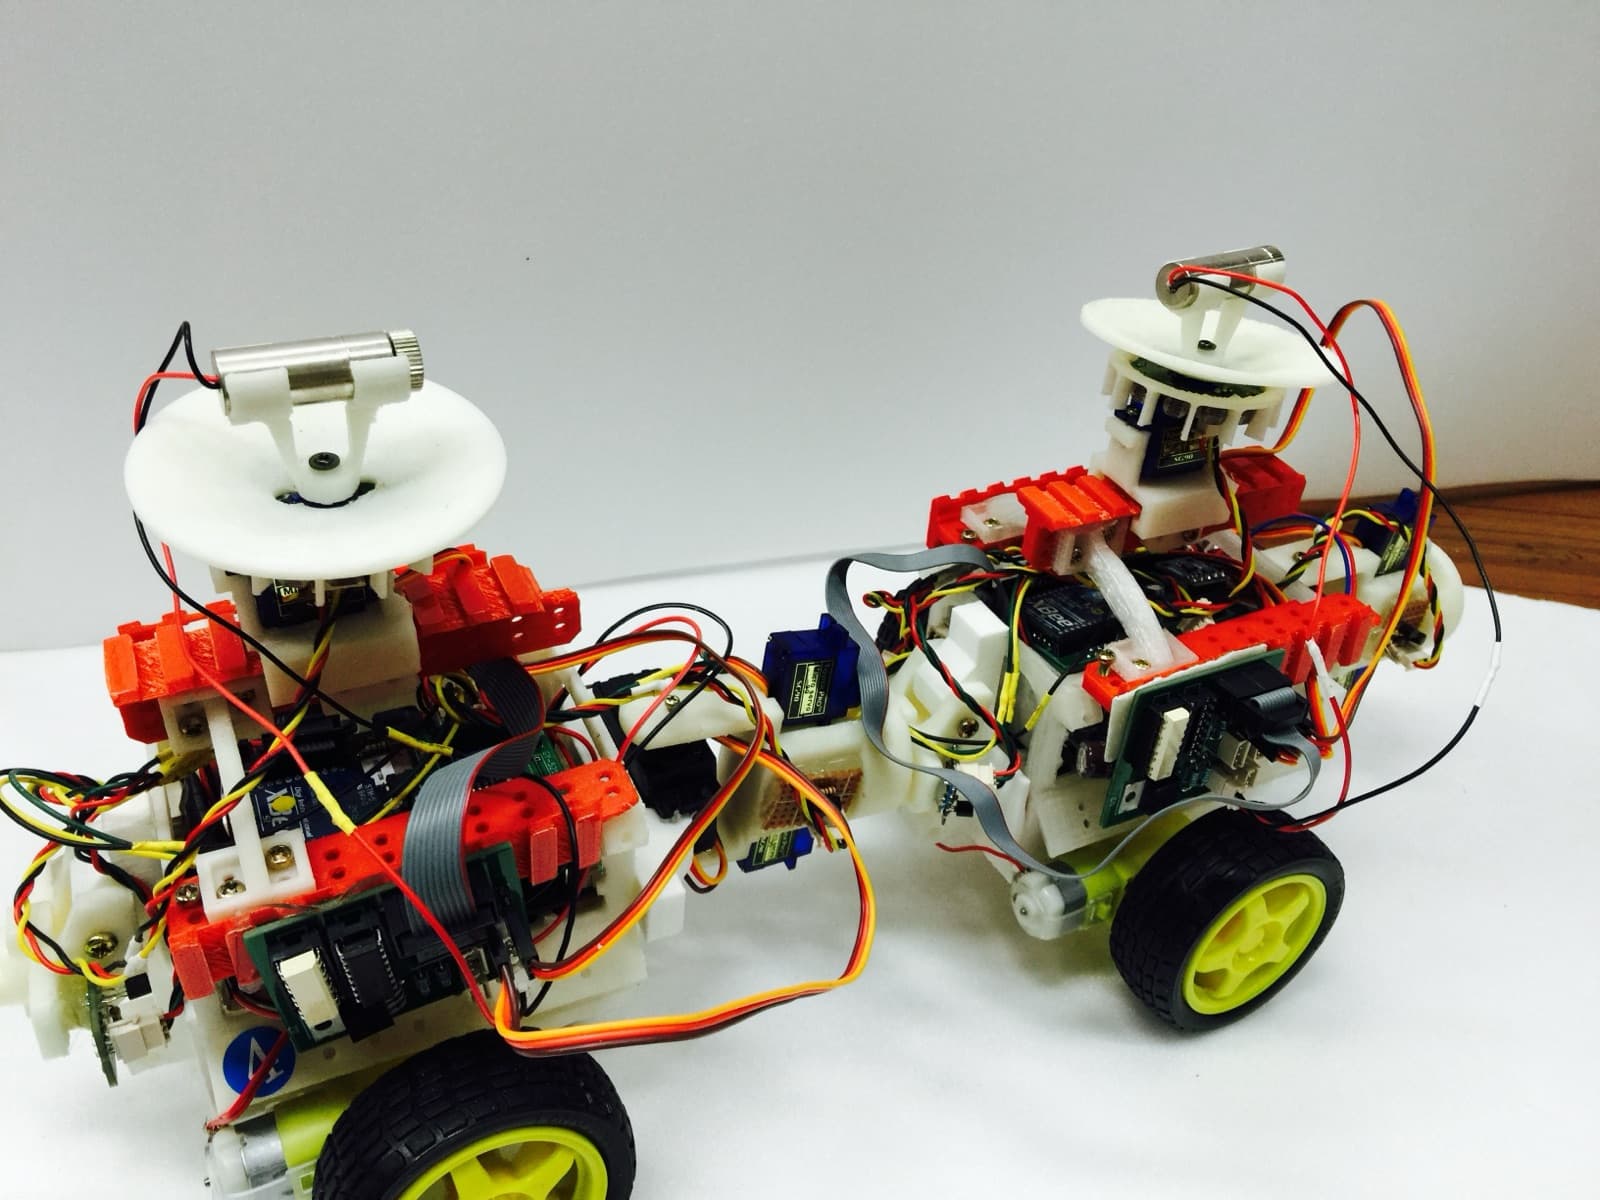
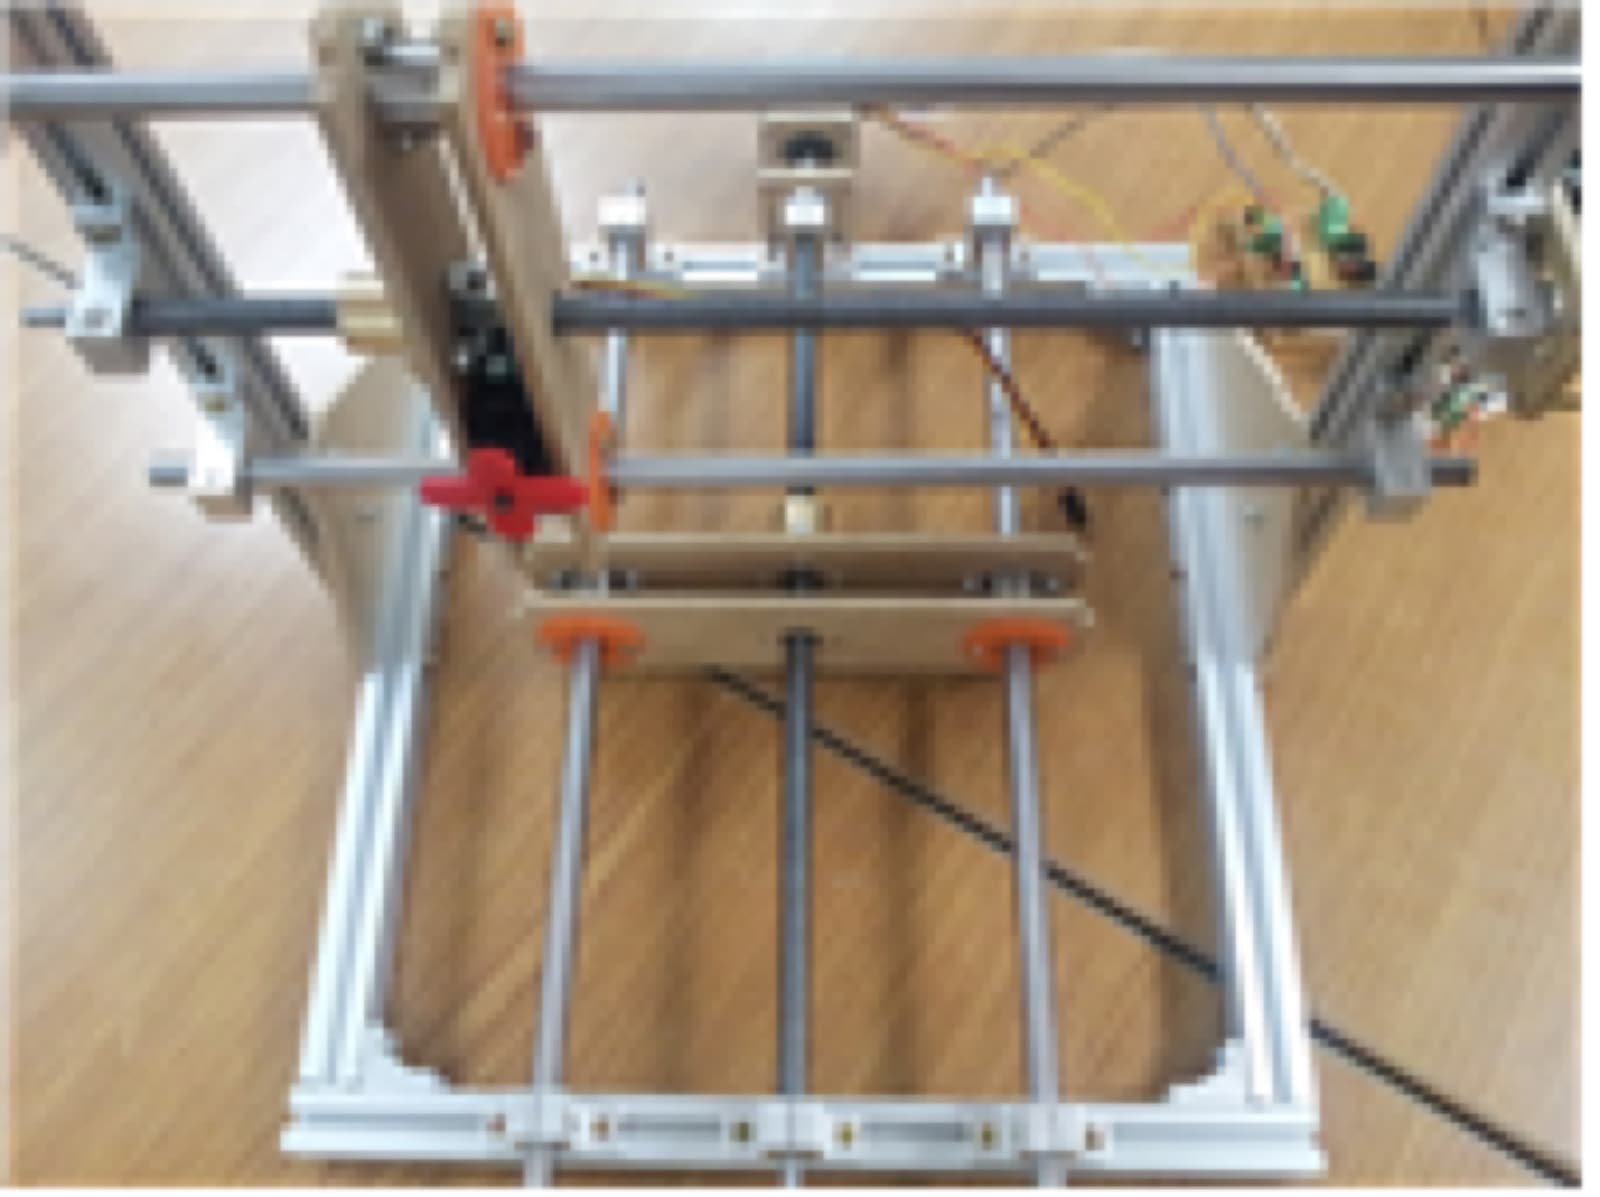
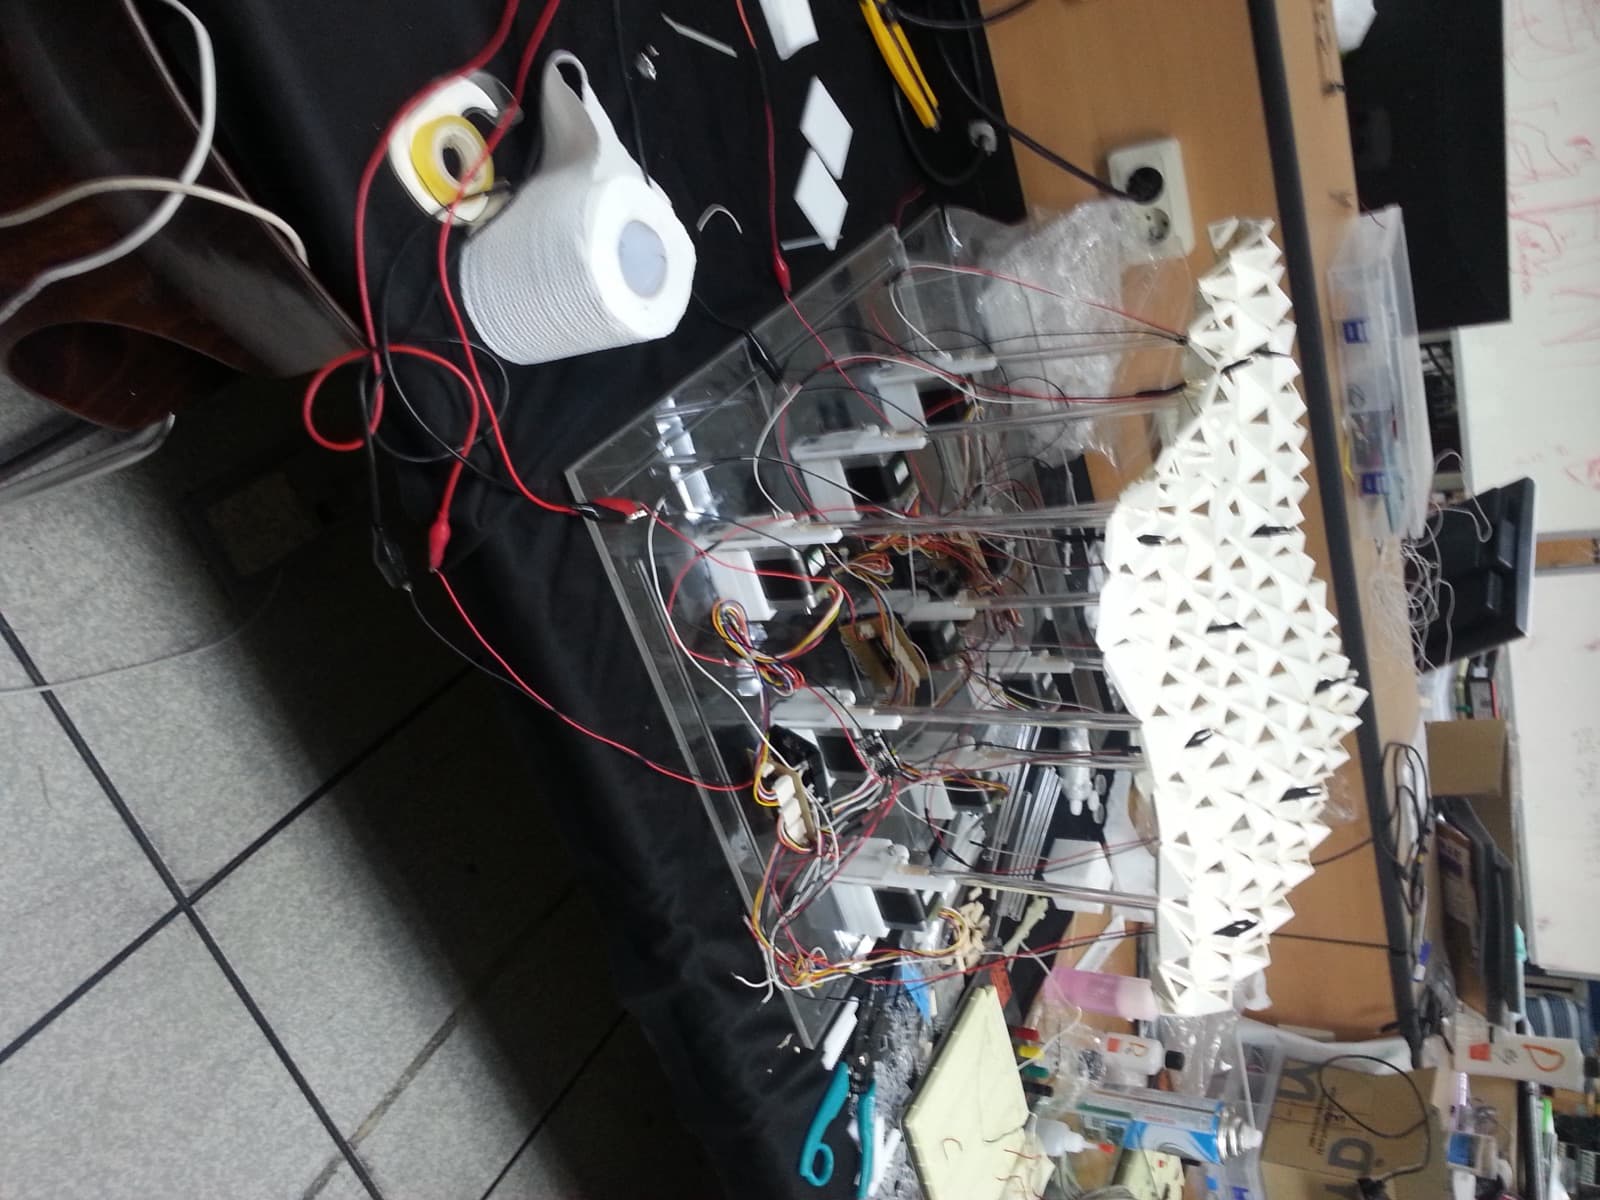
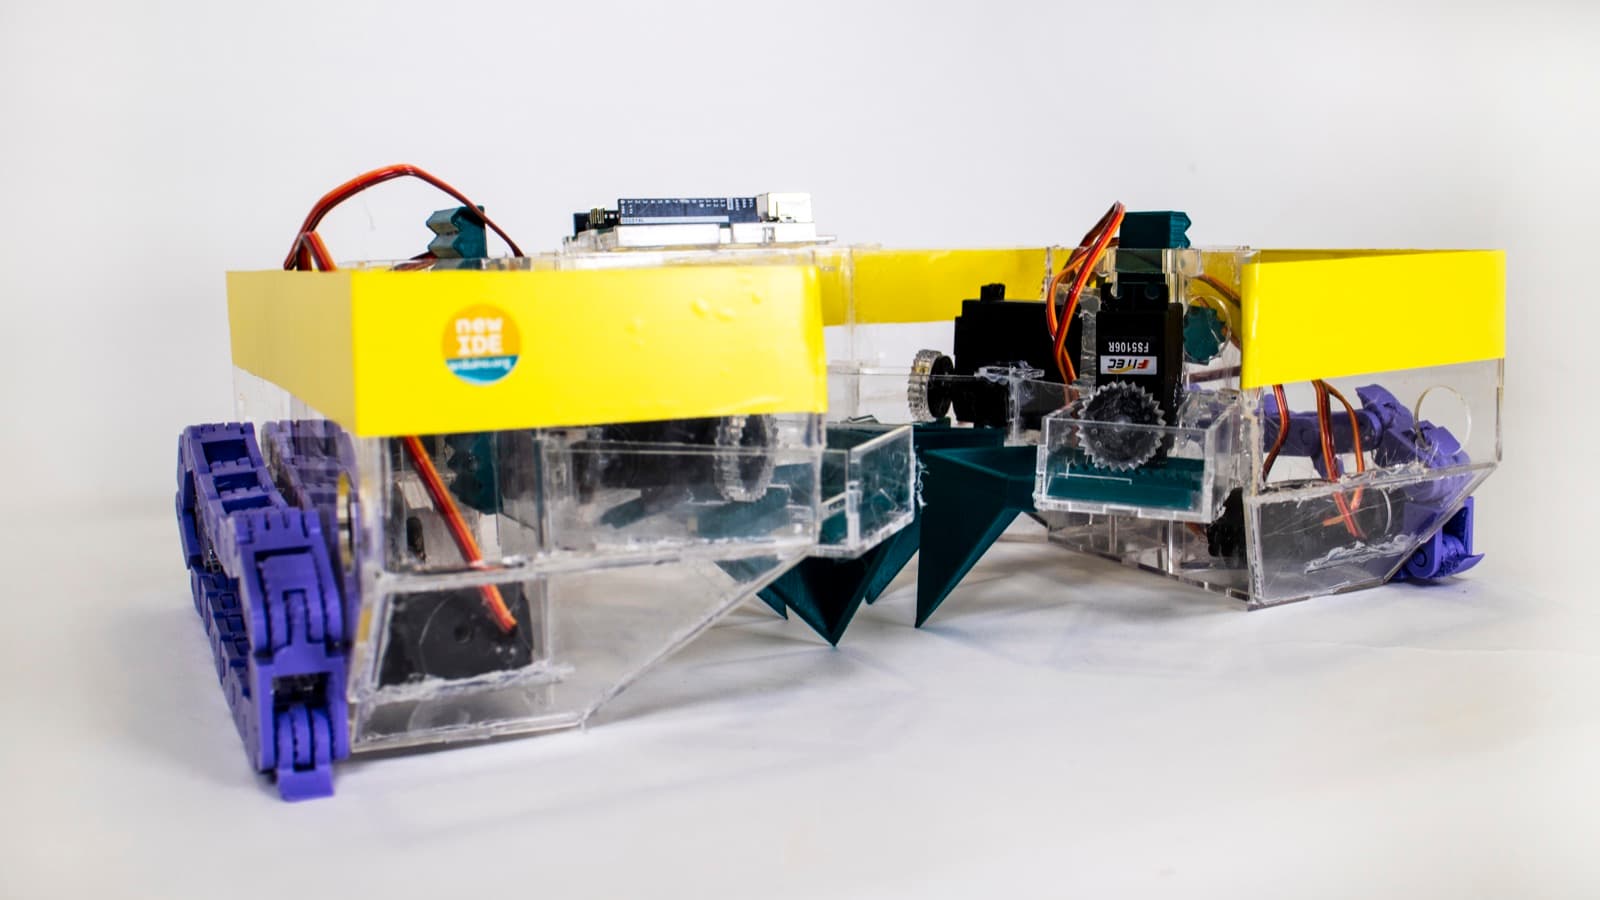
묘목 심기에 도움을 줄 Desertree의 핵심 작동원리는 묘목 심는 방법에 있다. 묘목 심는 방법이 모내기와 비슷해 보이는 것에 착안, 모내기 작업에 쓰이는 이앙기를 참고하여 개발하였다. 구체적인 설계안은 실제 사막을 고려하며 진행했는데, 사막이 주로 고운 모래로 이루어져 있다는 점에서, 땅을 팔 때 모래를 들어올리기가 아닌 밀어내는 방식을 택했다. 구동방식은 총 세단계로 이루어져 있다. 첫째는 포개어져 있는 4개의 삽을 아래로 수직이동시켜 모래를 파고들게 한다. 둘째는 이 삽을 수평이동시켜 모래를 밀어낸다. 이 두가지 과정을 통해 묘목이 들어갈 공간이 생기고, 이후 마지막 단계로 삽을 위로 수직이동시킨다. 결과적으로 수평으로 밀려났던 모래가 무너지면서, 묘목의 뿌리를 덮게 된다. 3D 프린터로 삽을 만들었고, 아크릴을 이용해 로봇의 몸체를 구성했다. 작동보드로 아두이노를 선택했고, 실제 구동모터에 명령을 내리는 역할을 한다.