HEXAPOD
- Year
- 20142007–2014
- Team
- 박동훈
#Walking robot#3D printing
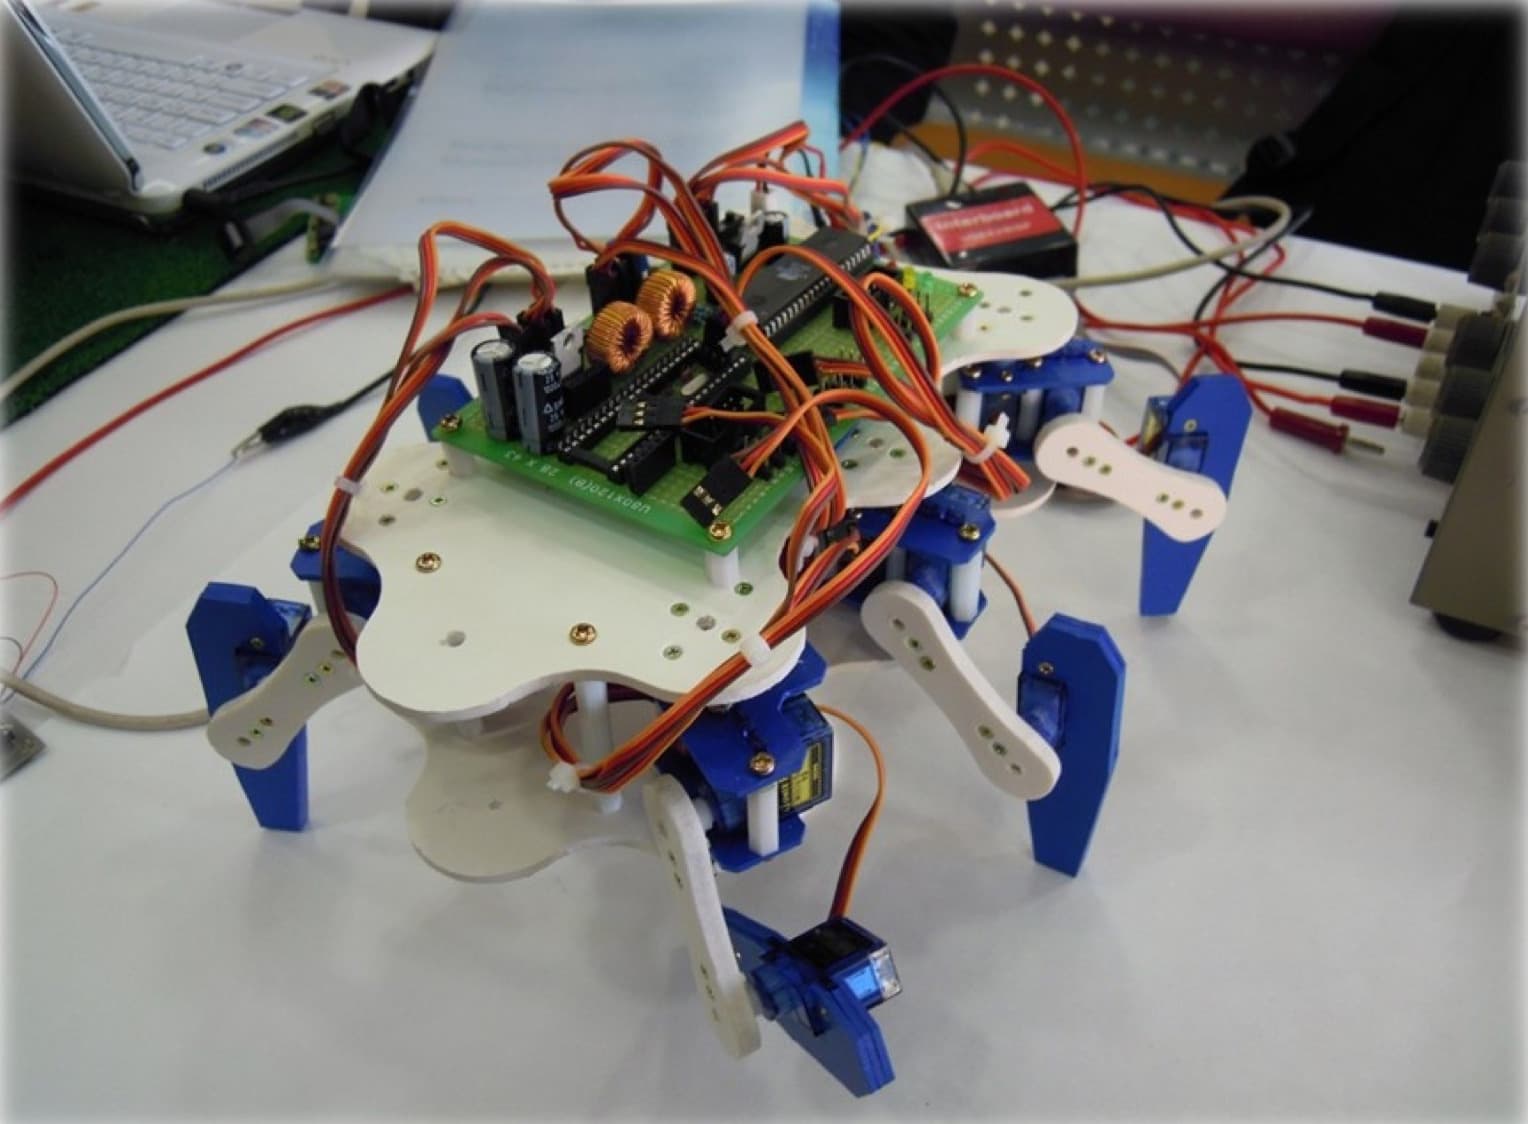
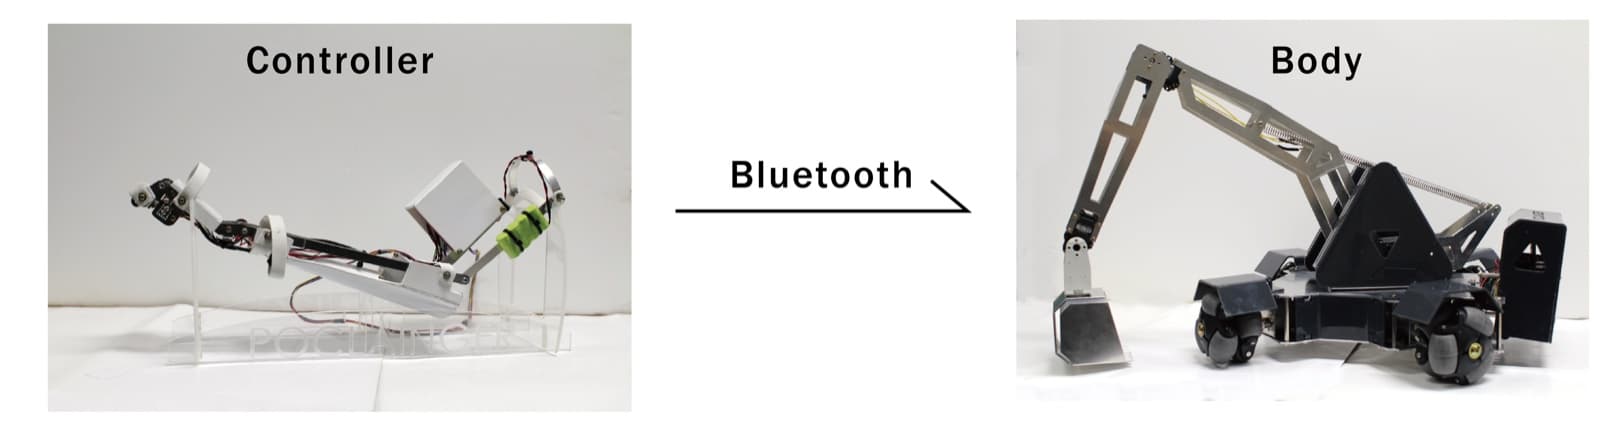
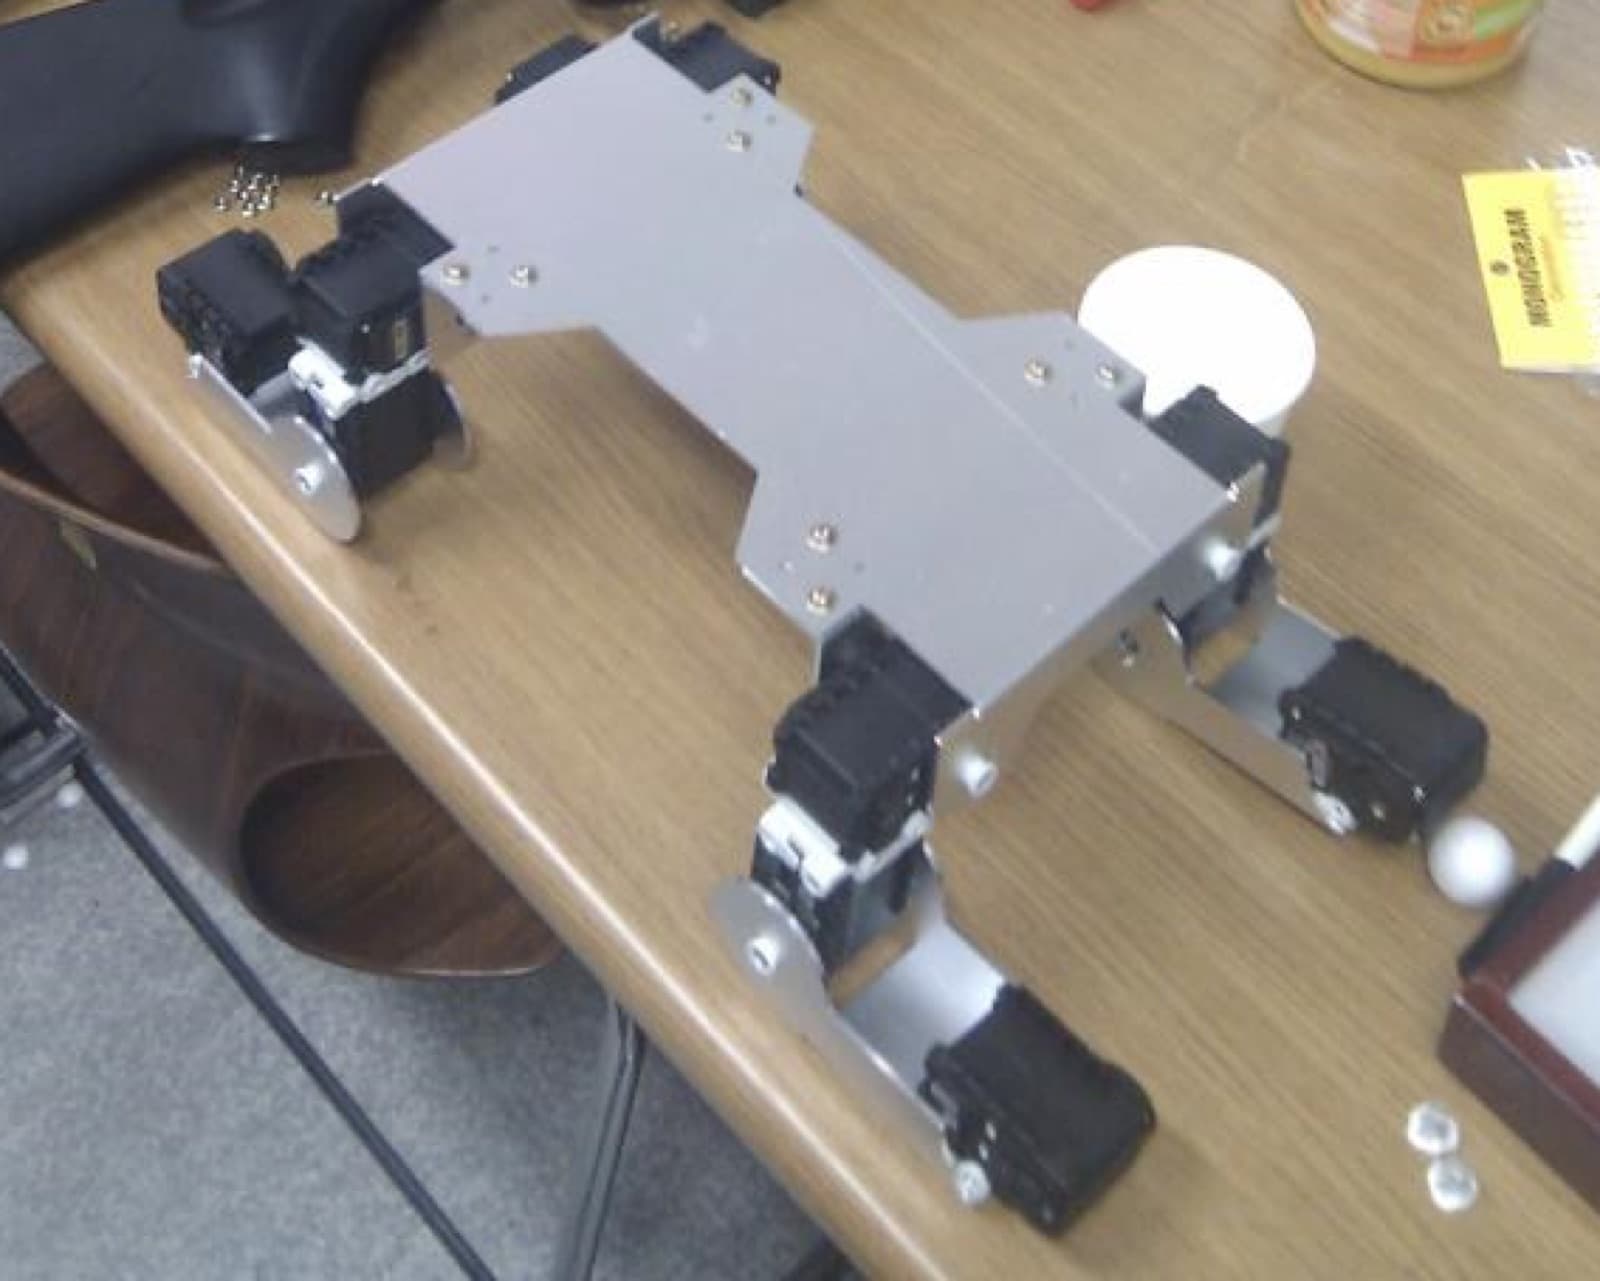
전기적인 구동을 위한 파트를 제외하고는 전부 3D 프린터를 이용해 만들어졌다. HEXAPOD의 하드웨어는 오픈소스로 공개되어있는 3D Model 자료를 수정하여 만들었다. 또한 블루투스를 이용해 컴퓨터에서 제어신호를 받는다. 각 다리 당 세 개씩 총 18개의 서보모터를 동시에 제어하여 보행하는 프로그램을 컴퓨터에서 Processing Framework를 이용하여 작성하였다.