Hexapod 2.0
- Year
- 2016
- Team
- 박동훈
#Walking robot#Independent research
Concept과 개발목표
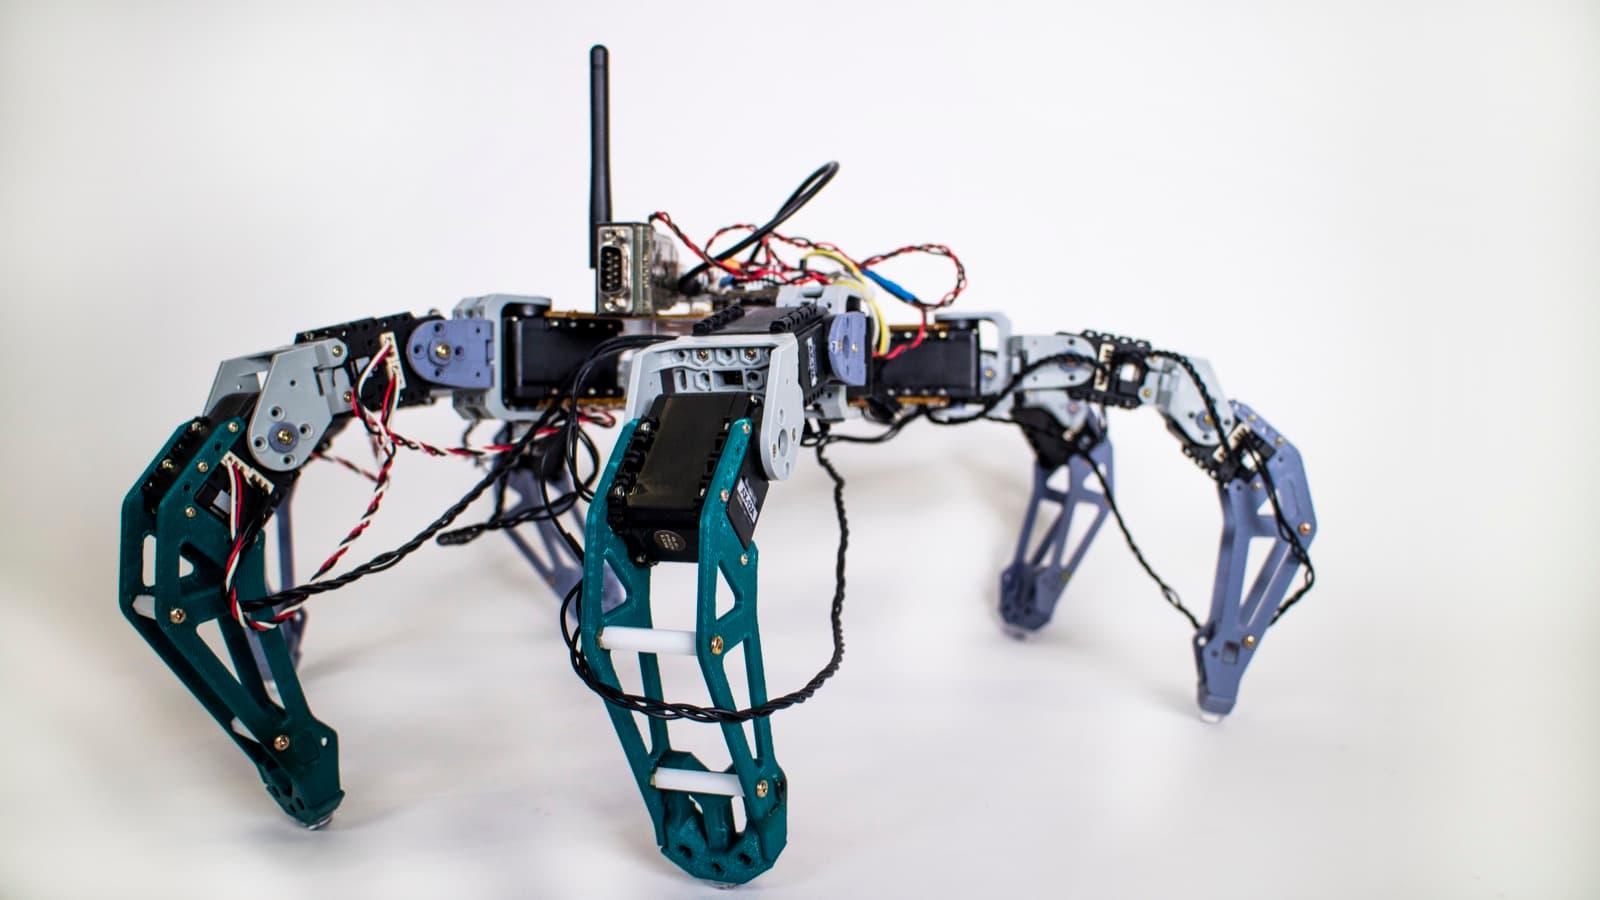
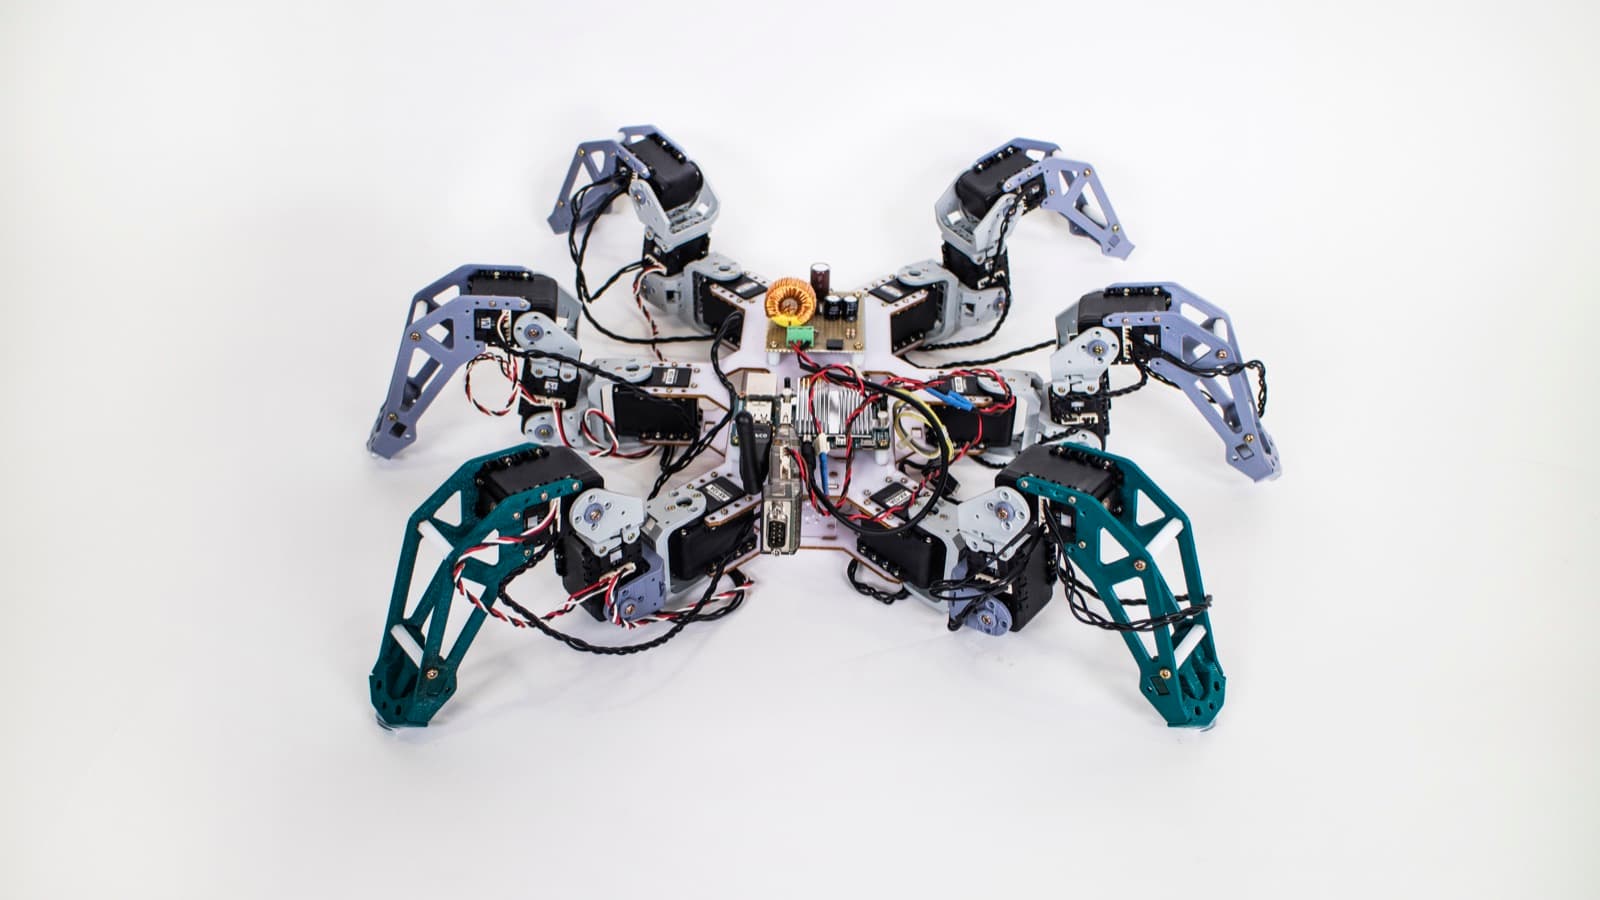
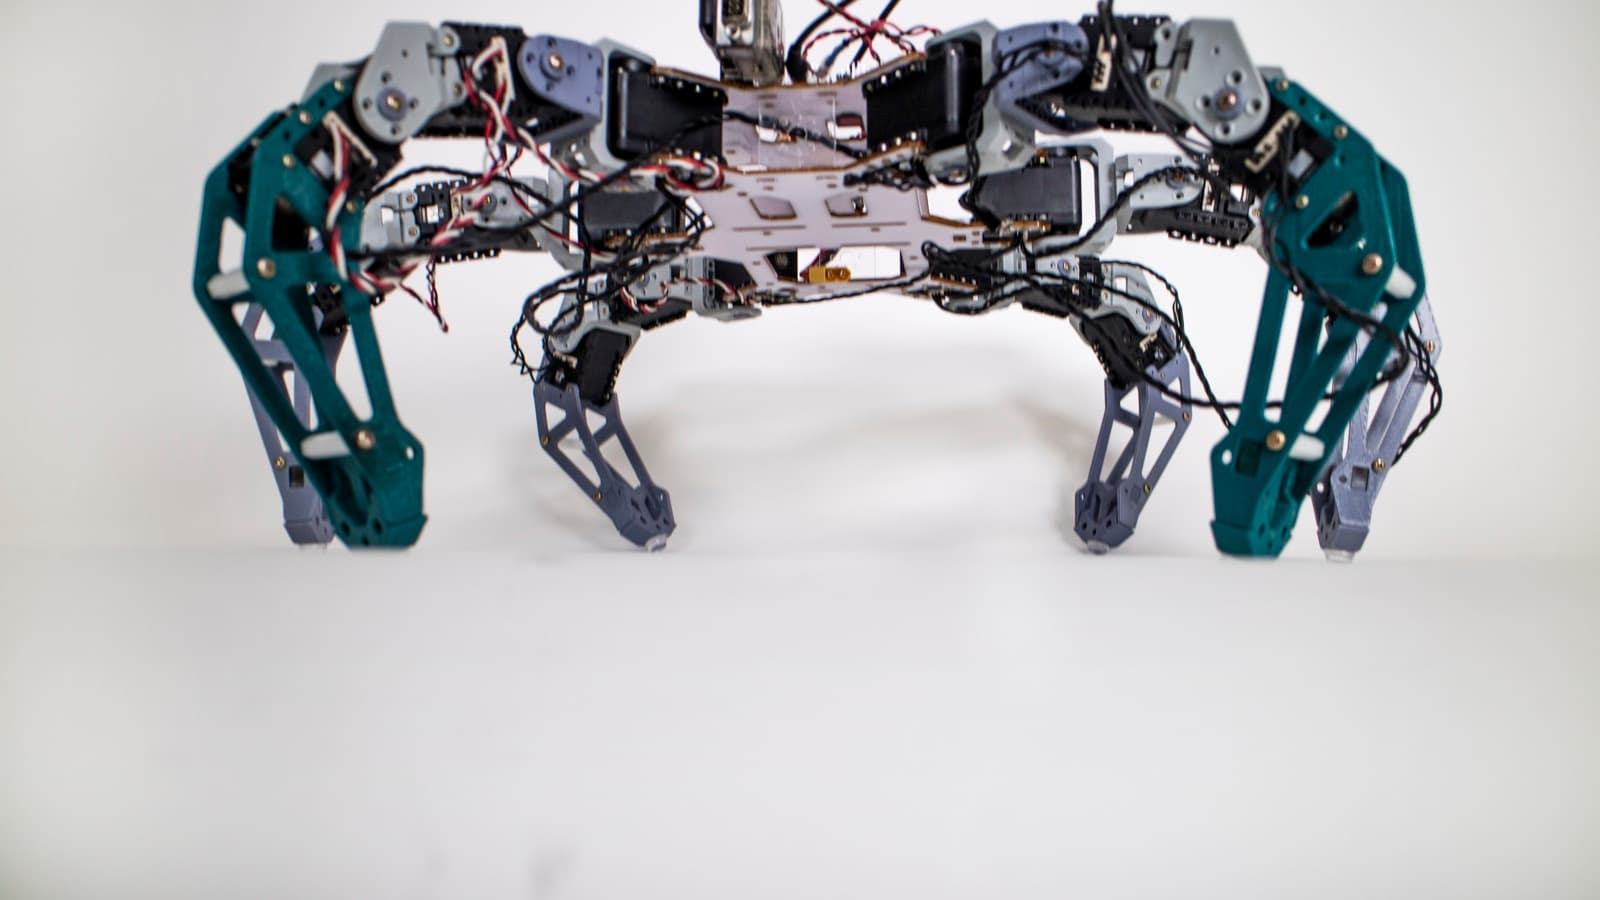
생동(生動), 살아 움직임. Hexapod 2.0은 로봇으로서 '살아 움직임'을 담아낸 작품이다. 새로운 하드웨어 구조를 채용하여 전작인 Hexapod 1.0에 비해 매우 이상적인 움직임과 완성도 높은 시스템을 설계했으며, 결과적으로 매우 자연스럽게 움직이는 다족 로봇이 탄생하였다.
개발
일반적인 6족 보행 로봇이 가지고 있는 구조를 3D 프린터를 이용해 구현했으며, 세부적인 하드웨어 설계의 경우 phantom X 라는 오픈소스 6족 보행 로봇 설계도를 참고하여 Hexapod 2.0에 적용하였다. Hexapod 1.0에 비하여 경량화를 통해 Idle 상태의 전류 소모를 최소화 시켰고, 보다 이상적이고 자연스러운 움직임을 구현하는데 초점을 맞추어 프로그램을 제작하였다. ROS Framework가 통신, Inverse Kinematics, Actuator 제어 및 Hexapod 2.0 프로그램 구축 상당 부분에 사용되었고, 통신은 Wi-Fi를 기반으로 구성하였다. 관절파트의 경우 DYNAMIXEL을 사용해 각 부위의 각도 정보, 전류 사용량을 프로그램이 피드백 받도록 하였다. 이를 기반으로 보행제어를 하며, 보행 시 필요한 관절 각도 계산을 위해서는 3자유도 다리에 대한 Inverse Kinematics 계산을 수행한다. 각 다리의 최종 위치에 대해 궤도를 만들어내고, 그 궤도에 대한 관절 각도를 계산하여 모터에 동작을 명령하는 구조이다.
Hexapod 2.0에 들어가는 이동명령의 종류는 두가지로, 직선방향으로의 직진속도와 반시계 방향으로의 회전속도이다. 이 두가지 종류의 명령을 조합해 Hexapod 2.0은 다음 발을 내딛을 지점을 실시간으로 계산해낸다. 해당 이동명령은 Hexapod 2.0의 ssh에 접속해서 cli를 통해 직접 내릴 수도 있고, Hexapod 2.0에서 구동되는 웹서버를 통해 간접적으로 내릴 수도 있다. 실시간 Inverse kinematics 및 웹서버 기능을 충분히 감당할 수 있도록 하기 위하여 메인 프로세서가 Exynos 4412인 Odroid u3 리눅스 보드를 사용하였다.