LEAM
- Year
- 2017
- Result
- Encouragement, URP
- Team
- 안서기, 장현세, 임건호, 정종혁
#URP#Exoskeleton#Artificial muscle
Concept과 개발목표
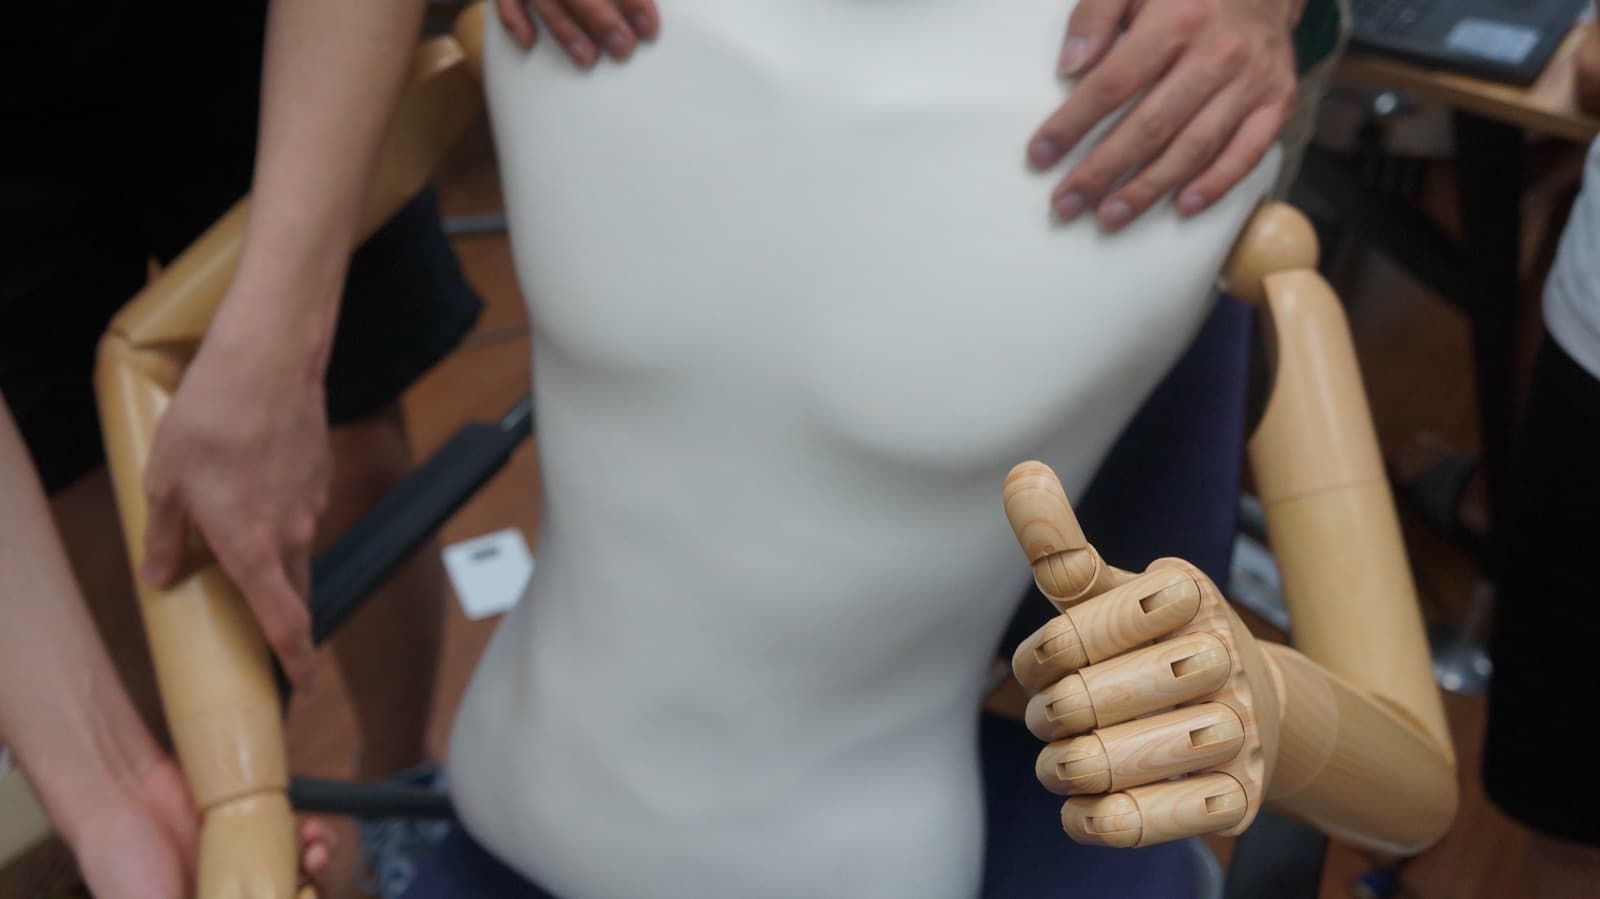
LEAM 프로젝트는 인공 근육 구현을 통해 인간의 관절 운동을 보조해주는 외골격을 개발하는 프로젝트이다. “왜 일반적인 외골격들은 단단한 재질의 선형, 원형 액추에이터만을 사용할까?”, “가볍고, 유연한 액추에이터를 사용하여 외골격을 개발할 수는 없을까?”라는 질문으로 시작했다. MIT의 Open Access Articles 중 ‘Simple and strong: twisted silver painted nylon artificial muscle actuated by Joule heating’에서 구체적인 아이디어 구상에 대한 영감을 얻어 진행했다. LEAM 프로젝트의 개발 목표는 프로젝트에서 개발한 인공 근육으로 마네킹의 팔을 움직이는 것이다.
중점개발
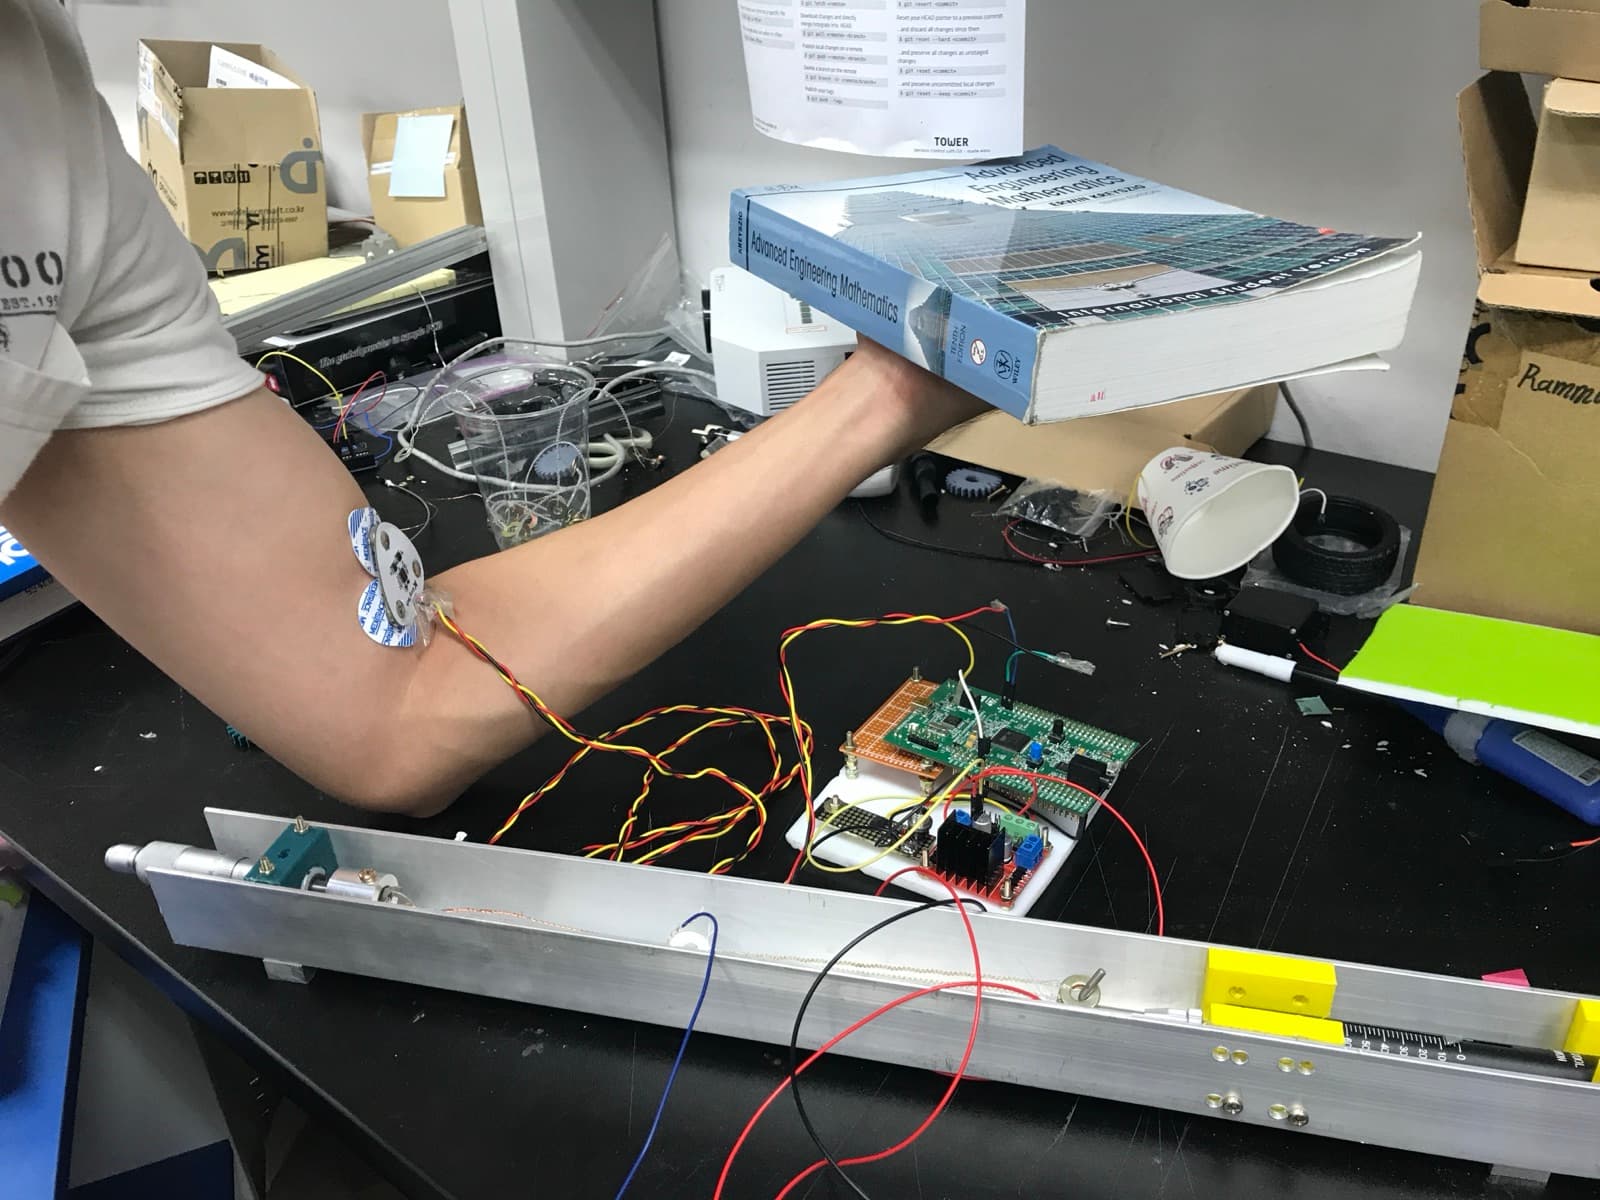
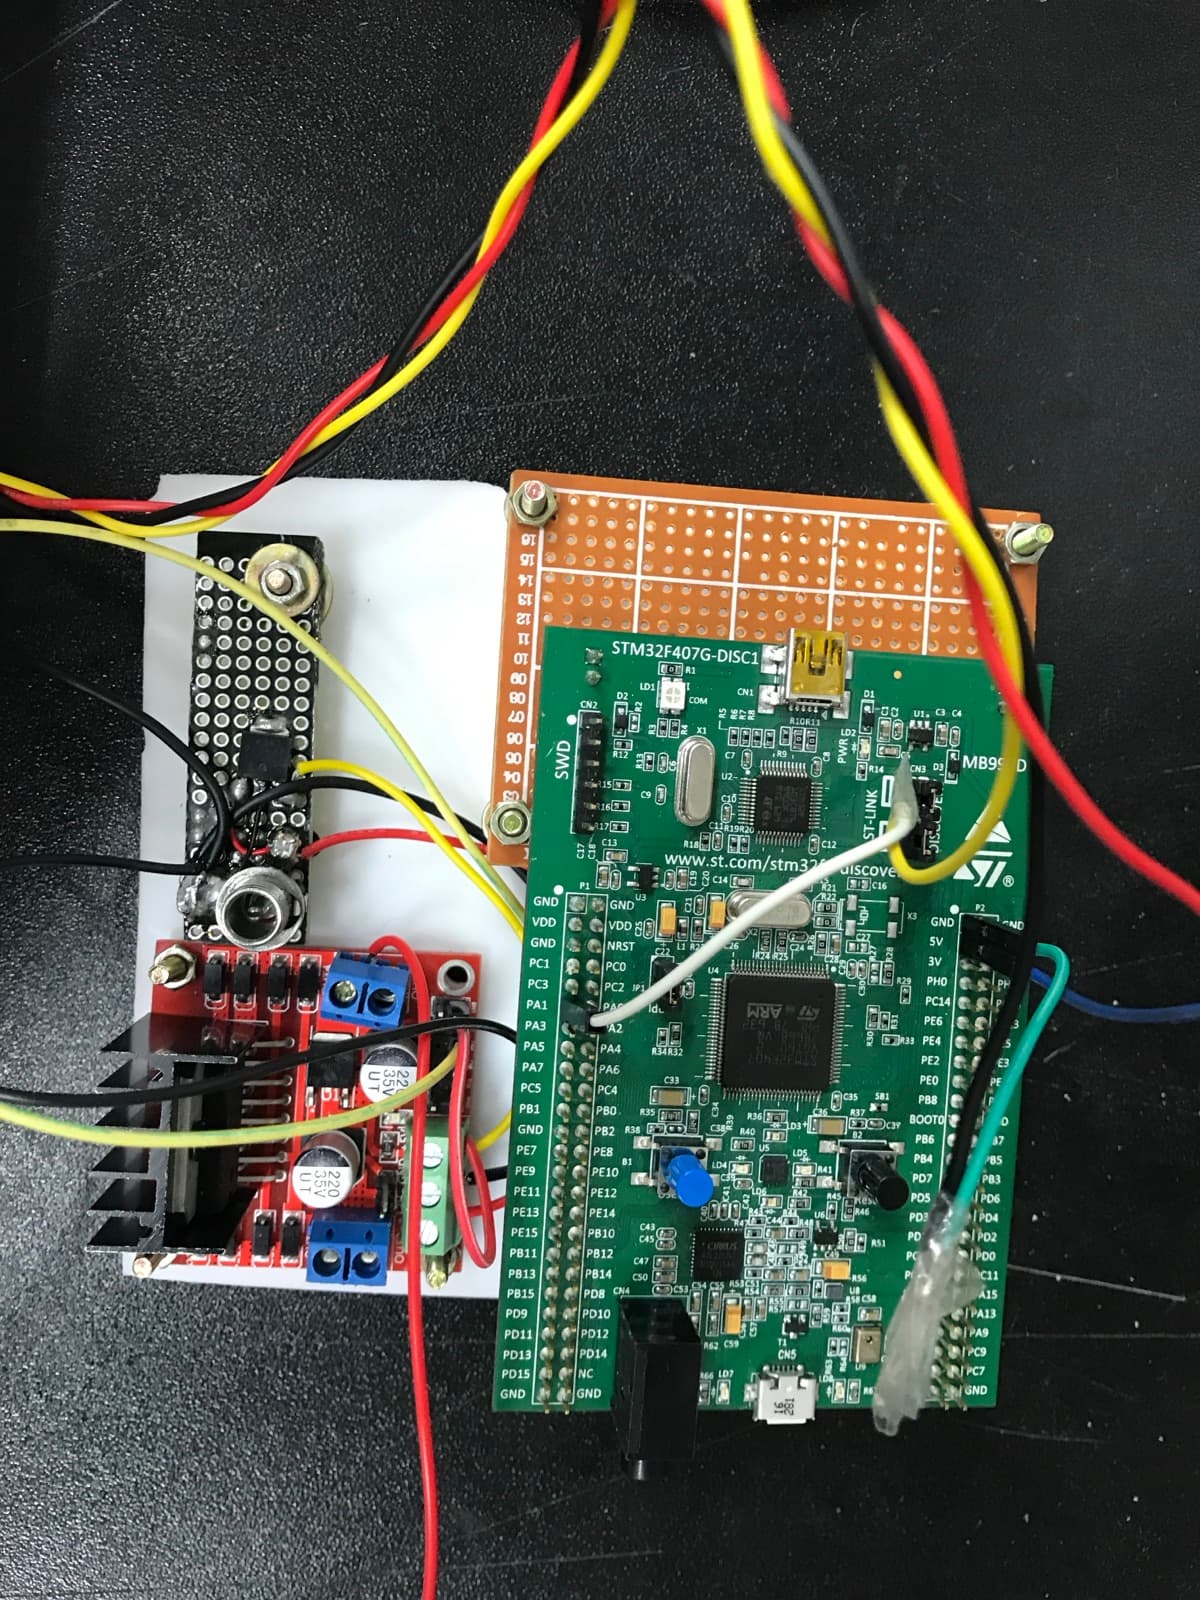
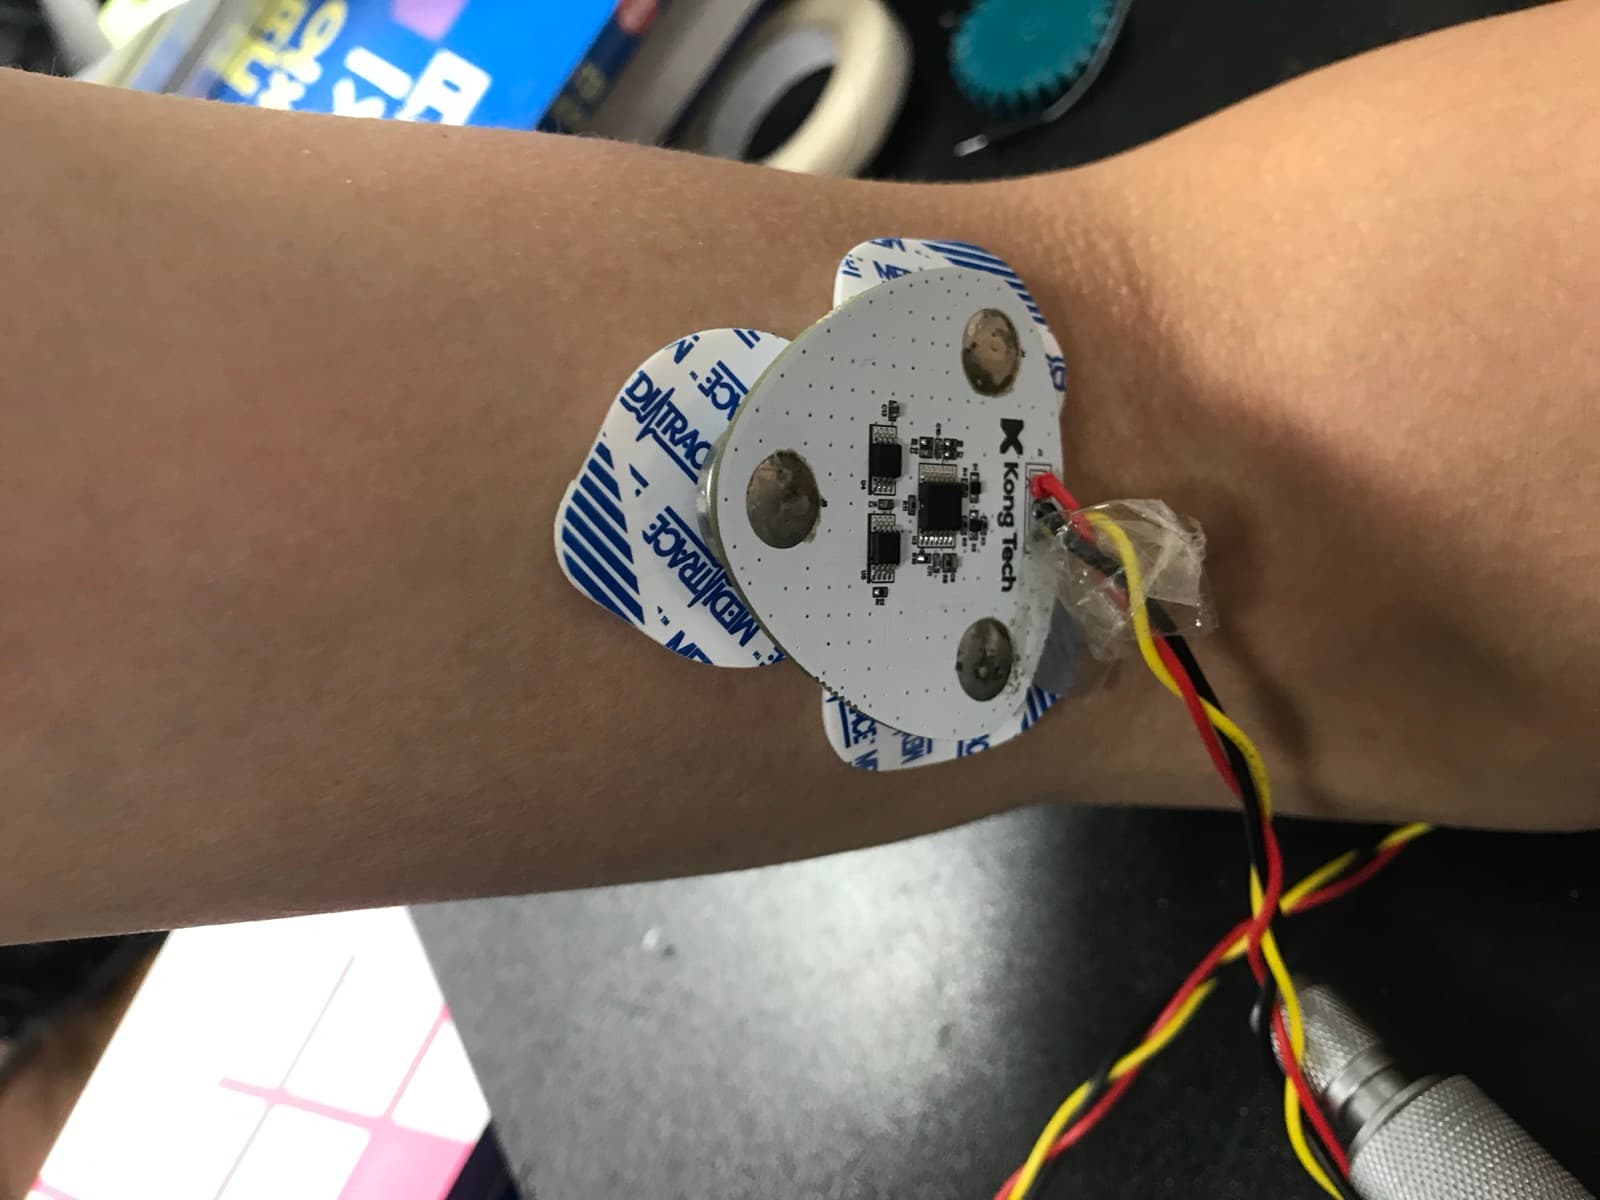
LEAM의 전반적인 작동원리는 아래와 같다. EMG(Electromyography, 근전도 검사) 센서를 이용해 골격근에서 발생하는 전기신호를 읽어 들이고, 이를 MCU(Micro Controller Unit)로 전달한다. 해당 전기신호로부터 착용자의 골격근 운동 정보를 해석하고, 외골격의 인공 근육이 착용자의 운동을 보조하도록 필요한 양의 전류를 인공 근육 유닛에 흘려보낸다.
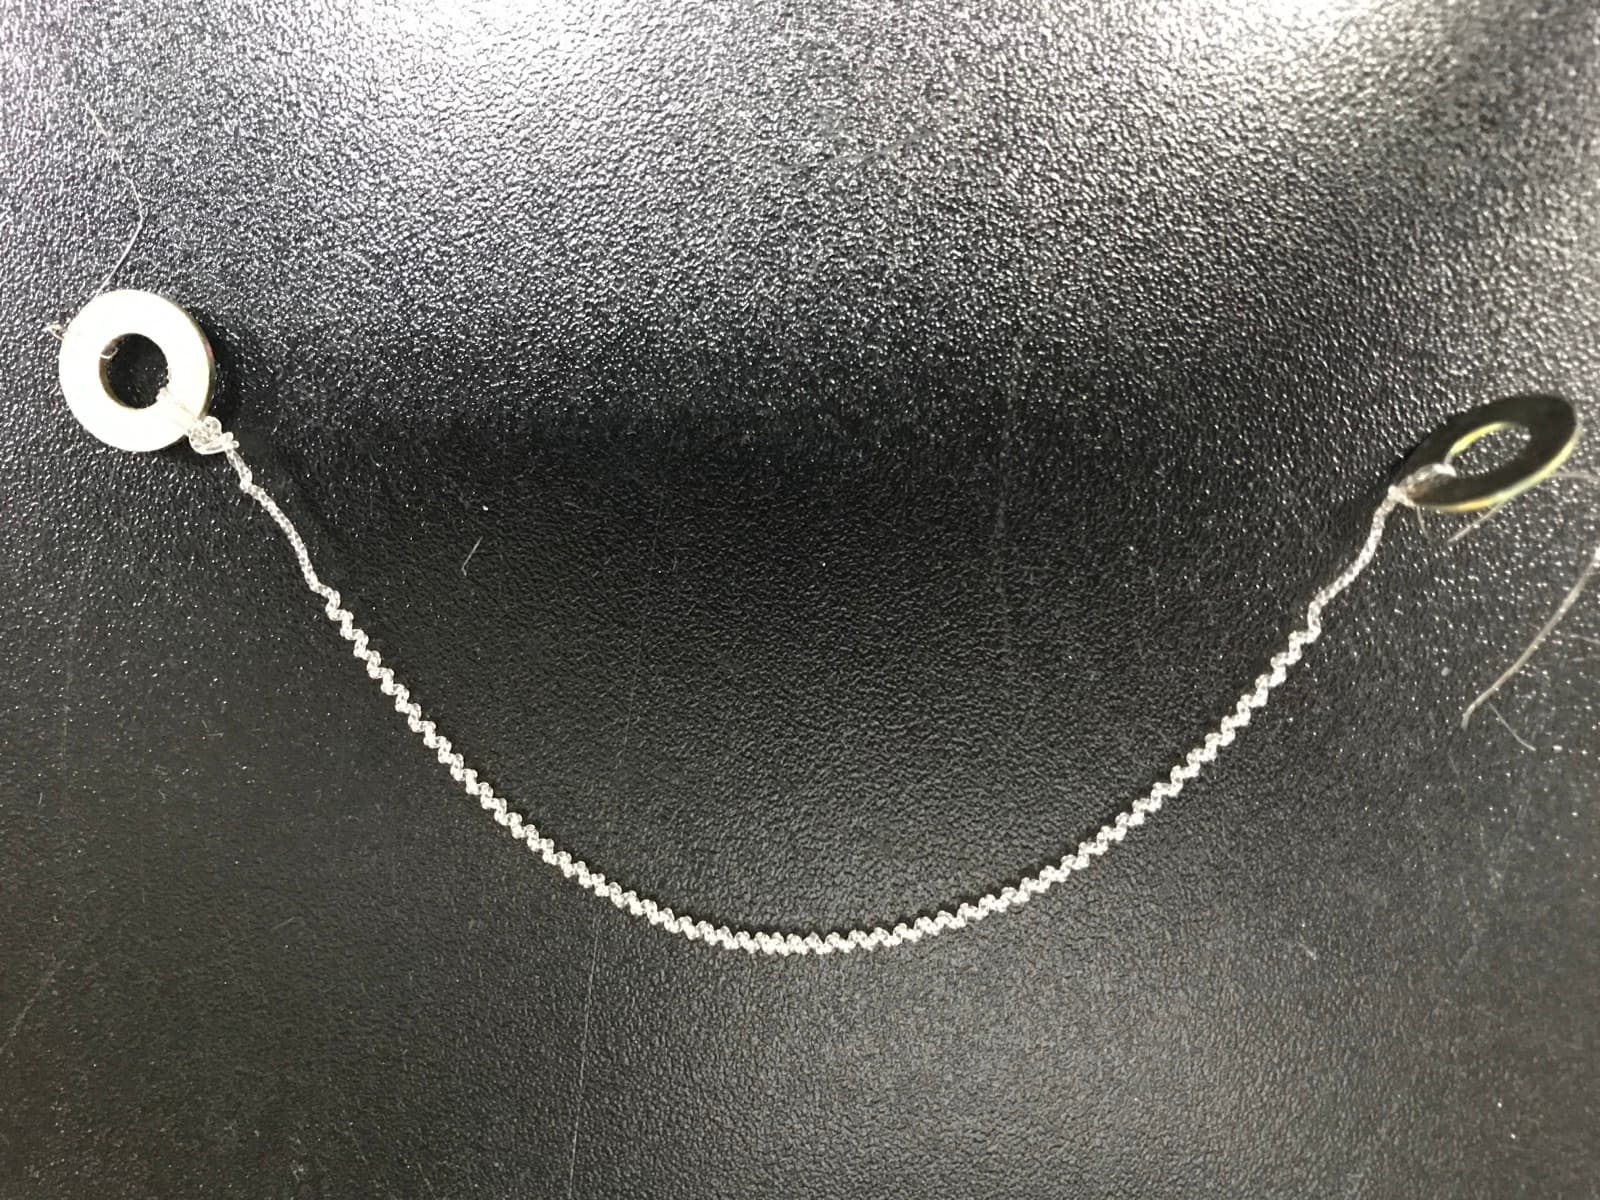
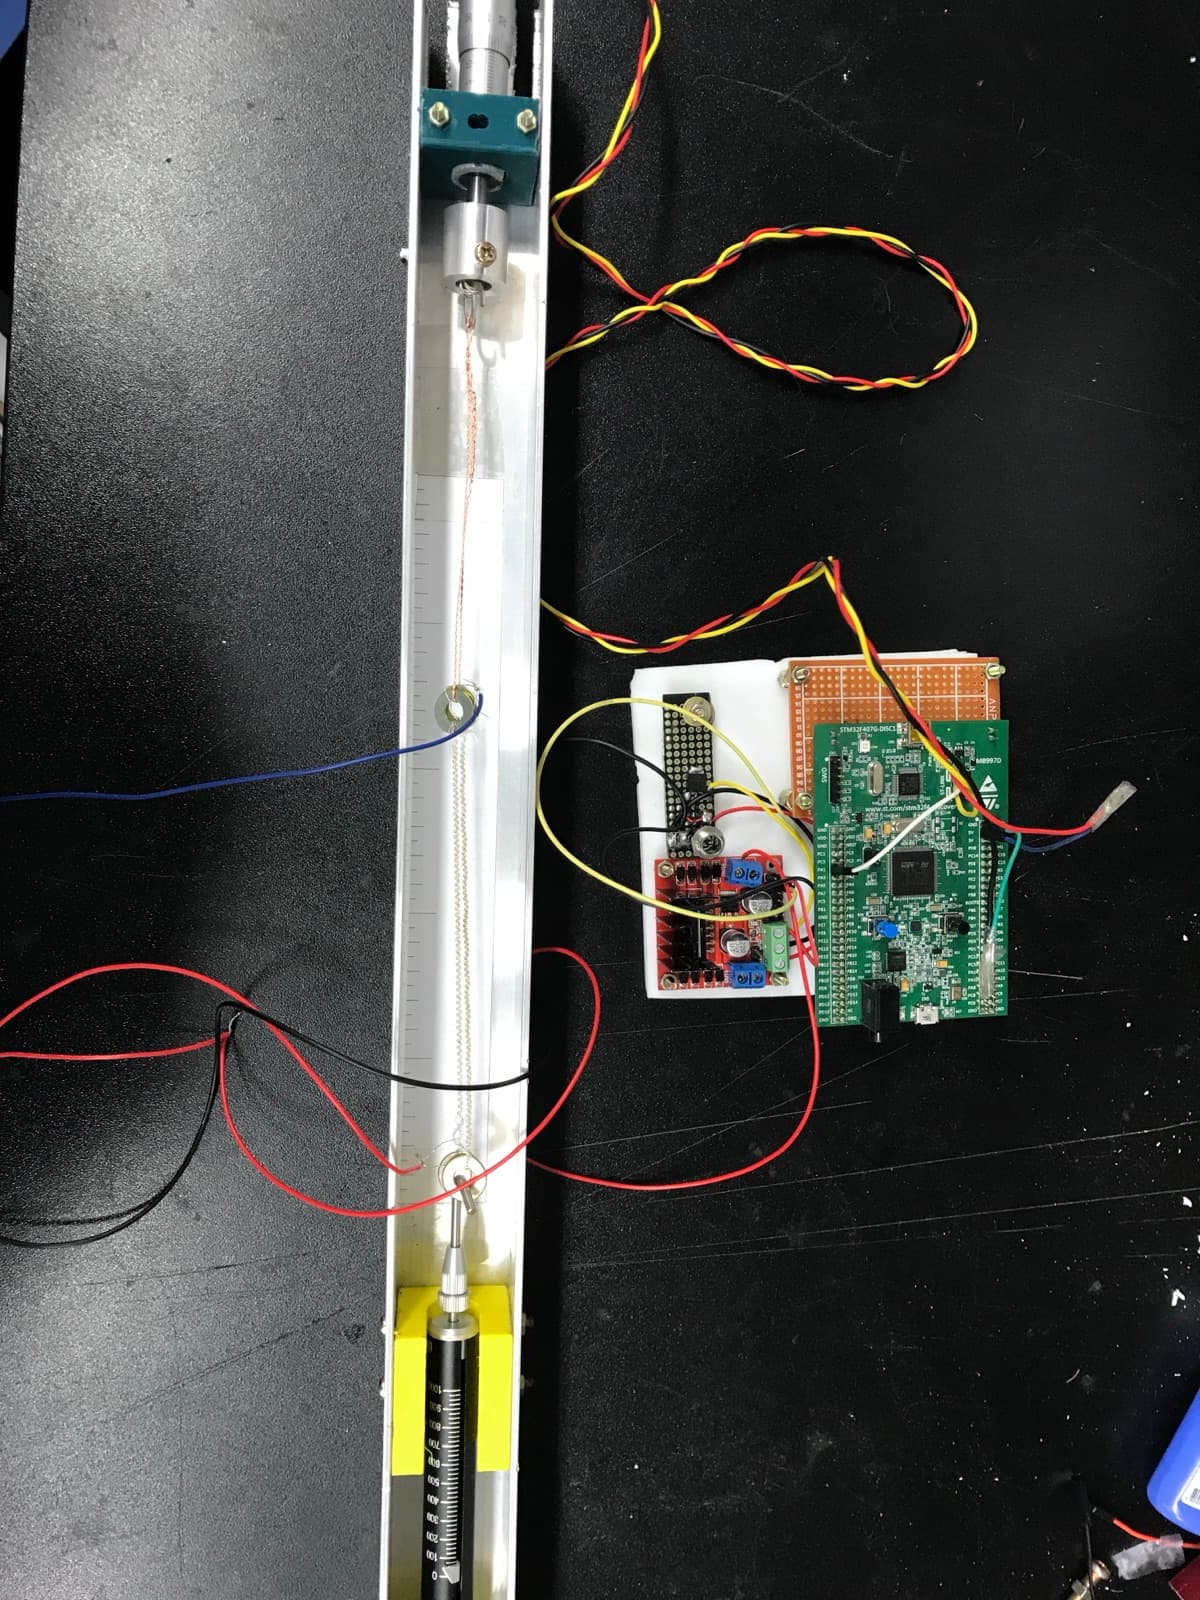
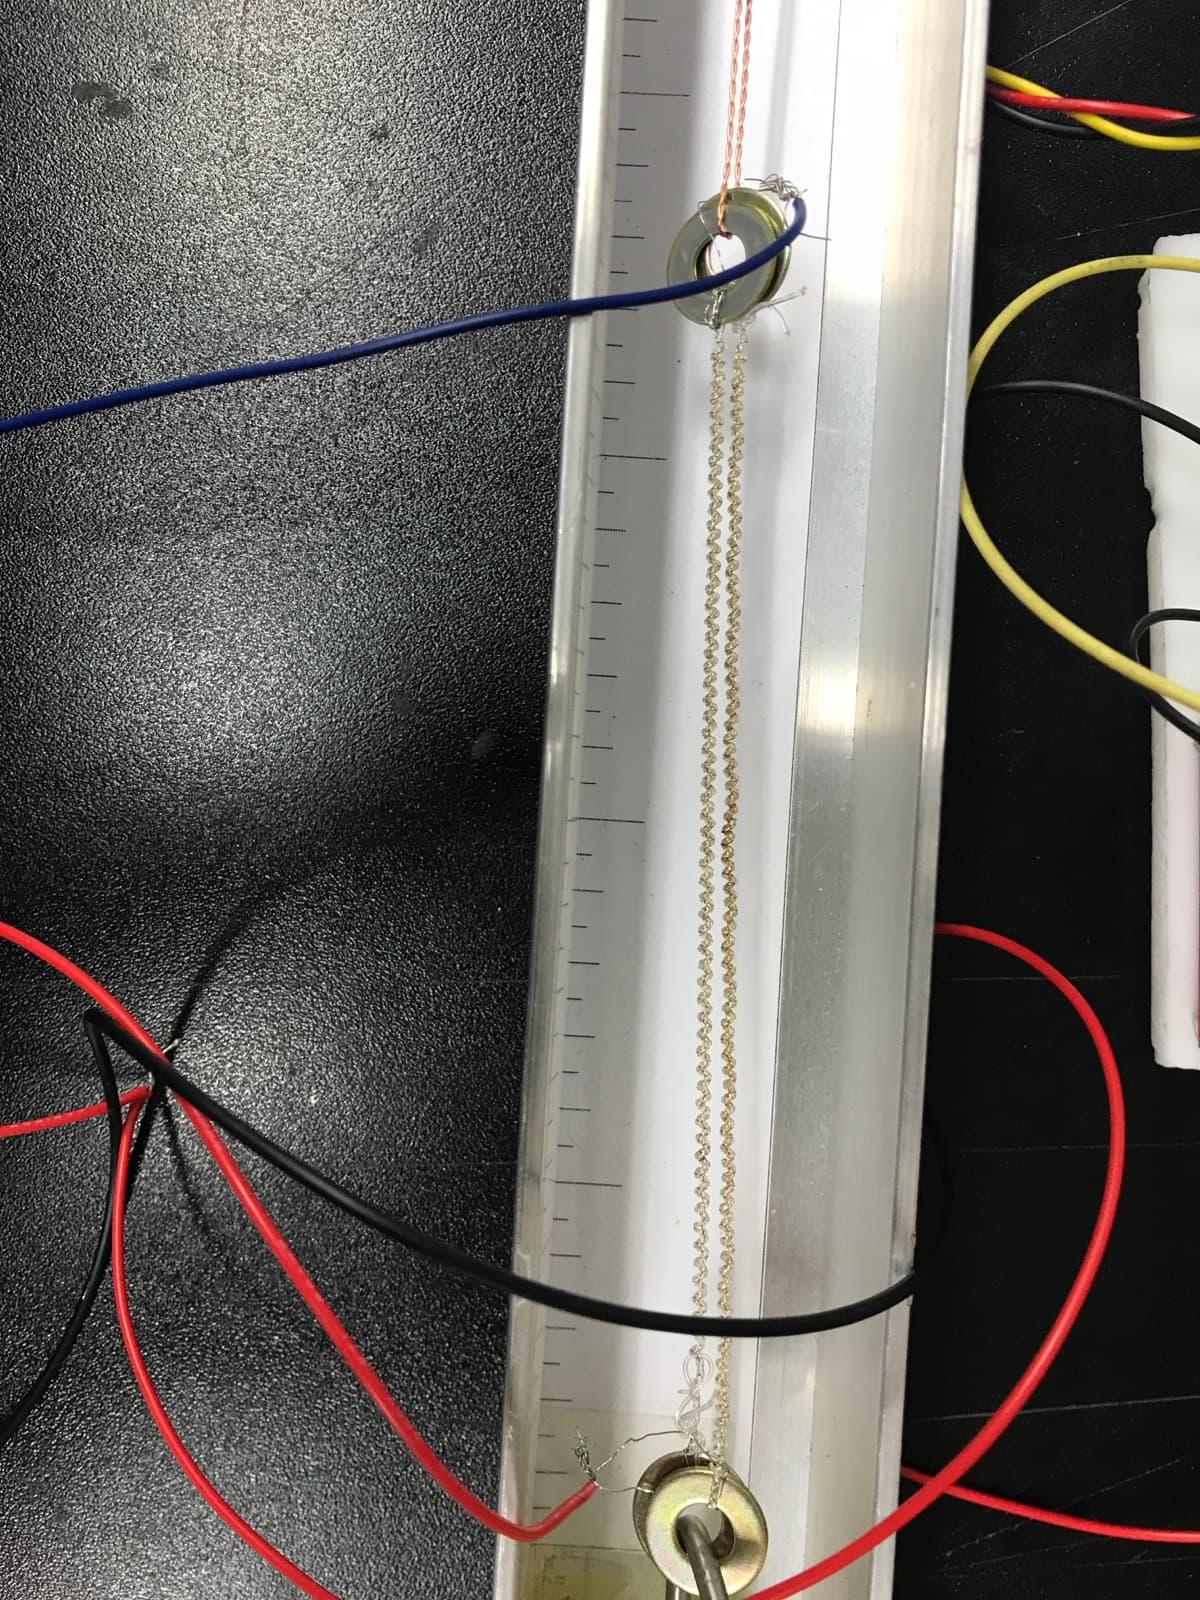
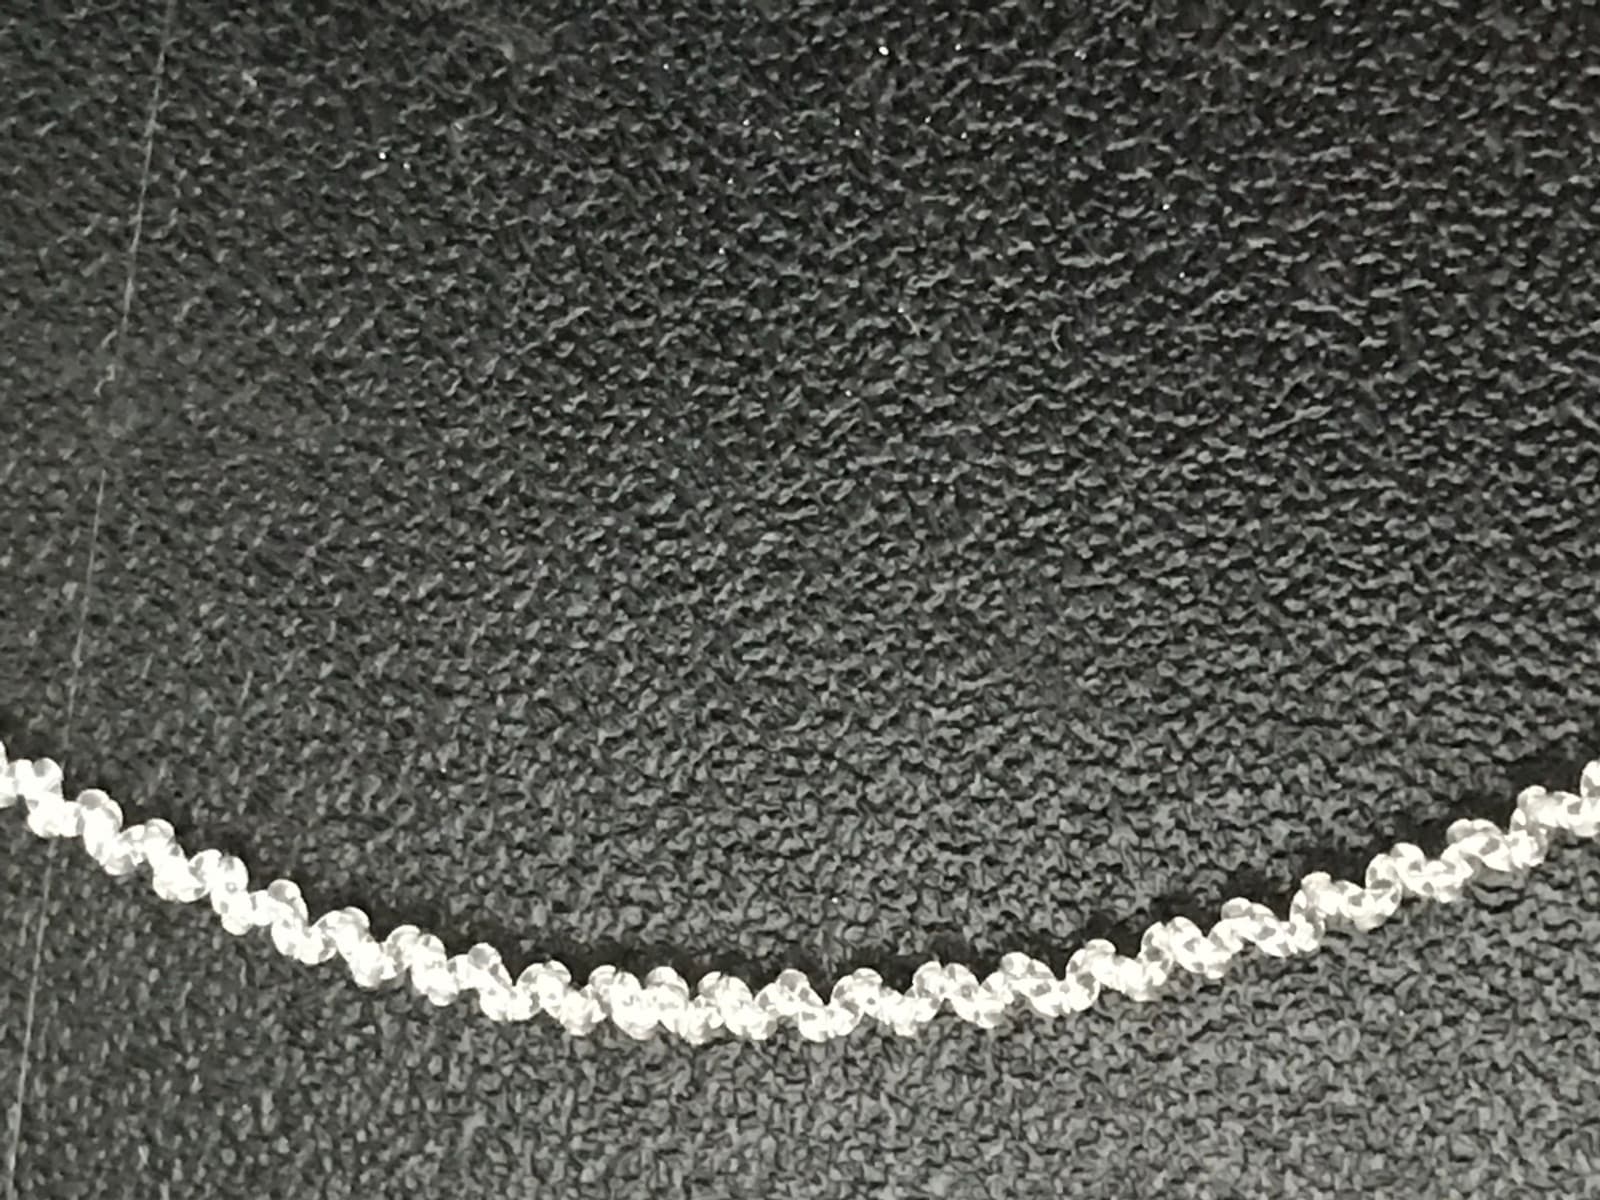
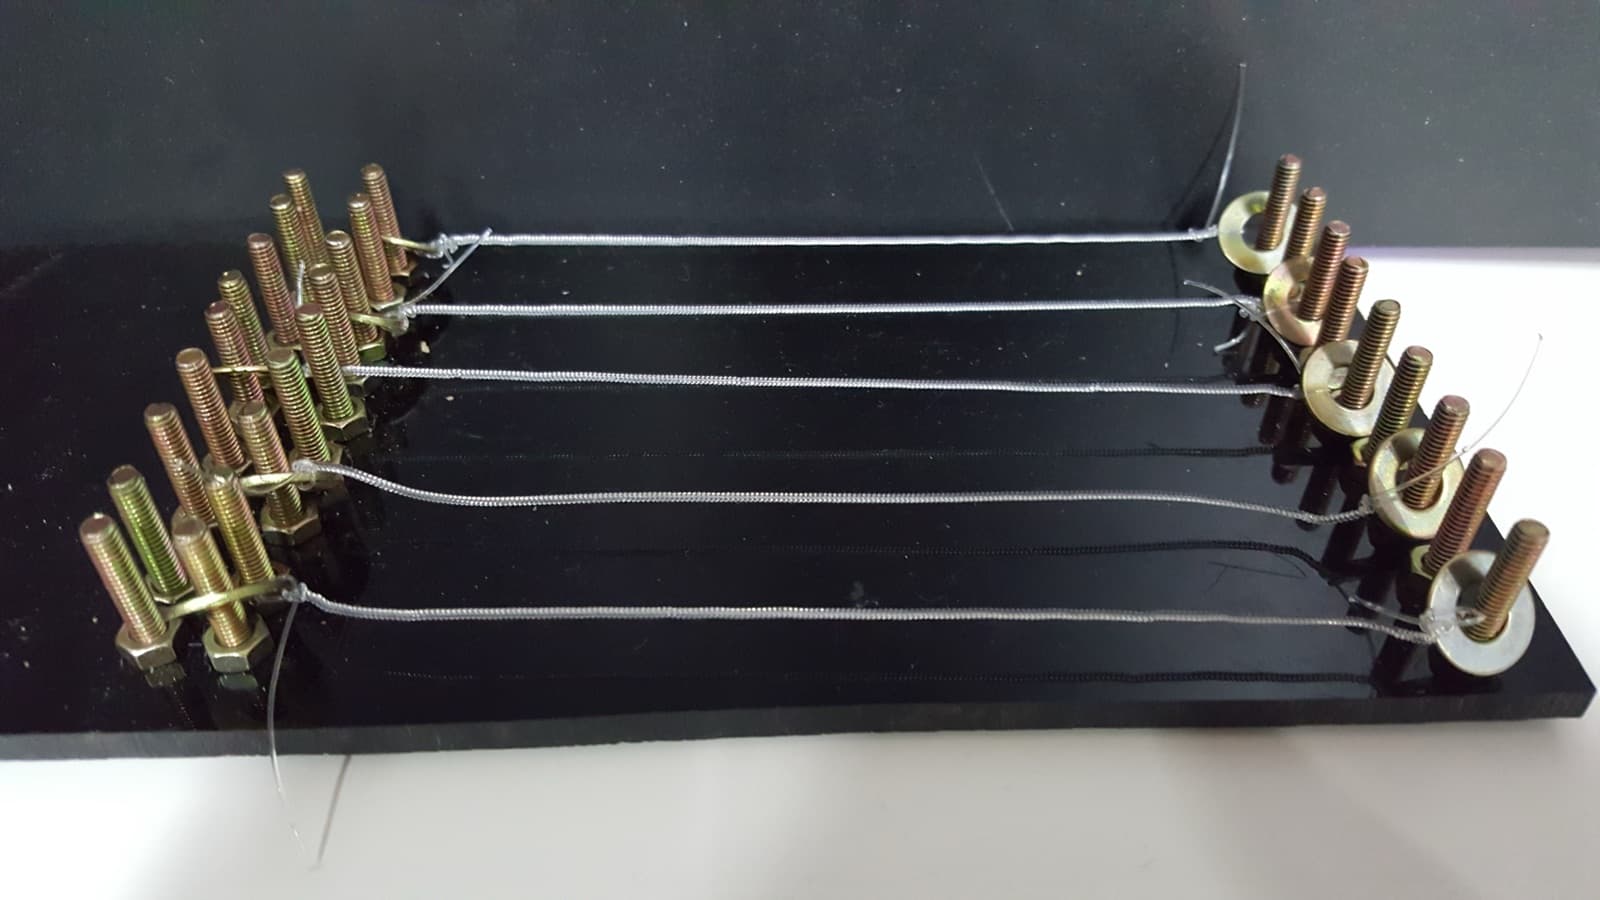
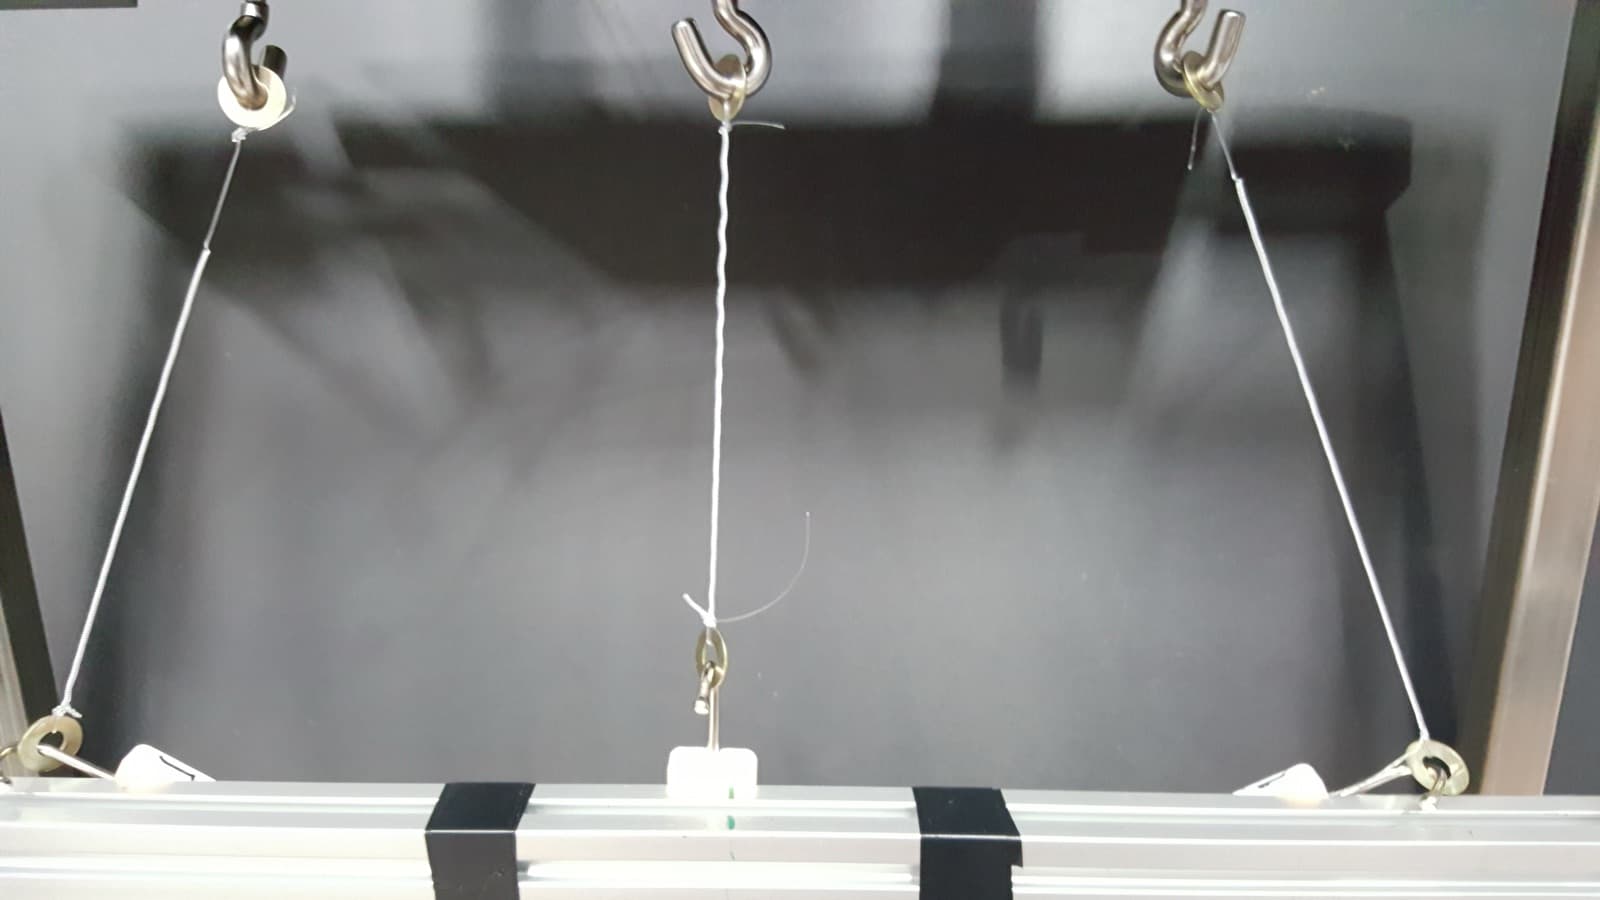
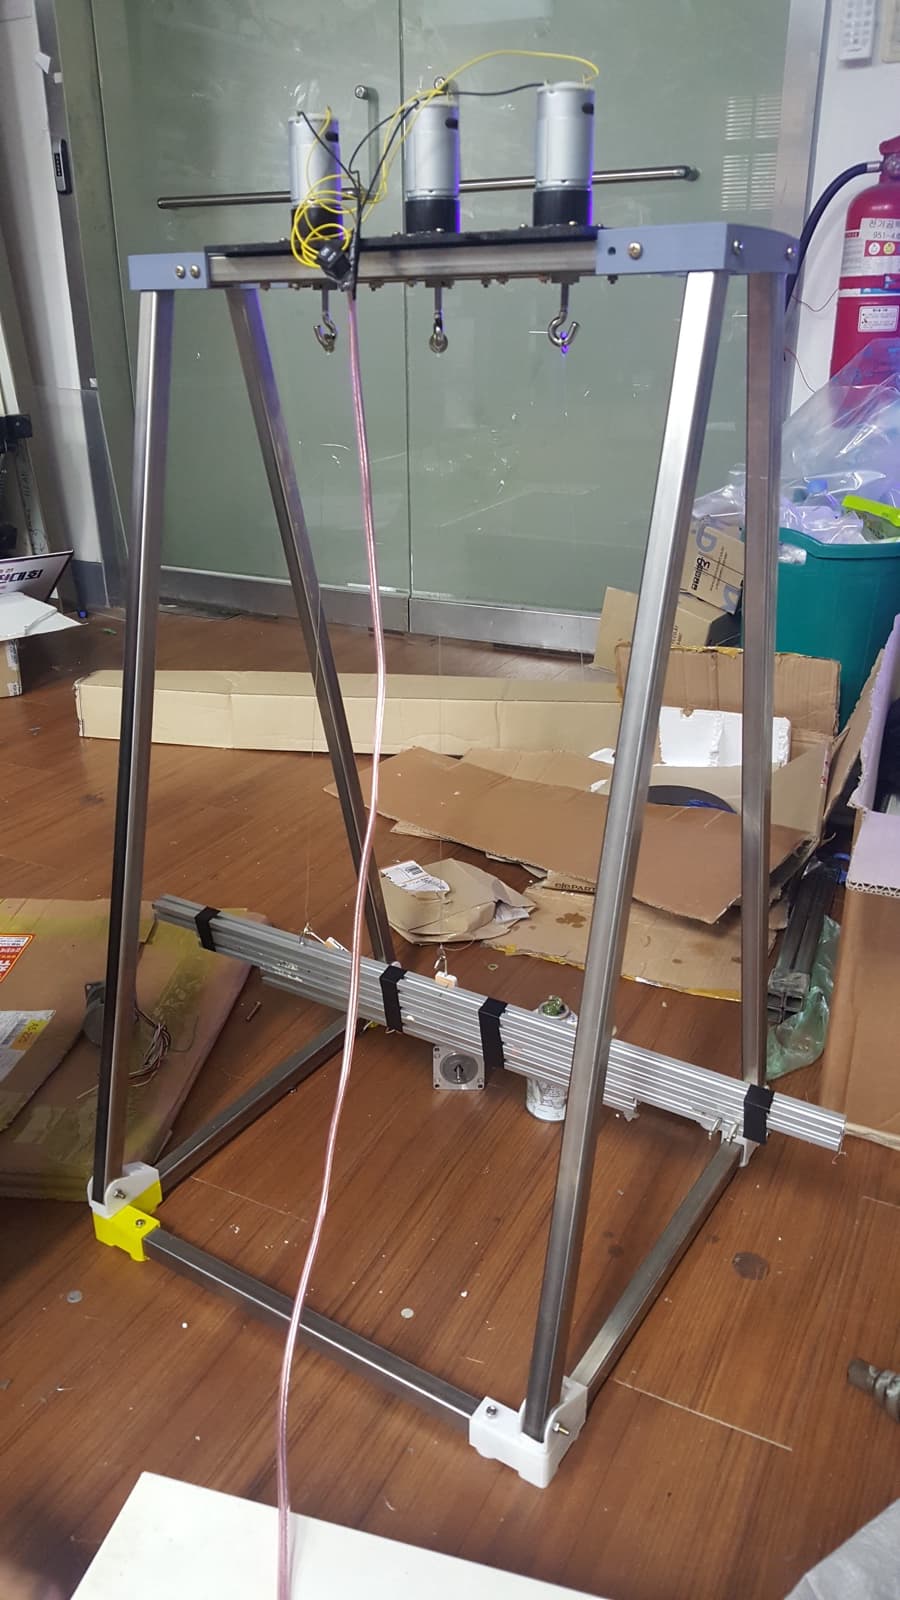
가볍고, 유연한 운동보조 외골격 개발을 위해 인공 근육 유닛은 일반적인 모터가 아닌, 인간의 근육 동작 방식을 모방하여 제작하였다. 0.25mm 지름의 나일론 실을 DC 모터를 이용하여 꼰 뒤, 전도성 도포제(은, 구리 성분)을 뿌린 다음 말려 인공 근육 유닛을 위한 기본 근육섬유를 만든다. 기본 근육섬유 두 가닥을 다시 꼬아 단위 근육섬유를 만든다. 제작된 단위 근육섬유에 적당한 전류를 흘려 열을 발생시키면, 근수축과 유사한 수축성 동작을 유도한다.
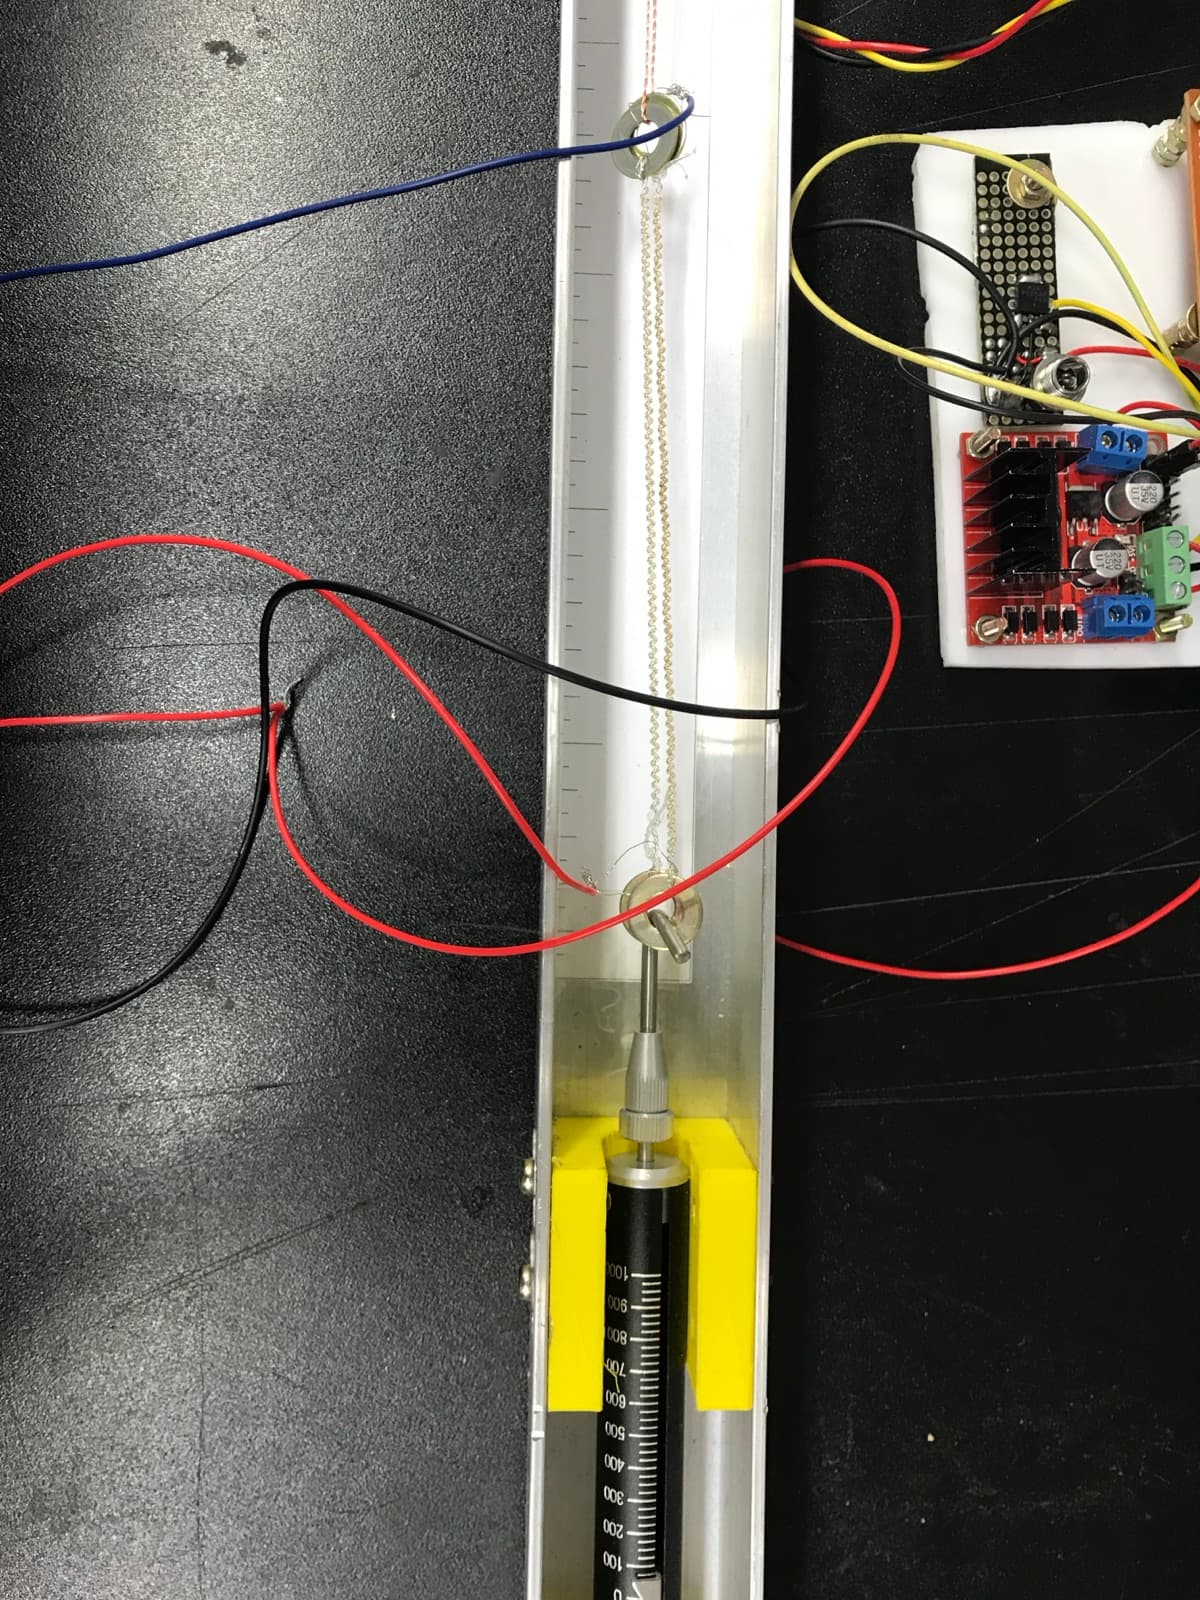
EMG 센서로부터 측정되는 전기신호를 착용자의 골격근 운동 정보로 해석하기 위해서는 전기신호와 실제 팔 동작과의 관계성을 확보해야 한다. LEAM 프로젝트팀은 EMG 센서와 엔코더를 팔, 어깨 관절 등에 부착해 관계 데이터를 수집했고, 실험적으로 EMG 센서 신호와 실제 팔 동작과의 관계성을 파악해냈다. EMG 센서와 실제 팔 동작과의 관계성을 기반으로, 제작한 인공 근육 유닛의 특성을 파악했다. 인공 근육 유닛에 흐르는 전류와 이때의 스트레인, 스트레스 관계를 마네킹의 특정 구속 조건에서 팔 관절이 보이는 움직임과 연계시켜 원활한 동작을 가능하게 했다.