Marine Microplastic Cleaner
- Year
- 2020
- Team
- 박성준, 김지원, 유준석, 한수관
#Environment#Biomimicry
작품 내용요약
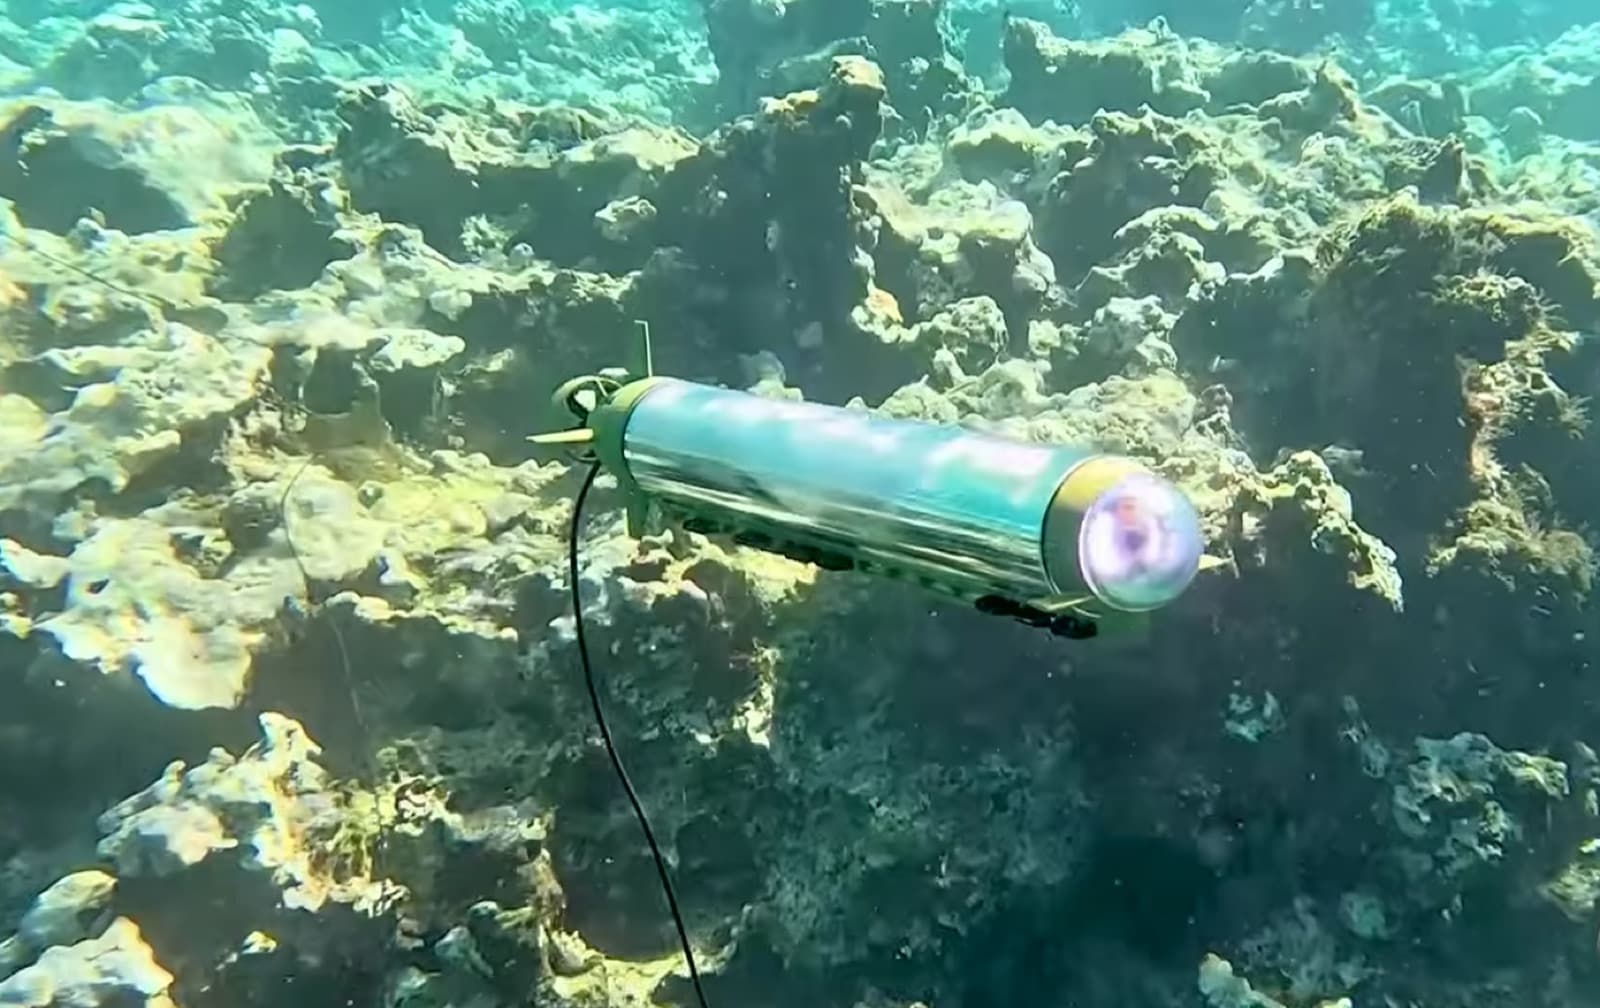
조개와 같은 어패류는 life cycle을 도는 과정에서 많은 양의 미세플라스틱이 축적한다. 이에 착안해, 뿝뿝팀은 저동력의 단순한 구동법을 통해 작동하는 생체모방로봇을 개발, 연구해봄으로써 미세플라스틱을 수거하는 창의적인 로봇 플랫폼을 제시해 보았다. 조개껍질의 유체역학적 특성을 고려한 로봇의 틀을 3D프린터를 활용해 제작한 후, 물을 빨아들였다 분사하는 조개의 독특한 수영방식을 구현하기 위해 모터를 이용한 이완-수축 구조를 구현하였다. 또한 Ultrasonic sensor을 이용해 주변 구조를 파악하여 이를 이용할 수 있도록 만들었다. 주변 환경에 대한 추가적인 정보 수집을 통해 더욱 효율적인 미세플라스틱 수거를 할 수 있을 뿐만 아니라, 수거 외에도 수중 및 수면에서의 다양한 업무를 수행하도록 할 수 있을 것이라 기대할 수 있다.
이러한 저동력 생체모방로봇을 통해, 해양생태계에 영향을 주지 않으면서 동시에 미세플라스틱을 효율적으로 수거할 수 있을 것이다. 또한 여러 개의 로봇을 동시에 사용하고 서로 간의 네트워크를 구축함으로써 정보를 얻어 효율성을 높이고, 추가효과를 기대할 수 있다.
과제의 목적, 개발동기 및 필요성
이에 따라, 본 팀은 저동력의 단순한 구동법을 통해 작동하는 로봇의 형태를 개발, 연구해봄으로써, 미세플라스틱 수거 외에도 수중 및 수면에서의 다양한 임무들을 수행하도록 할 수 있는 기본적인 로봇 플랫폼을 제시한다.
과제의 해결방안 및 수행과정
우선 생물 조개(scallop)의 운동 방식을 연구했다. 조개는 입을 벌려 많은 양의 물을 빨아들인 다음 입을 닫아 그 물을 뒤쪽으로 방출하는 방식으로 추진력을 얻어 수중에서 앞으로 나아간다. 이는 헤엄 원리가 매우 간단하여 제작의 편리성, 제품의 소형화 가능성, 다양한 환경에서의 활용 등의 측면에서 수중로봇에 적용될 경우 이점을 갖는다.
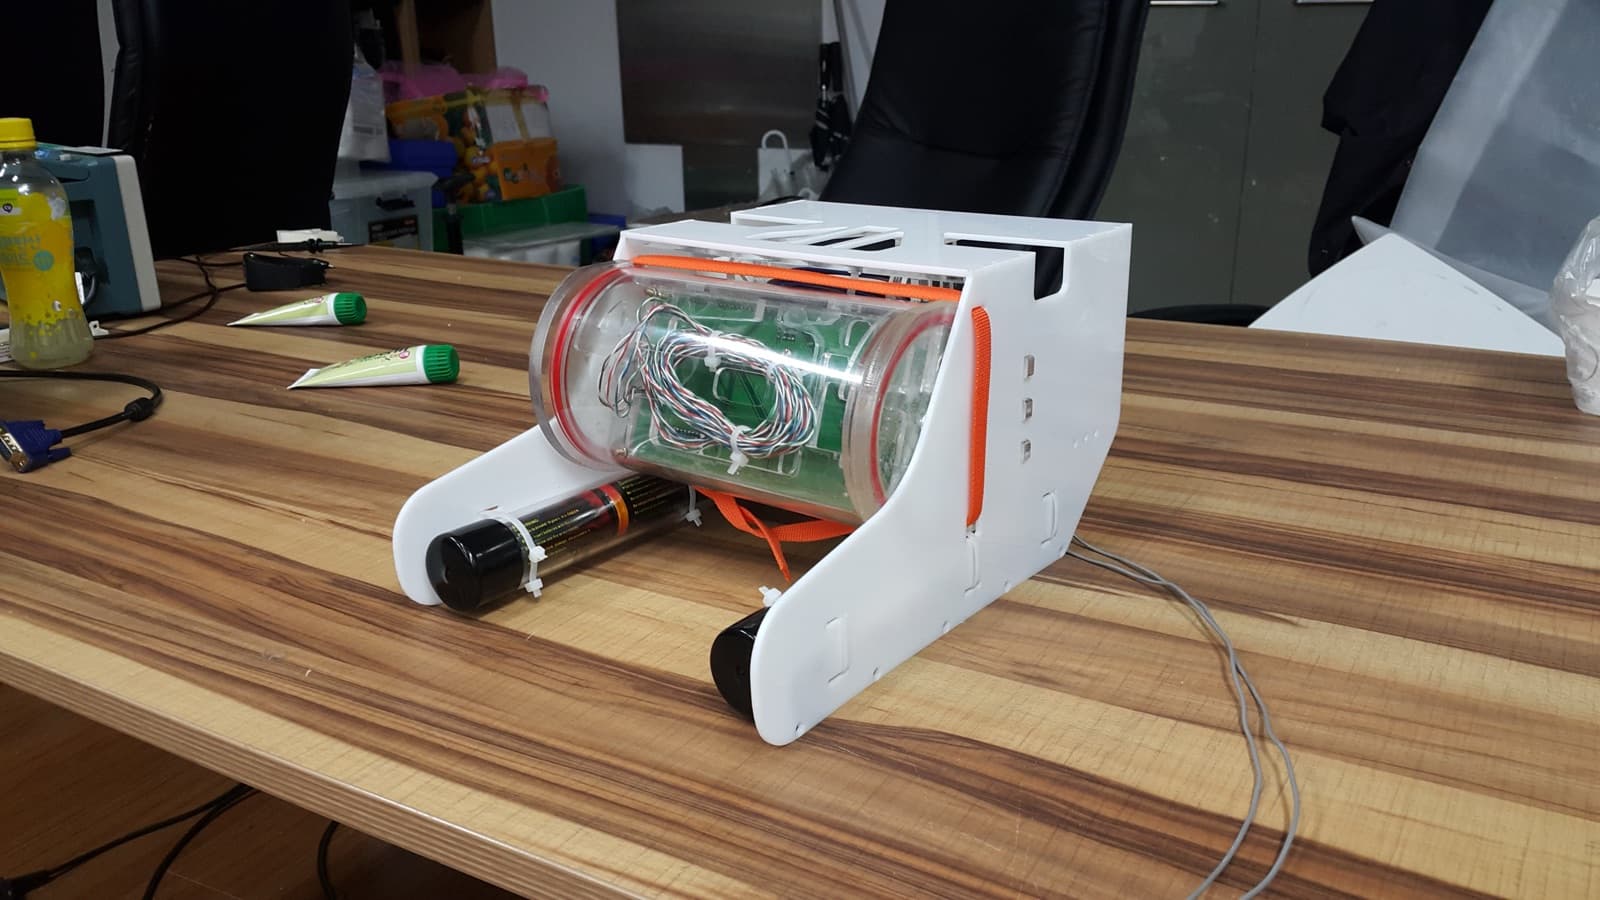
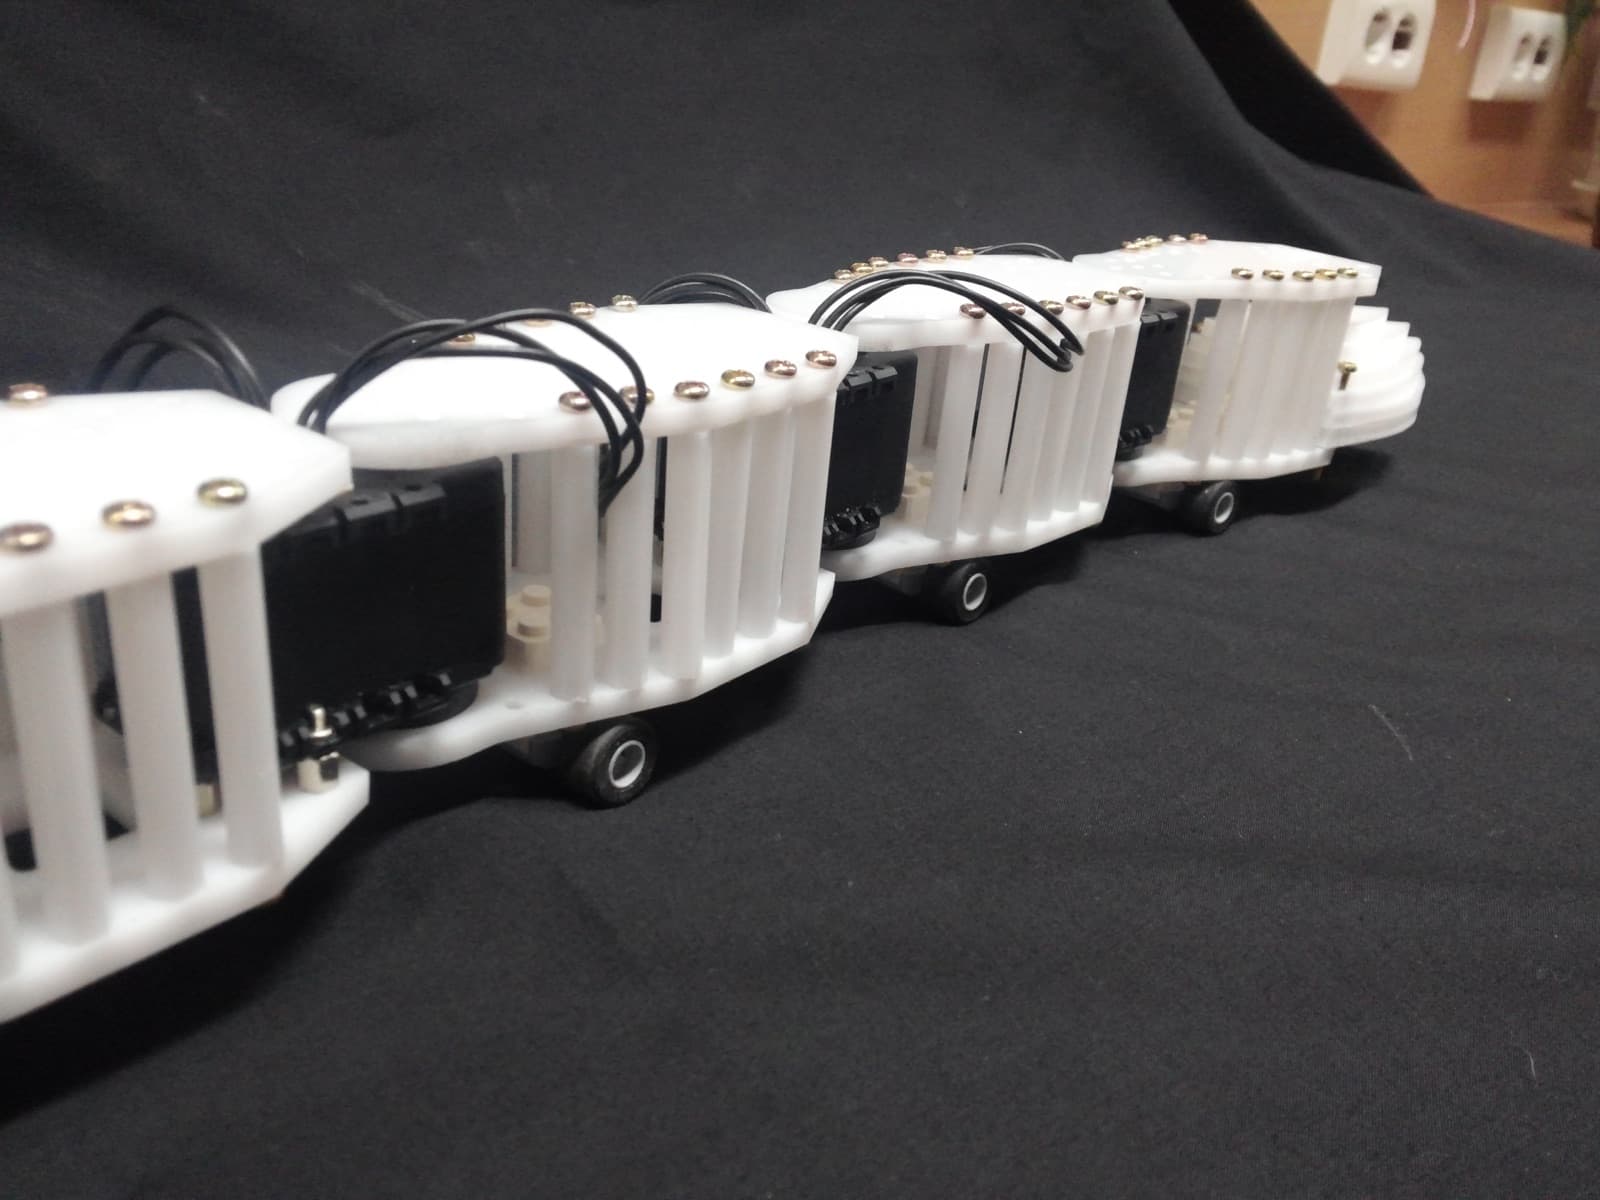
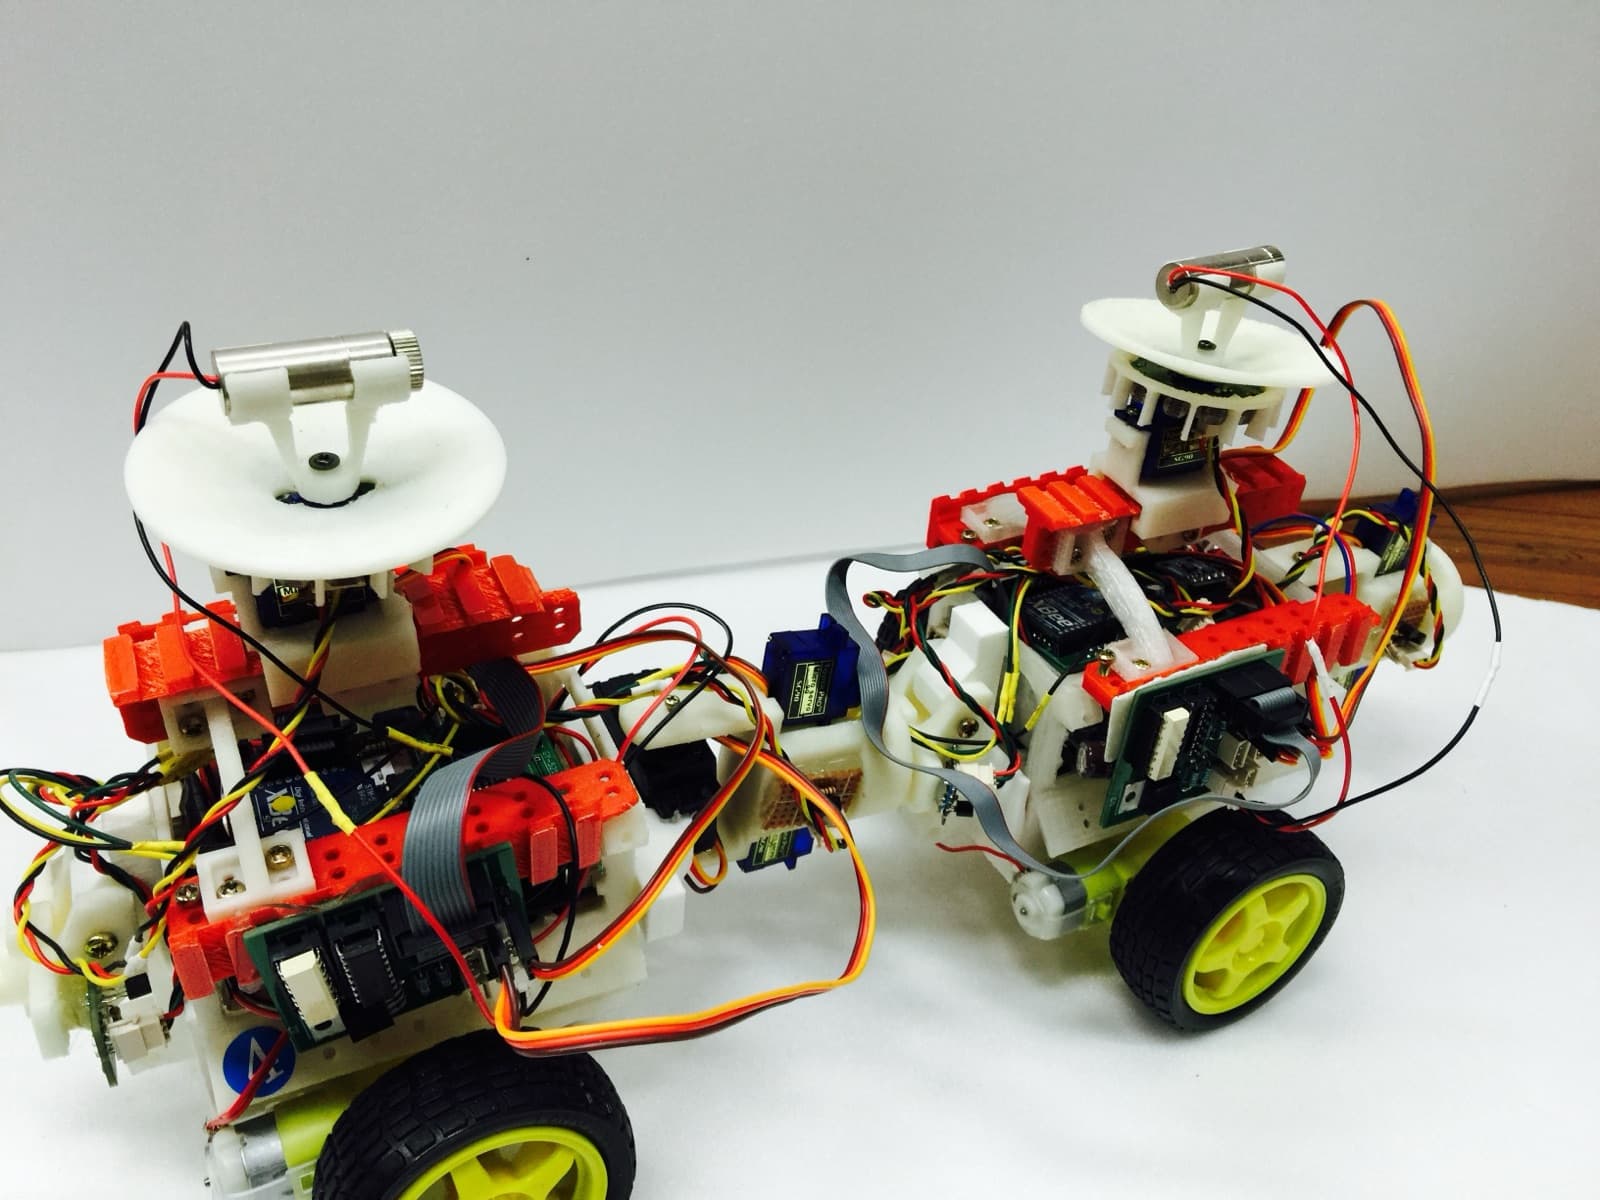
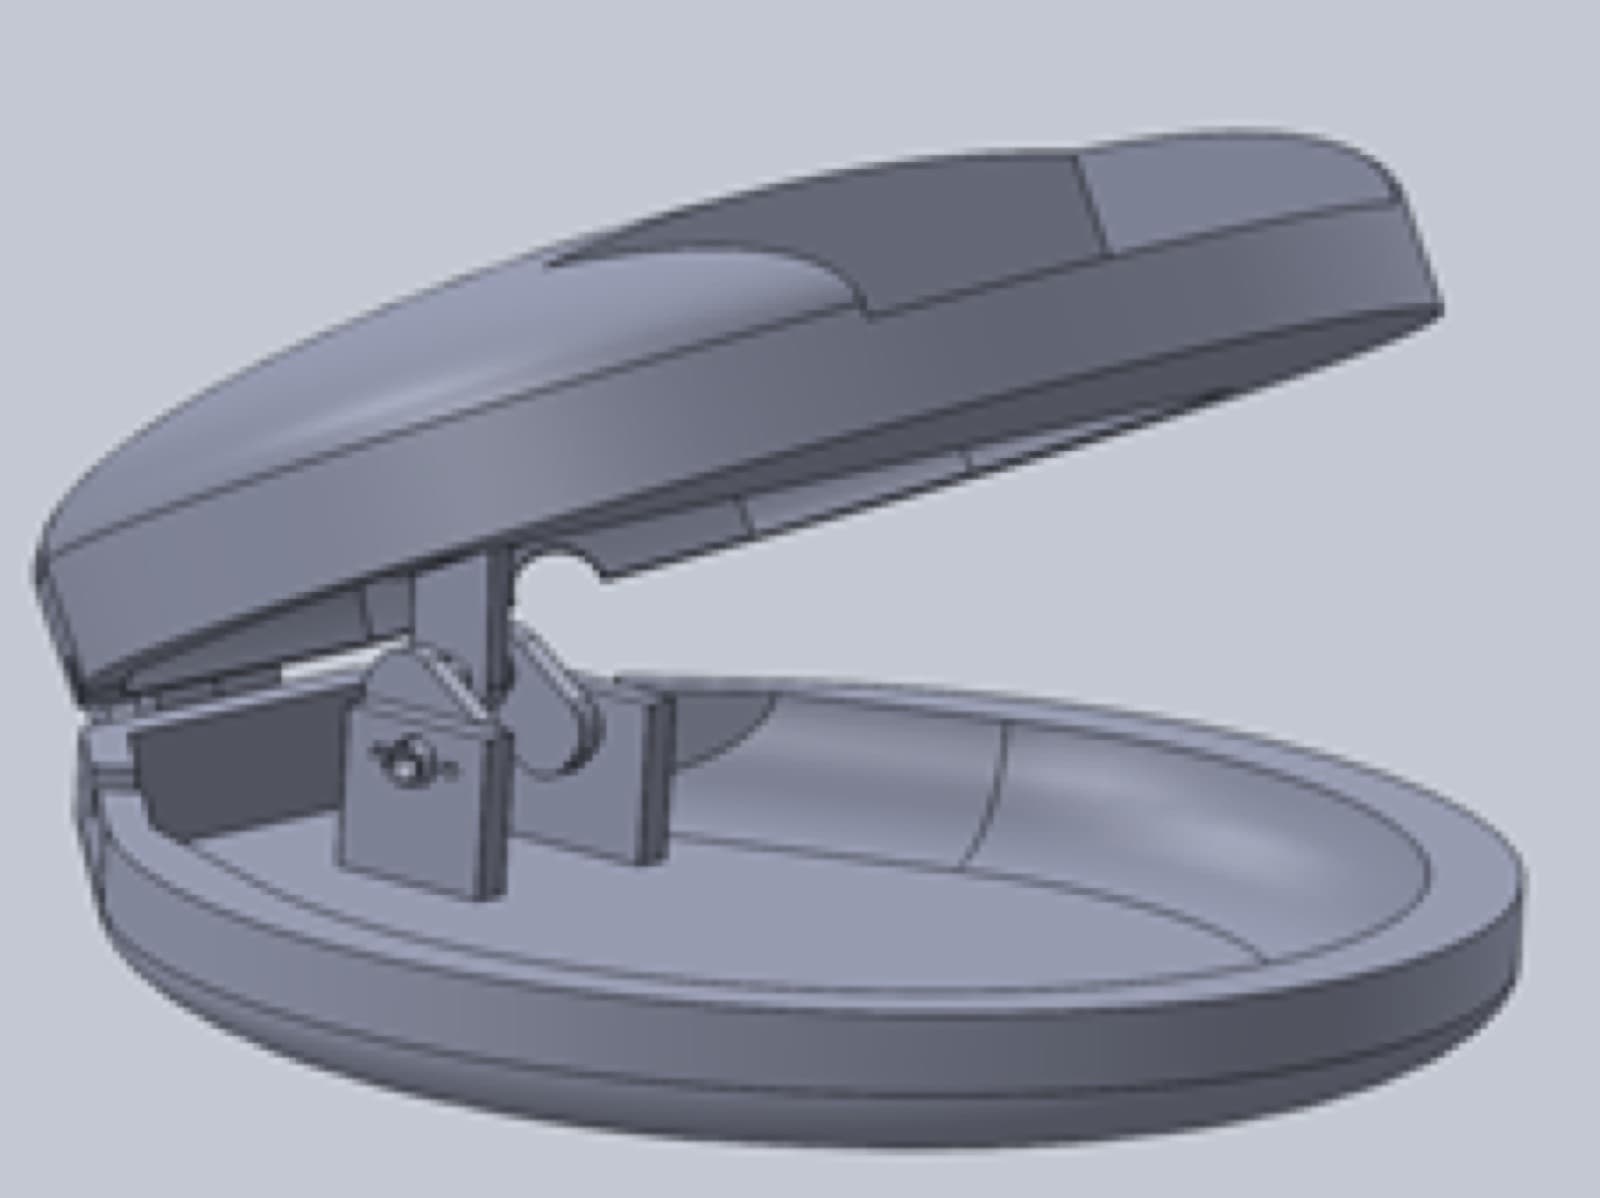
조개 모방 로봇의 제작에 앞서 필요한 부품인 모터, 아두이노 보드, 입을 여닫을 축, 전지 등을 준비하고, 그에 맞게 3D 설계로 조개의 몸체를 디자인했다. 축을 이루는 부품과 몸체를 3D 프린터를 이용해 출력하였는데, 특히 몸체의 경우 ABS 소재를 사용하여 비교적 큰 부피에도 불구하고 낮은 무게를 유지하도록 했다. 몸체를 소형화하기 위해 아두이노 나노 보드를 사용했고, 수중에서 작동 시 오류 발생 가능성을 최소화하기 위해 코드는 최대한 간단하게 작성하였다.
과제의 내용
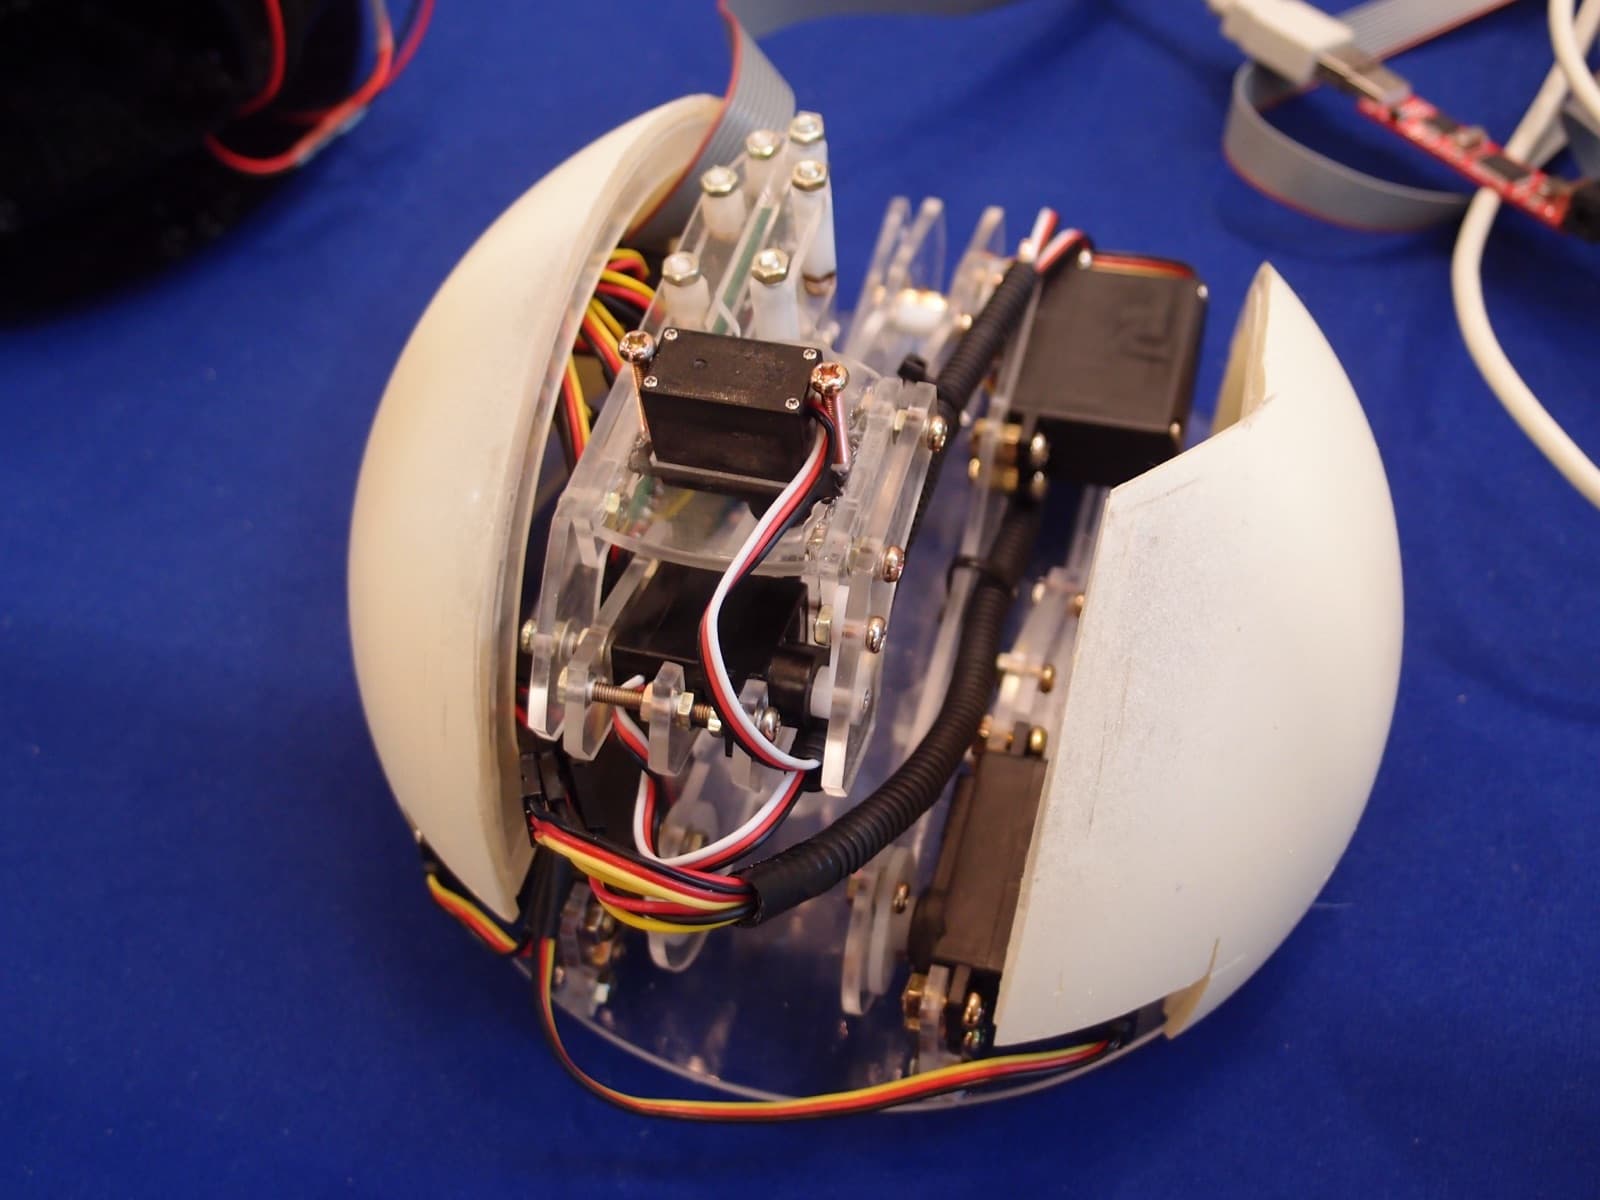
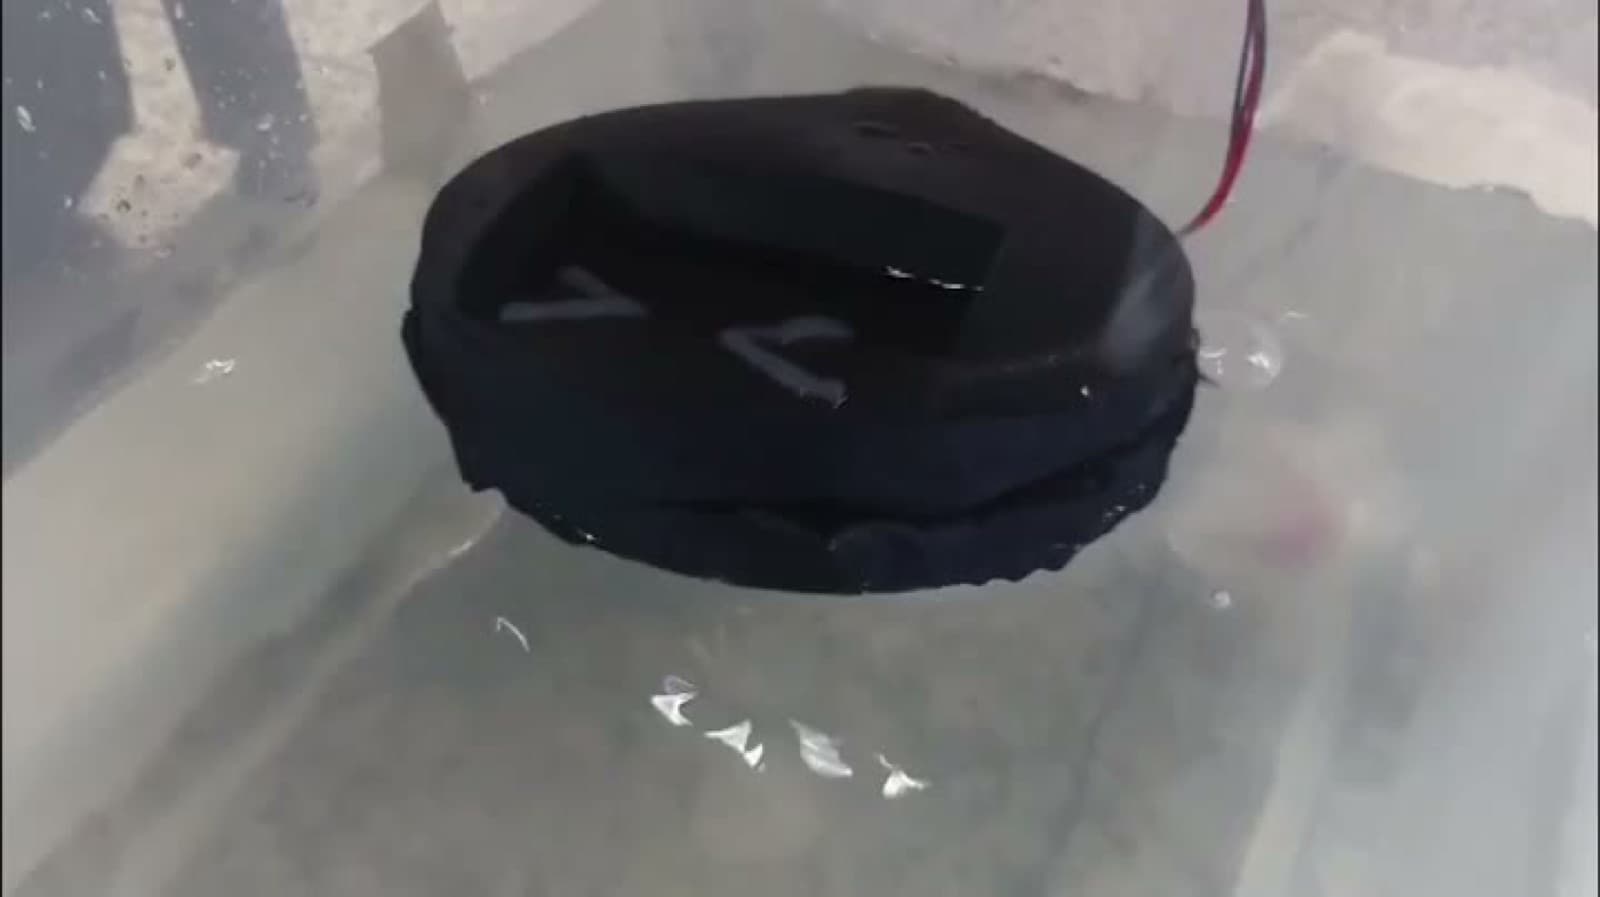
이를 정리하면, 본 로봇의 구성은 두 개의 껍데기, 모터와 크랭크축, 전방의 막, 아두이노 나노, 그리고 센서 및 전원장치로 이루어진다. 이때, 아두이노 나노는 그 크기가 작으며 코딩이 쉽고, 전원 또한, 가격이 비싸지 않은 1.5V를 여러 개 직렬연결하여 12V의 전압을 발생시키는 방식을 택하였다. 그리고 센서의 경우, 초음파 센서를 통해 전방에 물체가 있음을 확인할 수 있는 용도로 사용하였다.
로봇의 기능성을 확인하기 위해 영상을 촬영하며 로봇의 기동성을 관찰한 결과, 한 번 입을 여닫을 때, 대략 5cm 앞으로 이동하였으며, 10cm/s의 속도로 이동함을 확인할 수 있었다. 이러한 수치는 본 팀의 로봇이 간단한 부품으로 상당히 유의미한 기동성을 만들어냈음을 의미하는 것으로 보인다.
기대효과 및 활용 방안
현재 미세플라스틱 문제를 해결하는 방법으로는 MBR이나 전기응고법이 있으나, 낮은 효율성이나 환경오염 문제 등의 단점이 존재한다. 반면에, 조개 로봇을 이용한다면 다른 해양 생물에게 피해를 크게 주지 않을 것이며, 원하는 만큼 쉽게 생산 가능하여 미세플라스틱 처리 속도를 조절할 수 있다. 이때, 조개 로봇에 lidar 센서를 부착하면 주변의 미세플라스틱의 농도를 파악하여 더욱 효율적인 처리가 가능하다. 또한, 모터를 이용하는 대신 다른 소프트 재질과 공기 유입을 통한 인공근육으로 제작한다면 생산이 더 쉬워지고, 환경에 주는 악영향 또한 줄일 수 있다.