Neptunus
- Year
- 2016
- Team
- 김용혁, 박동훈, 이혜건, 박유진, 김용재
#URP#Exploration robot#Amphibious
Concept과 개발목표
Neptunus 프로젝트는 장거리 탐사가 가능한 수륙양용 탐사로봇 시스템 설계 프로젝트이다. 근래 들어 안전과 효율의 두가지 측면에서 탐사로봇의 효용성이 증대되고 있는데, 특히 넓은 지역 혹은 미지의 환경이나 위험한 장소의 경우 인적자원이 한정되기 때문에 사람이 갈 수 없는 곳을 탐사해야하는 경우 탐사로봇은 사실상 유일한 솔루션이 되곤 한다. 그러나 탐사로봇도 탐사능력에 제한이 생기곤 하는데, 첫째는 배터리의 한계로 인한 탐사영역의 제한 및 귀환 불가능의 가능성, 둘째는 로봇의 형태로 인한 탐사지역의 제한이다. 특히 귀환이 불가능해질 경우 재산 손실은 물론이거니와 전체 탐사 일정 및 계획에 차질이 생긴다. 로봇의 형태로 인해 탐사지역에 제한이 생긴다는 것은 육지 탐사용, 수상 탐사용 로봇을 각기 개발해야한다는 단점과, 이 두 곳을 탐사해야하는 경우 두가지 플랫폼을 모두 운용해야한다는 단점이 생긴다. Neptunus 프로젝트는 동면모드와 자체 충전기능, 수륙양용설계를 구현함으로서 지속적인 장거리 움직임과 원거리 통신, 육지, 수상 무인탐사를 가능케 하는 것이 개발목표이다.
중점 개발
이를 가능하게 하기 위해 Neptunus 프로젝트 팀은 총 두가지 개발 중점을 정하였는데 첫째는 수륙양용설계를 위한 기계적인 안정성 보장, 둘째는 태양광 MPPT(Maximum Power Point Tracking) 전력 체계가 구성된 안정적인 전자적 시스템 구현이었다.
2.1 수륙양용설계를 위한 기계적인 안정성 보장
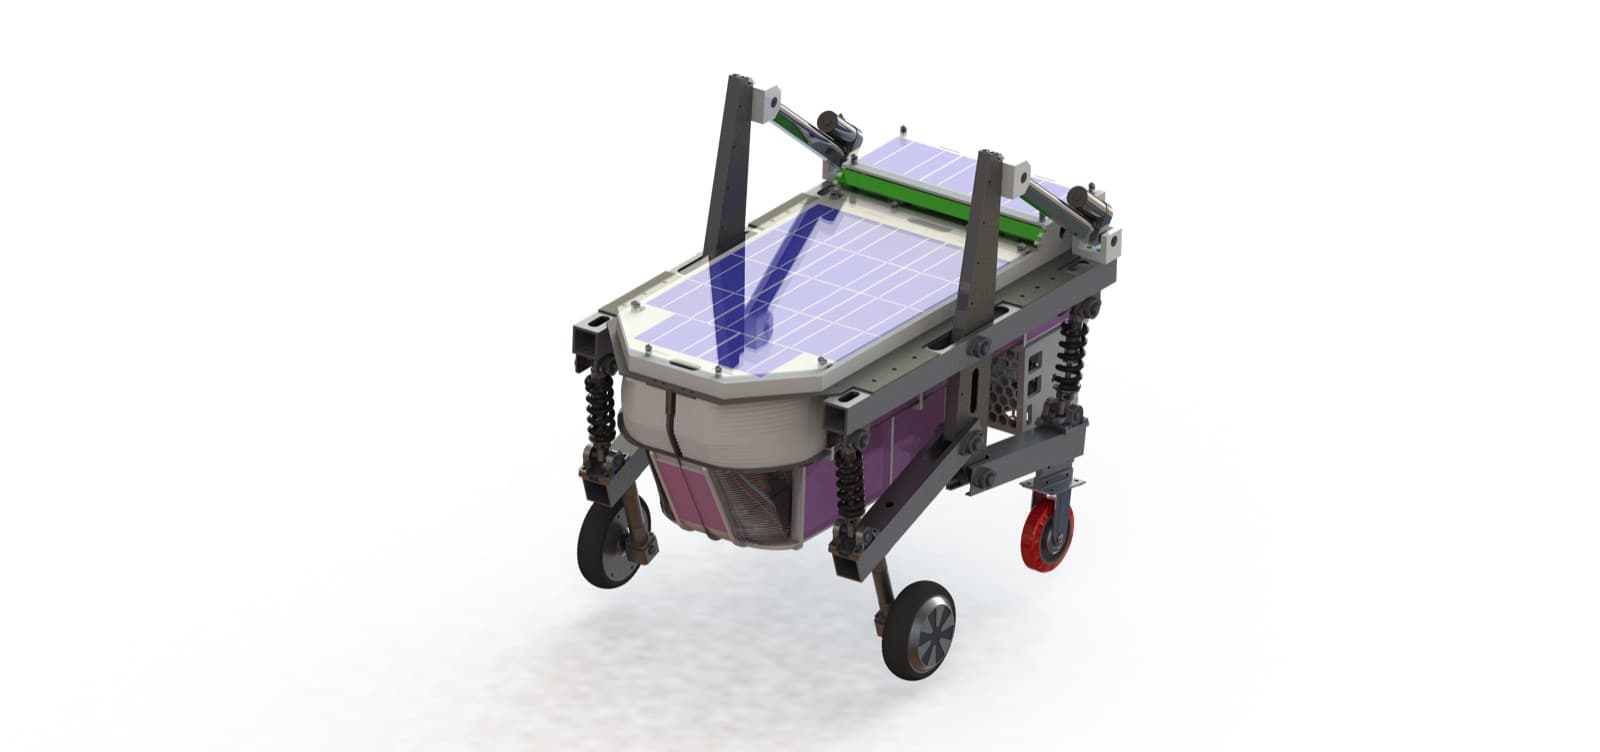
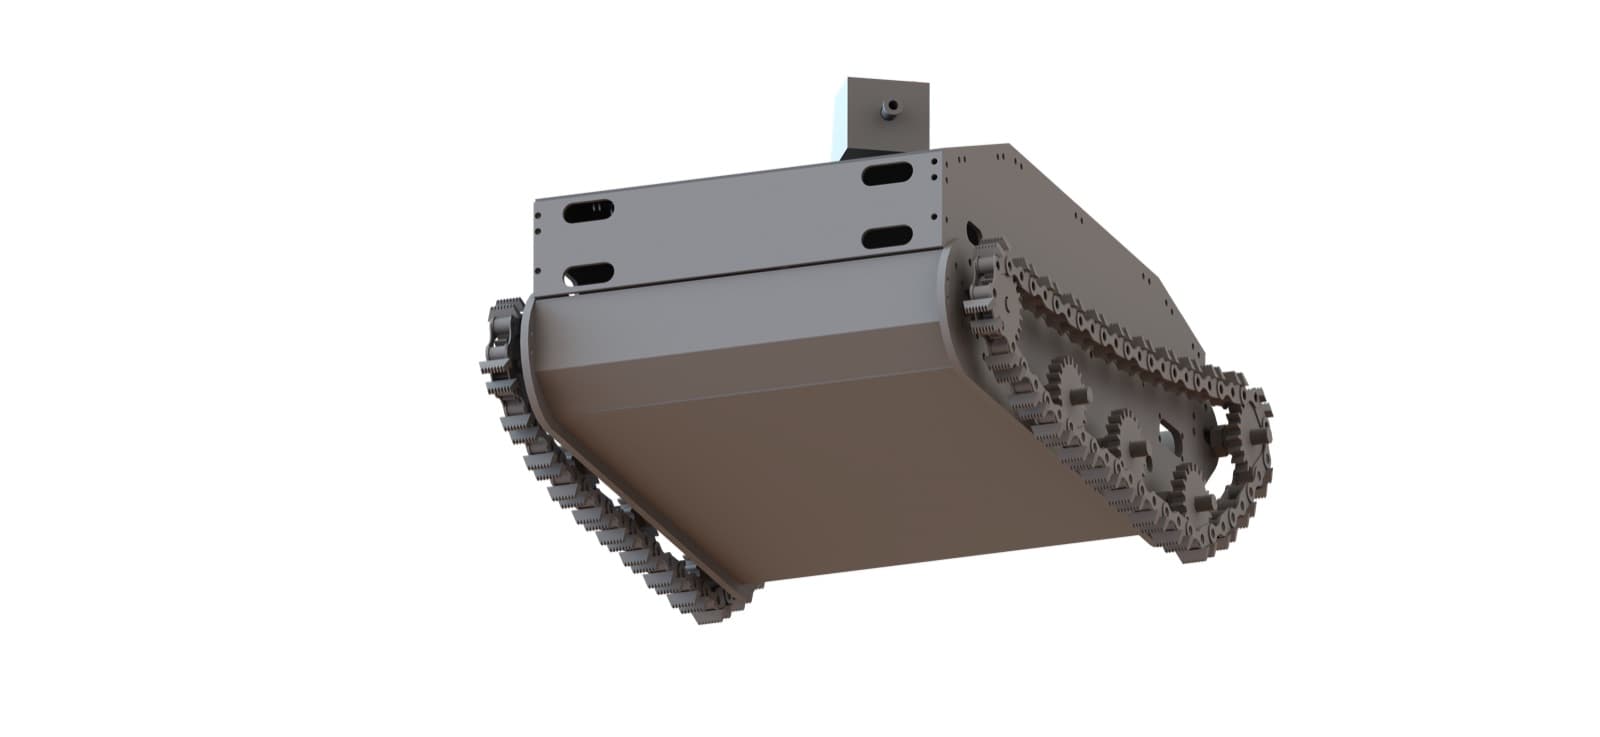
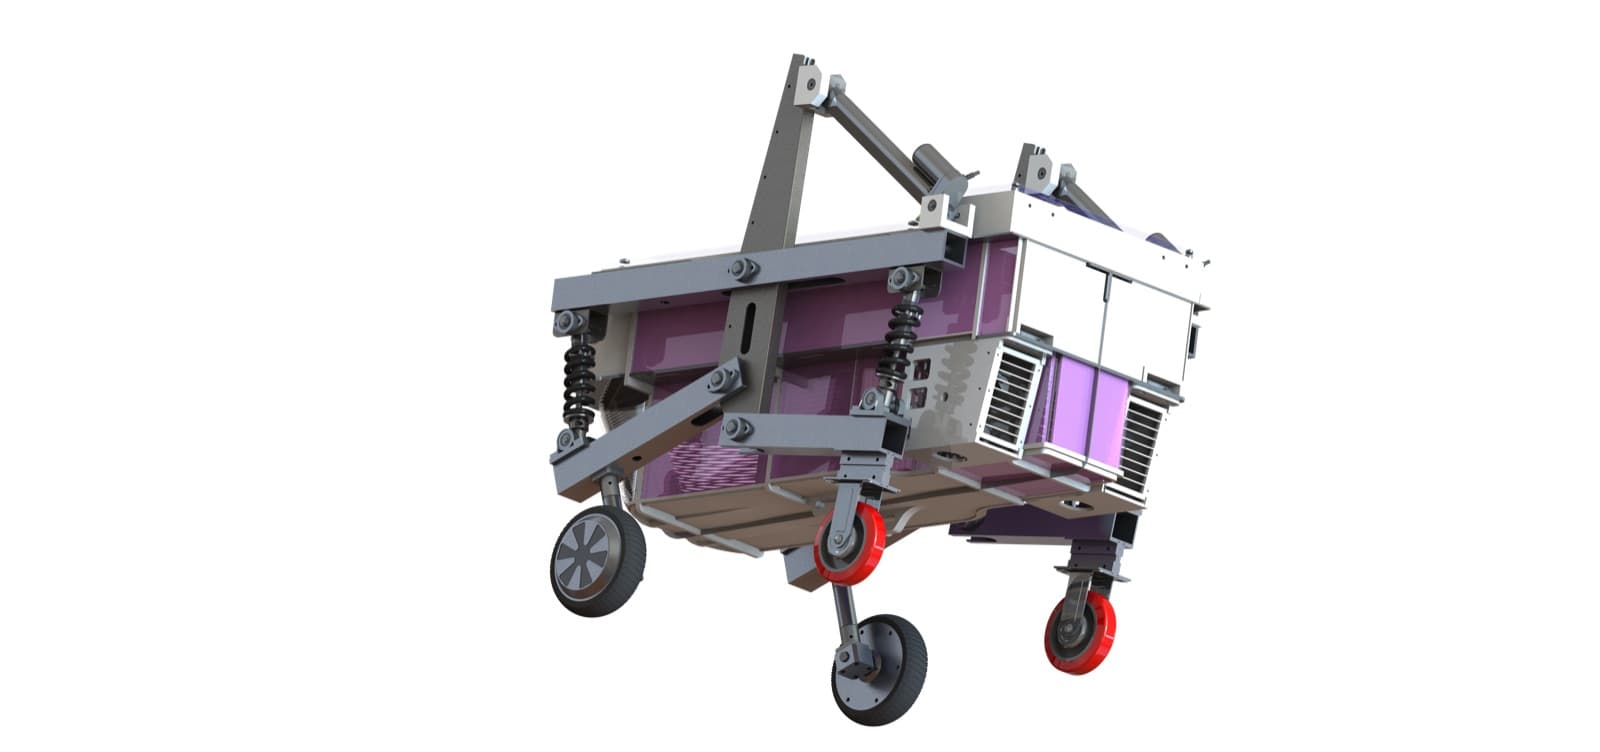
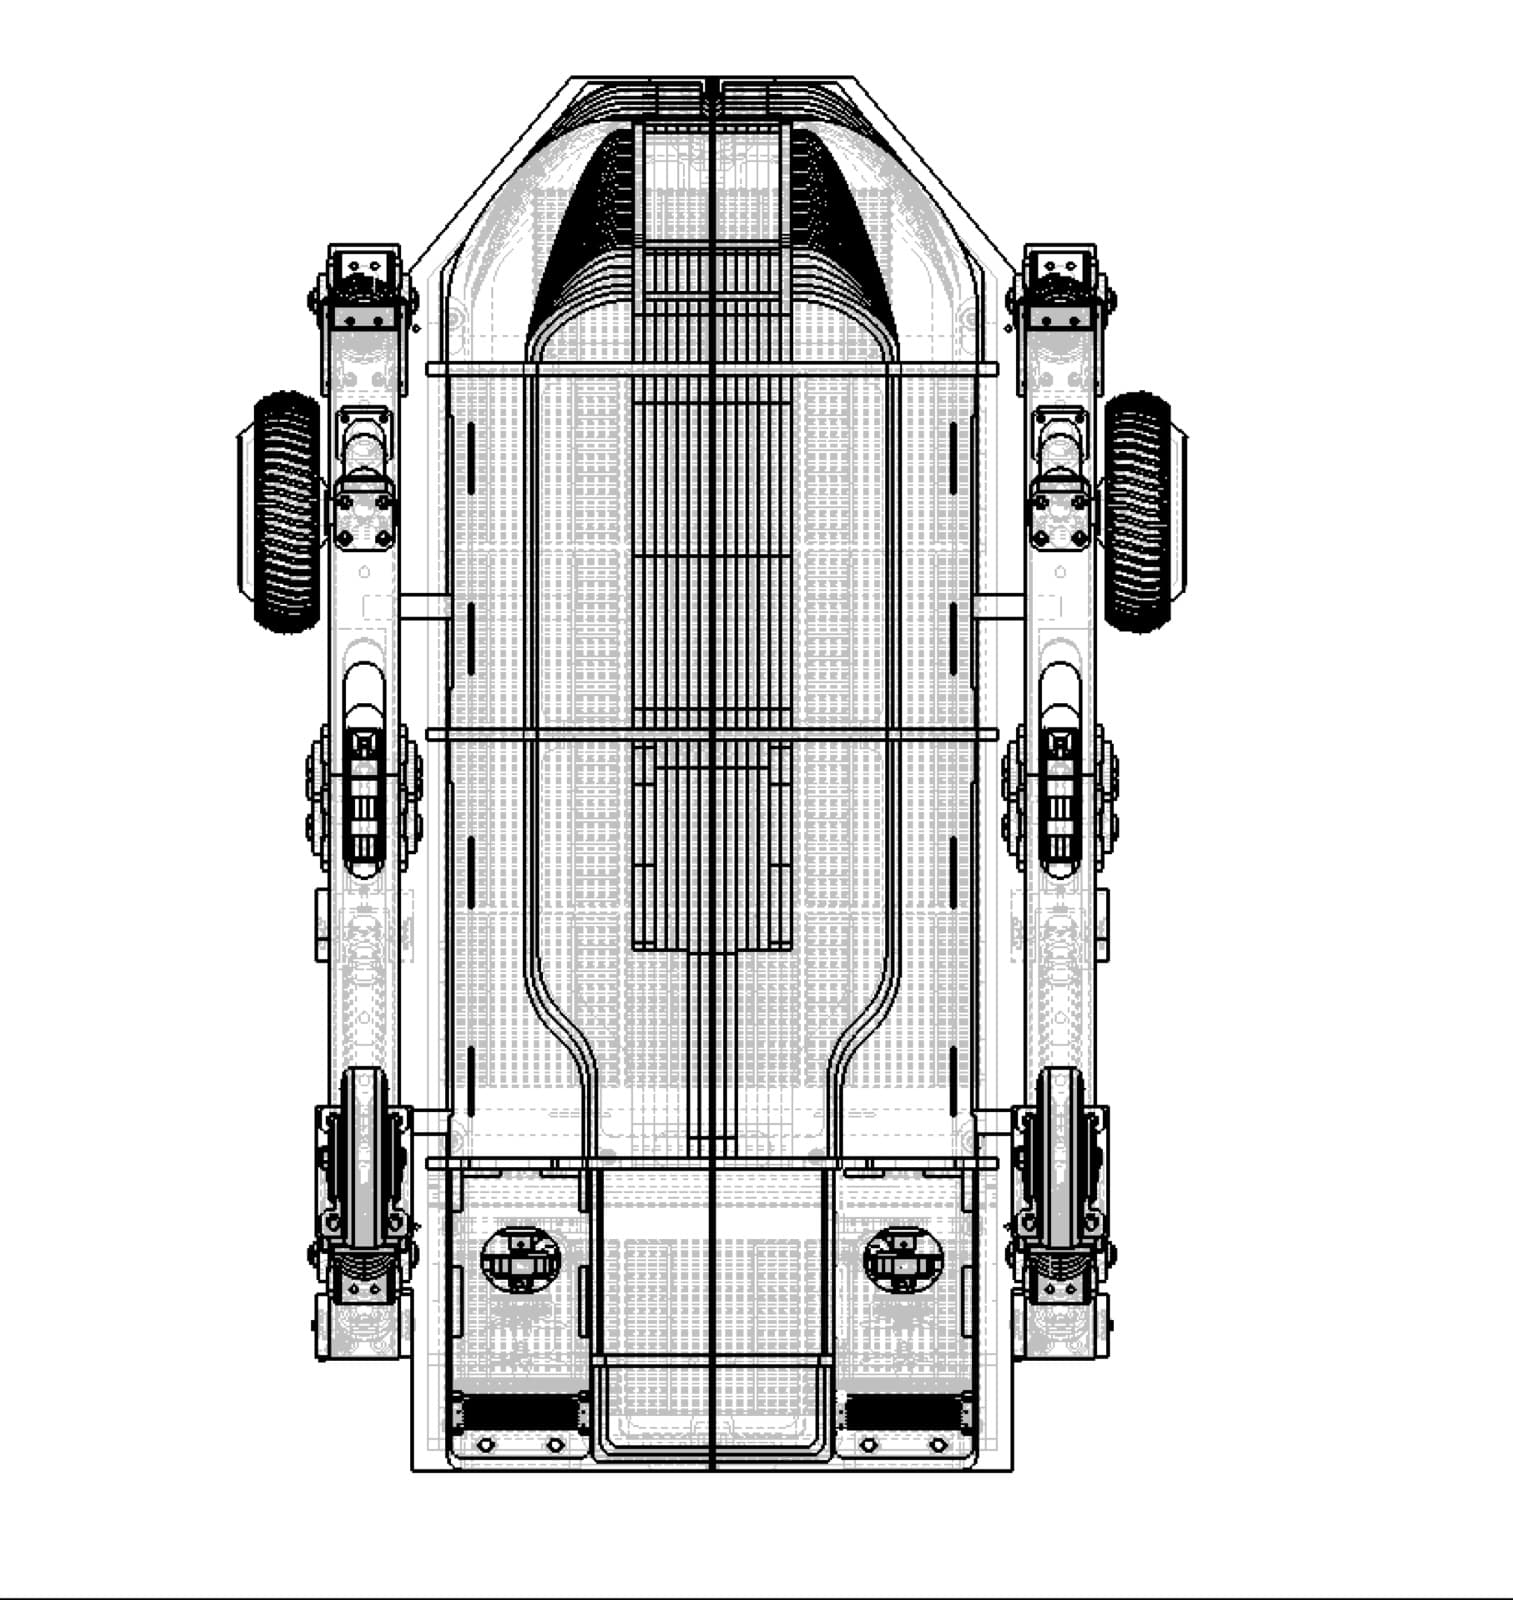
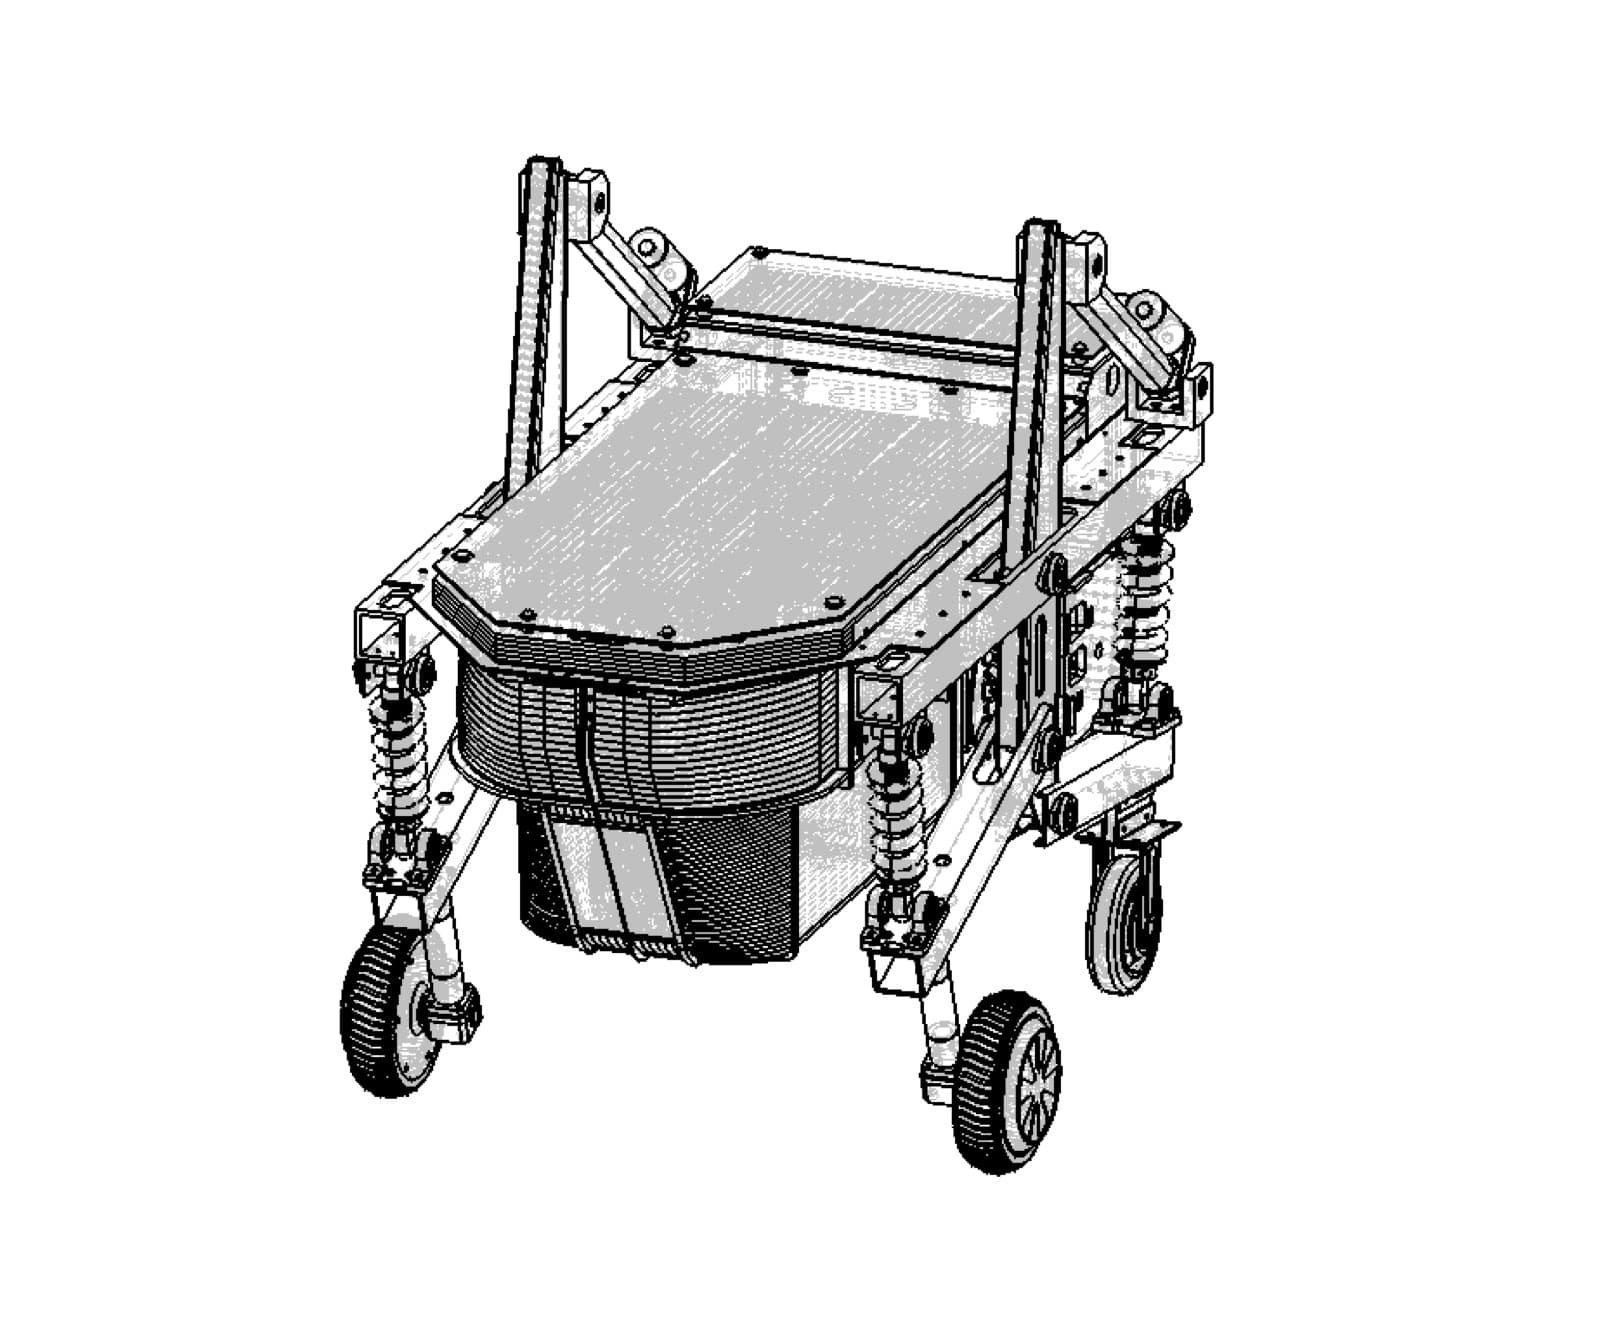
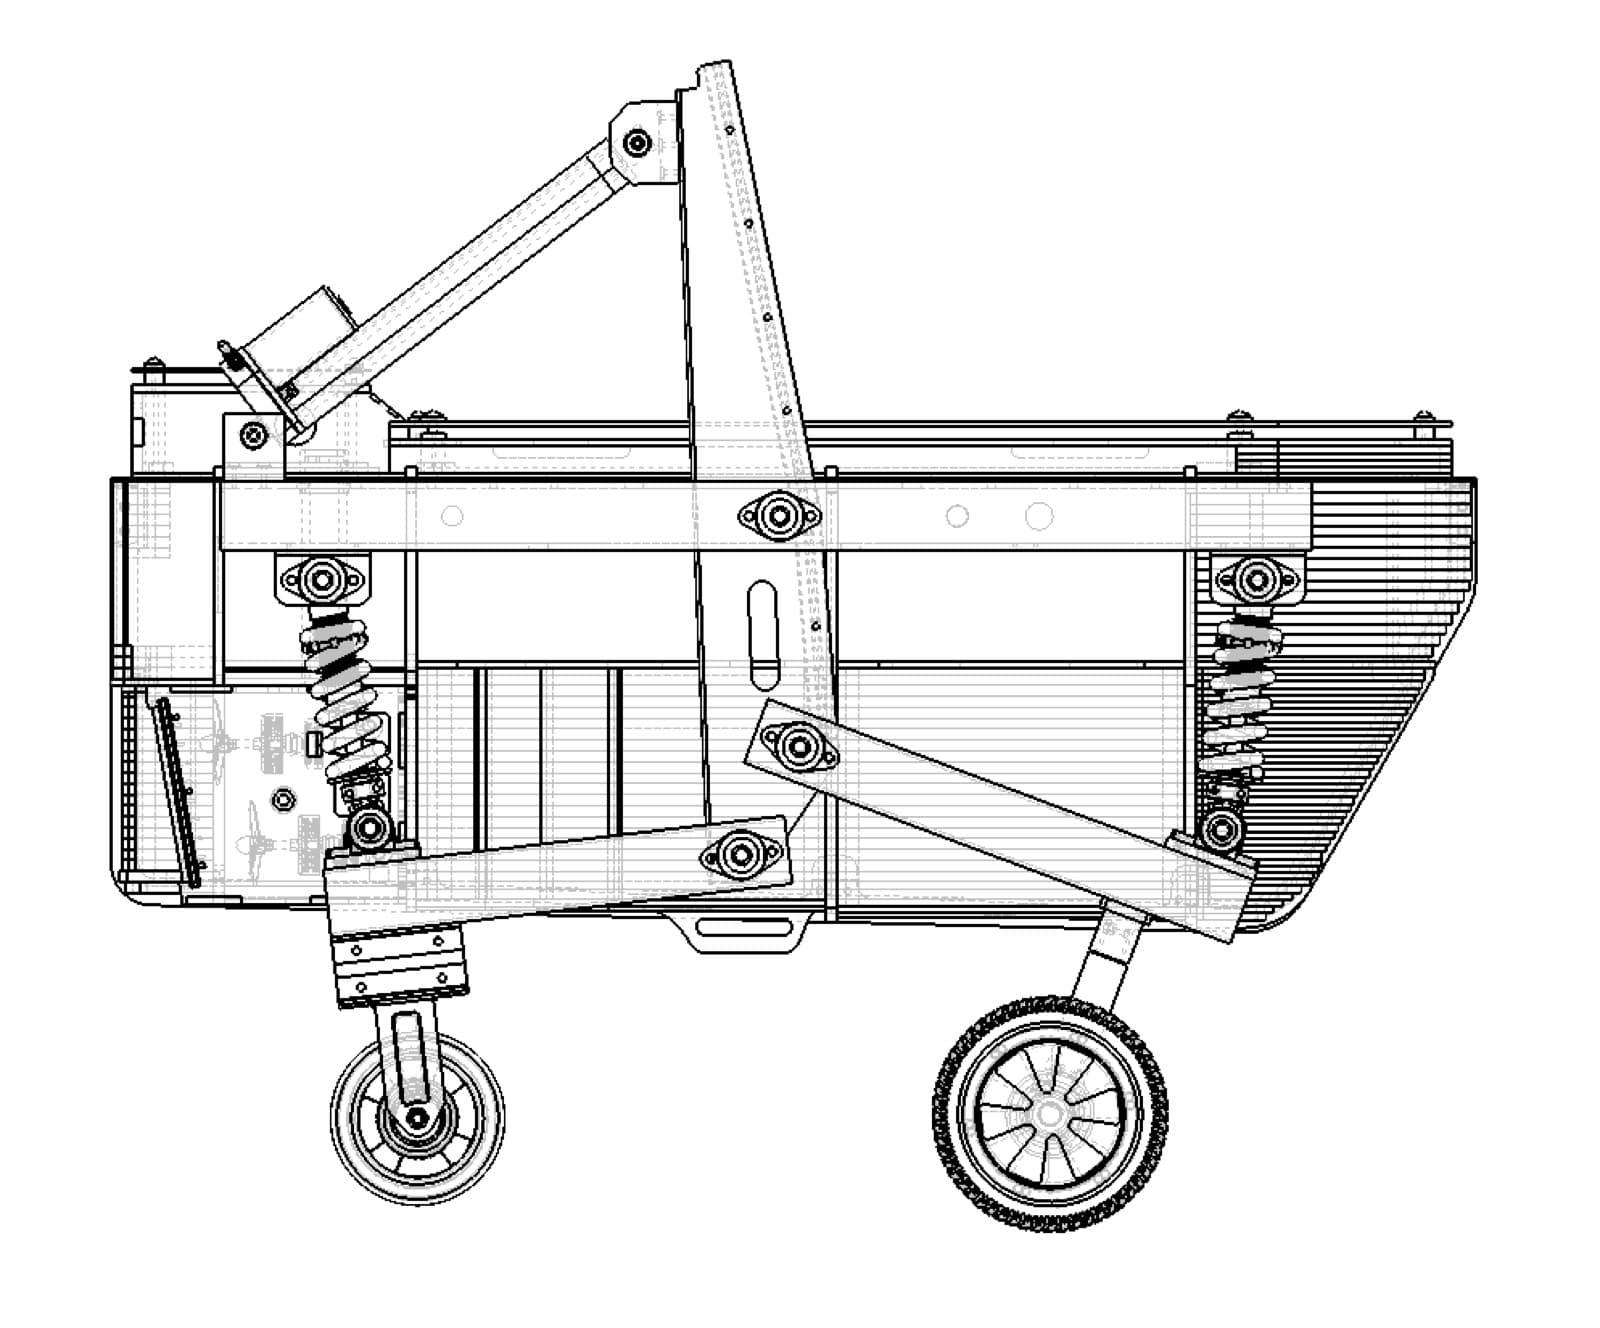
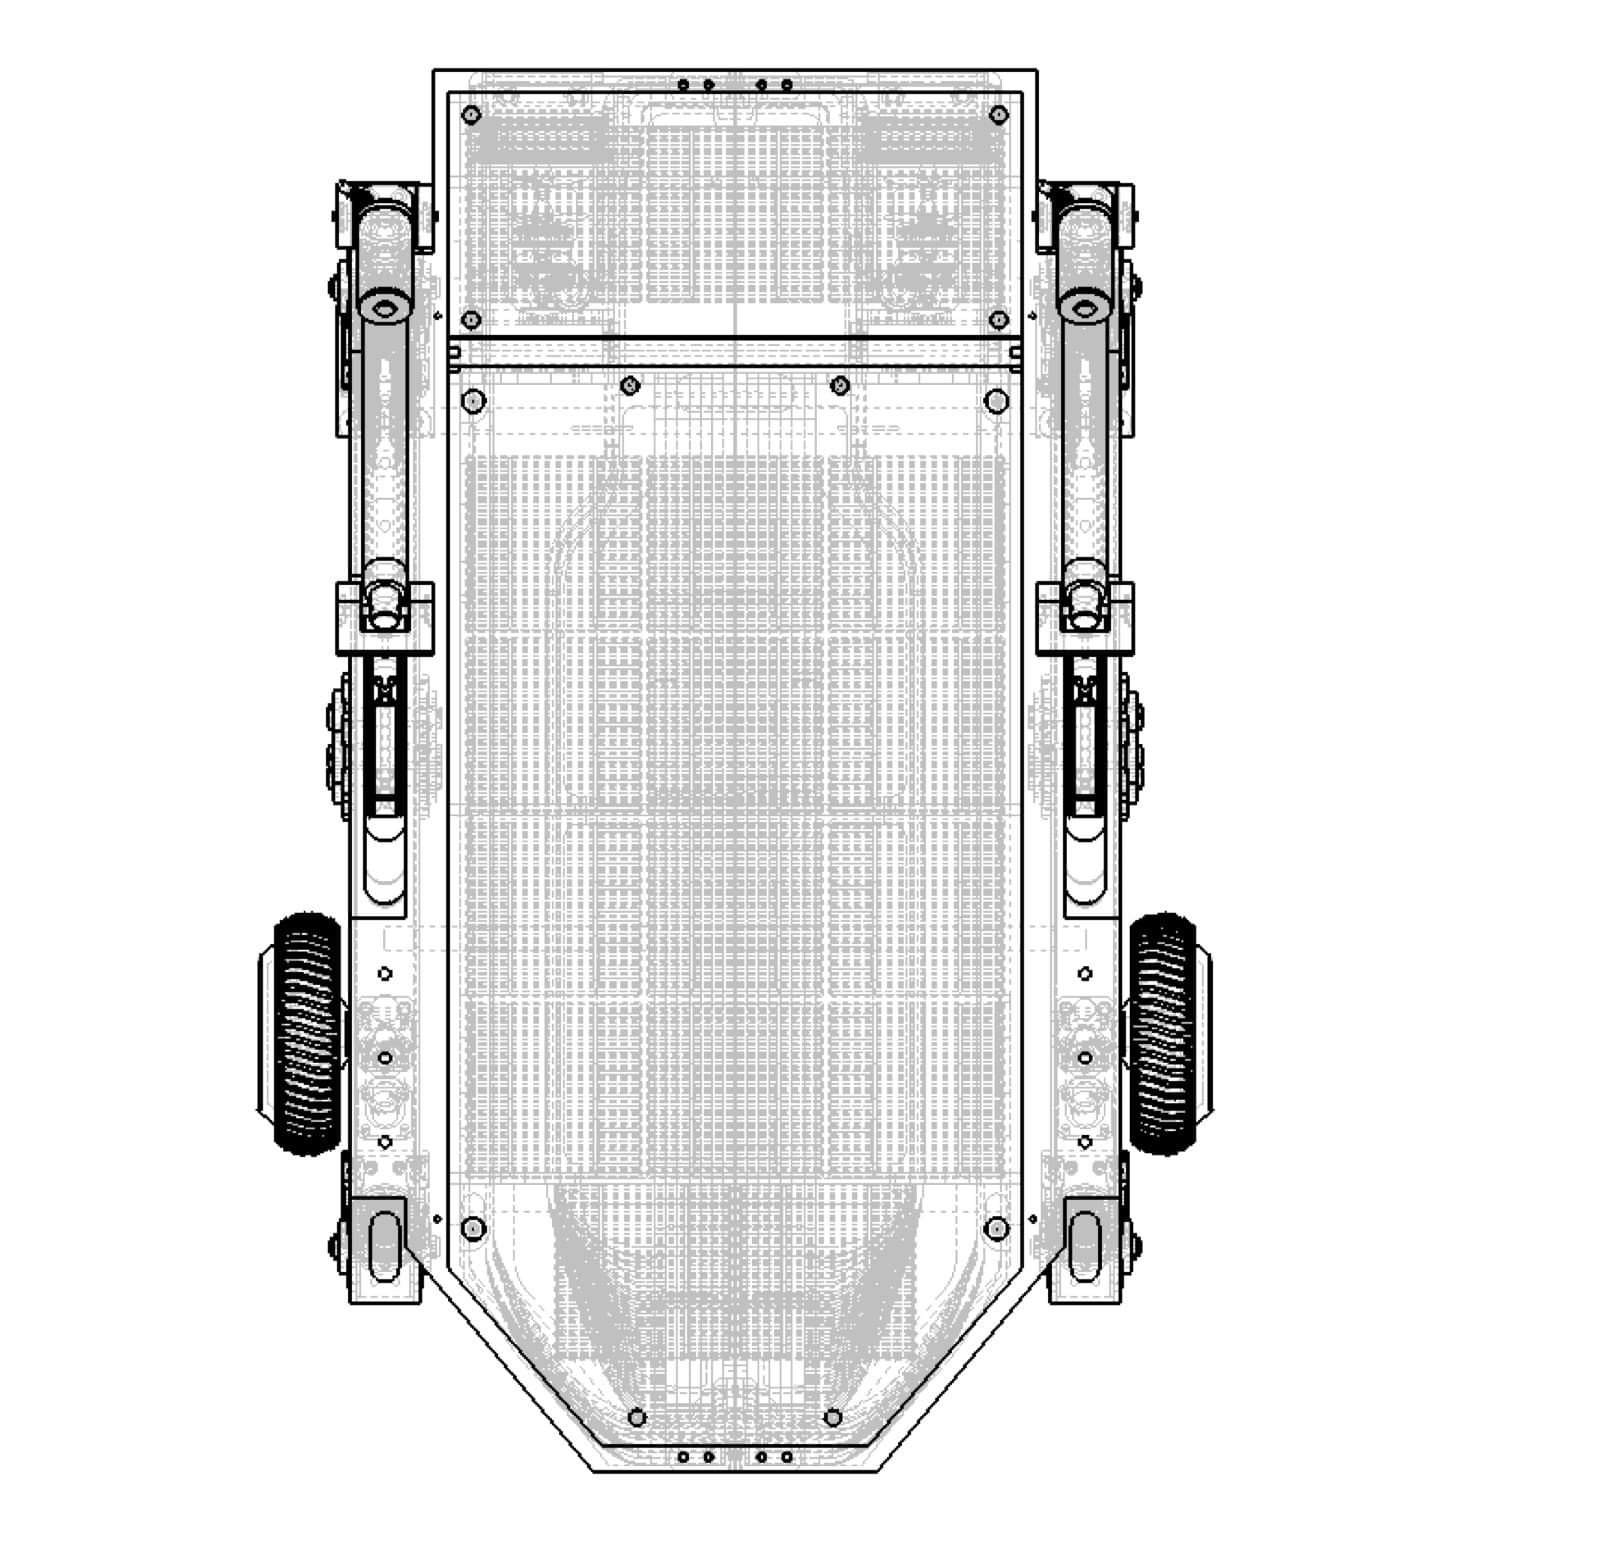
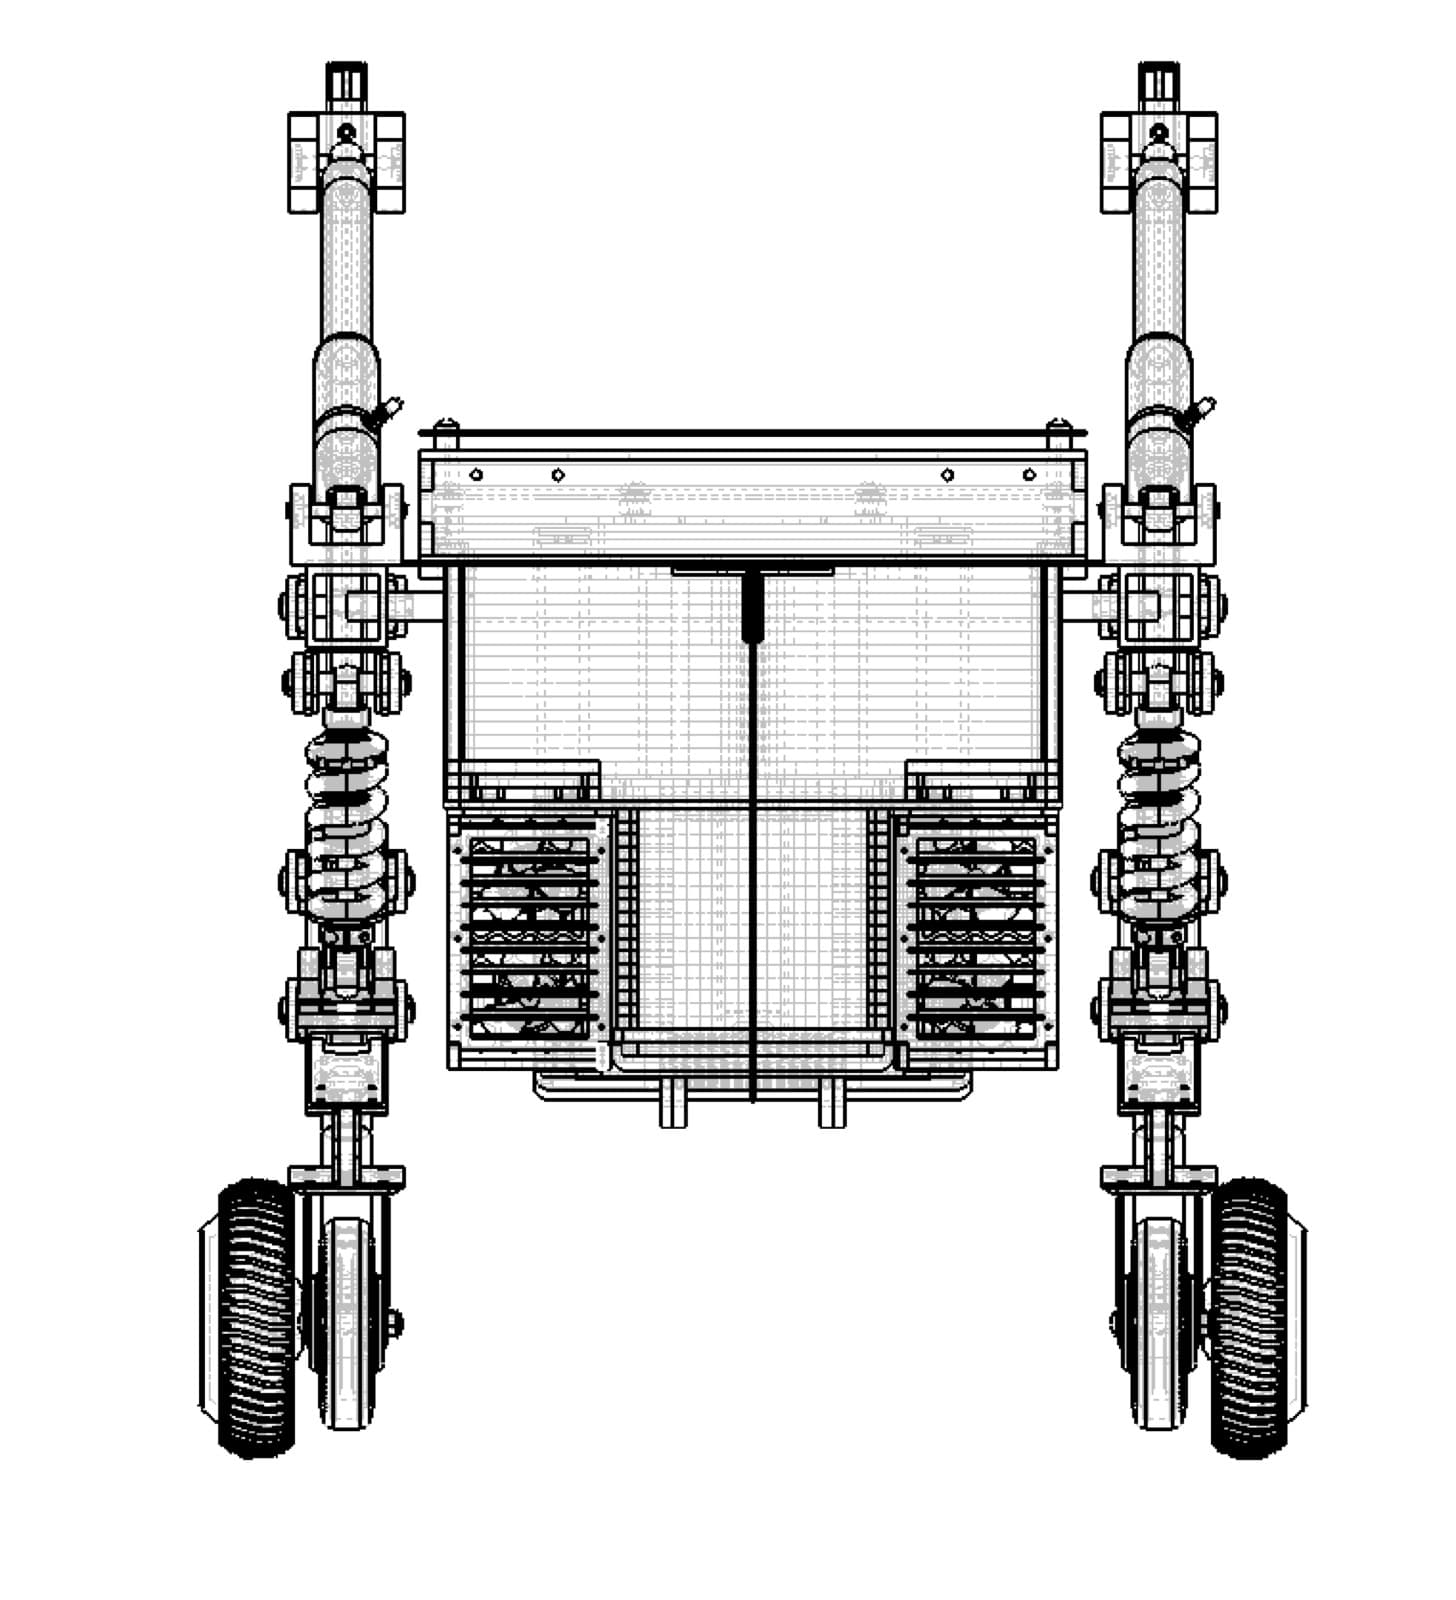
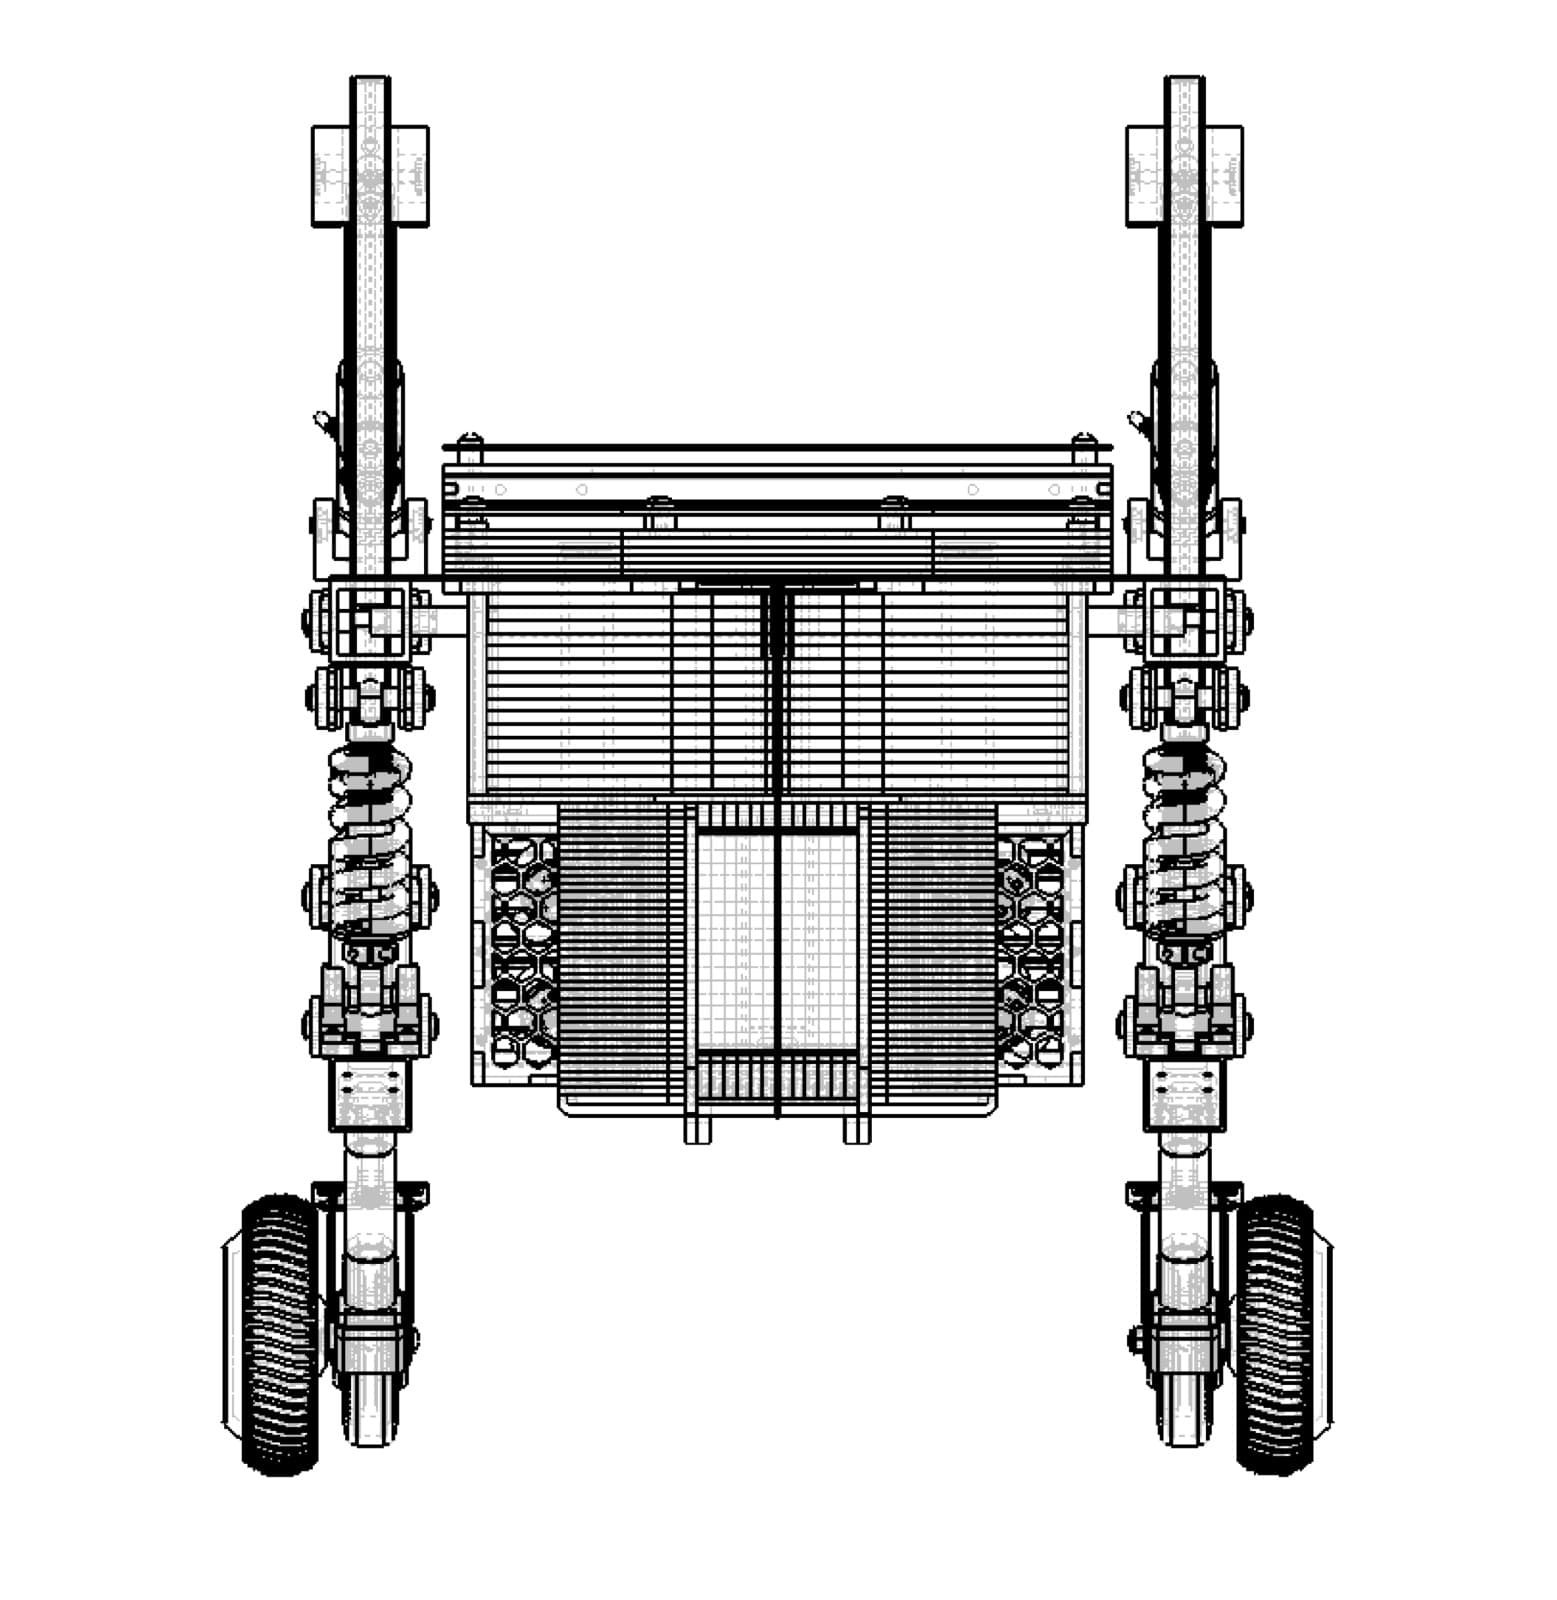
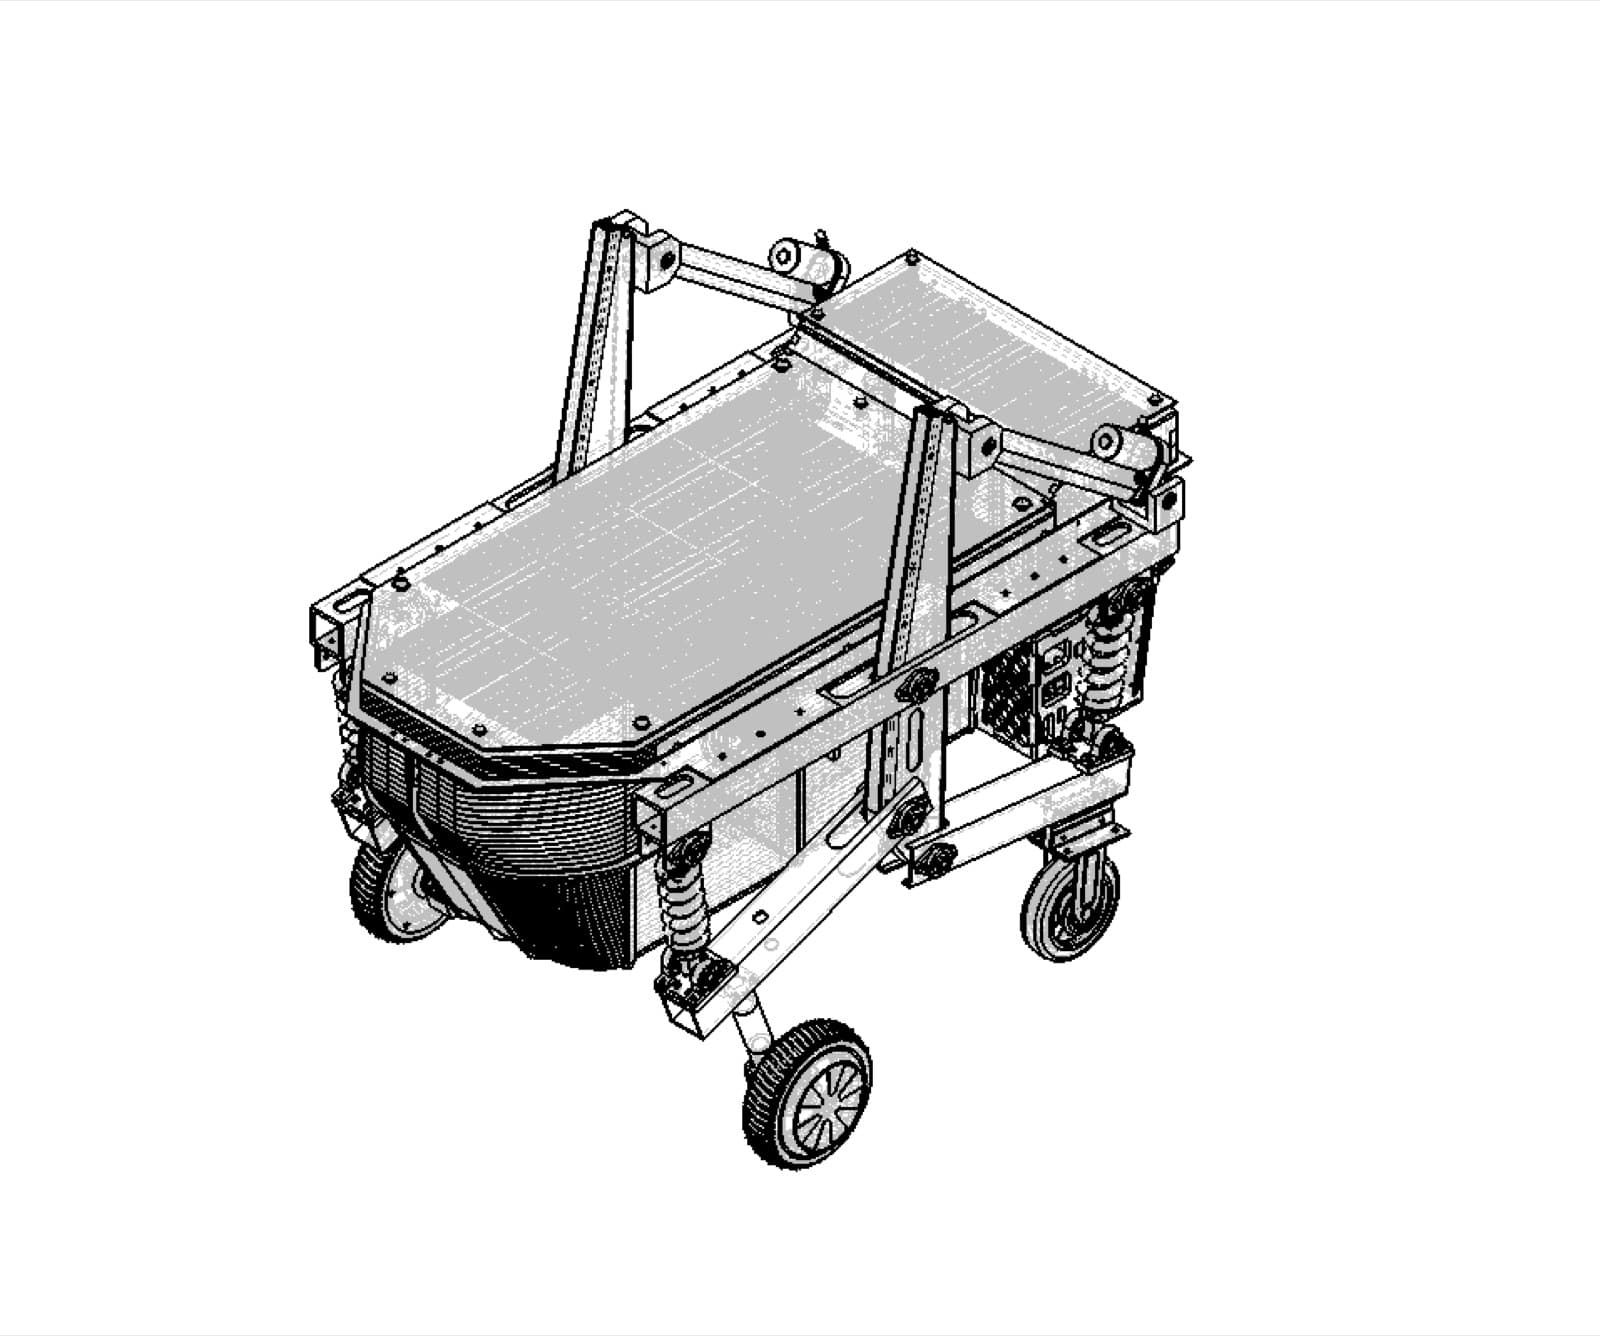
수륙양용차로 유명한 Gibbs Quadski에서 Hull부분(선체의 밑바닥 구조)를 참고하여 바퀴를 격납하고 이동할 수 있는 공간을 마련하여 후에 추진 모듈 장착 시 물의 흐름이 중간에 막히지 않도록 하였다. 로봇의 몸체가 커짐에 따라 기계적인 안정성을 더하기 위해 활용한 방법이 표준 기계부품의 활용과 서스펜션의 구조 설계였다. 특히 차중과 외부충격을 견뎌내고 탐사로봇의 핵심이라 할 수 있는 카메라의 진동을 기계적으로 잡아주기 위해 서스펜션의 구조는 더욱 중요했다. 서스펜션 구조 설계는 외행성 탐사로봇 Rocker-bogie의 구조를 참고하였는데, Rocker-bogie는 바퀴와 고정된 큰 프레임이 마치 팔을 흔들 듯 움직이며 충격을 완화는 구조를 갖춰 높은 턱도 쉽게 올라갈 수 있도록 한 설계였다. 이를 적절히 변형하여 사륜 구동인 Neptunus 바퀴 부분을 설계했다.
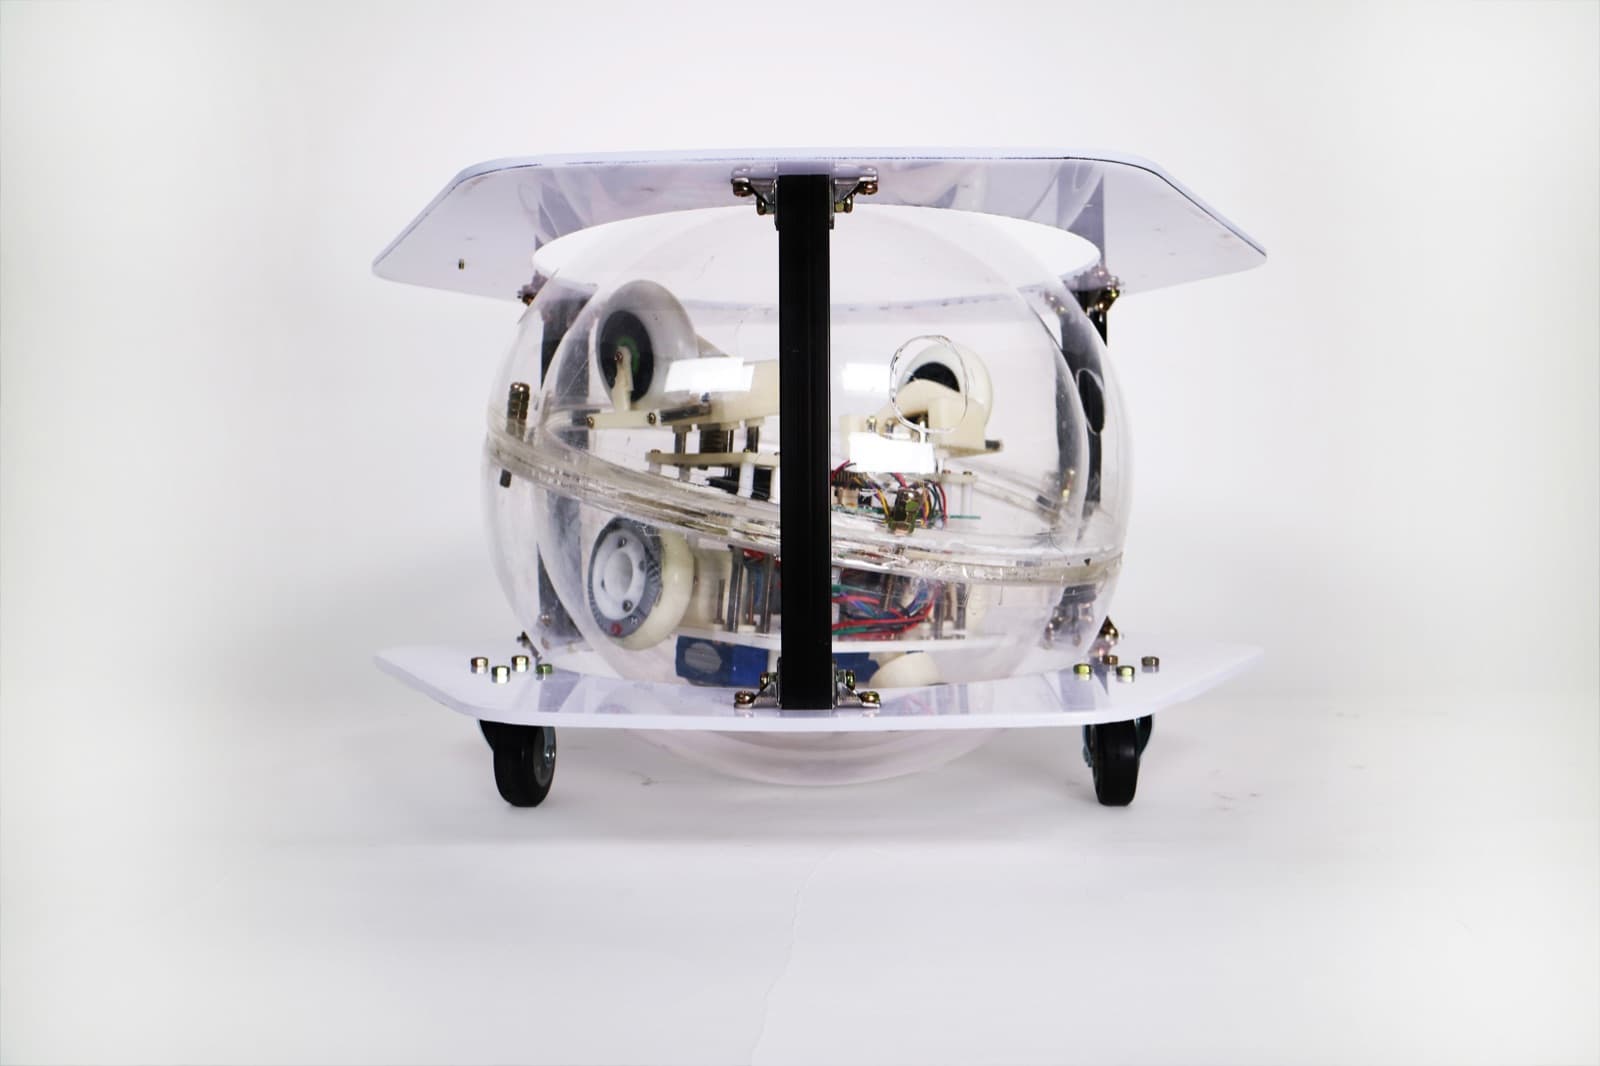
구동부 설계는 안정적인 수륙양용을 보장하는 Neptunus 설계의 핵심이라 할 수 있다. 육상주행, 수상주행, 변형 이 세가지 방향을 가지고 설계를 진행했으며, "어떤 상황에서든 가능한 방수"를 설계중점에 두었다. 육상주행부터 보자면 육상주행의 경우 전륜구동식이며 앞바퀴 2개를 이용하여 움직인다. 뒷바퀴는 산업용 보조 바퀴를 활용했고, 동력바퀴인 앞바퀴 두개는 Inwheelmotor를 사용하였는데, 내부 부품인 Hall sensor가 물에 민감하므로 instaspin 보드를 활용해 sensorless 제어를 하도록 설계하였다. 수상주행의 경우 후방 하단부에 추진모듈 2개를 부착했으며, 각 모듈 하나당 BLDC(BrushLess DC) 2개로 구성되어 있다. 수상주행에 쓰이므로 더욱 쉬운 정비성을 추구하기 위해 쉽게 본체와 모듈이 분리되도록 설계했다.
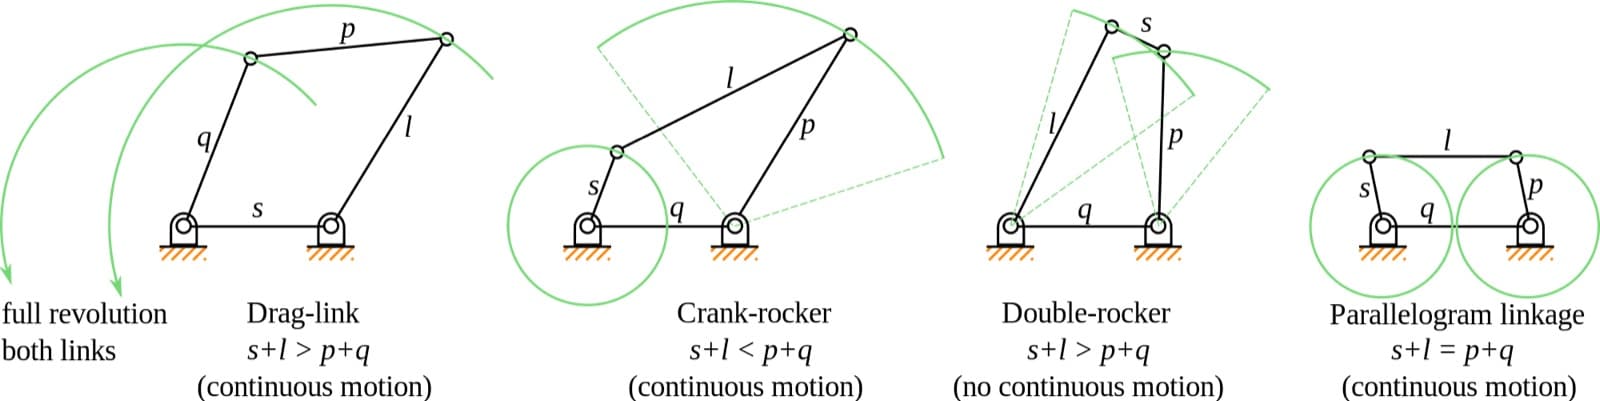
바퀴 구동부 변형의 경우 수상에서 육지, 육지에서 수상으로 이동할 때 발생하는 방수문제와 로봇 정체 문제 해결에 중점을 두었다. 바퀴를 접지 않으면 수상에서 육지로 이동할 때 얕은 수심으로 인해 장애물 문제가 발생하고, 육지에서 꽤 먼 곳부터 바퀴와 수상추진모듈을 동시에 구동시켜야 하는 문제가 발생한다. 바퀴를 접으면 최대한 육지 근접지역까지 수상추진모듈로만 이동시킬 수 있어, 장애물 문제도 해결할 수 있다. 이러한 이유로 바퀴를 접는 구조를 설계하였는데, 이때 활용한 구조가 parallelogram linkage 두개를 엮어서 만든 링크 구조이다. 모터를 활용해 접으면 방수 문제가 추가적으로 발생하고, 스크류나 웜-웜기어의 경우 이물질이 끼기 쉽다.
2.2 태양광 MPPT 전력 체계가 구성된 안정적인 전자적 시스템 구현
Neptunus는 태양광 패널을 이용해 로봇이 사용할 일부 에너지를 공급받는다. 태양광 패널로부터 나오는 전력은 Neptunus 전원 시스템과 연결되어있으며, 본체가 안전한 상황에서는 최소한의 전력 소비만으로 시스템의 전원을 충전할 수 있도록 하고자 한다. 이를 위하여 cell 단위의 태양광 패널 반도체를 로봇 상부 형상에 맞게 특수제작하였으며, 충전시 태양광 패널의 전압제어를 통해 MPTT 시스템 구축을 시도 중에 있다. Neptunus는 저전력 프로세서 MSP430을 사용하여 전체 전원 시스템의 ON/OFF를 제어한다. Neptunus를 구성하는 주요 통신 시스템, 주행 시스템, 형태 변형 시스템은 각기 독립적인 전원을 갖추고 있으며, 태양광 패널을 통한 충전은 통신, 주행, 형태변형 순으로 이루어진다. 이는 위급한 상황에서도 핵심 통신 기능을 우선적으로 생존시키는데, 해당 통신 시스템이 LTE 네트워크에 연결되어 어디서든 인터넷망에 재연결되었을 때, 원격 사용자가 Neptunus에 쉽게 연결하고 데이터 수집을 가능하게 하기 위함이다.
Neptunus는 기본적으로 원격 operator가 필요한 탐사 로봇이다. LTE 네트워크를 통해 동작정보 및 탐사정보에 대한 교환이 이루어지며, Neptunus는 명령받은 정보를 통해 실시간으로 동작한다. 모든 통신은 websocket으로 이루어지며, Neptunus는 client로 동작한다. 이를 통해 한명의 원격 operator가 다수의 Neptunus를 동시제어할 수 있도록 하였다. 주행모터는 PMSM(Permanent Magnet Synchronous Motor)으로, 로봇 구조상 수중에 잠길 것을 염려해 Sensorless 제어를 구현했다. Texas Instrument 사의 DSP 및 Instaspin 라이브러리를 이용해 Sensorless Field Oriented Control를 구현해냈다. 해당 하드웨어는 ROS(Robot Operating System)에 연결되며, 속도 및 토크에 대한 피드백이 가능한 구조를 가졌다.