Scout
- Year
- 2017
- Team
- 김수인, 박경록, 이석원
#First-year project#Wall climbing
Concept과 개발목표
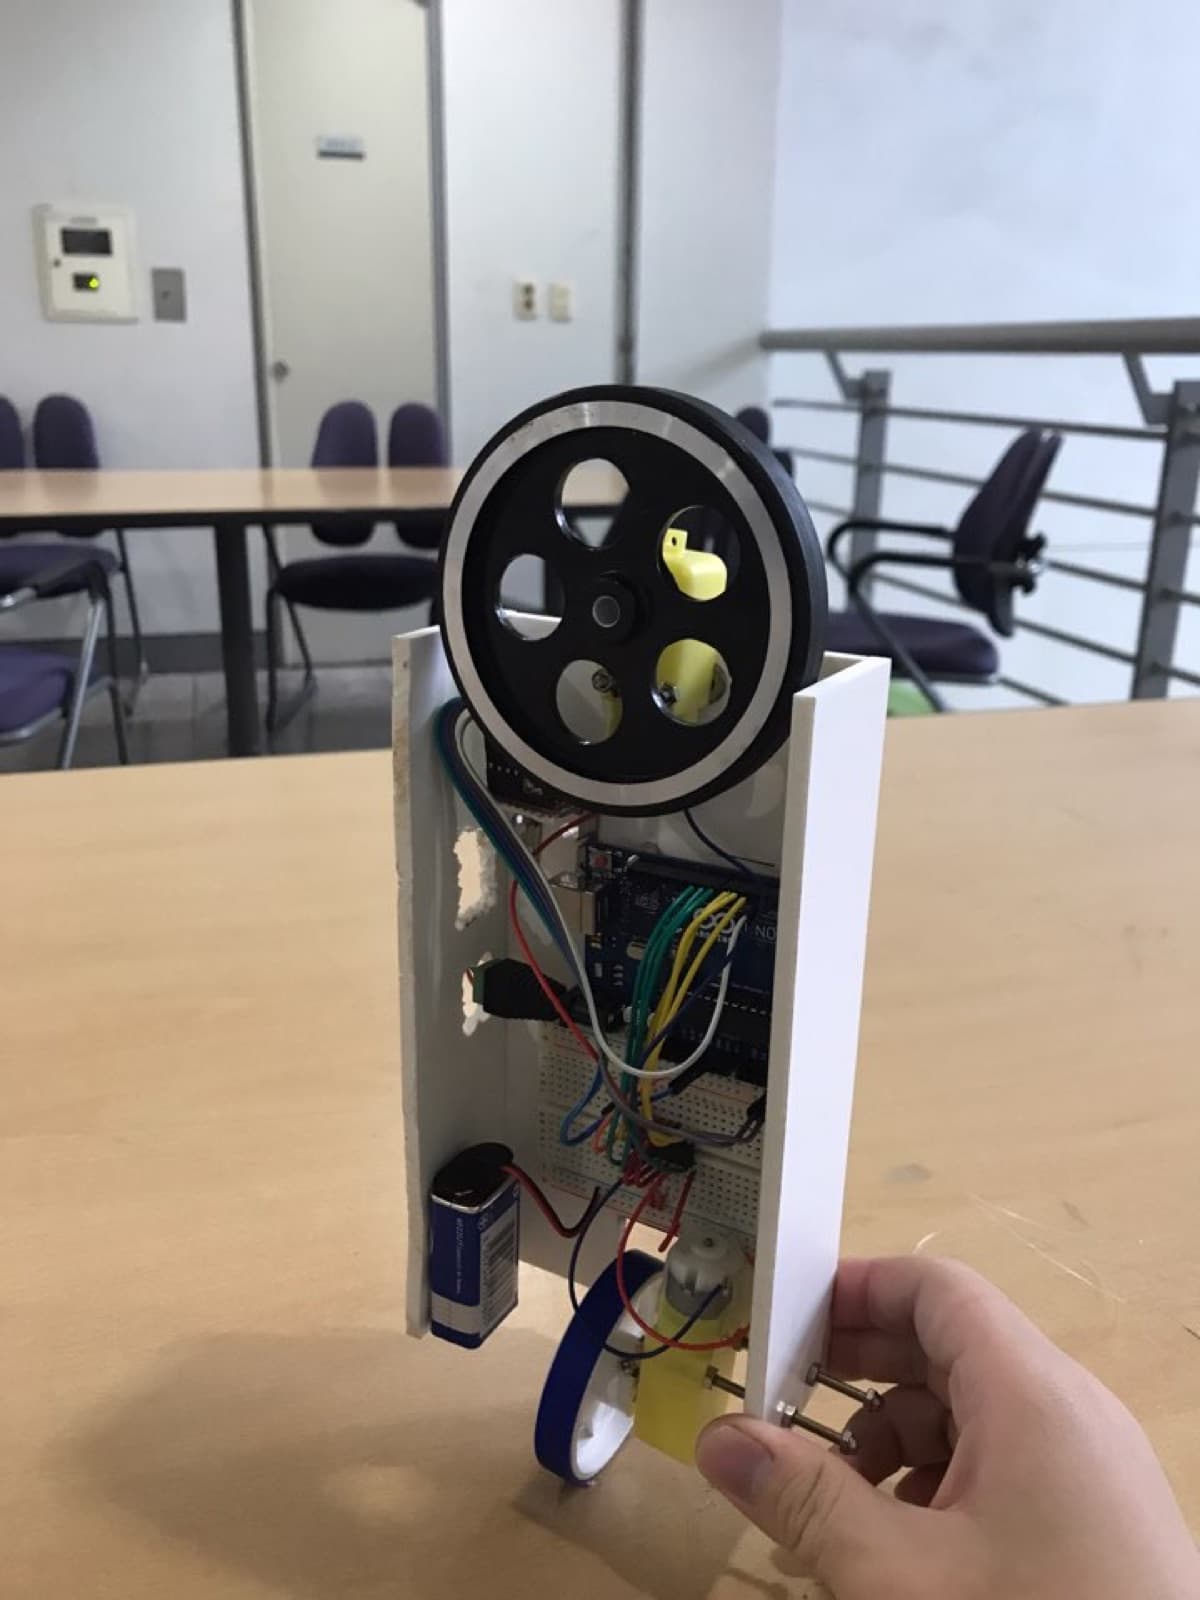
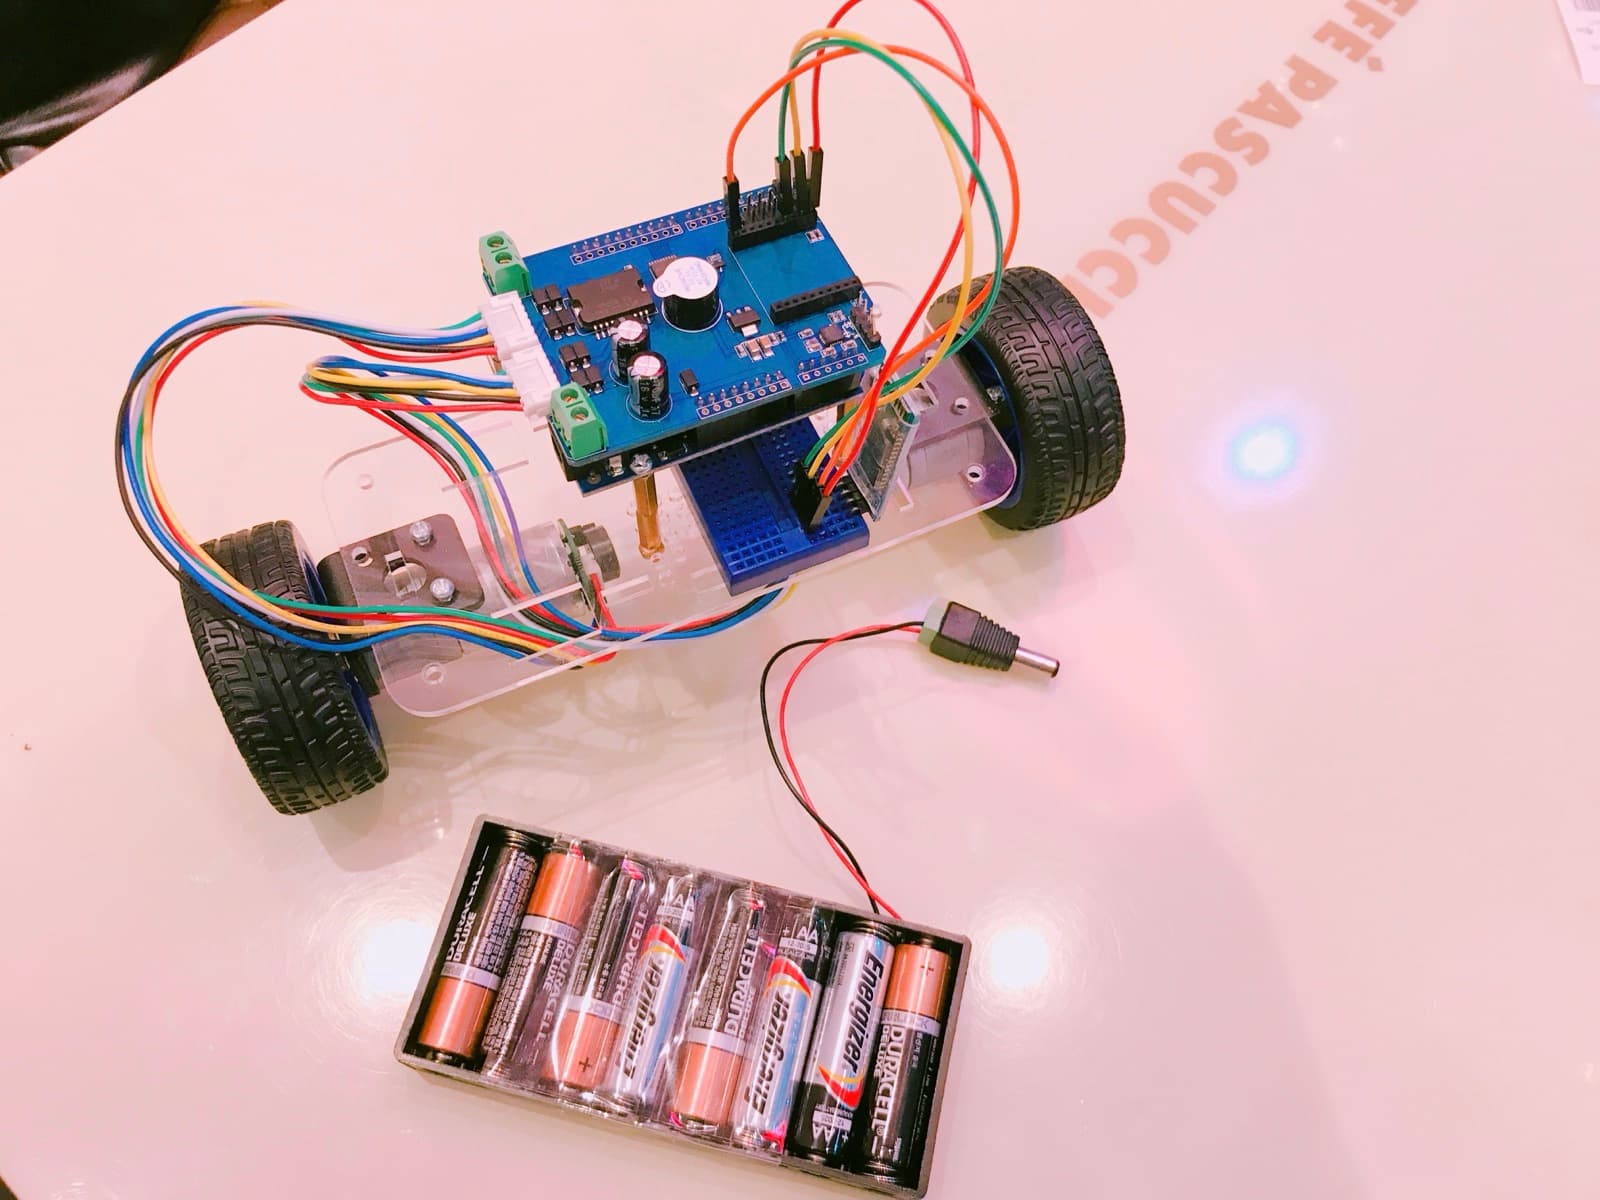
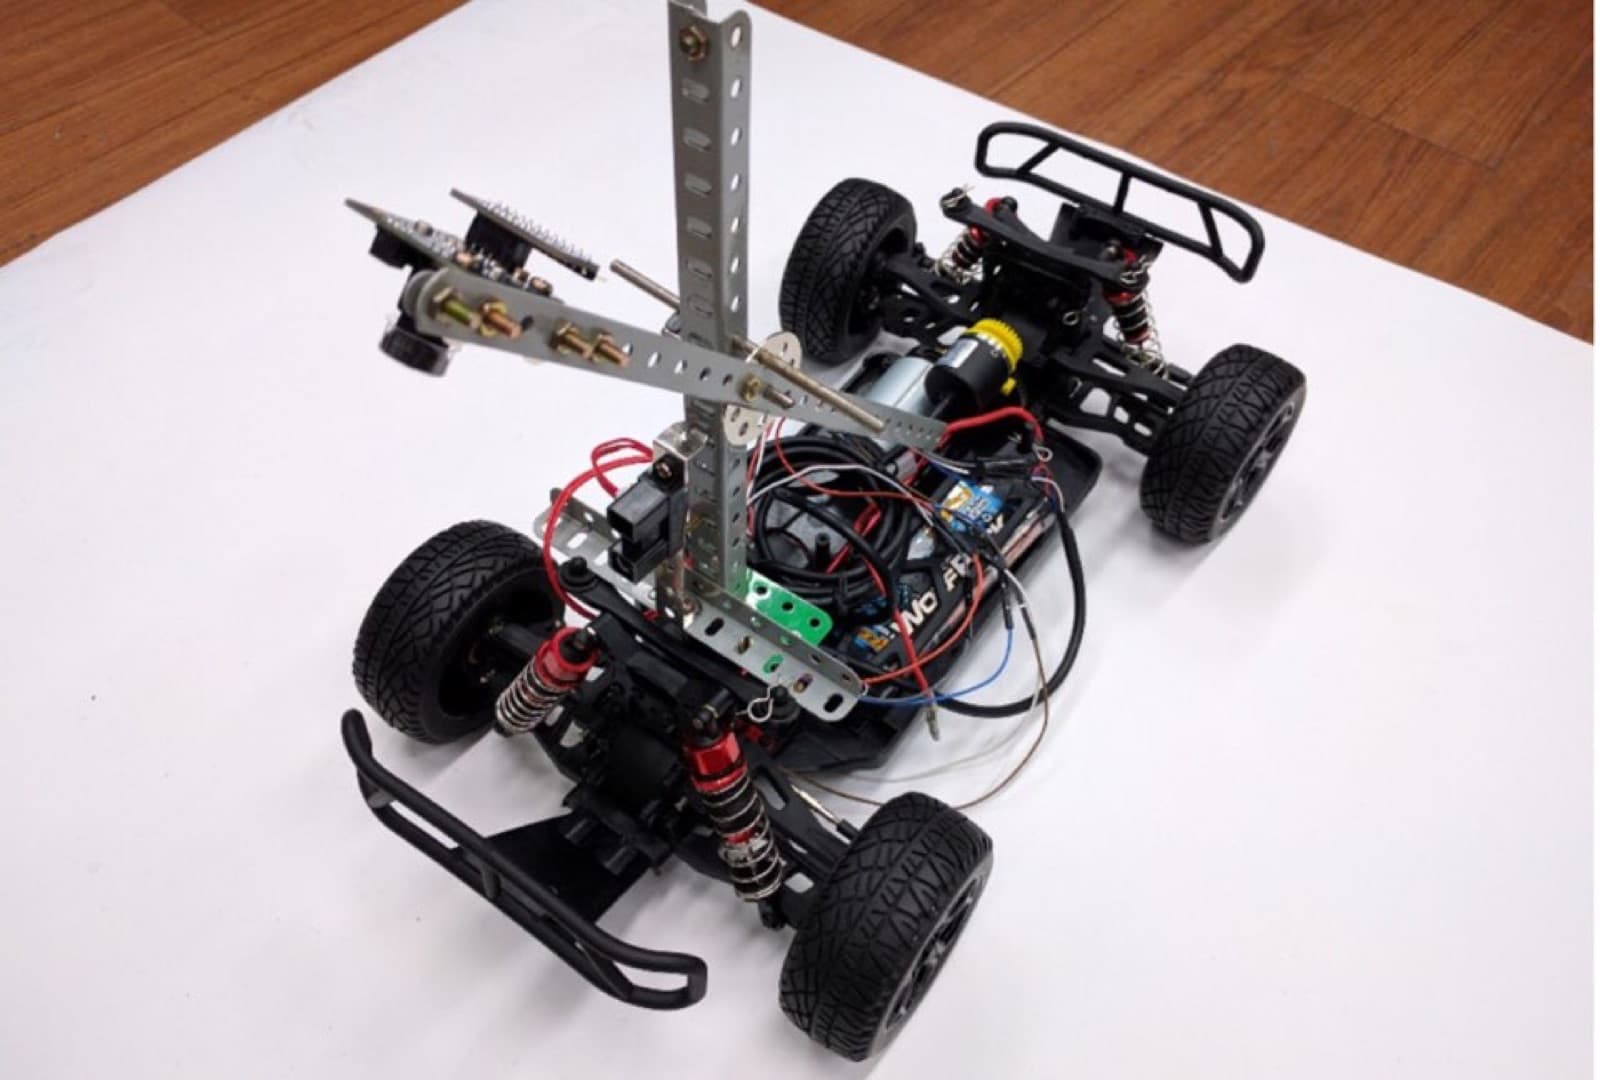
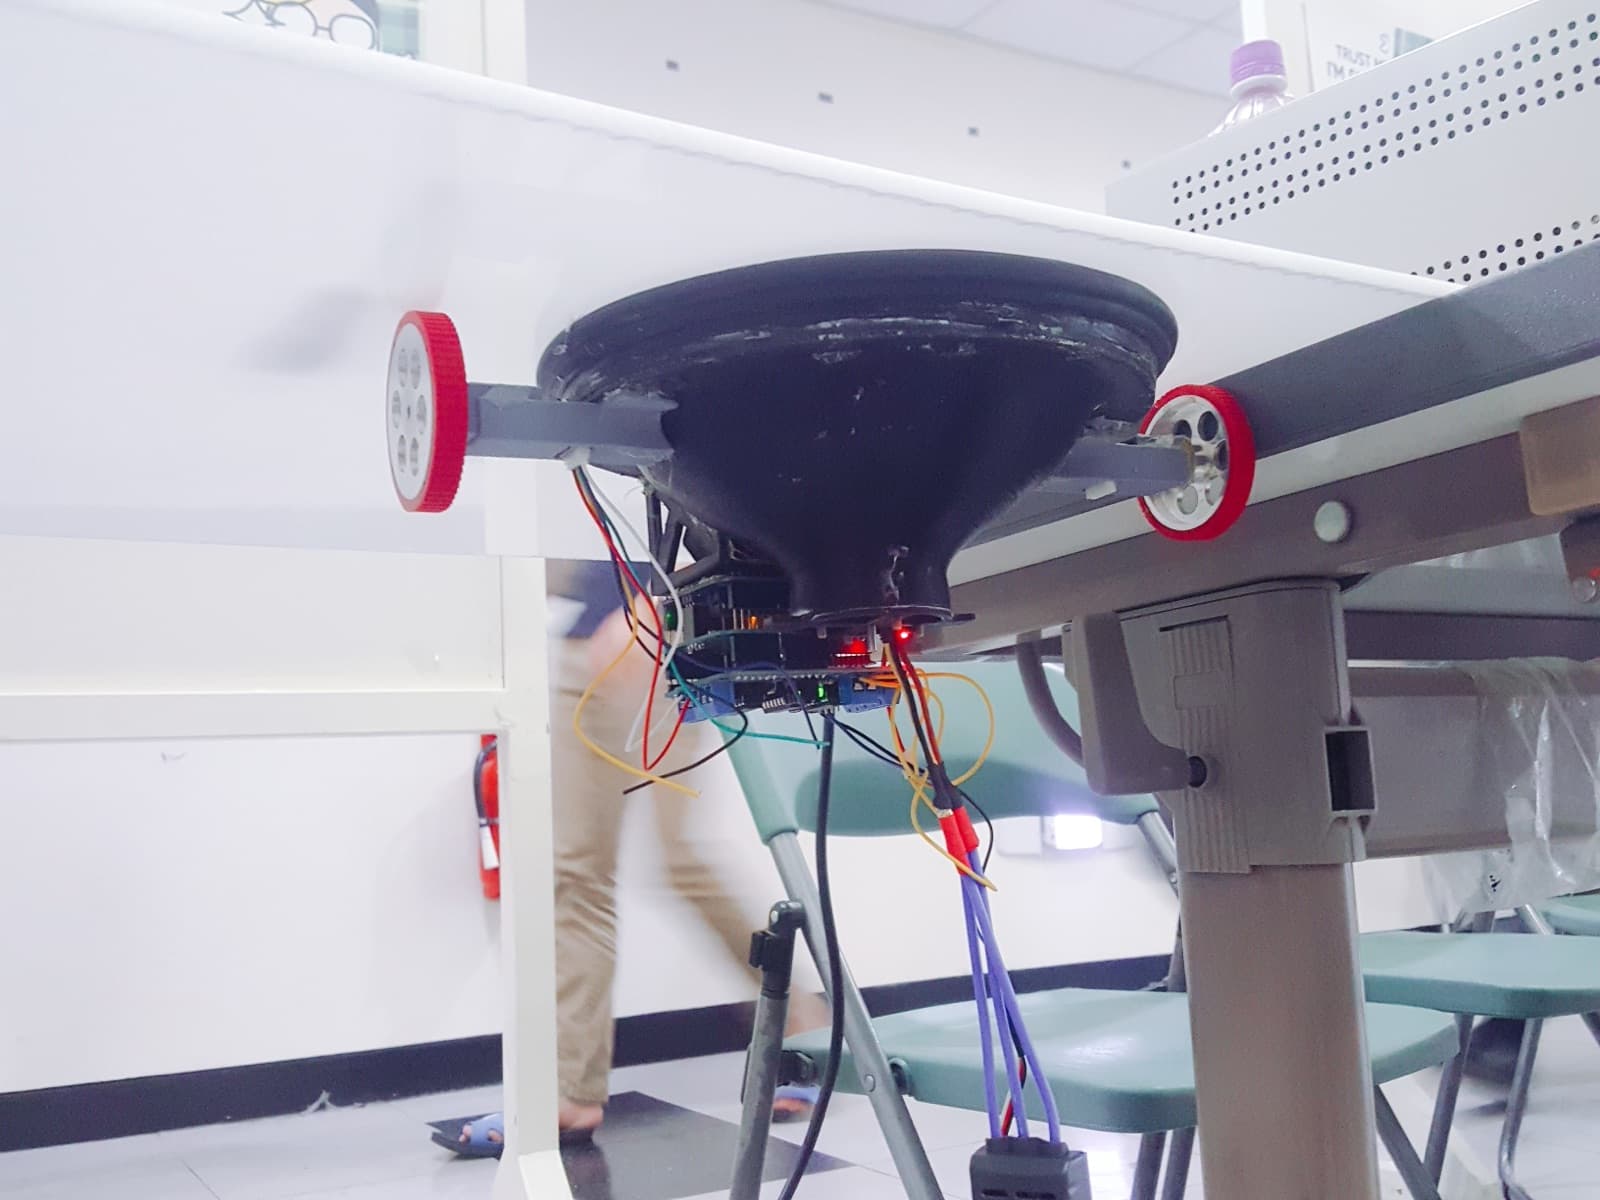
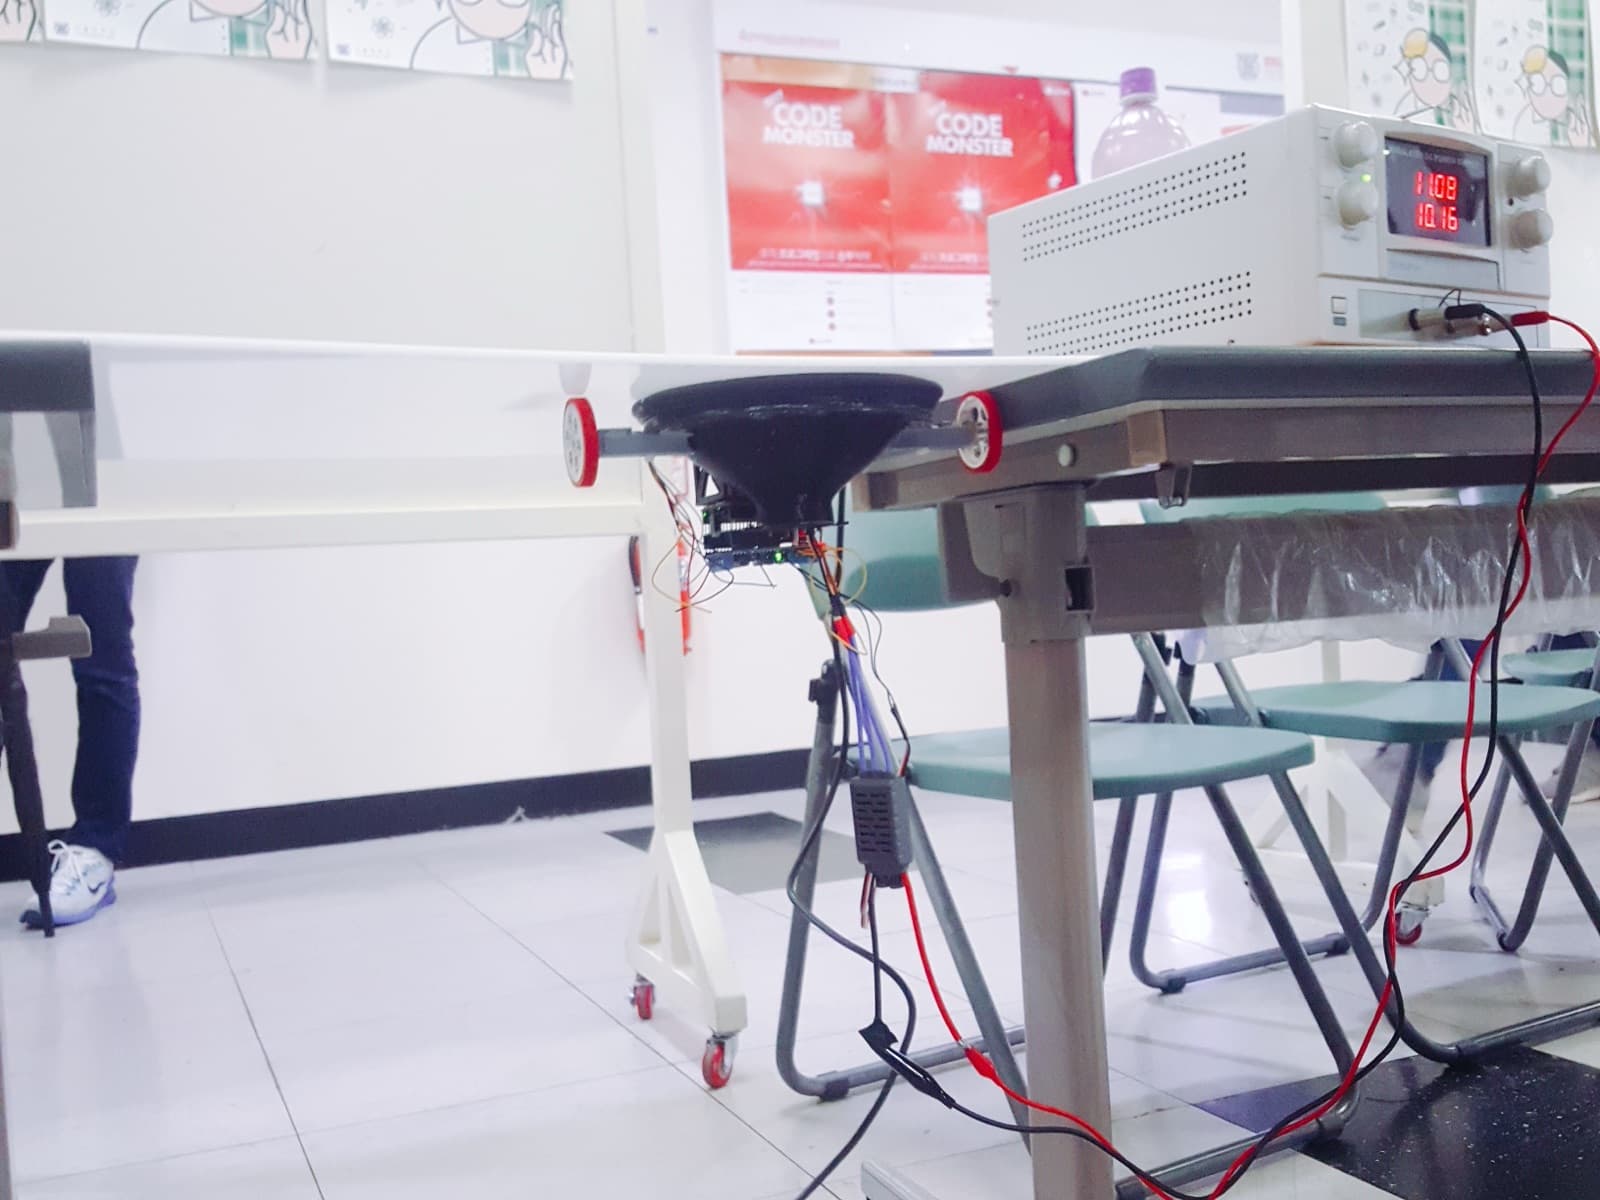
Scout 프로젝트는 벽면과 바닥에서 모두 기동 가능한 로봇을 구현하는 프로젝트이다. 일반적으로 평면 바닥만을 움직일 수 있는 사륜구동 로봇을 평면에서 벗어나 높은 곳도 쉽게 올라갈 수 있는 로봇을 구현하고자 했고, 프로펠러로 부양시켜 이동하는 호버크라프트 아이디어의 역발상으로 Scout 프로젝트가 시작되었다. 지형지물을 활용하여 확보하는 빠른 기동성과 에너지 효율을 잡는 것이 개발 목표이다.
중점 개발
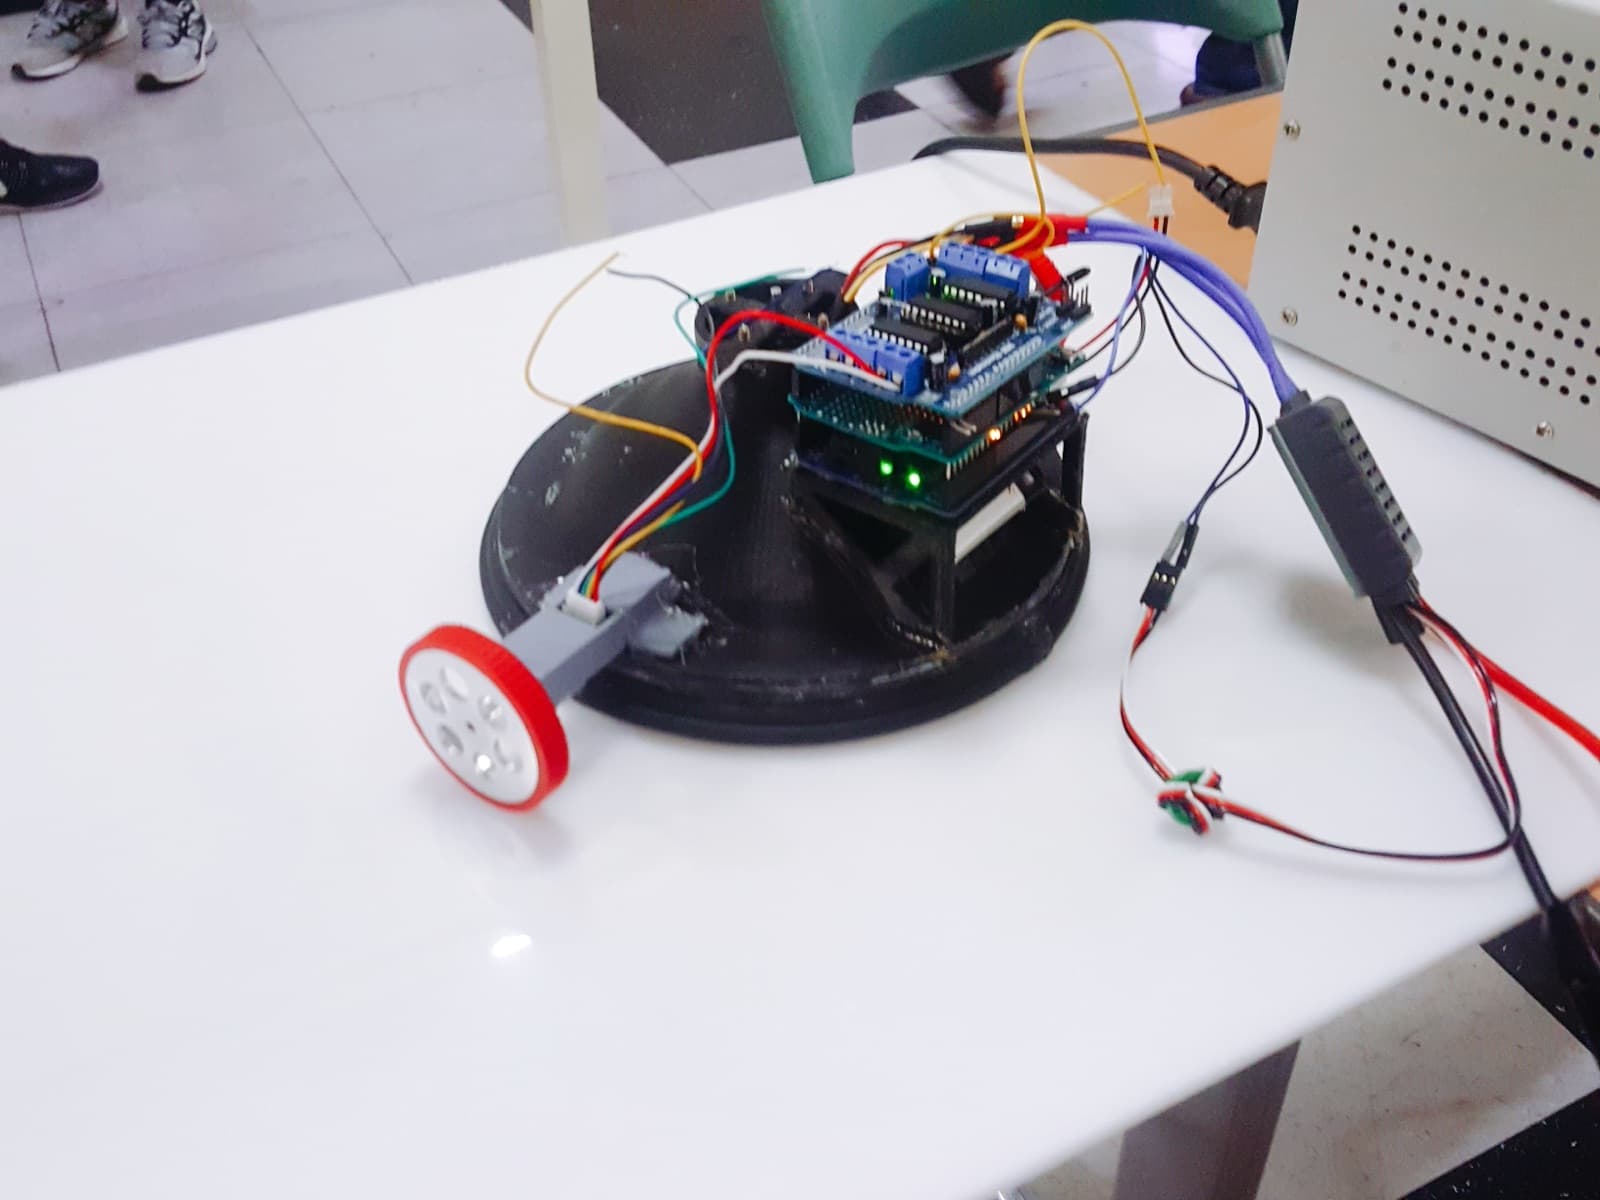
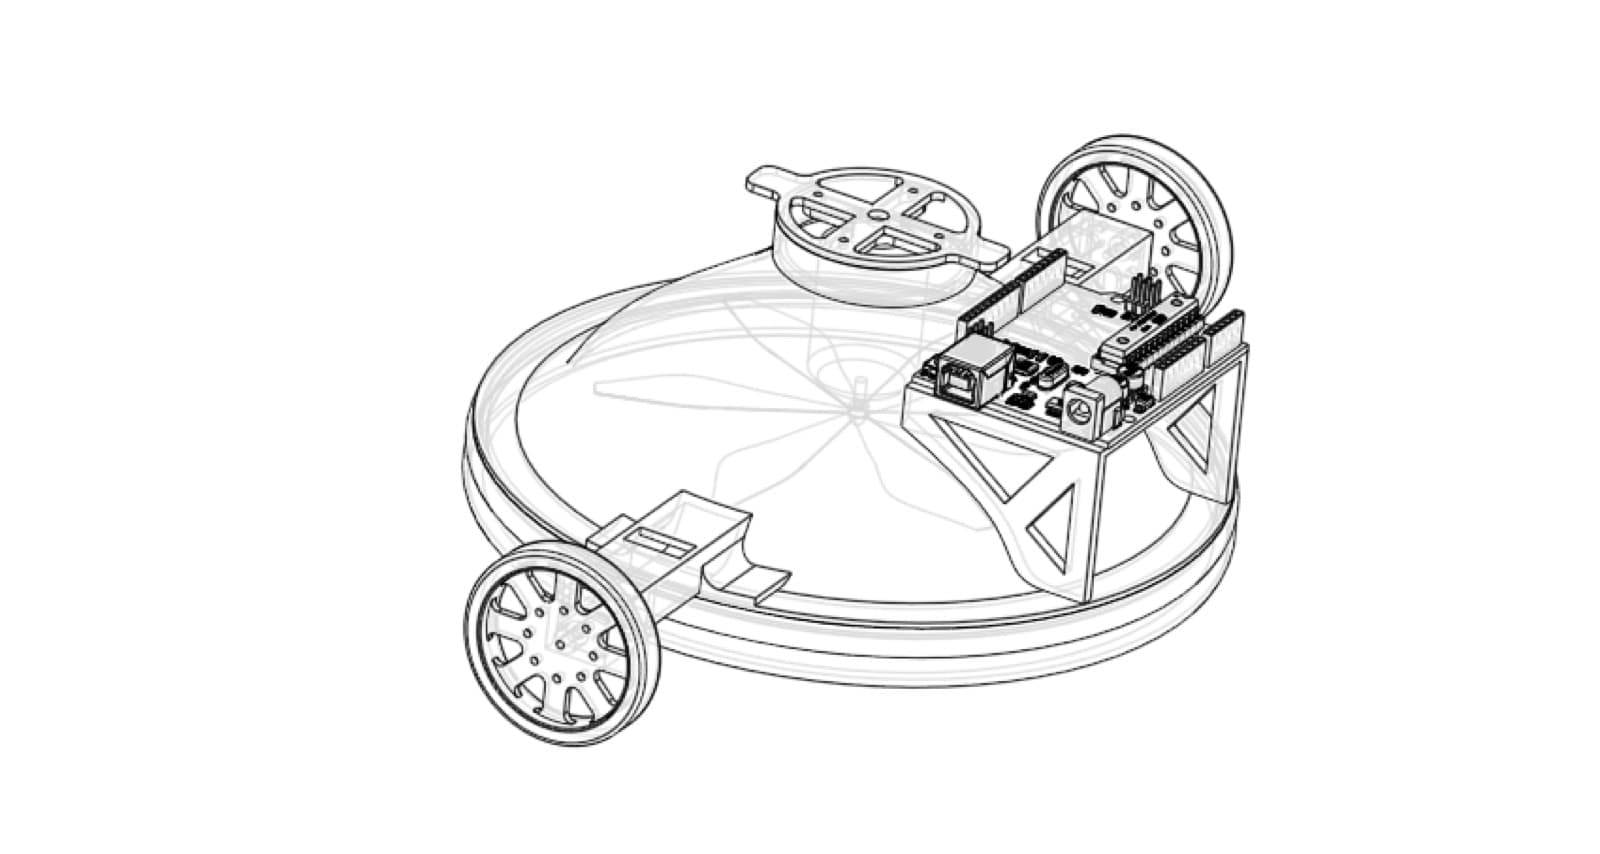
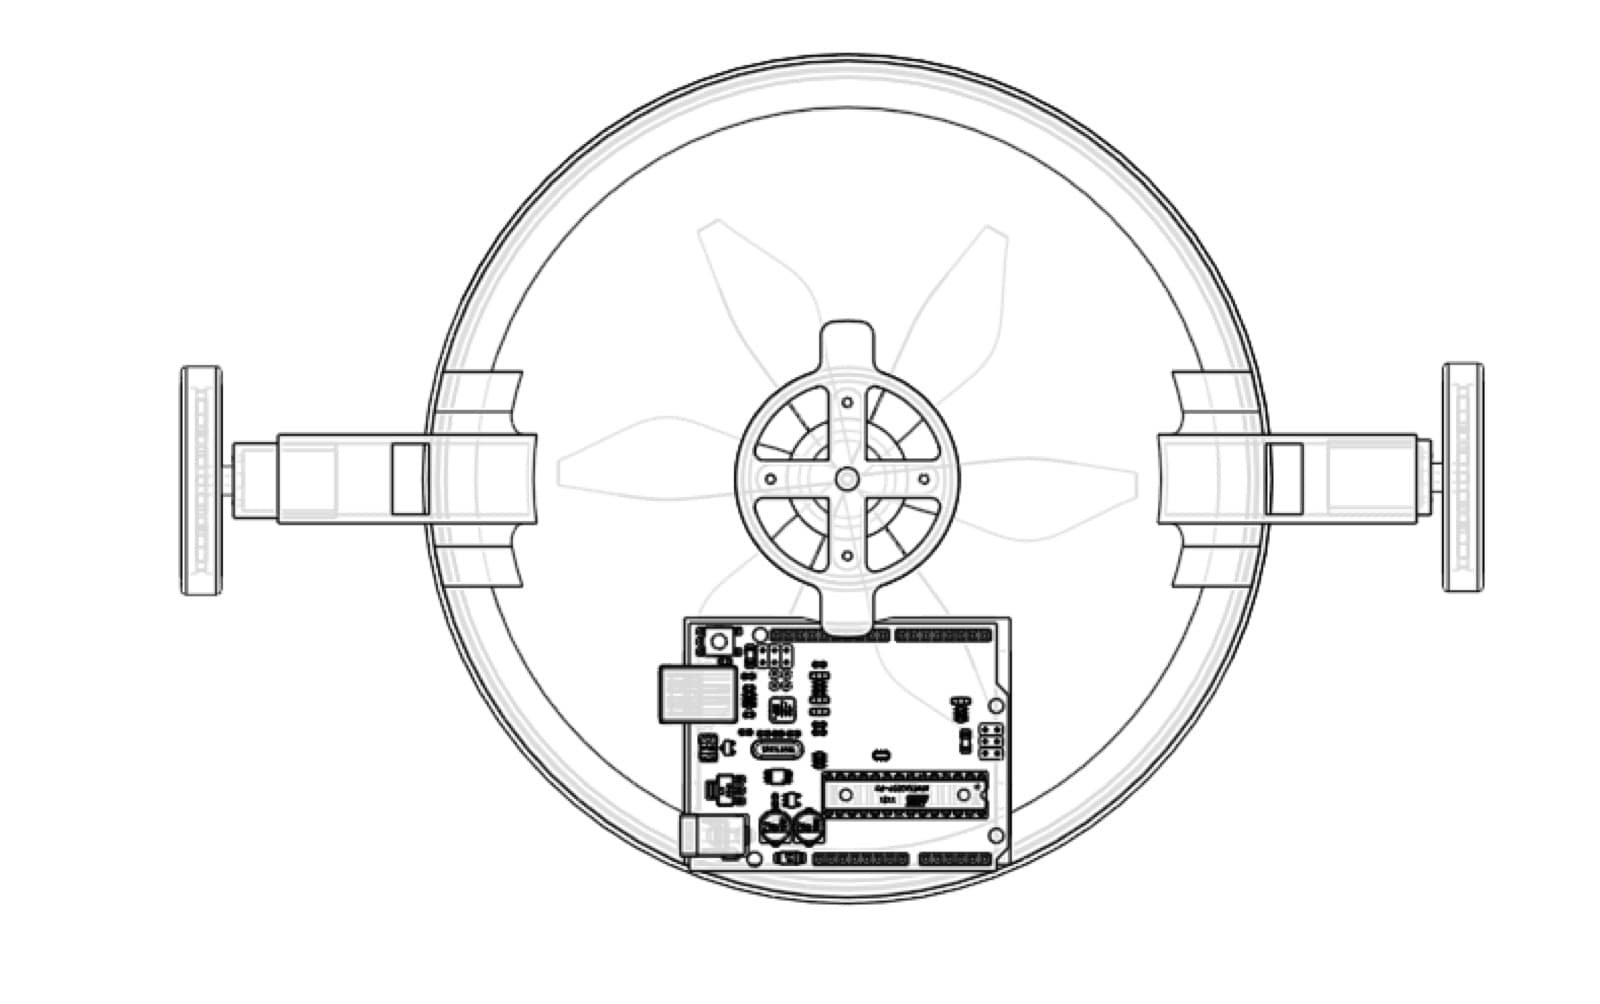
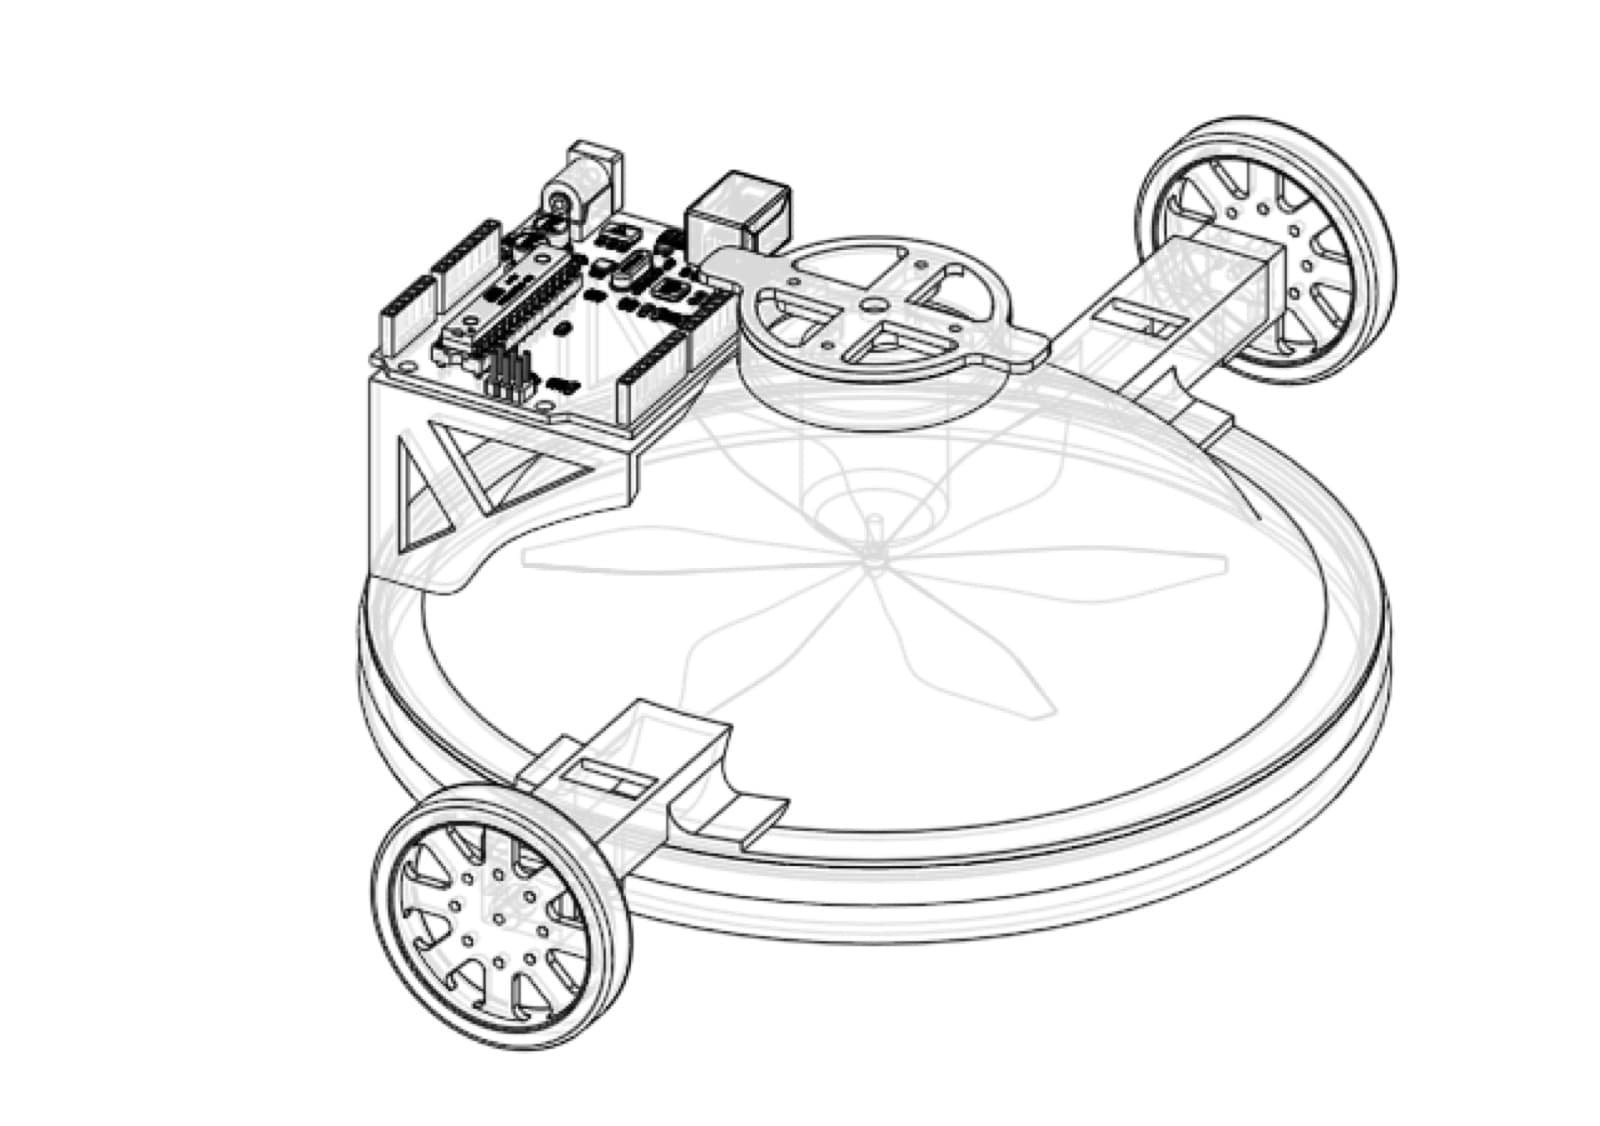
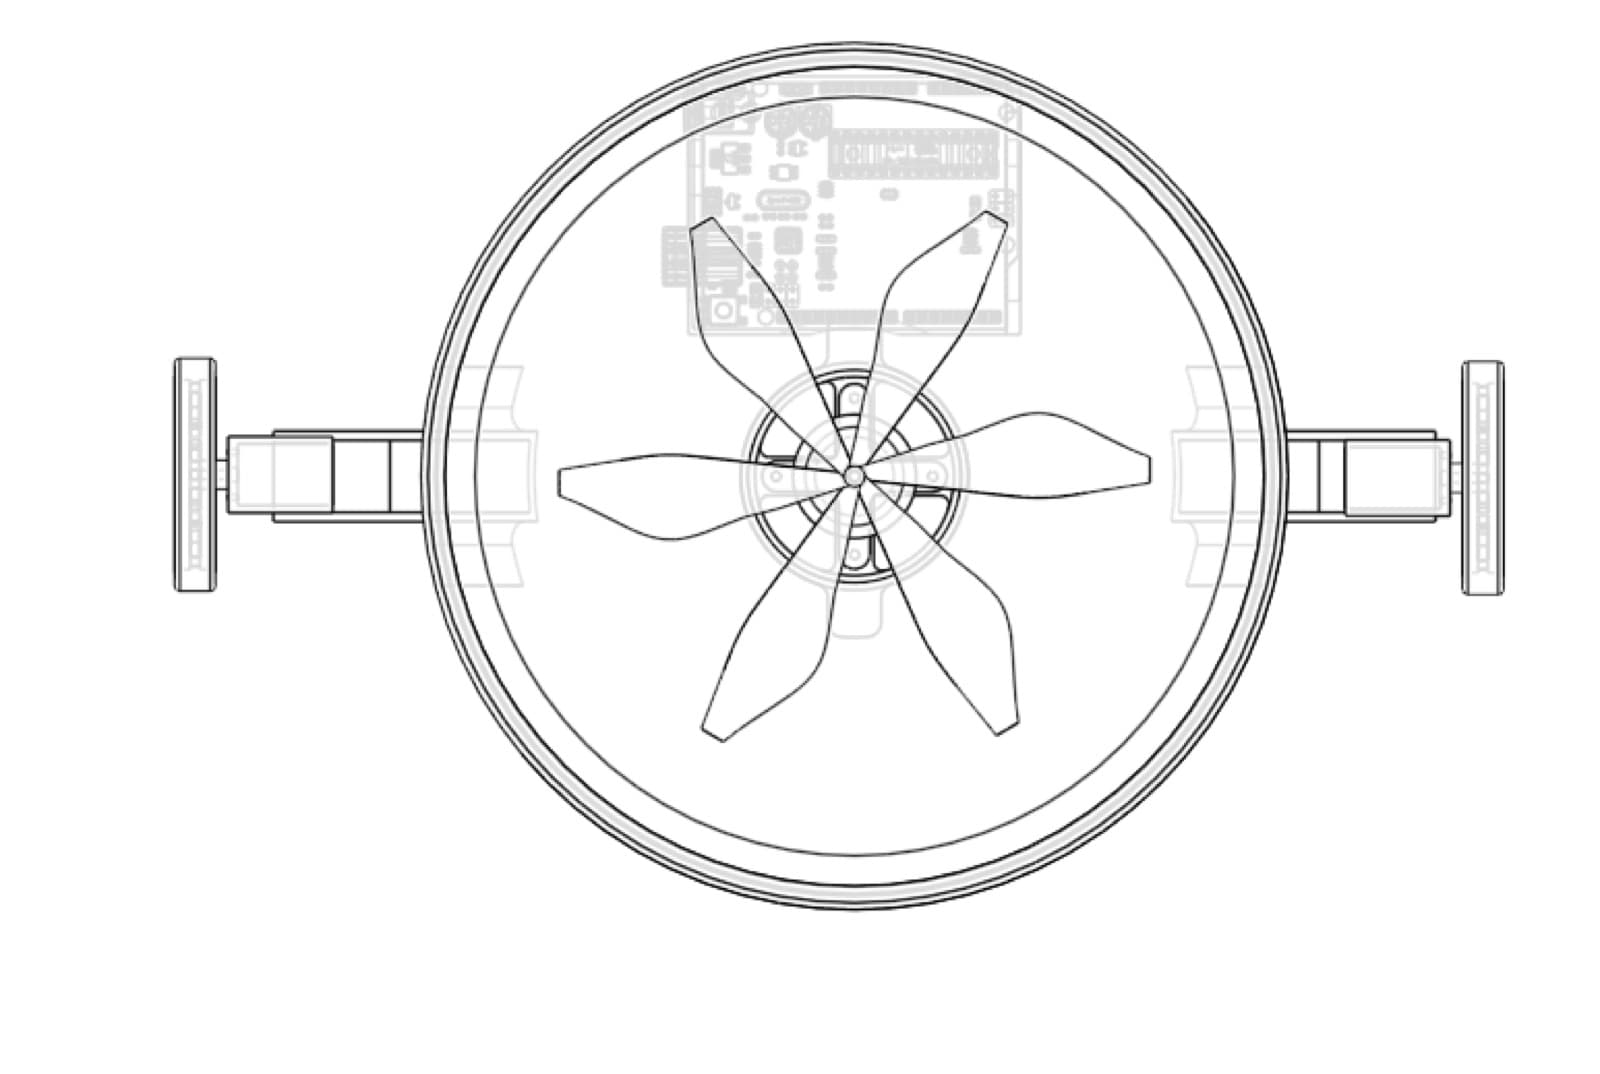
Scout는 중심부에는 축의 방향이 평면과 수직인 모터가 장착되어 있다. 수직 모터가 프로펠러를 작동시켜 로봇과 벽면 사이의 공간을 저기압으로 만들어, 기동 바퀴와 접촉면의 마찰력을 증대시키는 역할을 한다. 증대된 마찰력으로 인해 로봇은 벽면에 부착될 수 있게 된다. 이후 2개의 바퀴를 이용해 벽면을 타고 기동할 수 있도록 하였다. 중심부 수직 모터는 BLDC 모터를 사용했으며, 분당 회전수(RPM)는 3000RPM을 상회한다.