Screw-Propelled Robot
- Year
- 2017
- Team
- 국도관, 윤경탁, 홍지우
#URP#Exploration robot
Concept과 개발목표
나선지렁이 프로젝트는 장소나 구동방식으로 인한 제약을 최소화 할 수 있는 ‘나선’ 형태의 운동으로 기동하는 로봇을 제작하는 프로젝트이다. 기존에 사족 보행 로봇은 좁은 곳을 통과하기에 적합하지 않고, 트레일러나 바퀴는 지형에 대한 의존성이 매우 높다. 그러나 나선(Screw-Propelled Drive)은 지상에서는 좁은 곳을 몸을 비틀 듯 통과할 수 있으며, 장소를 가리지 않고 회전이라는 단 하나의 운동으로 통과 할 수있다. 이러한 이점을 탐사로봇에 적용한 것이다. 본 프로젝트팀의 목표는 Screw-Propelled Drive를 Macroscopic Scale로 제작하여 흙, 모래, 진흙, 돌무더기 사이 등 다양한 지형에서의 효율성을 확인하고 발전시키는 데에 있다.
중점개발
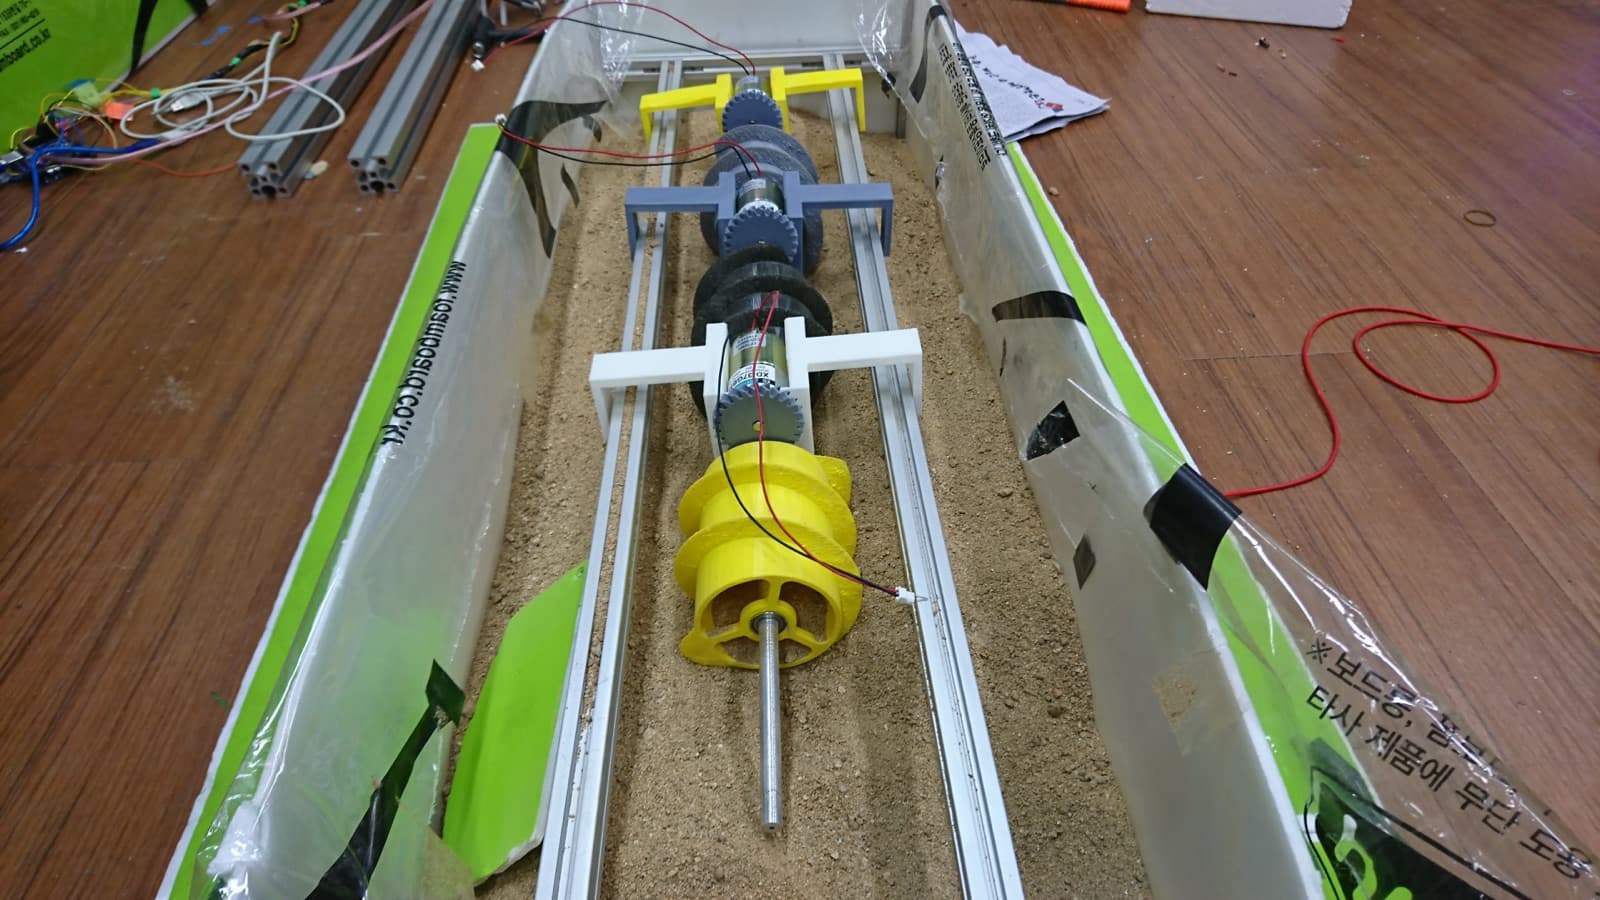
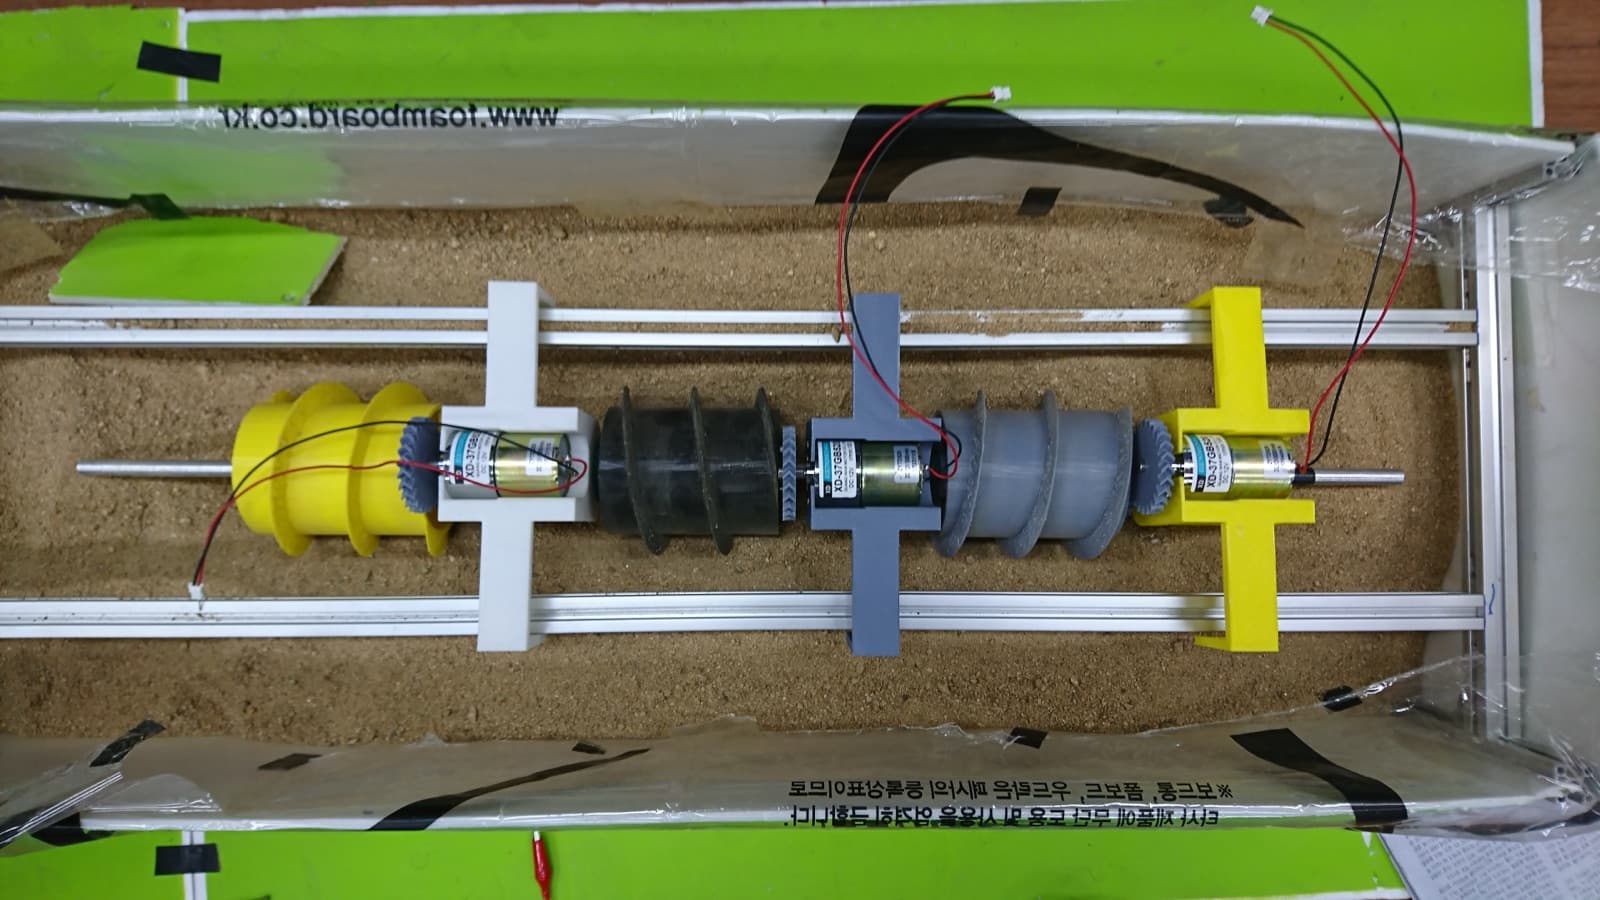
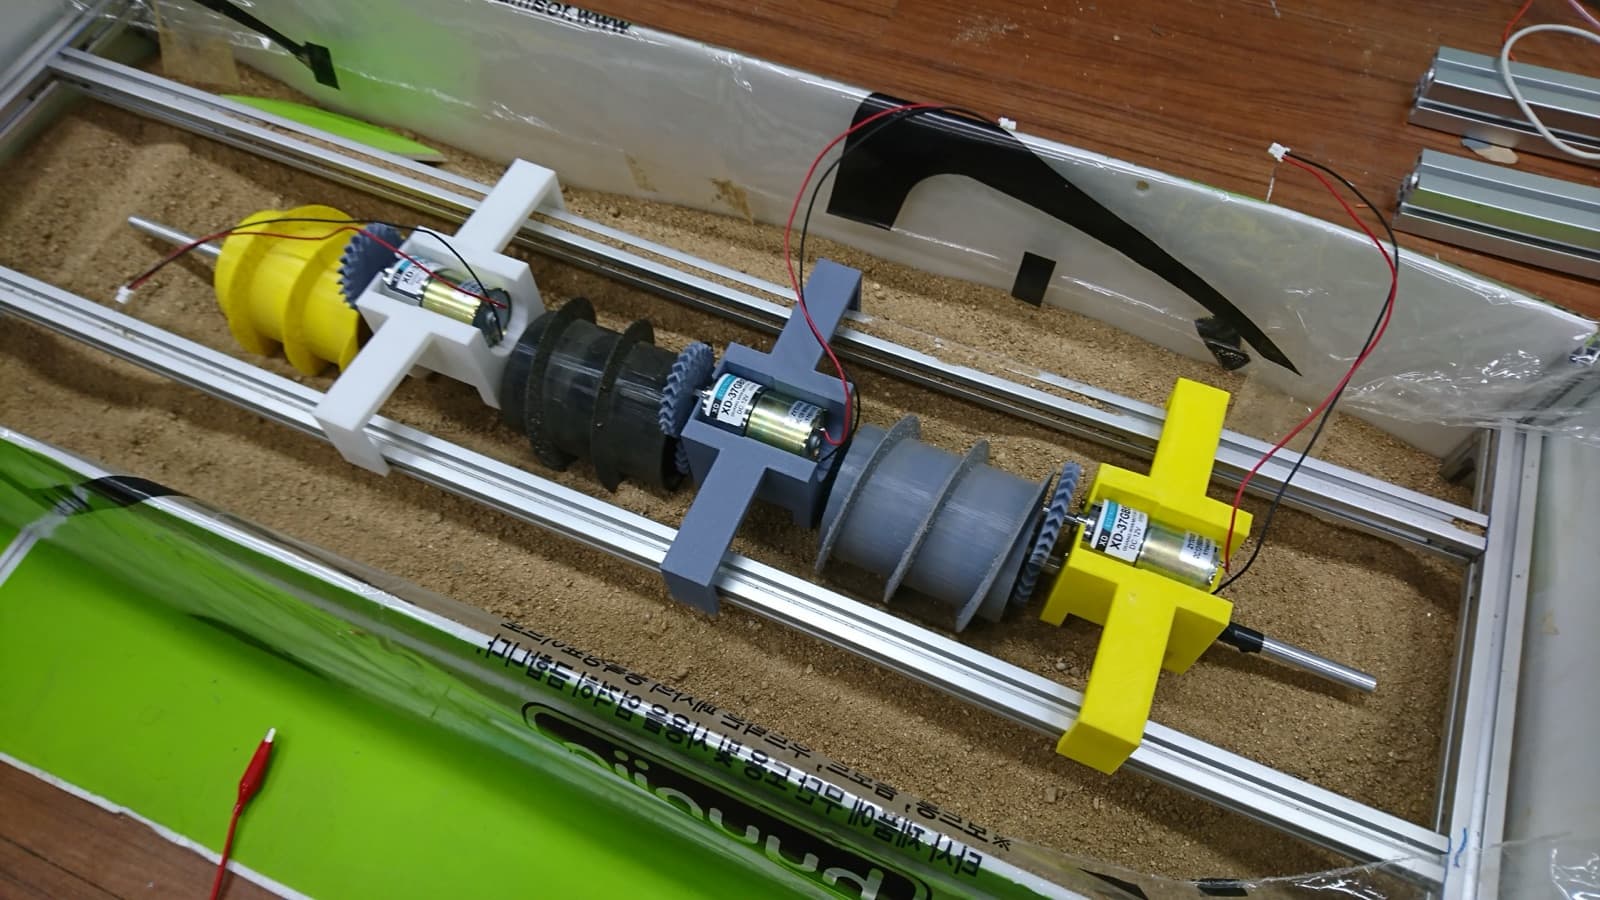
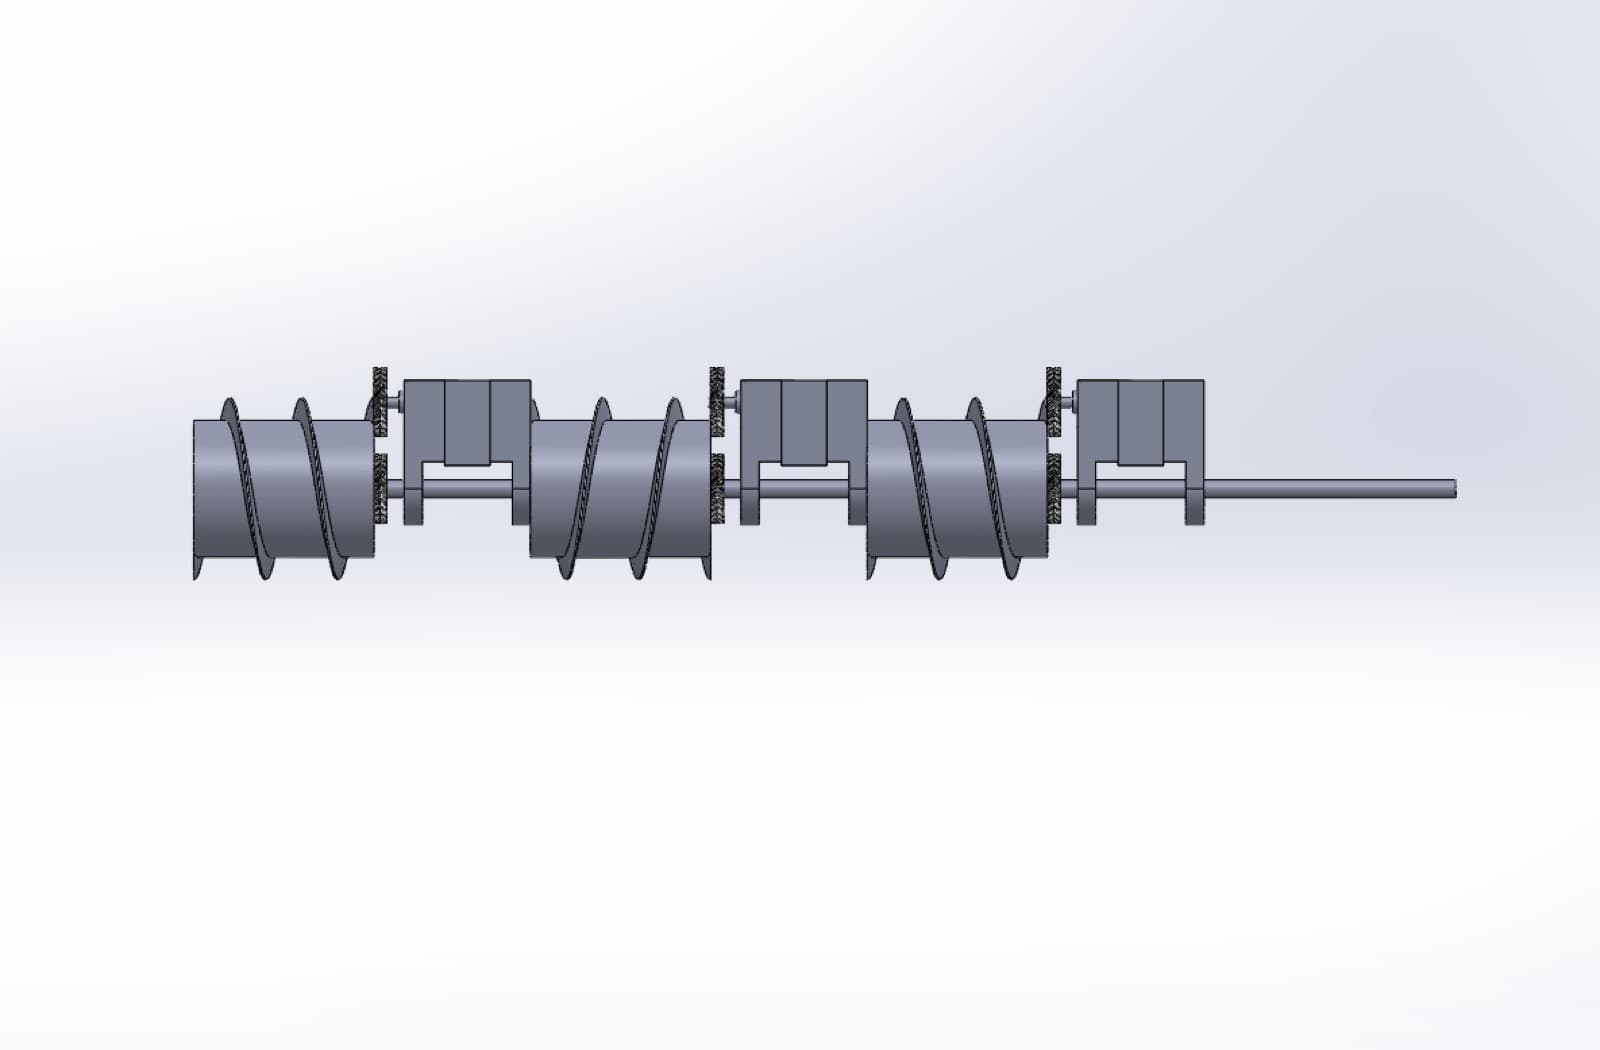
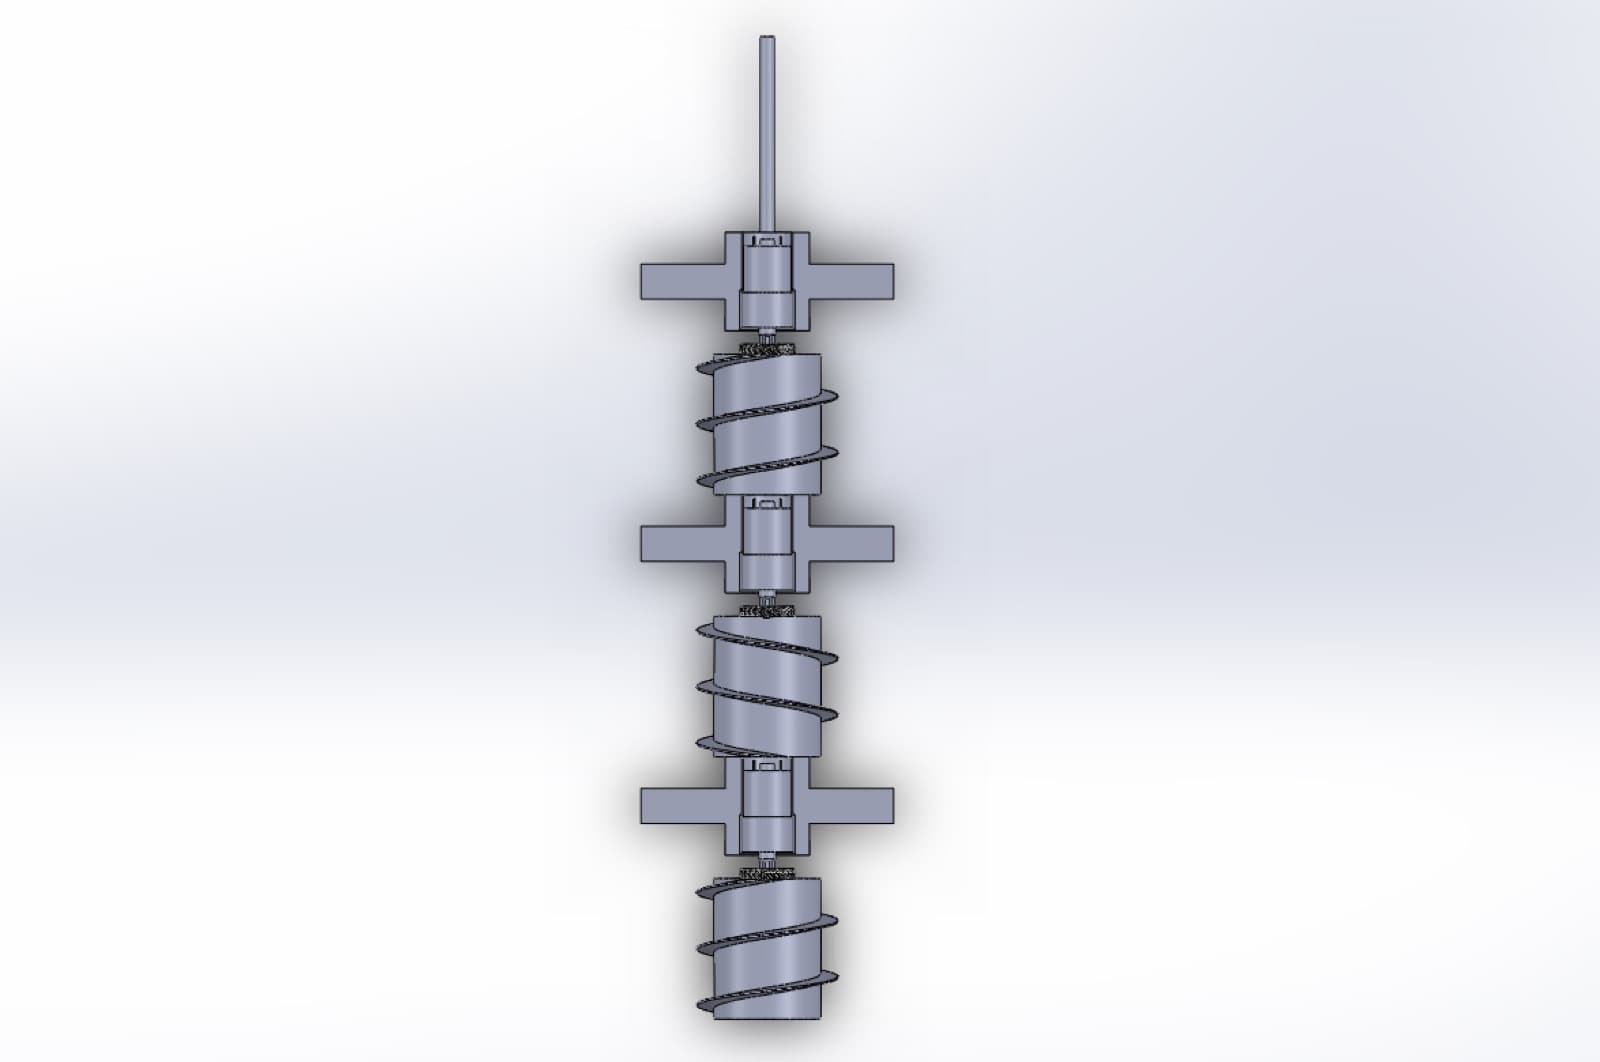
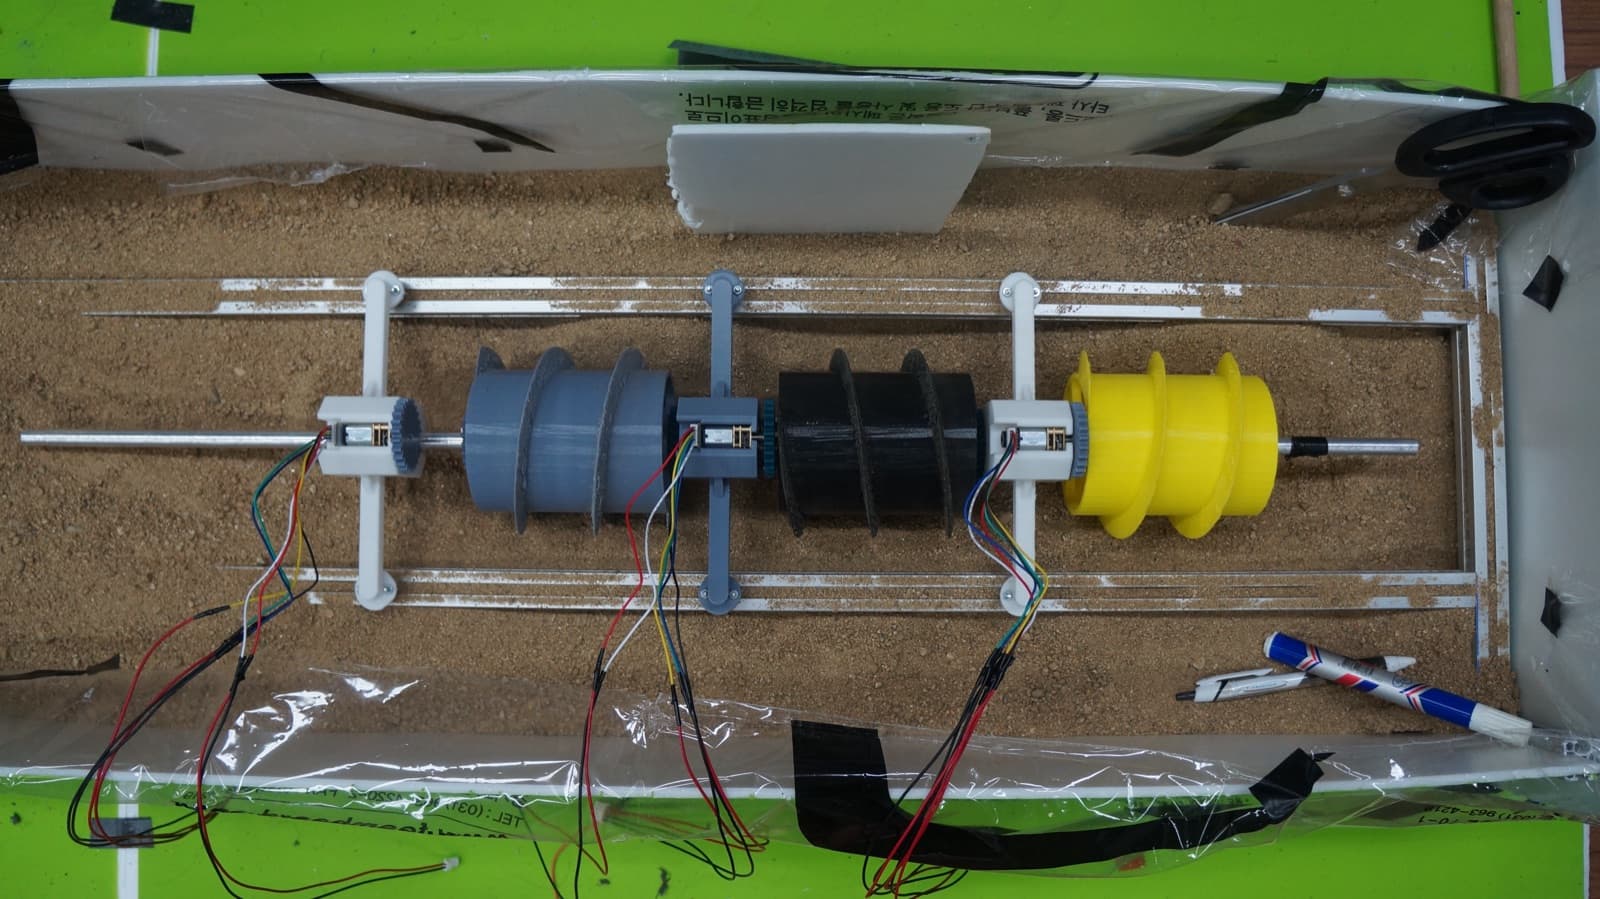
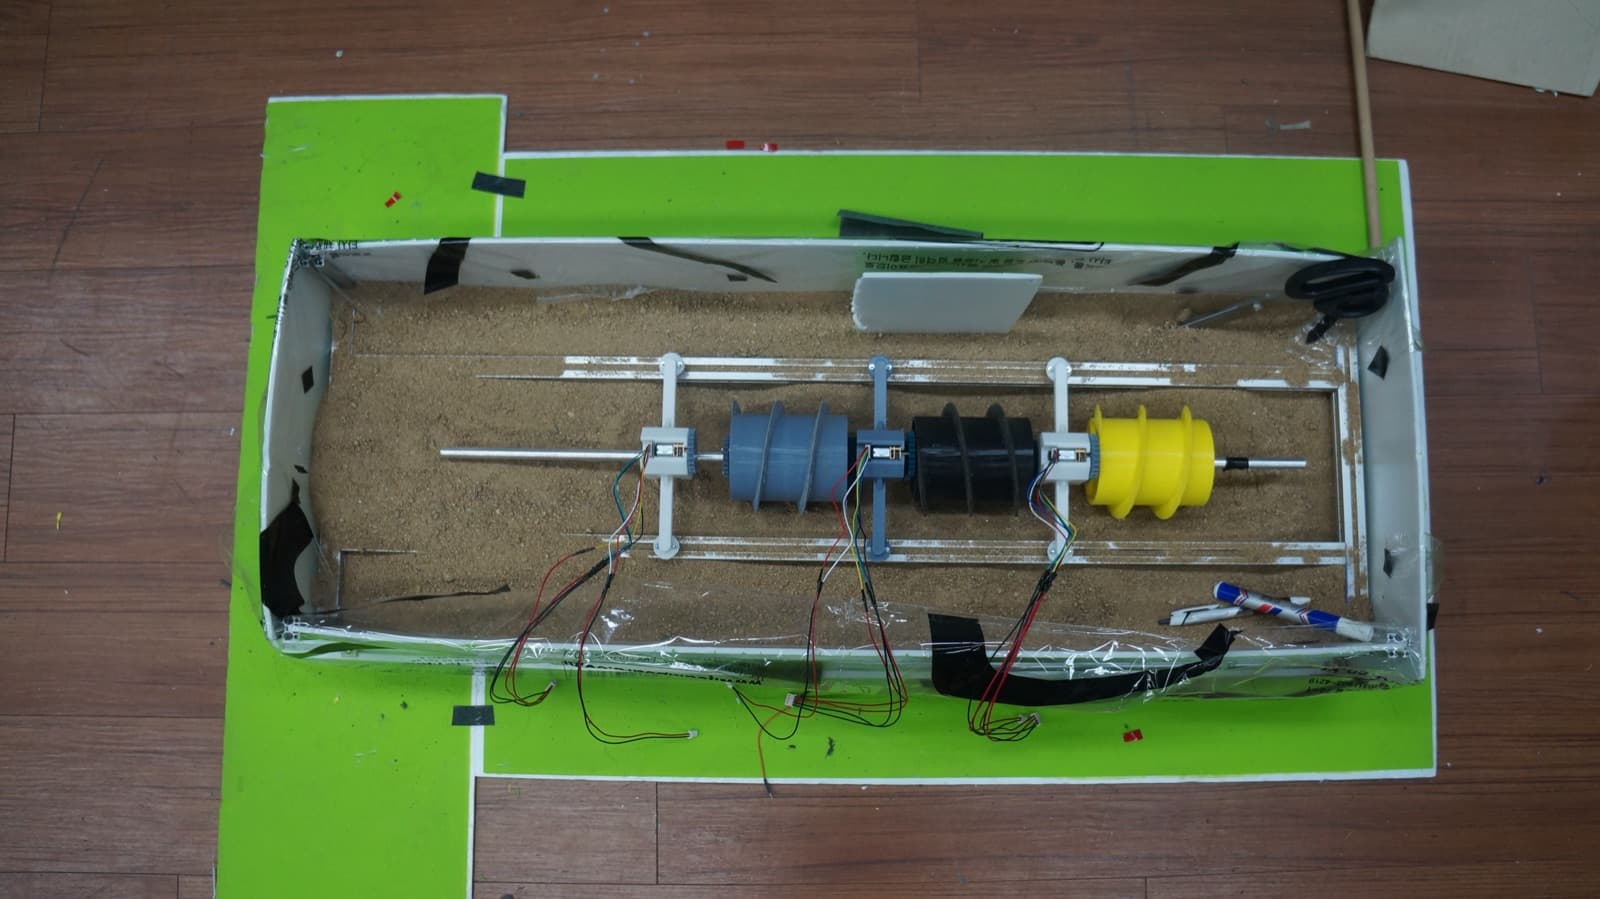
나선지렁이 프로젝트는 나선 구동 방식을 실제 적용하는 것에 중점을 두었다. 구동 방식을 두가지로 나눠 중점 개발했다. 직렬 형태의 스크류 구동방식의 로봇을 전진시키는 방법은 나사선에 의한 마찰이다. 나사 선에 의해 발생하는 마찰력은 나사 선에 대해 나란한 방향으로 발생한다. 첫 번째로 구상한 구동 방식은 screw-propelled cylinder을 이용하여 로봇이 전후방향 혹은 좌우방향으로 움직일 수 있도록 하는 것이다.
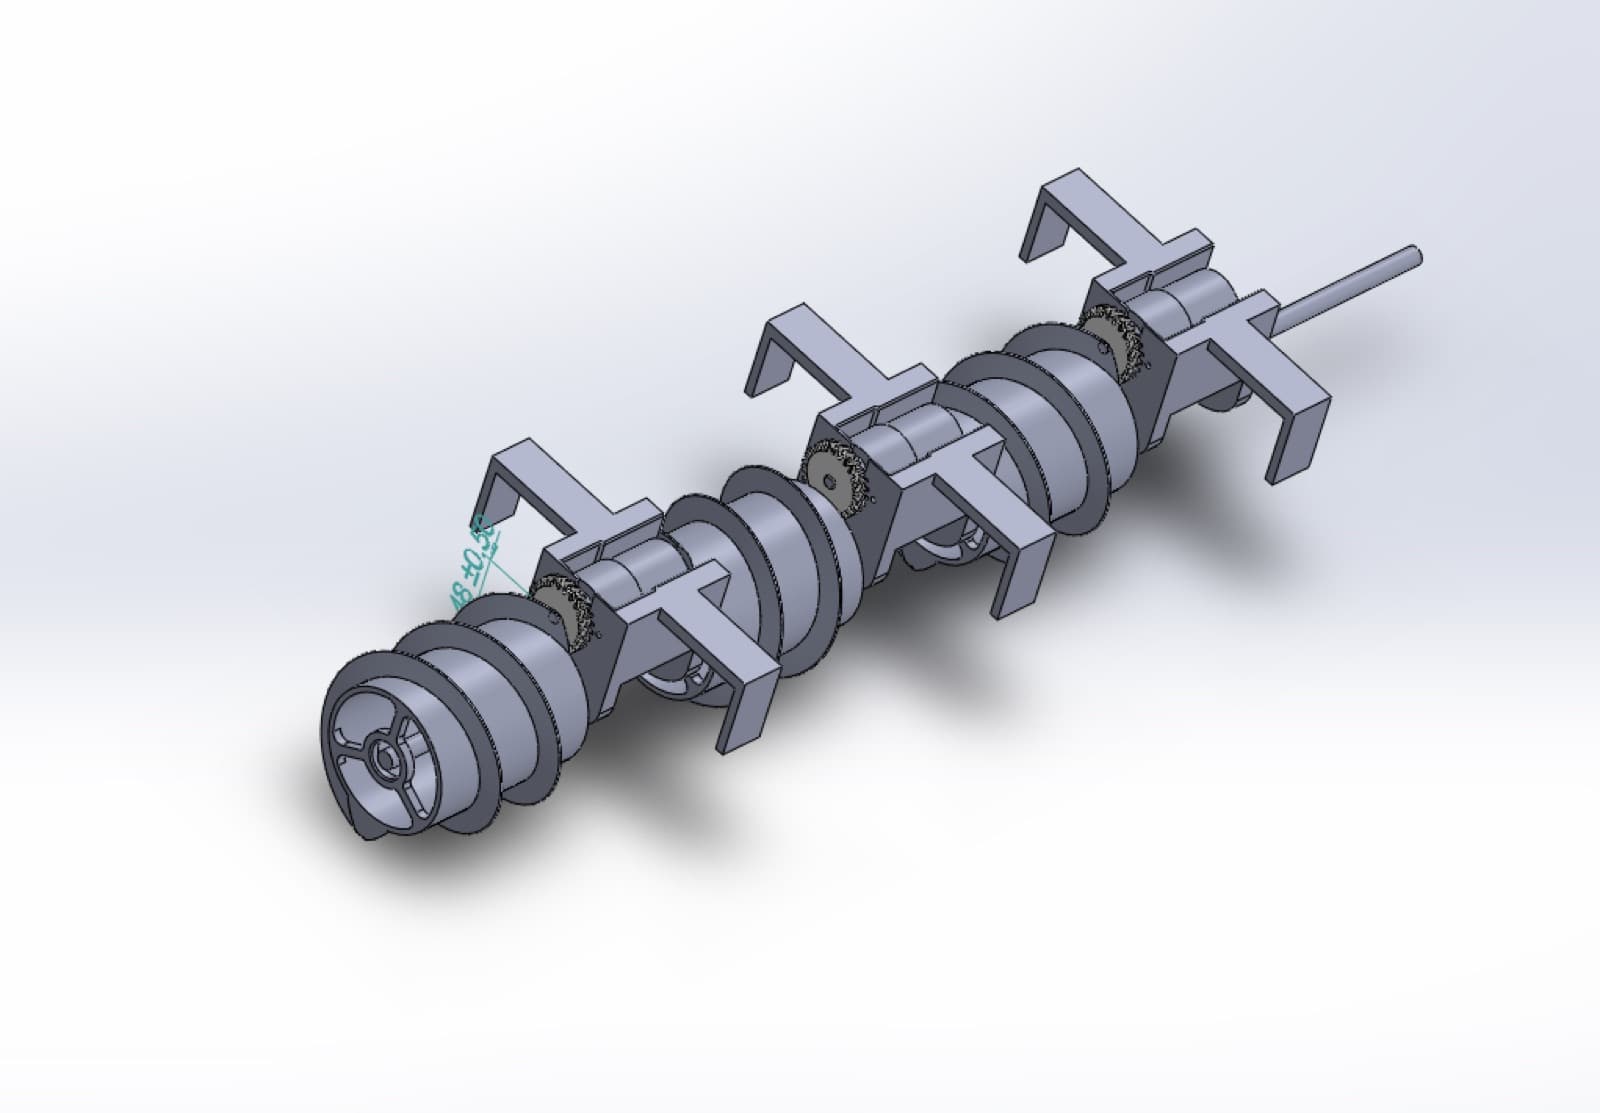
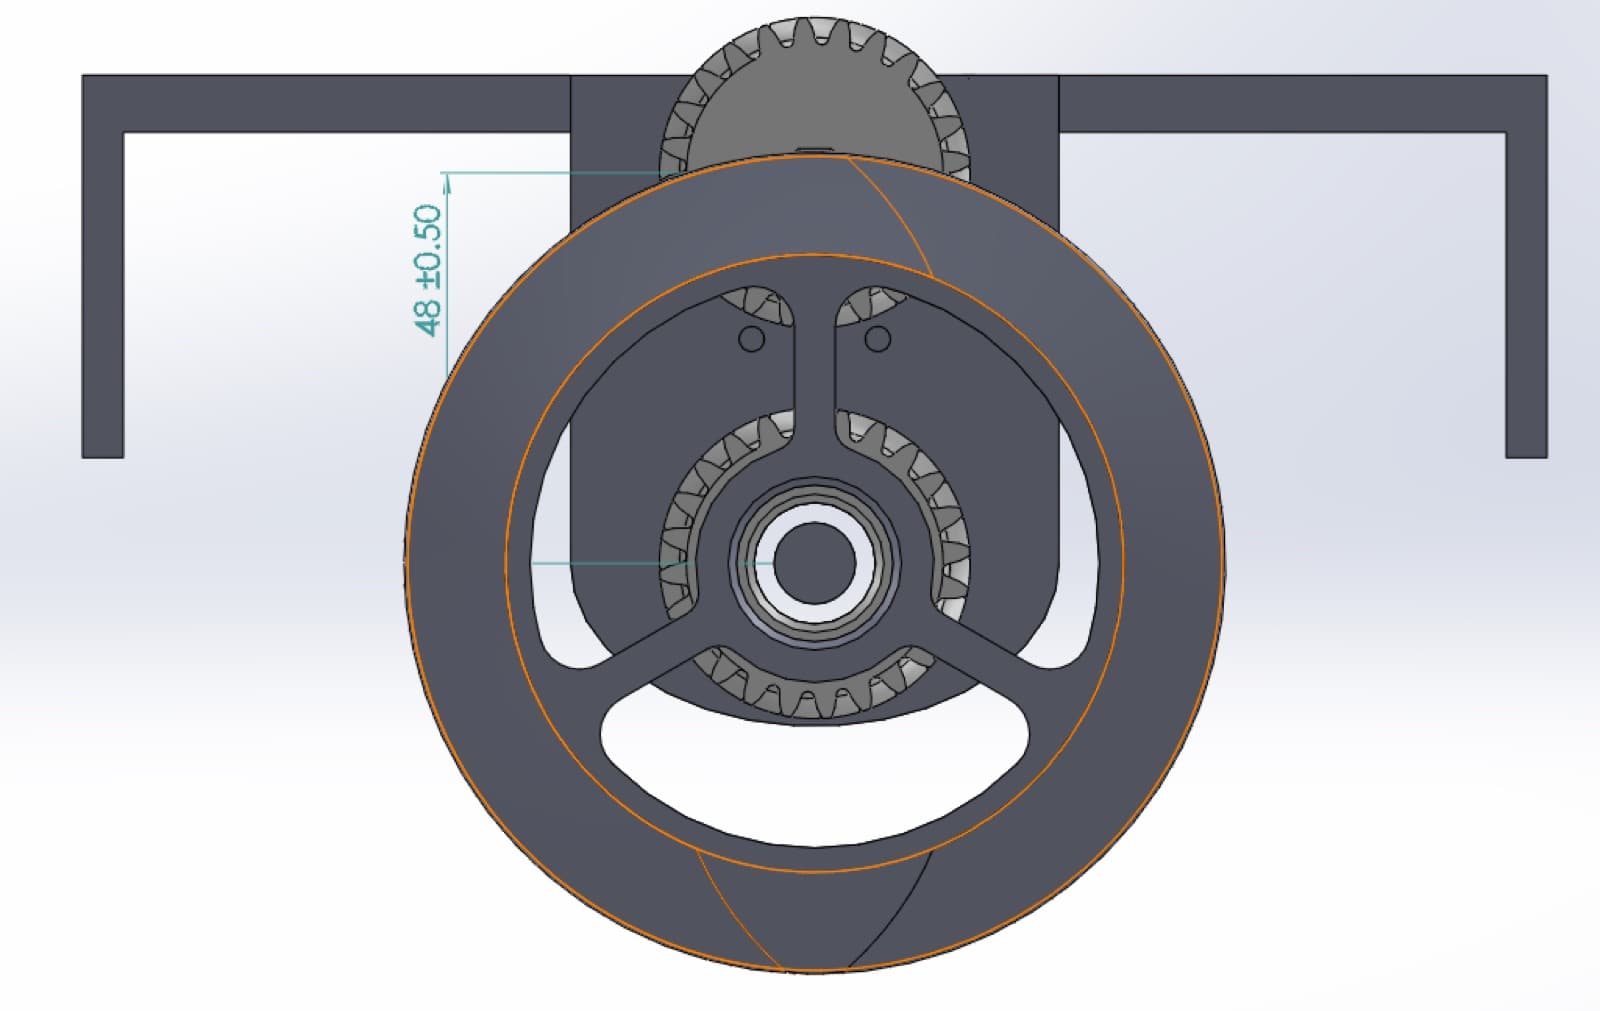
두 번째로 구상한 구동 방식은 screw-propelled cylinder 내부에 axial angular momentum counter cylinder를 넣어 series screw-propelled robot이 axial direction 혹은 rolling direction로 움직일 수 있도록 하는 것이다. 외부 모듈에 들어가는 나선의 기울기에 따라 마찰의 정도 및 로봇의 길이, x축 병진운동의 크기 값이 결정된다. 이에 실제 마찰계수를 통한 계산을 통해 회전 속도에 따른 병진운동 정도, 로봇에 적합한 길이의 수식을 구했으며, 성공적으로 수행한 이후에는 추가적으로 영상처리 및 실질적인 임무 수행과 관련된 회로 및 구조물을 추가할 예정이다.
Screw-Propelled Cylinder는 내부에 Axial Angular Momentum Counter Cylinder가 장착되어 스크류로 인한 각운동량을 상쇄시키는 역할을 한다. 좁은 공간, 흙, 모래, 돌무더기 등 다양한 지역에서 전, 후진 기동이 가능하다.