Two-Wheeled Self Balancing Robot
- Year
- 2017
- Team
- 신지원, 장서윤, 고영훈
#First-year project#Control
Concept과 개발목표
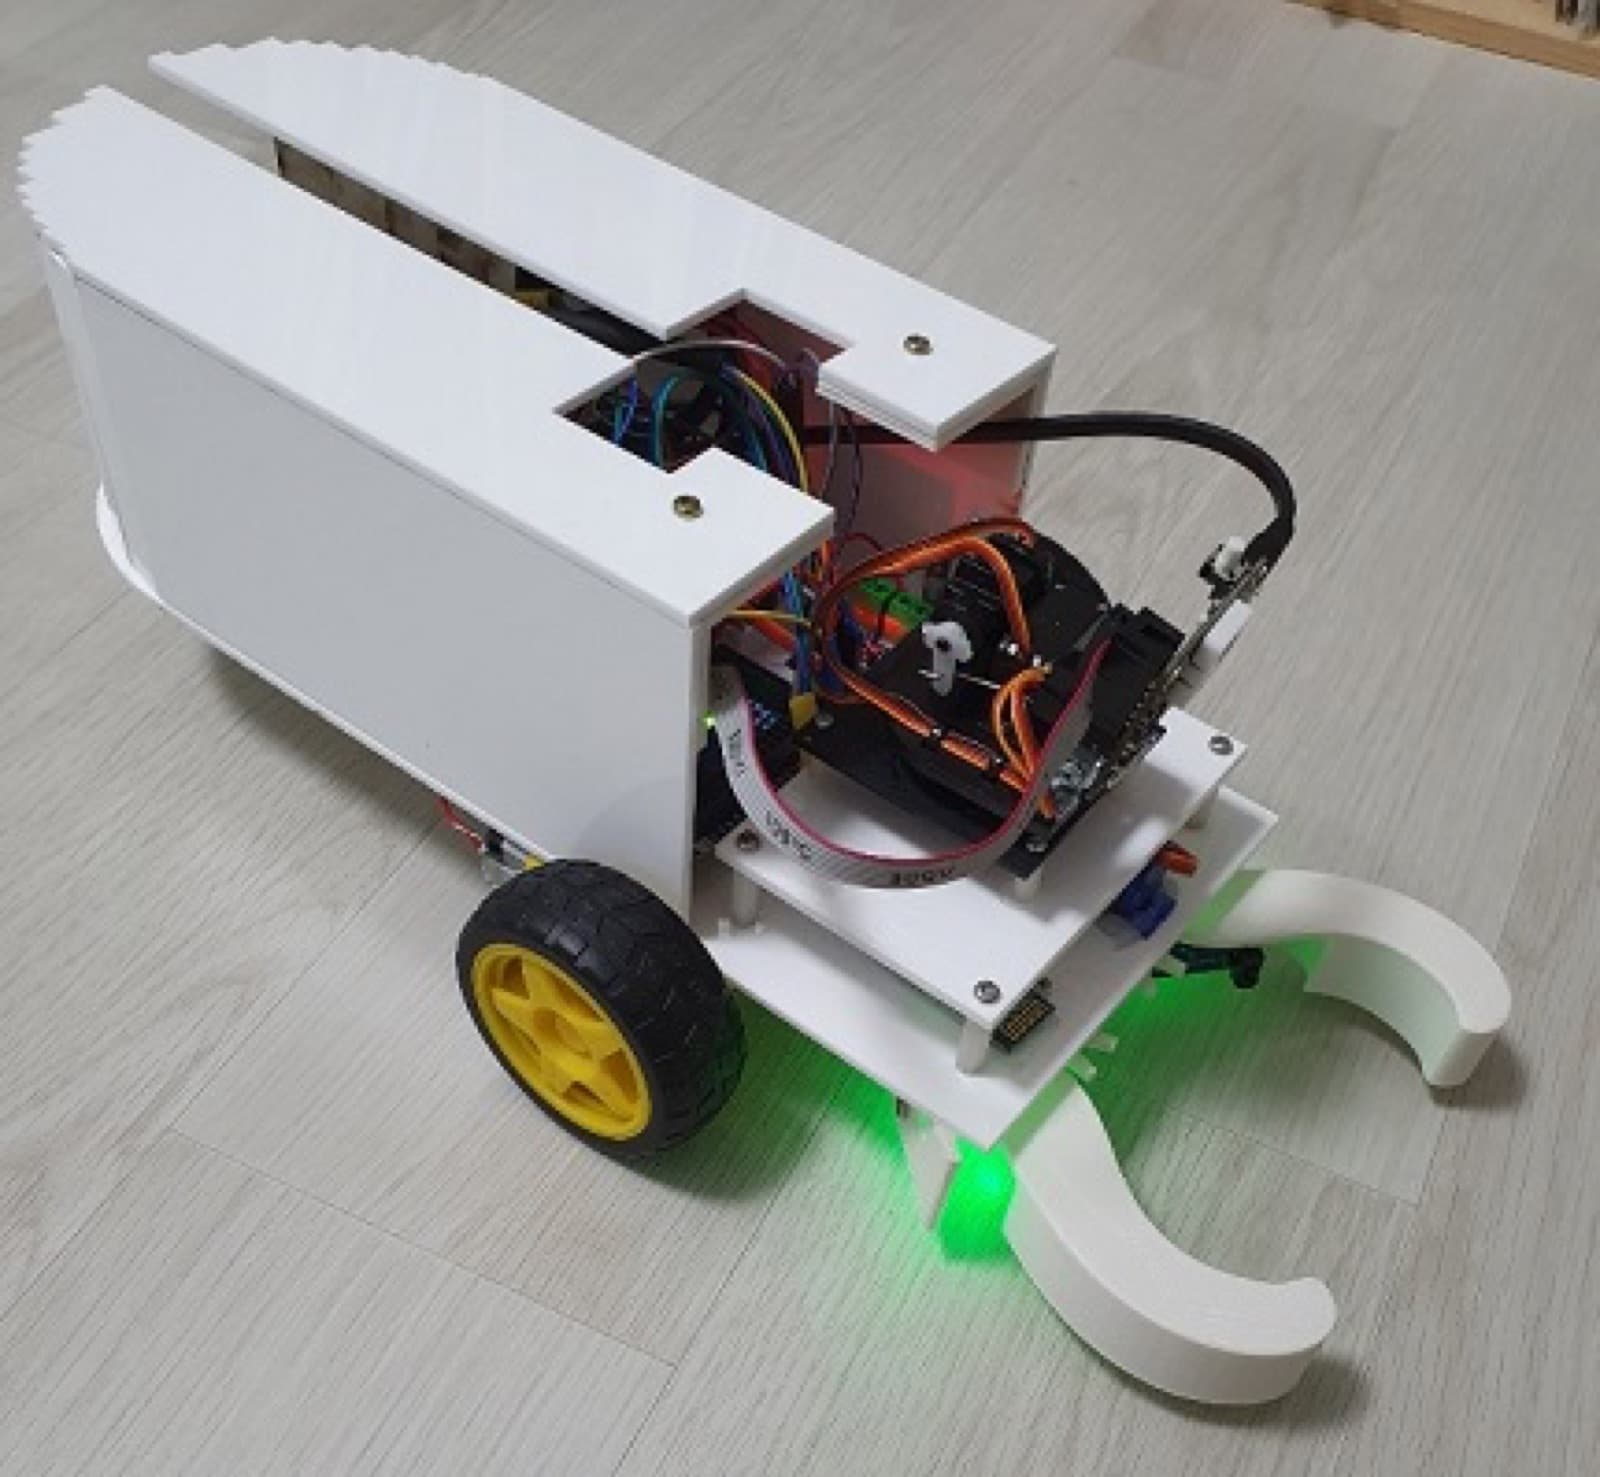
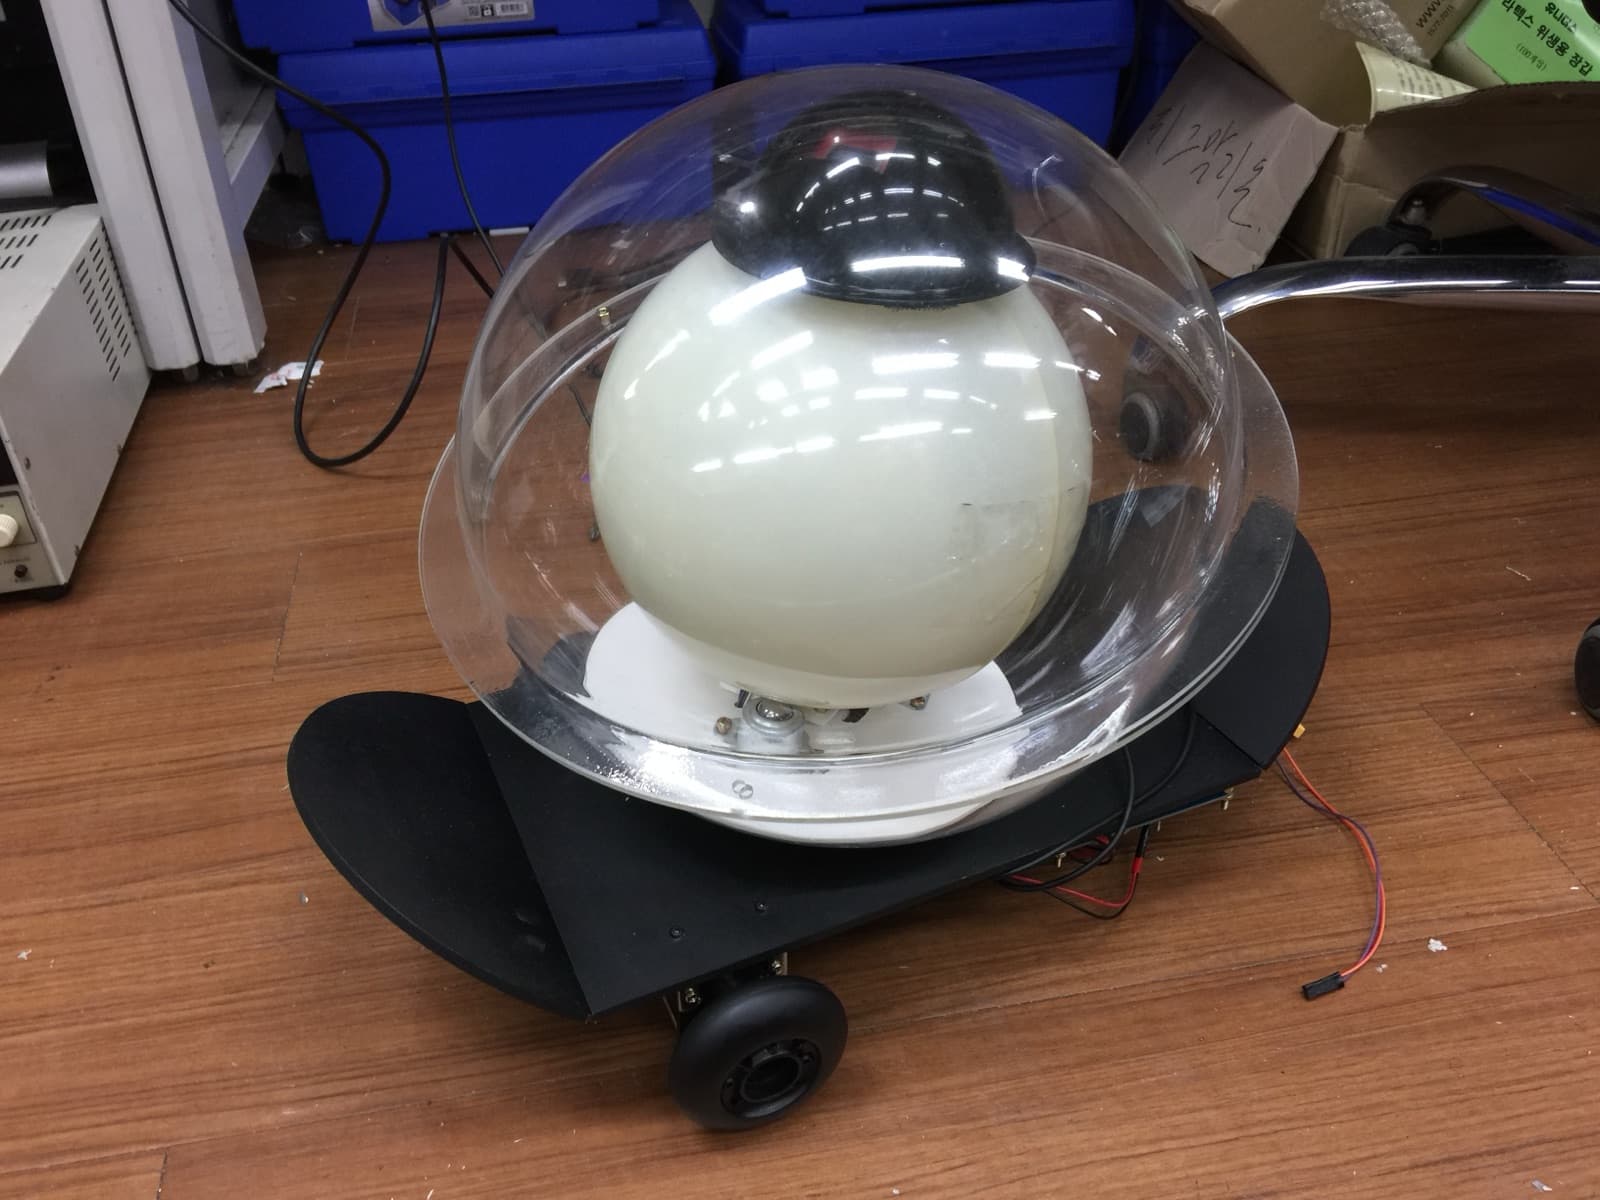
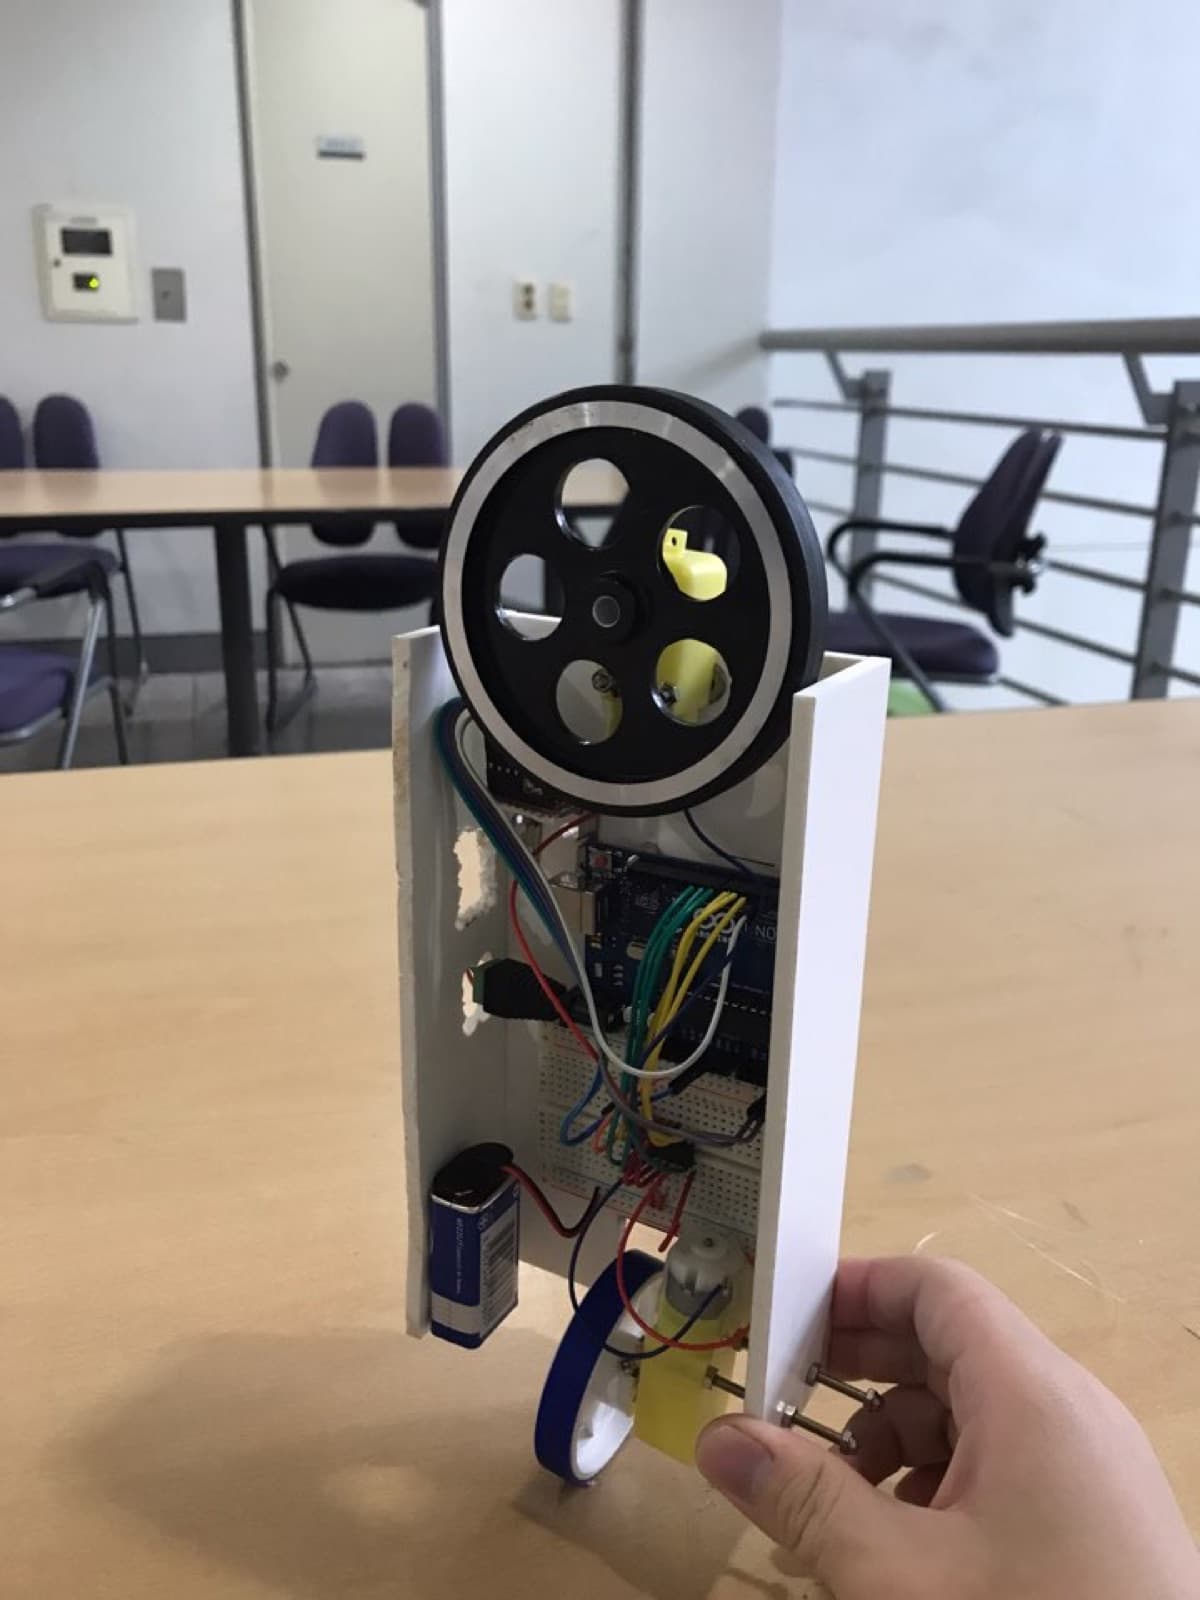
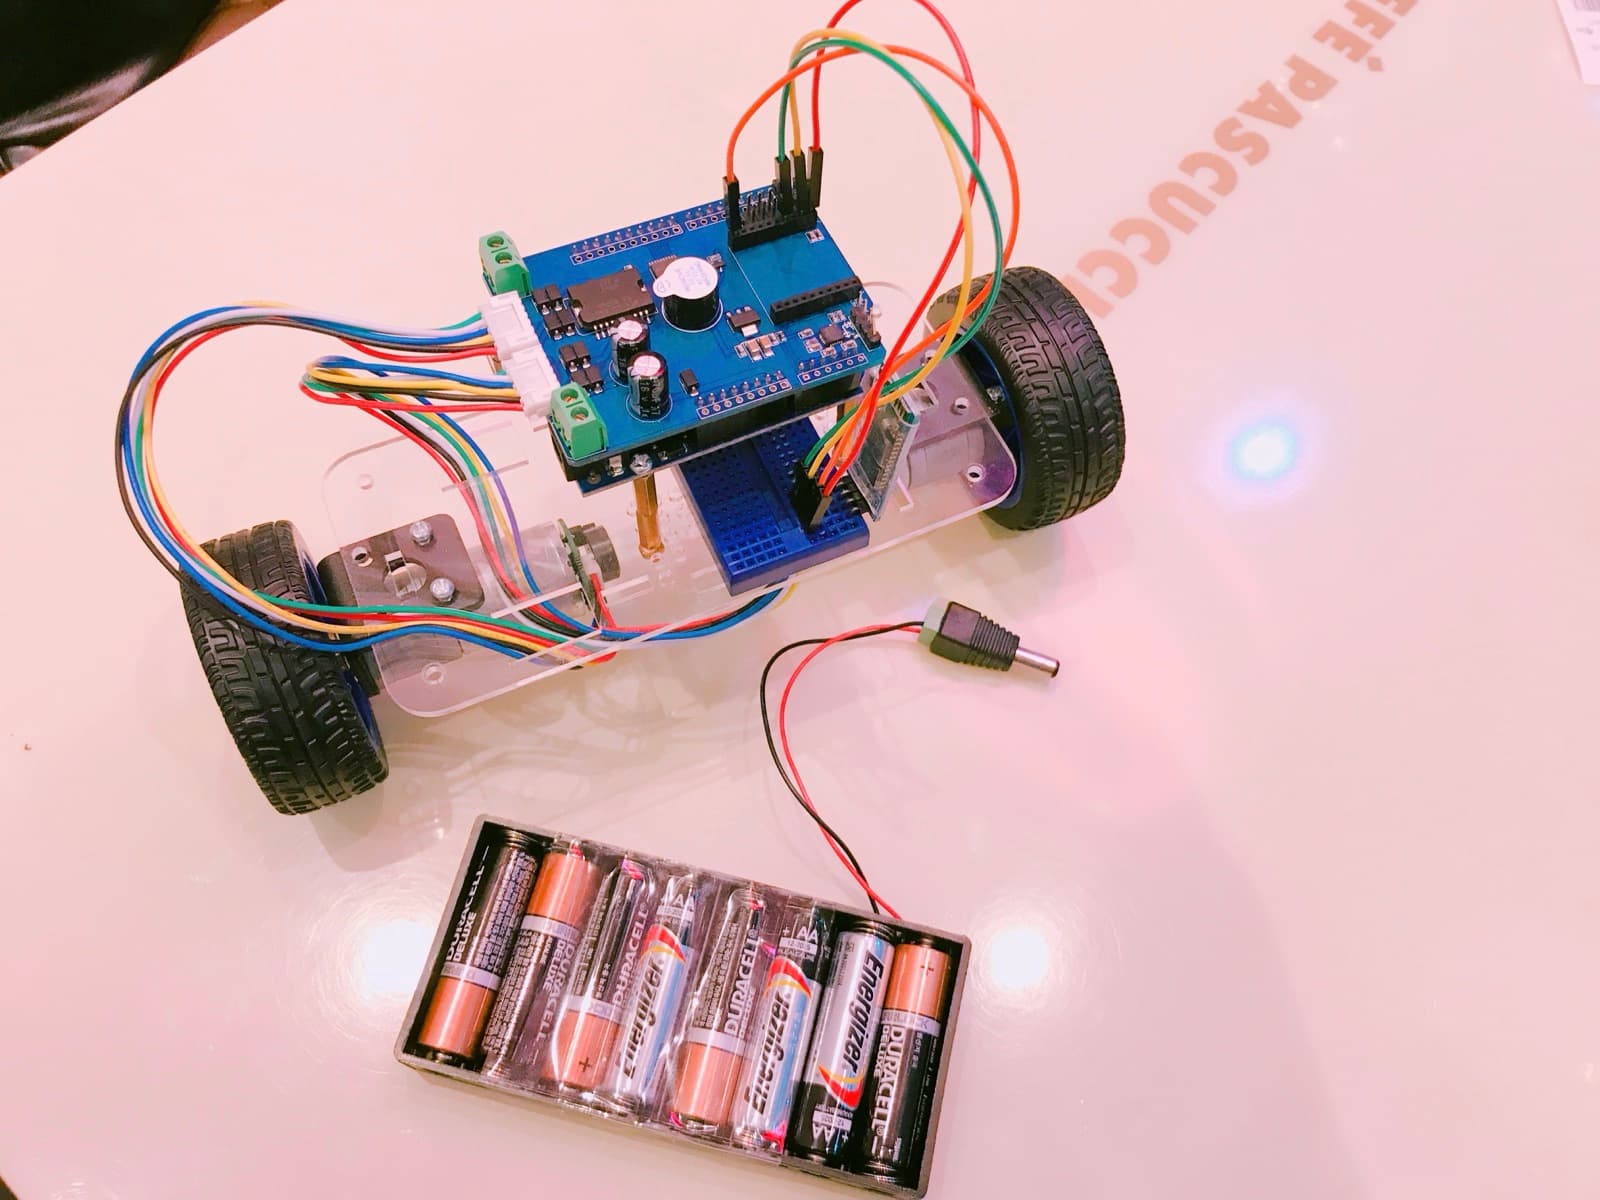
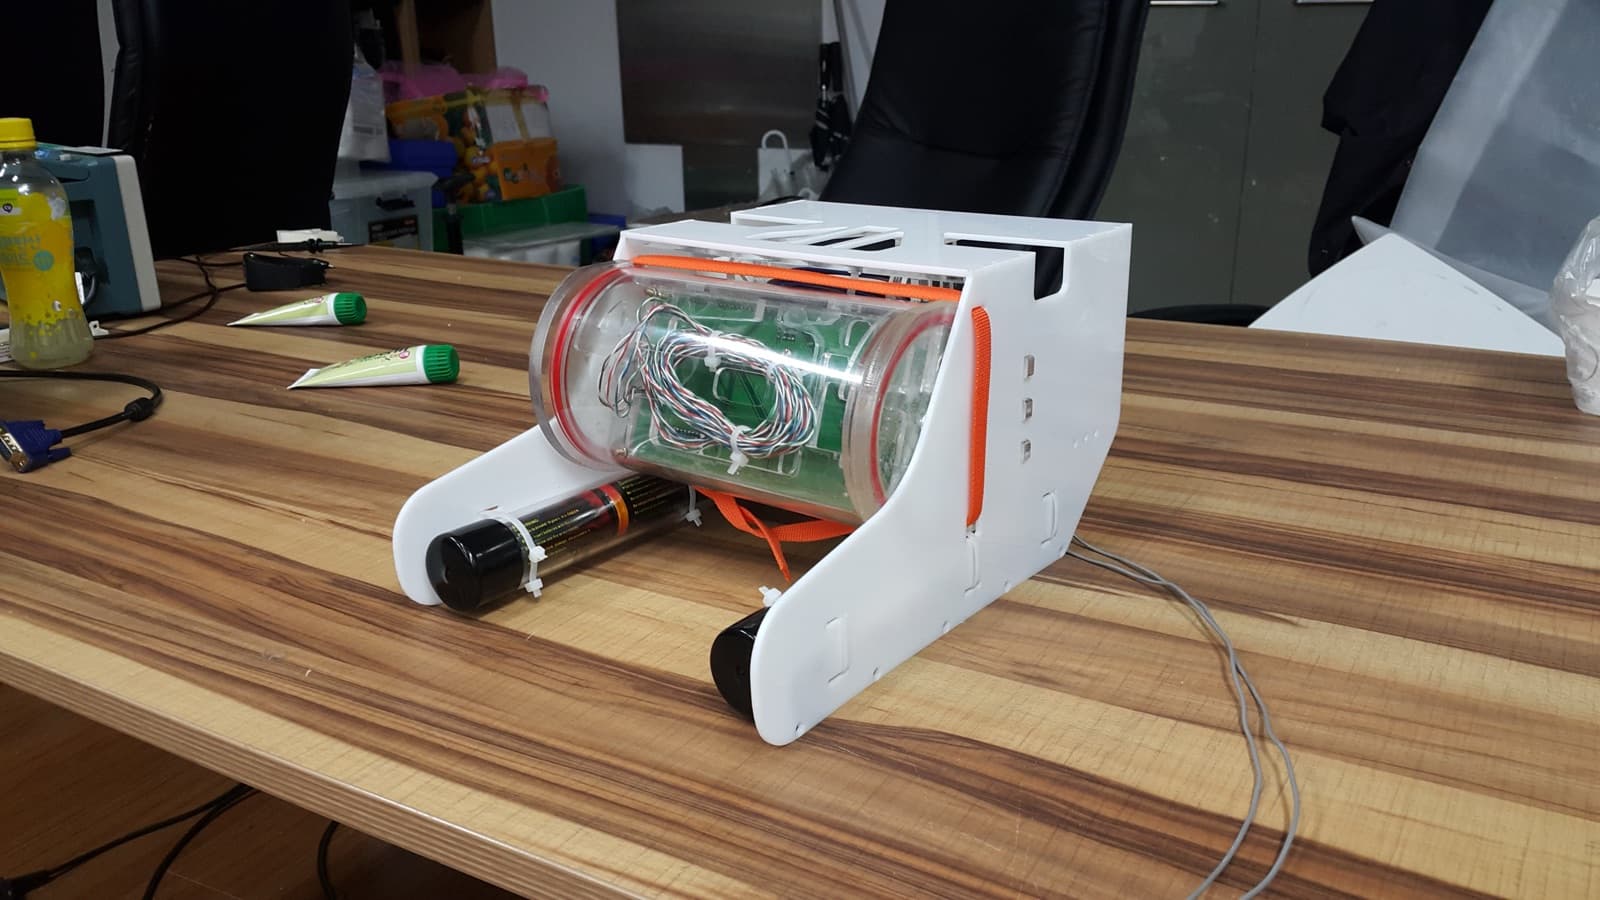
본 프로젝트는 스스로 균형을 잡는 소형군용수송로봇을 제작하는 프로젝트이다. 1인 이동수단인 Segway에서 착안해 소형군용수송로봇의 하드웨어 형태가 two - wheeled self balancing robot이 되었는데, 이는 Segway의 2바퀴 기동성이 스스로 균형을 잘 잡는다면, 제한된 좁은 공간에서도 무인 소형 수송 로봇은 원활히 기동할 수 있기 때문이다. 로봇을 밀거나 기울여 제어 시스템에 방해를 일으켜도 곧잘 다시 균형을 잡는 로봇 구현이 개발 목표이다.
중점 개발
two-wheeled self-balancing robot의 구동부는 2개의 DC 모터로 구성되어 있고, 각각의 모터의 PWM 제어를 통해 균형을 유지한다. 제어 시스템의 구현을 위해서 본 프로젝트 팀은 PID 제어방식을 로봇 시스템 제어에 적용하였다. 로봇에 장착된 자이로센서와 가속도 센서로부터 가속 상태, tilt 값을 분석하고, 각 바퀴의 장착된 DC 모터에 입력될 PWM 값을 계산하여 시스템 제어가 이루어지도록 하였다.
제자리에서 정지한 상태로 스스로 균형을 잡는 것뿐만이 아닌, 실제 Segway처럼 이동할 때에도 제어할 수 있다. 이러한 제어 성능을 기반으로, Bluetooth 컨트롤러를 도입해 무선 기동을 가능하게 하였다.