Unicycle Robot
- Year
- 2017
- Team
- 서태우, 이용희, 최재우, 문영민
#First-year project#Control
Concept과 개발목표
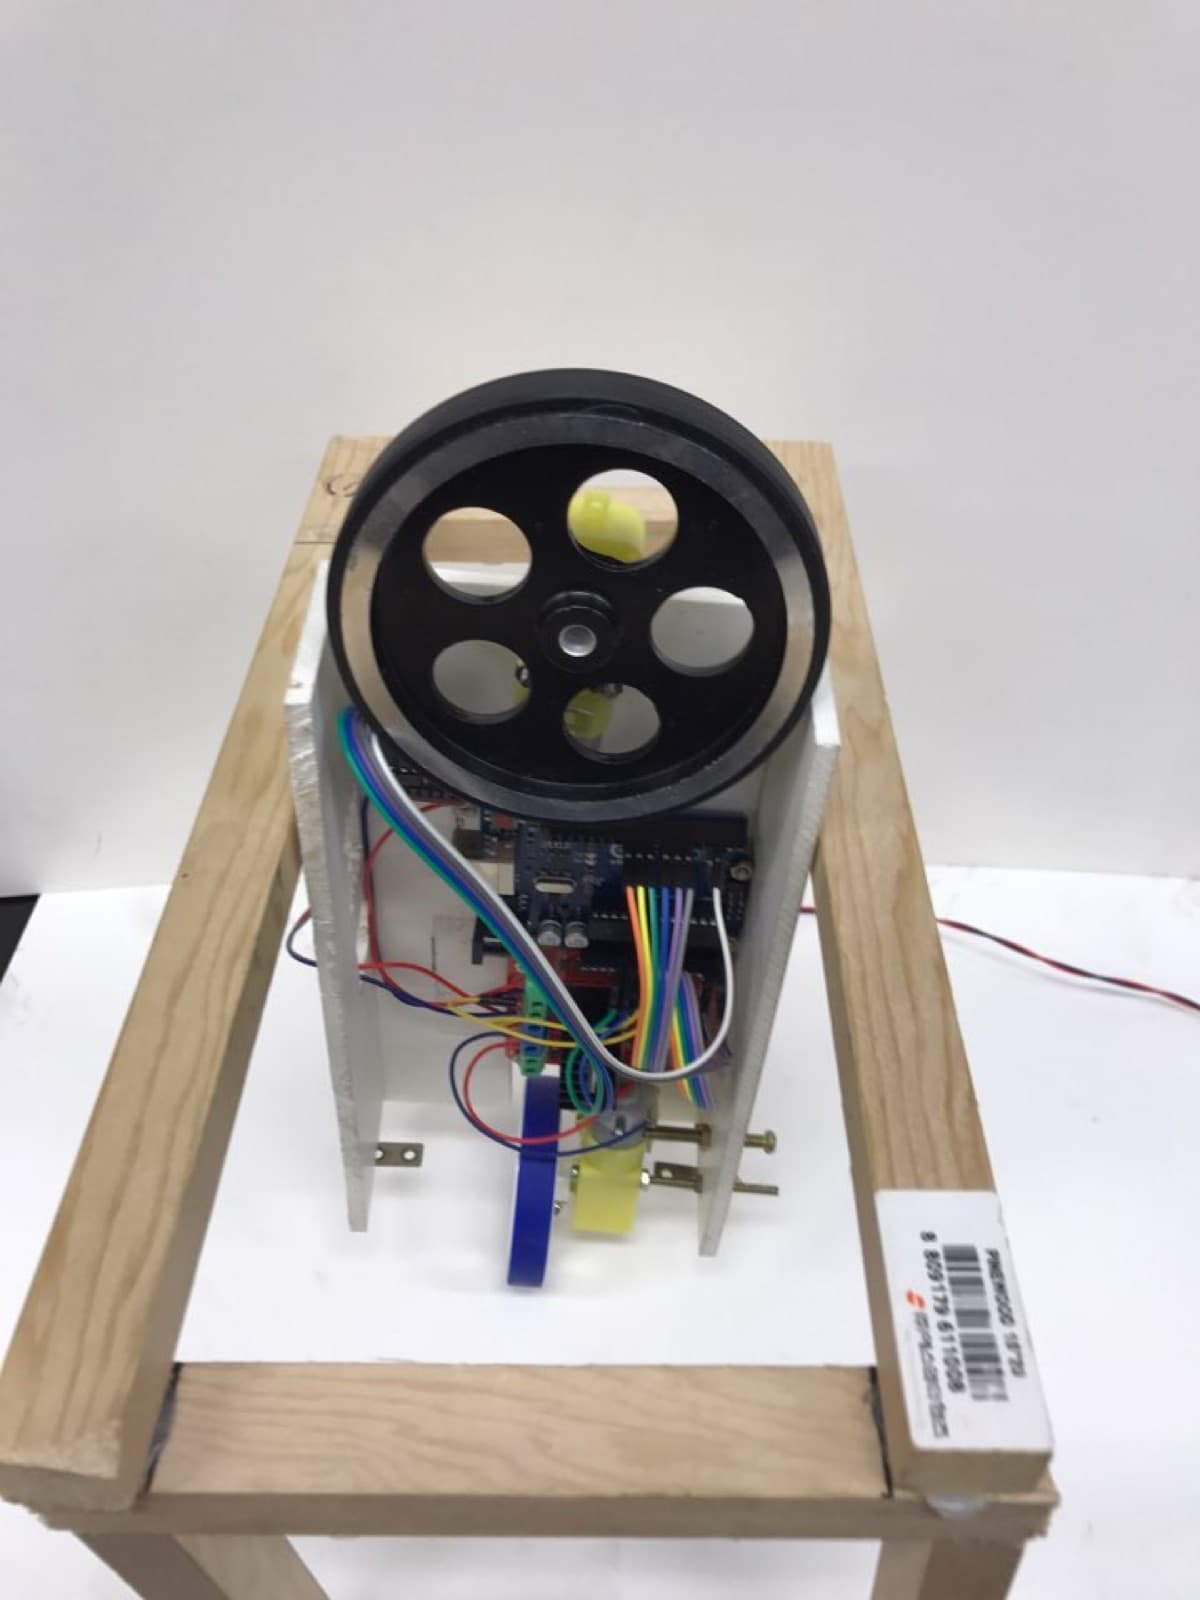
Boston Dynamics에서 만든 Handle이라는 로봇은 고도의 제어공학을 통해 주행, 점프, 물건 들기 등의 다양한 기능을 소수의 모터만으로 수행한다. 이를 통해 우리는 제어공학이 매우 독특하고 효율적인 로봇을 만들 수 있는 잠재력을 가졌다는 것을 알게 되었고, 이에 영감을 받아 외발자전거 로봇 프로젝트를 시작하게 되었다. 외발자전거 로봇 균형 잡기 프로젝트는 자이로 센서 및 가속도 센서를 이용하여 스스로 균형을 잡는 외발자전거 형태의 로봇을 제작하는 프로젝트이다.
중점 개발, 작동원리
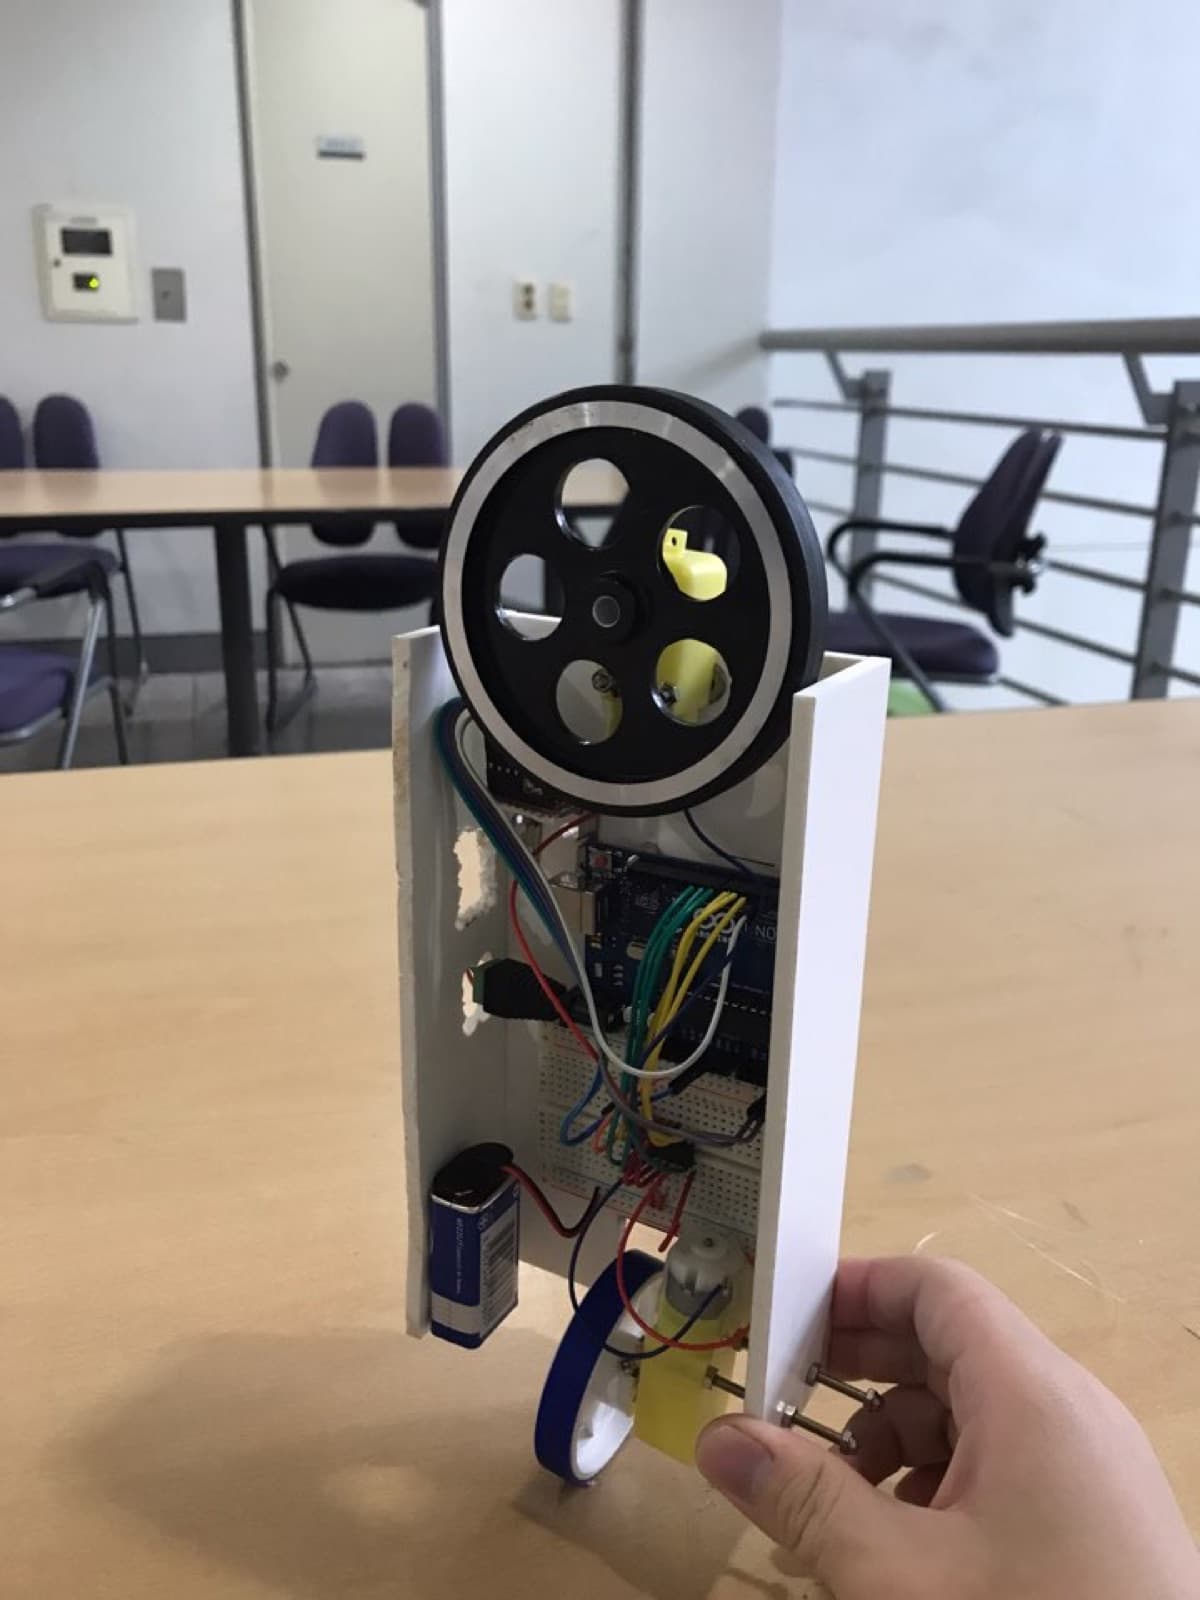
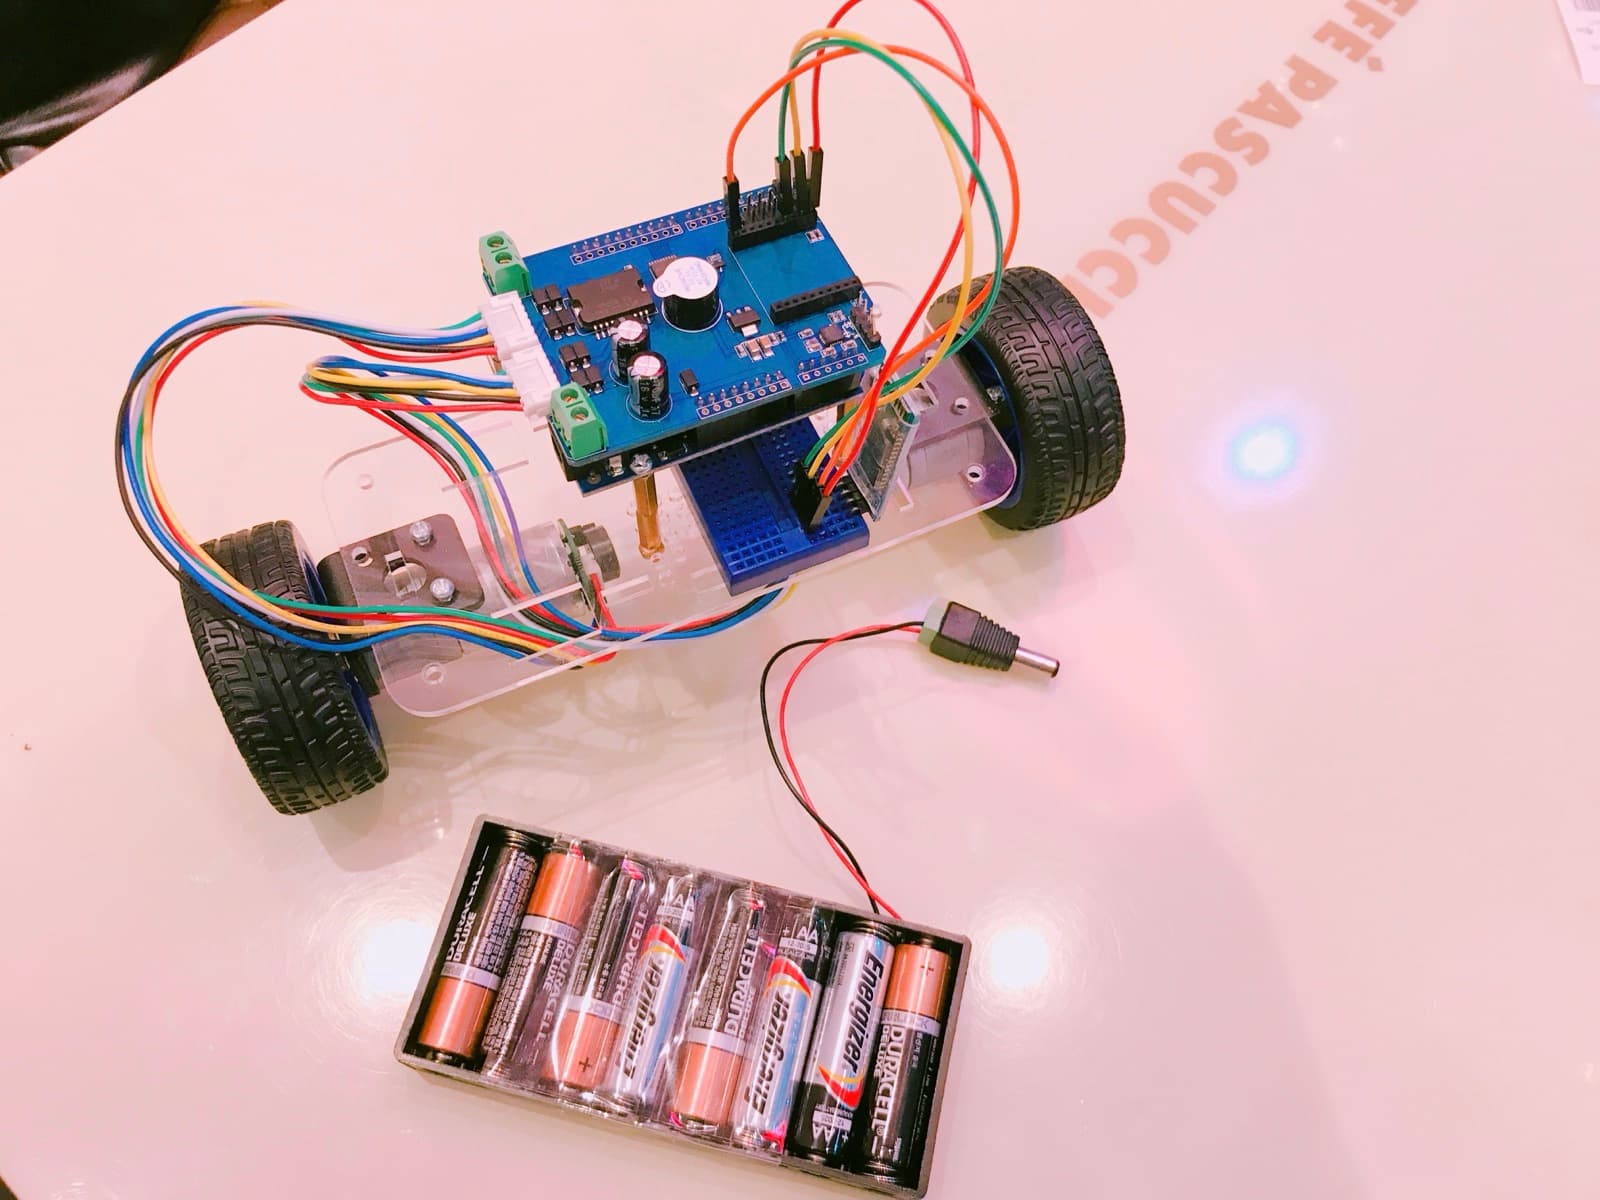
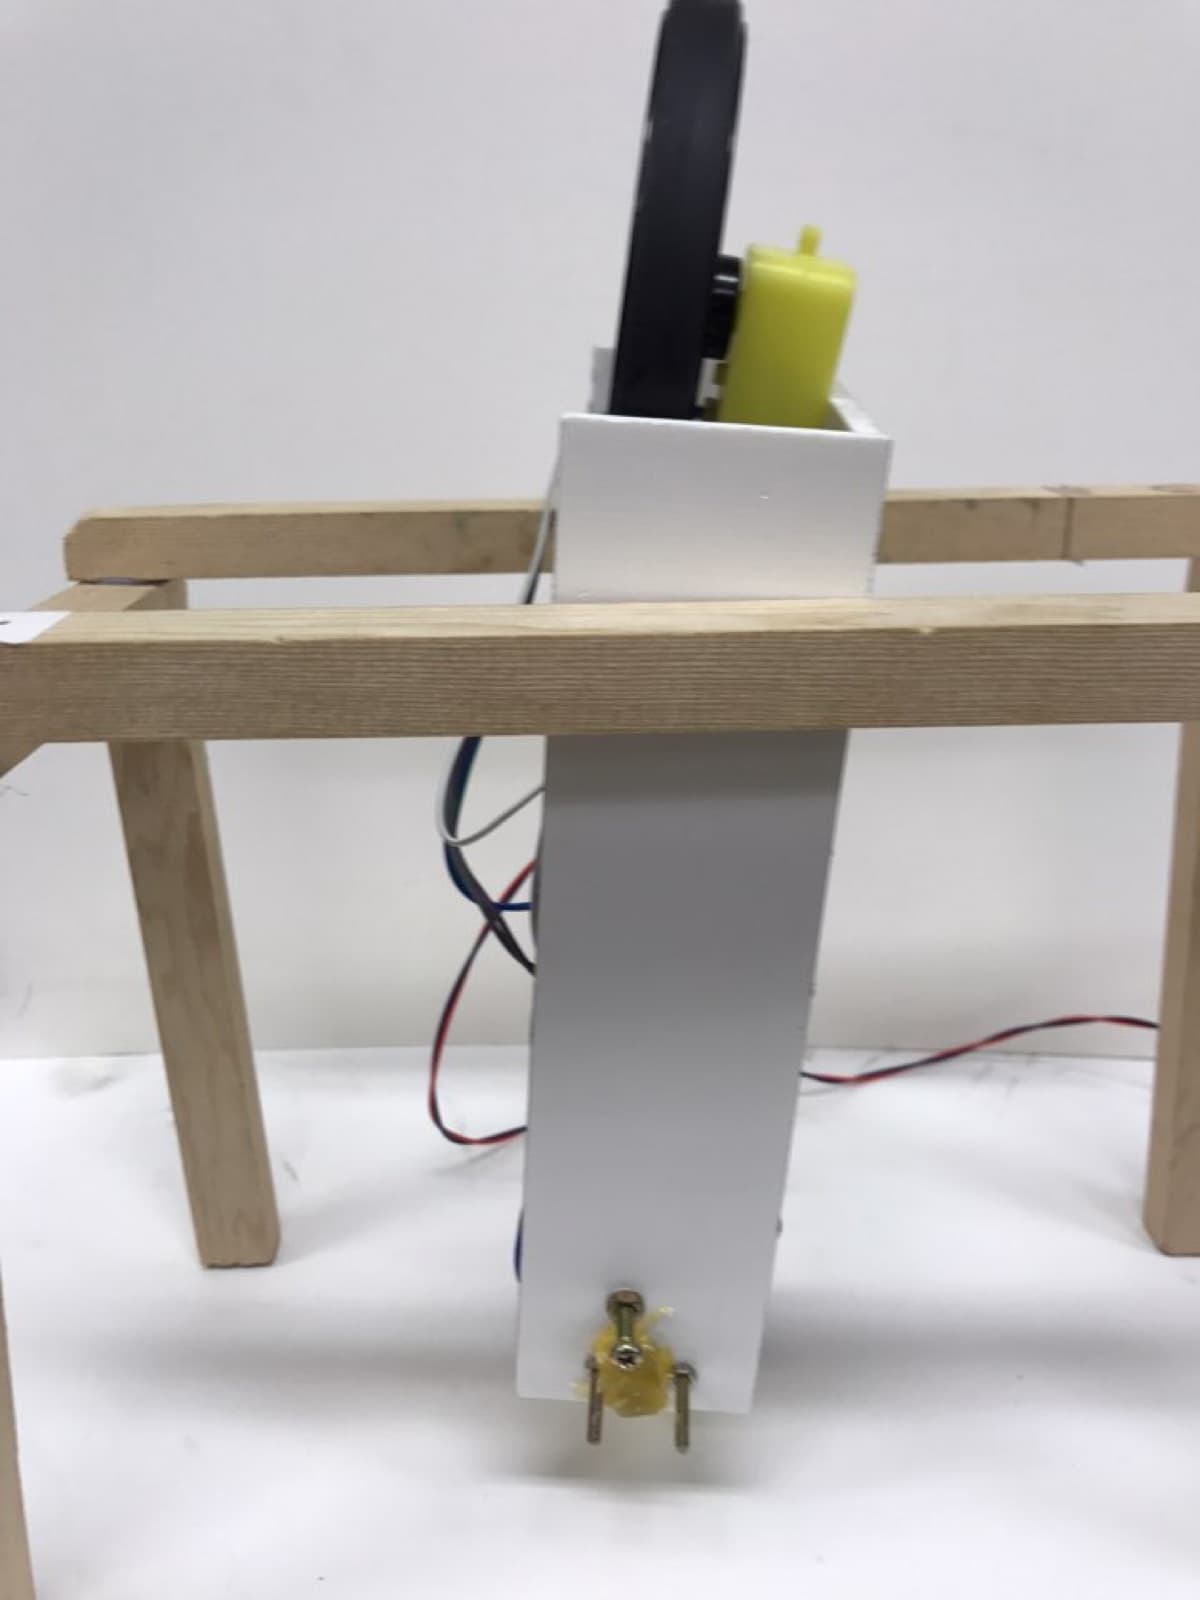
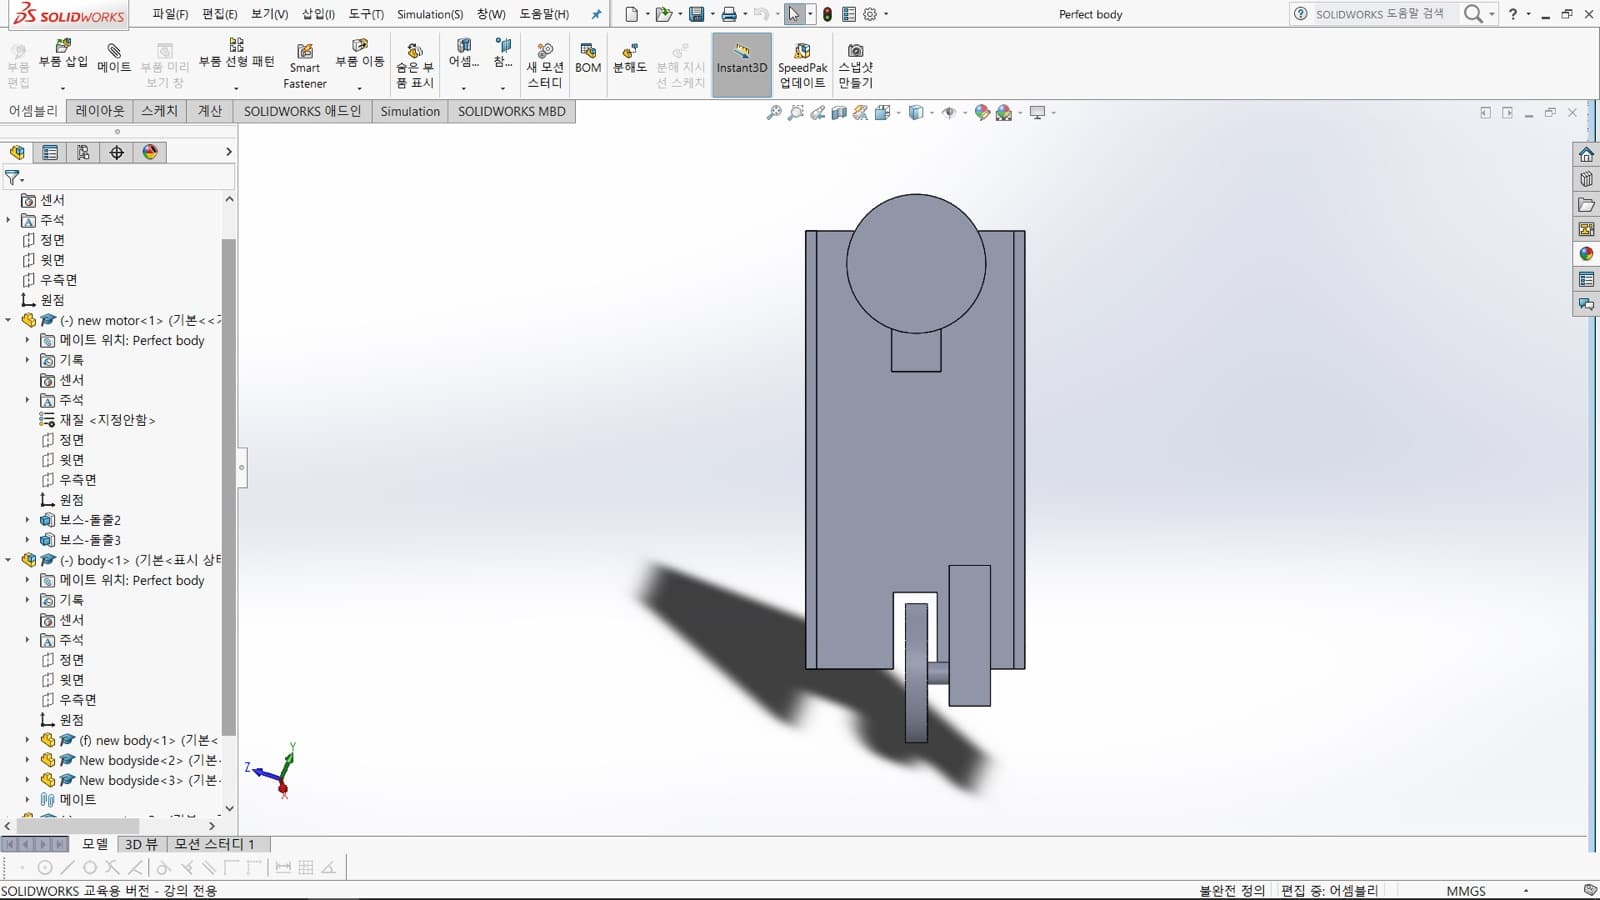
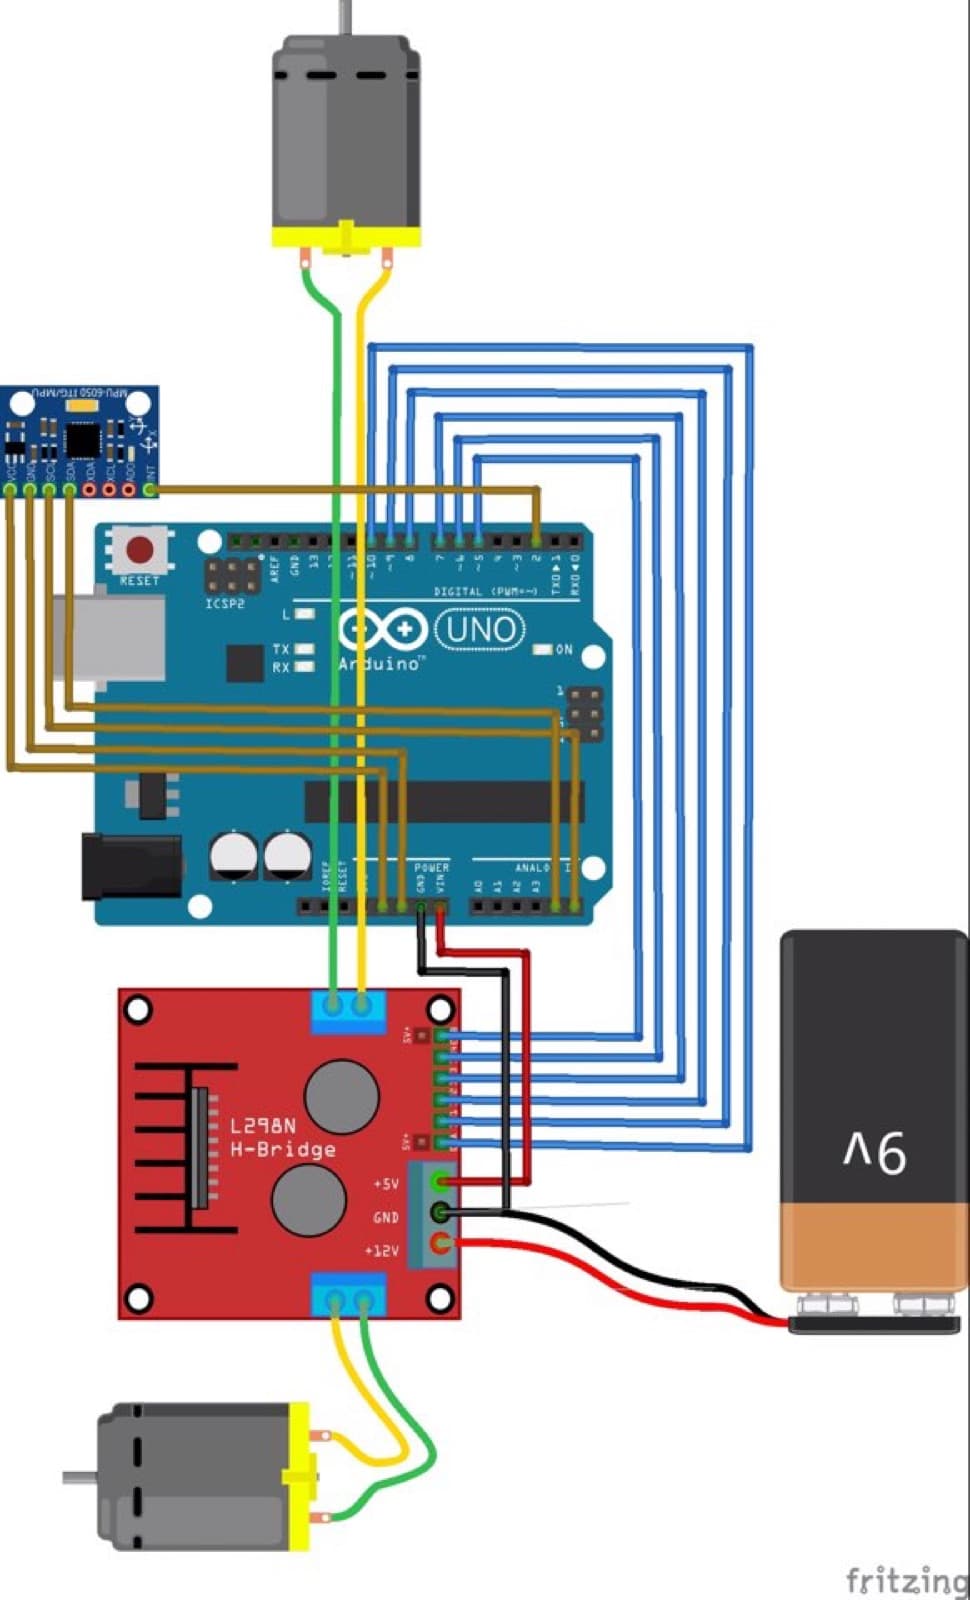
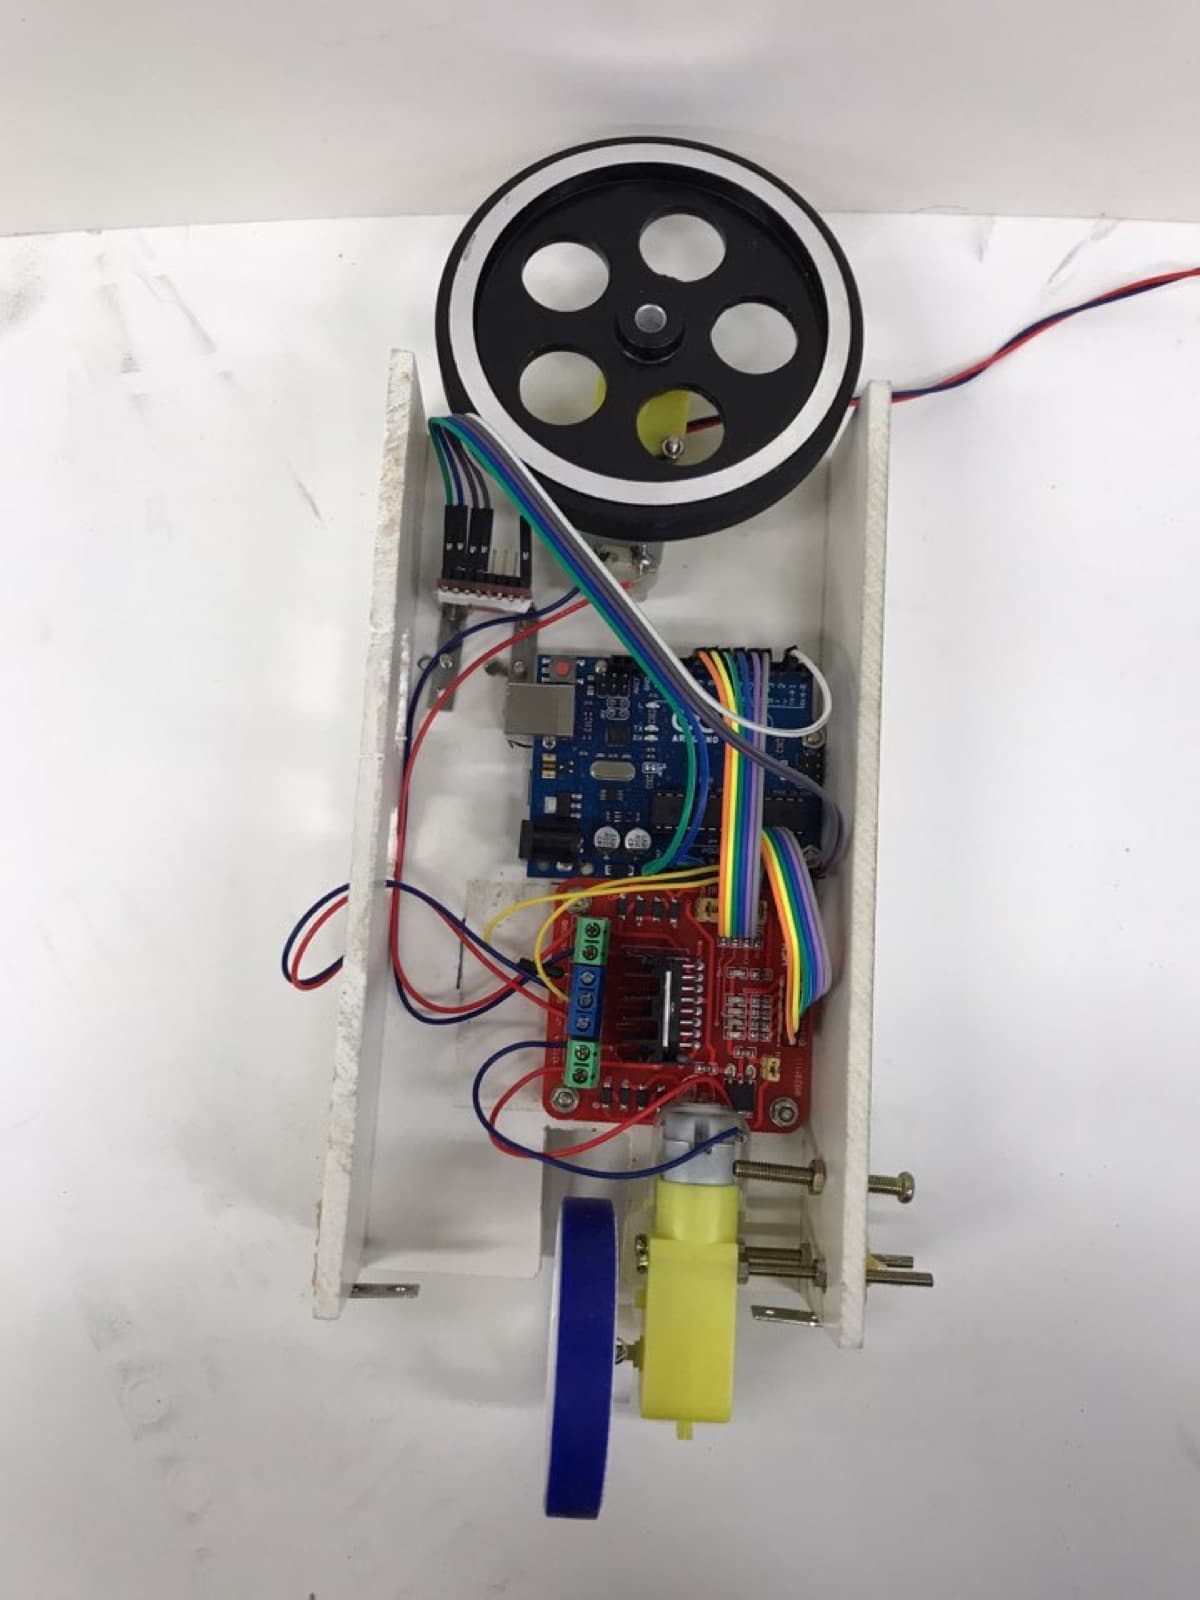
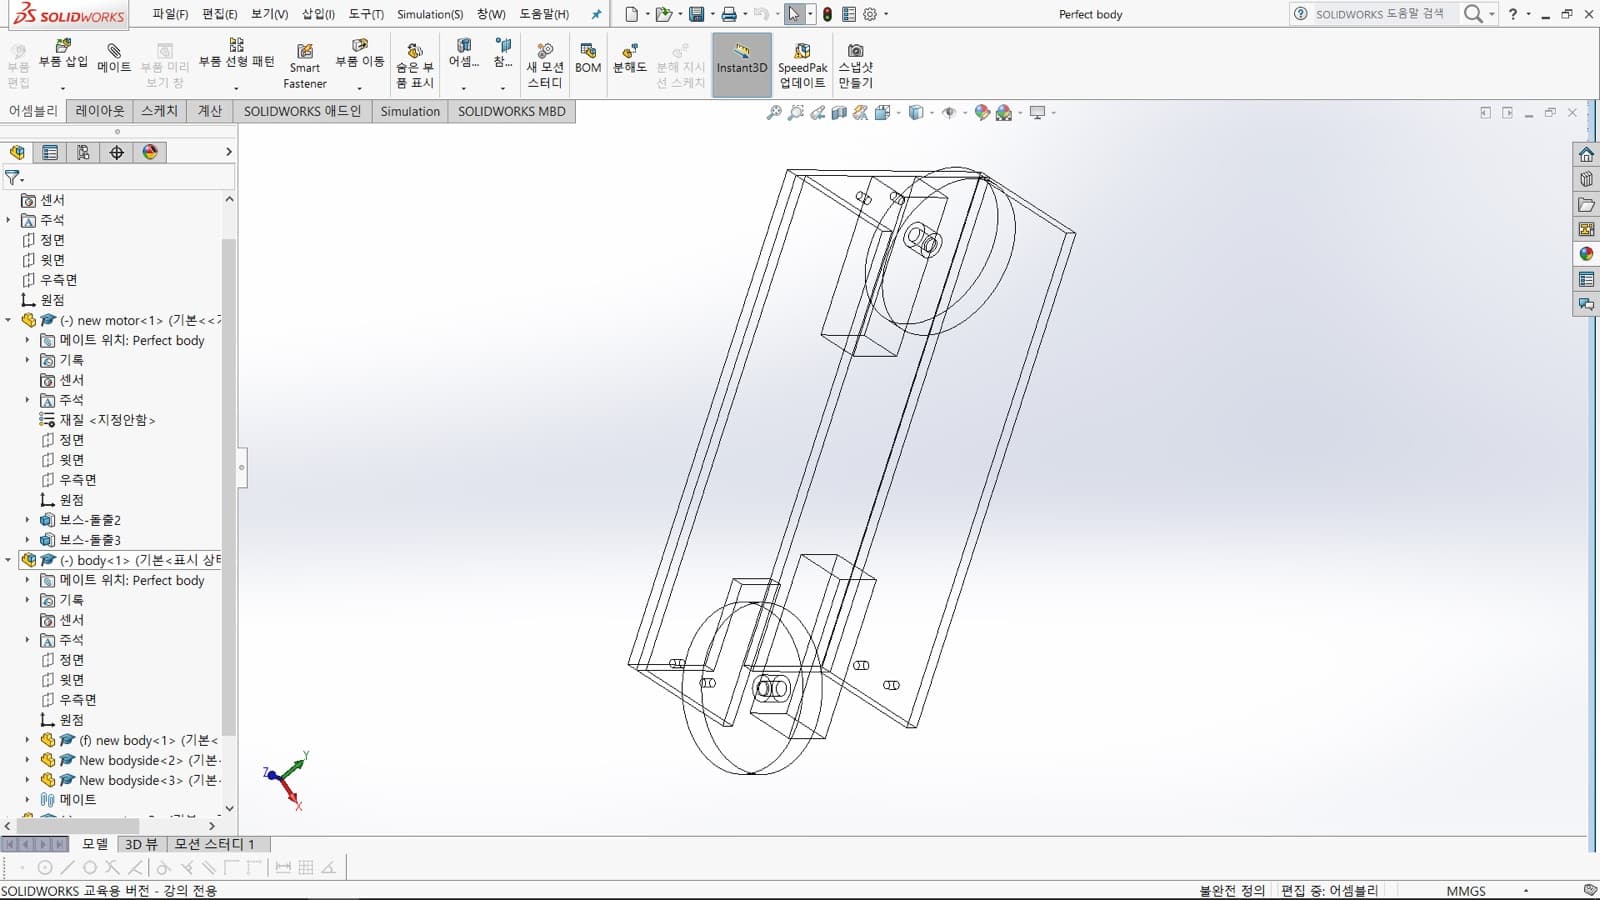
외발자전거 로봇은 Arduino UNO와 3축 자이로 센서, 서보모터 2개로 구성되어 있으며, 개발 중점은 로봇의 자세제어에 두었다. 본 프로젝트의 작동원리는 아래와 같다.
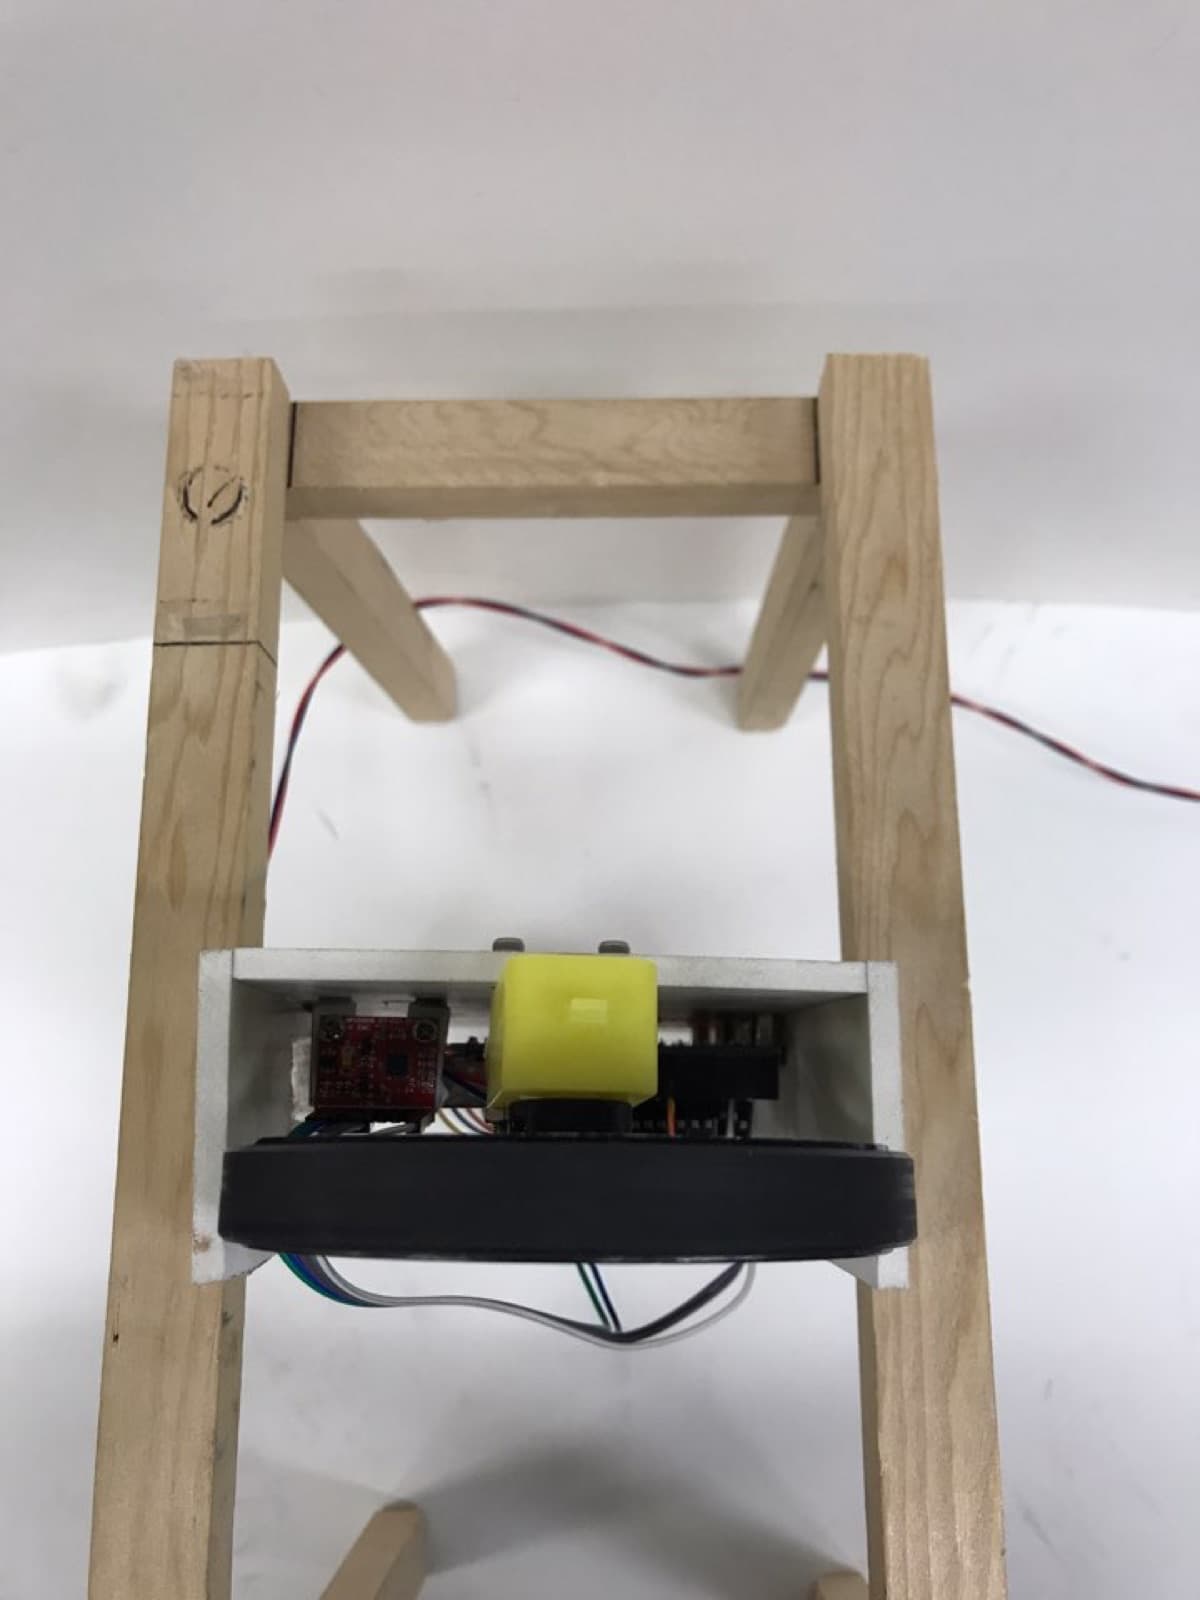
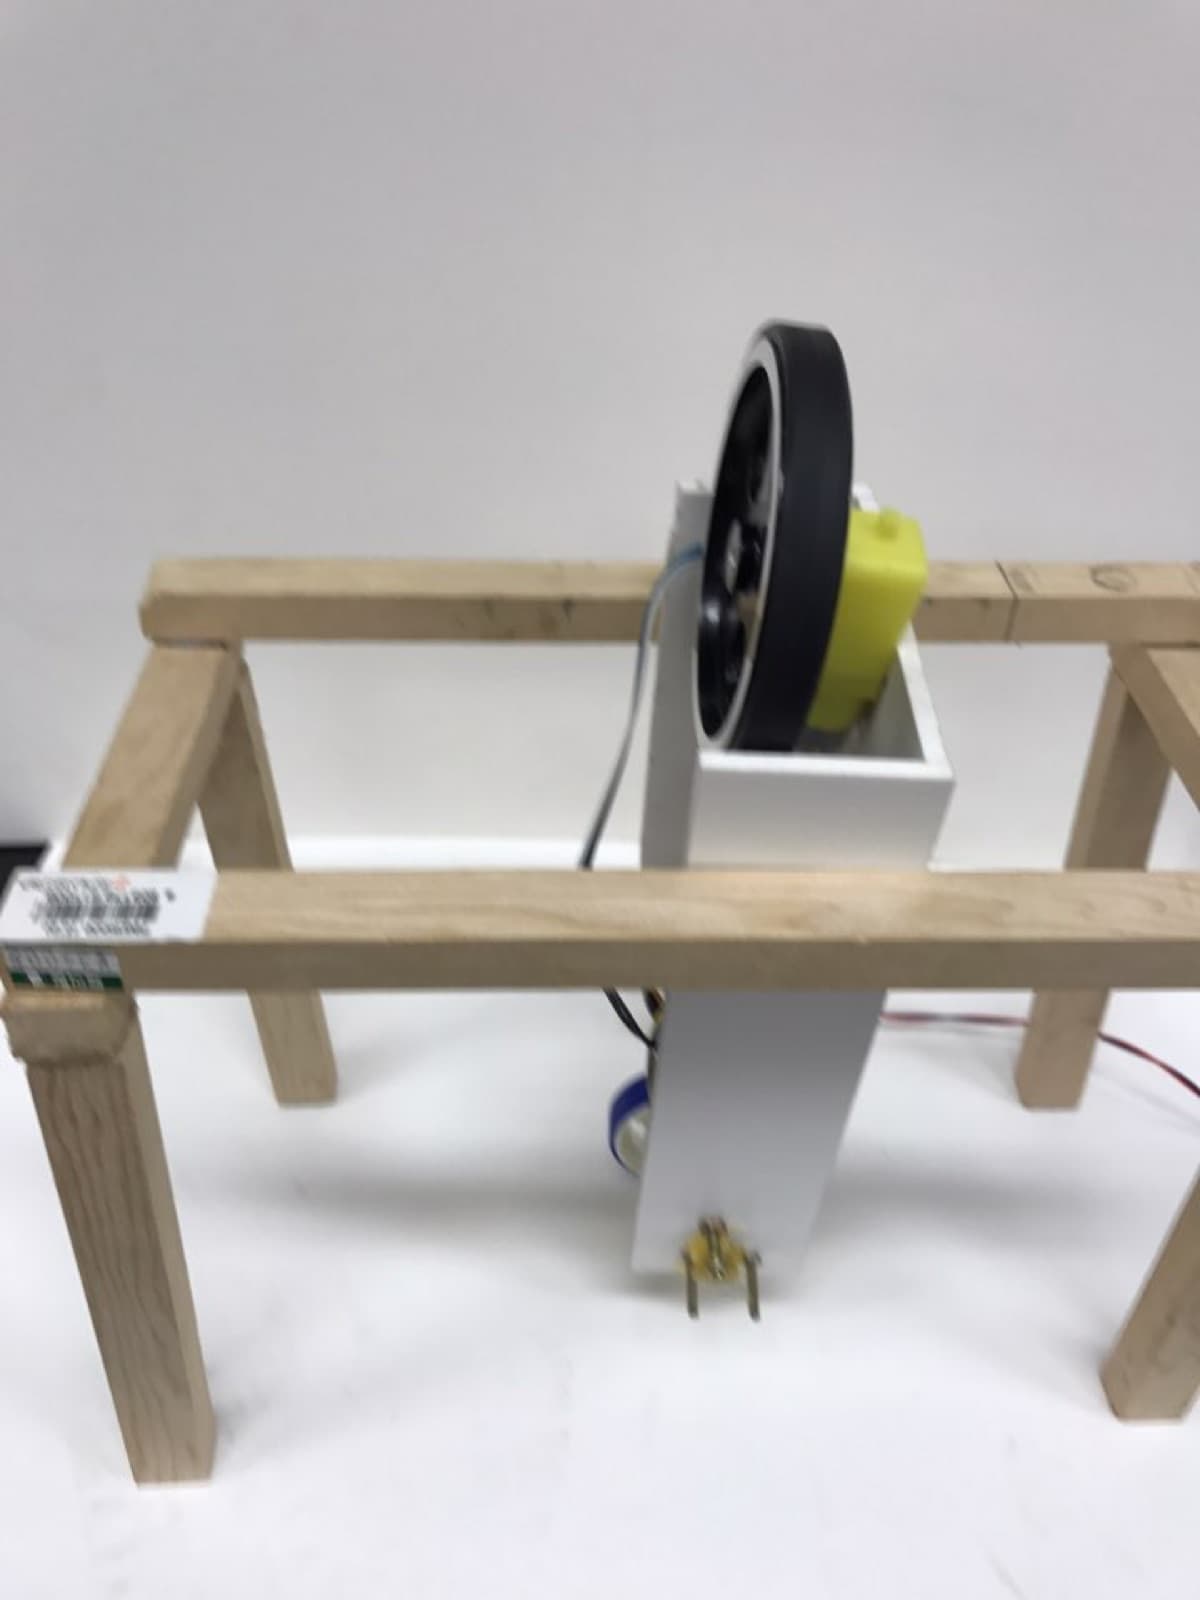
Roll 방향은 로봇의 위쪽에 있는 반작용 휠을 이용한다. 로봇이 왼쪽으로 기울면 반작용 휠을 반시계방향으로 회전시켜 상쇄하고, 로봇이 오른쪽으로 기울면 반작용 휠을 시계 방향으로 회전시켜 상쇄시키는 원리이다.
Pitch 방향은 로봇 아래쪽의 구동 바퀴를 이용해 제어한다. 로봇이 앞쪽으로 기울면 로봇이 전진하도록 하는 방향으로 로봇의 구동 바퀴를 회전시키며, 그 결과 로봇은 다시 일어서게 되고 로봇은 약간 전진해 있게 된다. 이에 반대로 로봇이 뒤쪽으로 기울면 로봇이 후진하도록 하는 방향으로 로봇의 구동 바퀴를 회전시키면 로봇은 다시 일어서게 되고 로봇은 약간 후진해 있게 된다.
이와 같이 Roll 방향 제어와 Pitch 방향 제어가 따로따로 이루어질 수 있다. 전진하려면 로봇을 앞으로 약간 기울인 채로 그 기운 각도를 유지한다. 후진하려면 로봇을 뒤로 약간 기울인 채로 그 기운 각도를 유지하도록 개발하였다.